Opzioni e impostazioni aggiuntive
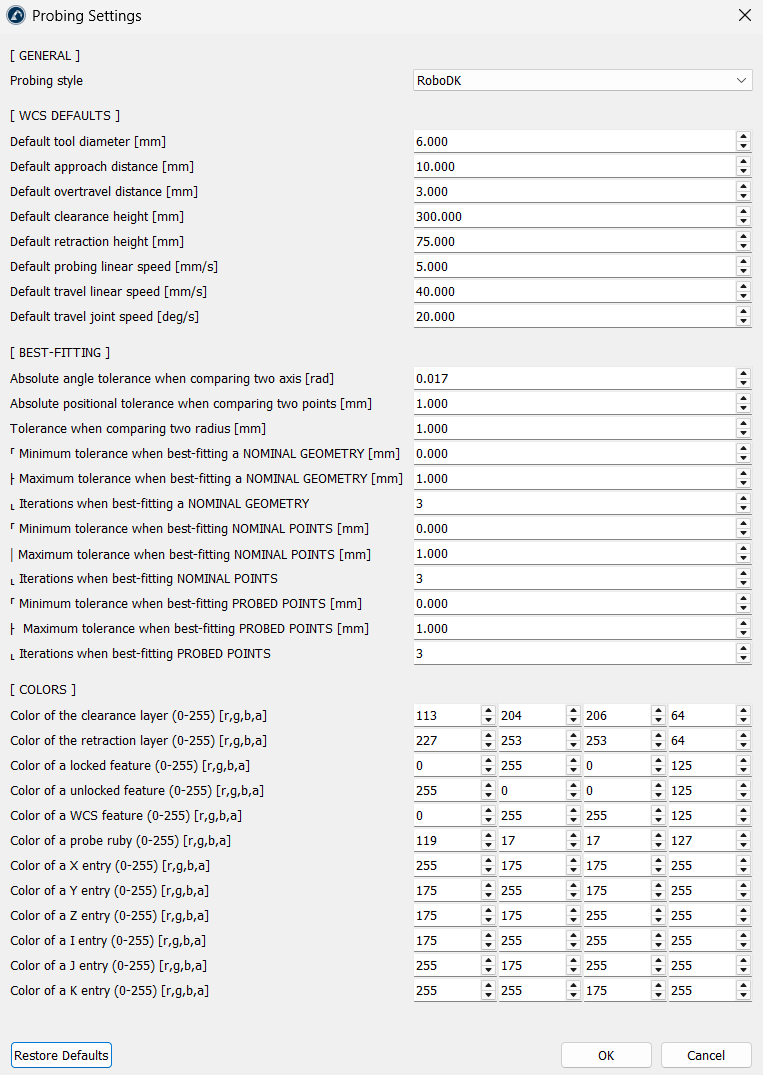
RoboDK mette a disposizione una finestra globale denominata “Impostazioni di sondaggio”. Selezionare “Sondaggio” ➔“Impostazioni” per aprirla. I valori qui impostati costituiscono le impostazioni predefinite utilizzate ogni volta che si avvia un nuovo progetto di sondaggio; essi non modificano i progetti già esistenti. Fare clic su “Ripristina impostazioni predefinite” per tornare ai valori standard.
Generale
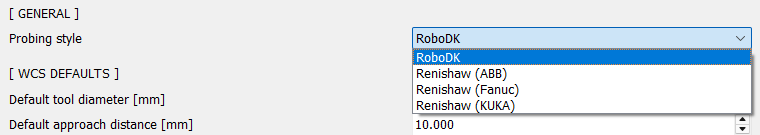
Lo “Stile di sondaggio” determina la modalità di scrittura delle routine di sondaggio. L’impostazione predefinita è “RoboDK” e genera istruzioni di ricerca eseguite tramite un driver del robot. Le sei voci Renishaw (per ABB, Fanuc, KUKA, Yaskawa, Mitsubishi e Staubli) generano chiamate alle macro Renishaw Daytona per il controller corrispondente.
Impostazioni predefinite WCS
Anziché modificare manualmente le distanze e altri parametri ogni volta che si crea un progetto, questi valori vengono inseriti automaticamente nelle impostazioni del progetto:
1.Diametro predefinito dell’utensile [mm]: il diametro del rubino sulla punta del tastatore. Predefinito: 6 mm.
2.Distanza di avvicinamento predefinita [mm]: la distanza alla quale il tastatore rallenta in prossimità di una superficie. Predefinito: 10 mm.
3.Distanza di sovracorsa predefinita [mm]: la profondità di ricerca aggiuntiva oltre la superficie prevista. Predefinito: 3 mm.
4.Altezza di sicurezza predefinita [mm]: l’altezza di sicurezza utilizzata prima del primo punto e dopo l’ultimo punto. Predefinito: 300 mm.
5.Altezza di ritrazione predefinita [mm]: l’altezza alla quale il tastatore si ritira tra un punto e l’altro. Predefinito: 75 mm.
6.Velocità lineare di tastatura predefinita [mm/s]: la velocità di ricerca con rilevamento al contatto. Predefinito: 5 mm/s.
7.Velocità lineare di traslazione predefinita [mm/s]: la velocità lineare in aria libera. Predefinito: 40 mm/s.
8.Velocità dei giunti predefinita per la traslazione [deg/s]: la velocità dei giunti per i movimenti di traslazione. Predefinito: 20 deg/s.
Adattamento ottimale
Questi parametri controllano il modo in cui RoboDK allinea matematicamente i punti misurati alla geometria CAD nominale:
1.Tolleranza angolare assoluta nel confronto tra due assi [rad]: la deviazione angolare massima consentita durante la corrispondenza degli assi delle caratteristiche.
2.Tolleranza posizionale assoluta nel confronto tra due punti [mm]: l’errore posizionale massimo consentito tra i punti rilevati e quelli nominali.
3.Tolleranza nel confronto tra due raggi [mm]: la differenza massima consentita nel confronto tra i raggi misurati di fori o sfere e i modelli CAD.
4.Tolleranze di adattamento ottimale e iterazioni: definiscono la tolleranza minima, la tolleranza massima e il limite di iterazioni durante l’adattamento ottimale della geometria nominale, dei punti nominali e dei punti rilevati.
Colori
1.Livelli di spazio libero e di ritrazione: è possibile regolare la trasparenza e il colore dei piani di movimento sicuri.
2.Stati delle caratteristiche: è inoltre possibile personalizzare i colori per le caratteristiche bloccate, sbloccate e WCS.
3.Rubino della sonda: è possibile modificare il colore della punta dello stilo della sonda.
4.Indicatori di coordinate e vettori: è possibile assegnare colori distinti alle posizioni X, Y, Z e ai campi I, J, K del vettore di avvicinamento, visibili nella tabella delle impostazioni.


