Aggiungi nuovi bersagli alla mappa
Qualsiasi nuovo bersaglio può essere aggiunto alla roadmap PRM senza dover rigenerare l'intera mappa. Questo significa che la roadmap deve essere completamente rigenerata solo se vengono aggiunti nuovi oggetti all'area di lavoro o se gli oggetti esistenti vengono spostati.
Quando un nuovo bersaglio viene aggiunto alla roadmap, l'algoritmo PRM tenterà di collegarlo a un certo numero di punti già esistenti all'interno della roadmap con una serie di nuovi archi. È possibile impostare per i nuovi bersagli un numero di archi predefinito diverso da quello scelto per la costruzione iniziale della roadmap.
Il numero massimo di archi per i nuovi bersagli può essere impostato con il seguente processo:
1.Aprire il pannello "Collision-free motion planner" (Pianificatore di movimento senza collisioni) selezionando dal menu Utilità➔Collision-free motion planner➔Crea mappa senza collisioni oppure facendo clic sulla piccola freccia accanto a Verifica collisioni e selezionando Crea mappa senza collisioni.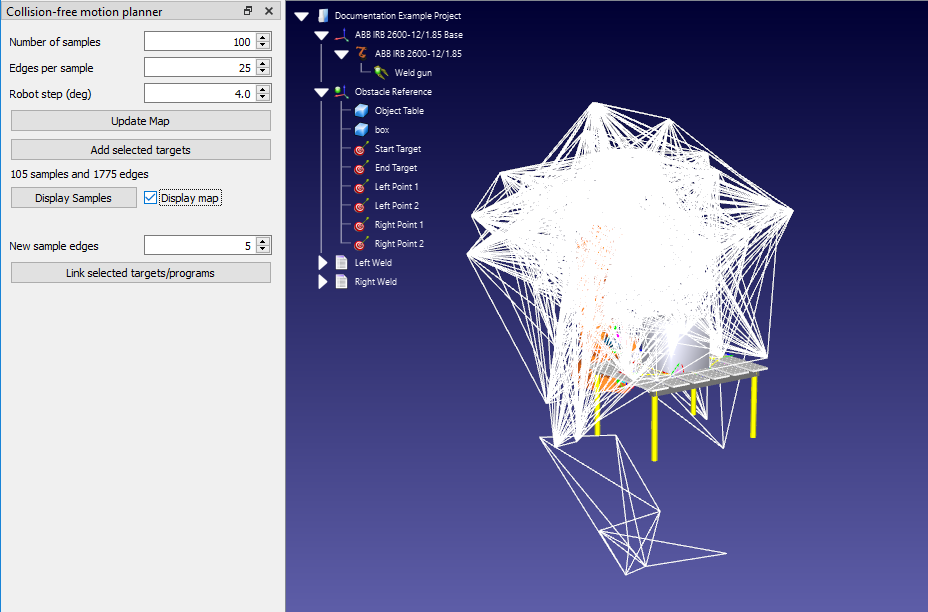
2.Inserire il numero di archi nella casella etichettata New sample edges (Nuovi archi campione). Il valore predefinito è 5.
Ci sono due modi per aggiungere nuovi obiettivi alla tabella di marcia:
1.Selezionare i bersagli nell'albero della stazione. È possibile selezionare più bersagli adiacenti contemporaneamente facendo clic sul bersaglio più in alto, tenendo premuto il tasto Maiusc e poi facendo clic sul bersaglio più in basso. È possibile selezionare più bersagli non adiacenti tenendo premuto il tasto Ctrl. Quindi fare clic su Add selected targets (Aggiungi bersagli selezionati) nel pannello Collision-free motion planner (Pianificatore di movimento senza collisioni).
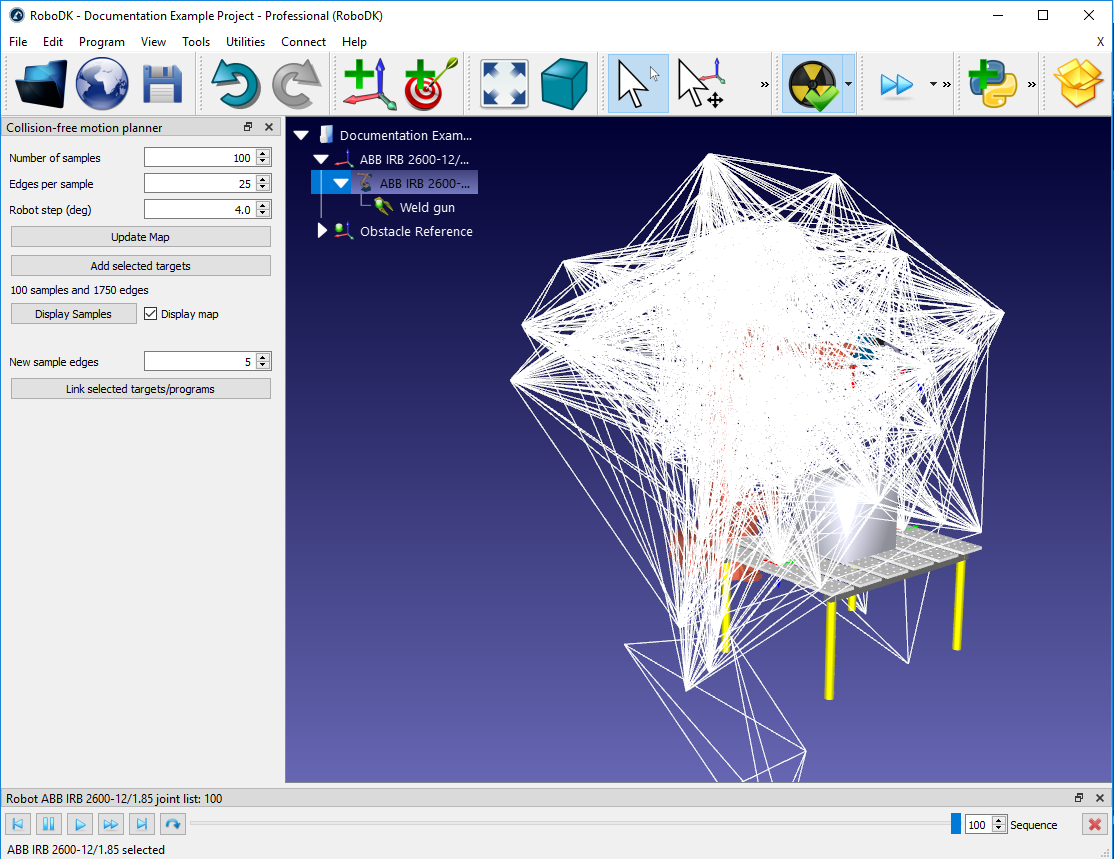
2.È sufficiente utilizzare lo stesso metodo Link selected targets (Collega bersagli selezionati) o Link selected programs (Collega programmi selezionati) descritto nelle sezioni precedenti (Link Targets e Link Programs). Qualsiasi bersaglio non ancora presente nella roadmap verrà aggiunto automaticamente.


