Prevenzione delle collisioni per la lavorazione robotizzata
È possibile attivare la prevenzione automatica delle collisioni per i progetti di lavorazione robotizzata. RoboDK ruoterà automaticamente l'utensile per trovare un percorso privo di collisioni.
Suggerimento: Il rilevamento delle collisioni per un percorso di lavorazione robotizzata può richiedere molto tempo per il calcolo. Assicurarsi di restringere correttamente la mappa delle collisioni per accelerare il processo di rilevamento e prevenzione delle collisioni.
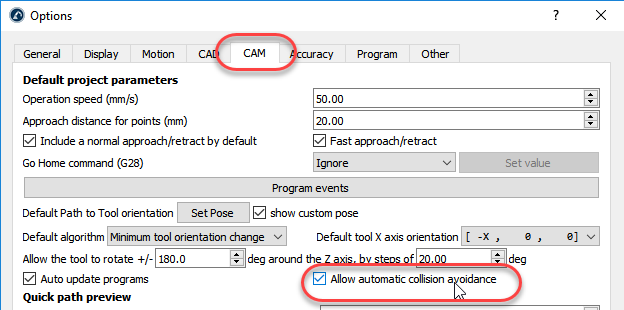
1.Seleziona Opzioni Strumenti➔CAM
2.Selezionare Consenti la prevenzione automatica delle collisioni
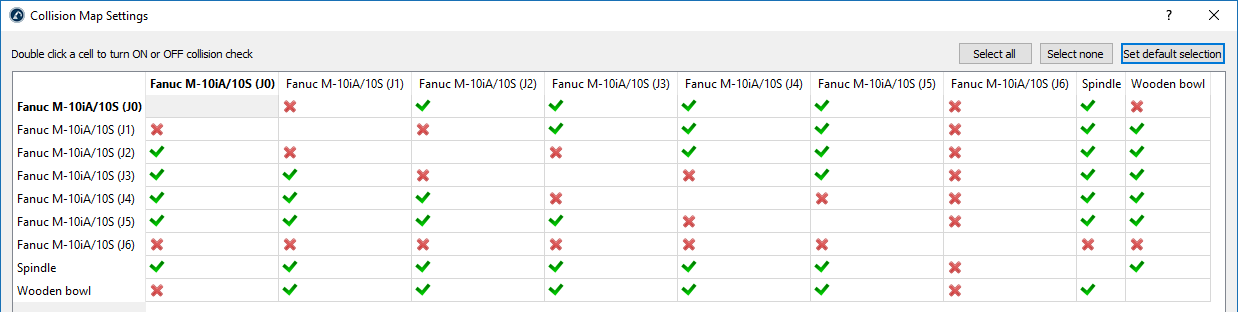
3.Fare doppio clic sul progetto di lavorazione robotizzata, stampa 3D, inseguimento curve o progetto inseguimento punti.
4.Selezionare Evita collisioni: in questo modo si attiva la prevenzione automatica delle collisioni modificando l'orientamento dell'utensile intorno all'asse Z come descritto nei parametri di ottimizzazione.
Importante: Questa opzione cercherà di evitare automaticamente le collisioni ruotando attorno all'asse Z dell'utensile. Assicurarsi che la fresa non sia controllata per evitare collisioni con il pezzo. Se si desidera verificare la presenza di collisioni tra il portautensile e il pezzo, potrebbe essere necessario dividere il mandrino in 2 utensili (uno utilizzato per il rilevamento delle collisioni e un altro con informazioni di visualizzazione aggiuntive come la fresa).
Importante: Questa opzione cercherà di evitare automaticamente le collisioni ruotando attorno all'asse Z dell'utensile. Assicurarsi che la fresa dell'utensile non venga verificata per le collisioni con il pezzo. Se si desidera verificare la presenza di collisioni tra il portautensili e il pezzo, potrebbe essere necessario dividere il mandrino in 2 utensili (uno utilizzato per il rilevamento delle collisioni e un altro con informazioni di visualizzazione aggiuntive come la fresa).


