Rilevamento delle collisioni
Selezionare Tools➔
Seguire questi passi per verificare in sicurezza la presenza di collisioni in un programma:
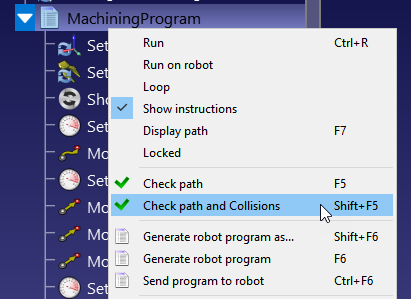
1.Cliccare con il tasto destro del mouse su un programma.
2.Selezionare Check path and Collisions (Shift+F5). Questa opzione controlla rapidamente se il percorso è fattibile (come Check path - F5) e poi conferma che non ci sono collisioni.
Mappa delle collisioni
È possibile specificare se è necessario verificare la presenza di collisioni nell'interazione tra qualsiasi coppia di oggetti.
Selezionare Strumenti➔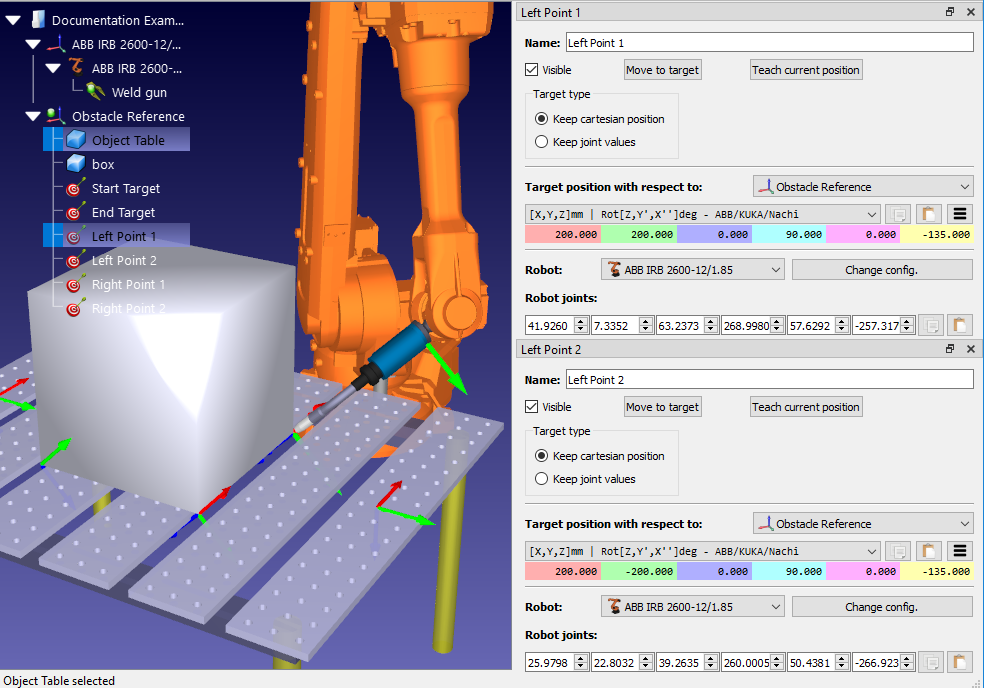
Per impostazione predefinita, RoboDK controlla le collisioni tra tutti gli oggetti in movimento nella stazione, compresi tutti i collegamenti dei robot, gli oggetti e gli utensili. Come eccezione, i giunti consecutivi dei robot non vengono controllati per le collisioni in quanto possono essere sempre in contatto.
Rilevamento più rapido delle collisioni
La velocità di rilevamento delle collisioni dipende fortemente da molti fattori:
1.Il numero di coppie di controlli definiti nella mappa delle collisioni. Avere una mappa delle collisioni con meno controlli sarà più veloce.
2.Il passo del robot utilizzato per il controllo delle collisioni. Il passo di collisione può essere modificato nel menu Strumenti➔Opzioni➔Movimento. I movimenti lineari utilizzano il passo in millimetri, mentre i movimenti dei giunti utilizzano il passo in gradi. Un passo più ampio consentirà un controllo delle collisioni più rapido, ma il risultato potrebbe essere meno preciso.
3.Il passo del robot utilizzato per il controllo delle collisioni. Il passo di collisione può essere modificato nel menu Tools➔Options➔Motion. I movimenti lineari utilizzano il passo in millimetri e i movimenti dei giunti utilizzano il passo in gradi. Un passo più grande fornirà un controllo di collisione più veloce, ma il risultato può essere meno accurato.
4.Potenza del computer: più potenza del computer (CPU più veloce) e più thread di elaborazione vi permetteranno di avere un controllo delle collisioni più veloce.
5.La complessità dei file 3D. Le geometrie con un livello di dettaglio più elevato, come le aree arrotondate, di solito richiedono una maggiore potenza di calcolo. La semplificazione di queste geometrie e la riduzione del numero di triangoli vi aiuterà ad accelerare il controllo delle collisioni.
6.Utilizzando l'API, è possibile aggiornare dinamicamente la mappa delle collisioni o rendere invisibili gli elementi che non devono essere inclusi nel rilevamento delle collisioni.
7.Se nell'ambiente sono presenti oggetti che causano collisioni: duplicare gli oggetti e rimuovere le superfici non raggiungibili, oppure importare una versione con geometrie più semplici (ad esempio, involucri convessi). Utilizzare l'oggetto originale solo a scopo visivo ed escluderlo dalla mappa delle collisioni.
8.Evitare di utilizzare la funzione “Semplifica oggetto…” disponibile in Strumenti➔Opzioni➔Visualizzazione. Essa raggruppa tutte le superfici in un unico elemento, creando un unico riquadro di delimitazione di grandi dimensioni, il che va contro quanto indicato nel punto precedente.
9.Per individuare le caratteristiche raggruppate in modo errato, abilitare l'anteprima dei riquadri di delimitazione tramite Strumenti➔Opzioni➔Altro➔Disegna riquadri di delimitazione (quando è attivato il controllo delle collisioni). Assicurarsi che i riquadri di delimitazione non racchiudano più elementi separati.
1.Utilizza l'Addin "Simplify Mesh" per semplificare automaticamente le geometrie complesse: https://robodk.com/addins.
2.Semplificare il più possibile la geometria.
3.Preferire i formati STEP o IGES rispetto ai file STL per garantire prestazioni e compatibilità migliori.


