Rilevamento delle collisioni
Il controllo delle collisioni con RoboDK può aiutarvi a prevenire le collisioni nella vostra configurazione reale. Il controllo delle collisioni può essere utilizzato in diversi modi, ad esempio per verificare visivamente le collisioni, per evitare automaticamente le collisioni nei progetti di lavorazione robotizzata o per generare una mappa senza collisioni per creare automaticamente programmi senza collisioni.
Questa sezione tratta i seguenti argomenti:
●Come attivare il controllo delle collisioni per le vostre simulazioni.
●Come definire una mappa di rilevamento delle collisioni.
●Come attivare il rilevamento e l'evitamento automatico delle collisioni per i progetti di lavorazione robotizzata.
●Come creare automaticamente programmi senza collisioni per collegare diversi obiettivi o altri programmi utilizzando un algoritmo PRM.
●Importante: l'ambiente virtuale in RoboDK potrebbe non rappresentare perfettamente la vostra configurazione reale. Pertanto, si consiglia di prevedere una tolleranza per prevenire le collisioni in sicurezza. È possibile farlo caricando modelli 3D più grandi e semplificati della vostra configurazione. Ad esempio, si potrebbe modellare il mandrino come un semplice cubo (utilizzato solo per il controllo delle collisioni).
Rilevamento delle collisioni
Selezionare Tools➔
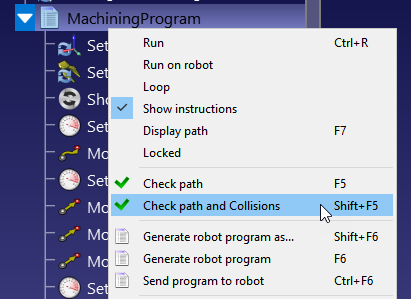
Seguire questi passi per verificare in sicurezza la presenza di collisioni in un programma:
1.Cliccare con il tasto destro del mouse su un programma.
2.Selezionare Check path and Collisions (Shift+F5). Questa opzione controlla rapidamente se il percorso è fattibile (come Check path - F5) e poi conferma che non ci sono collisioni.
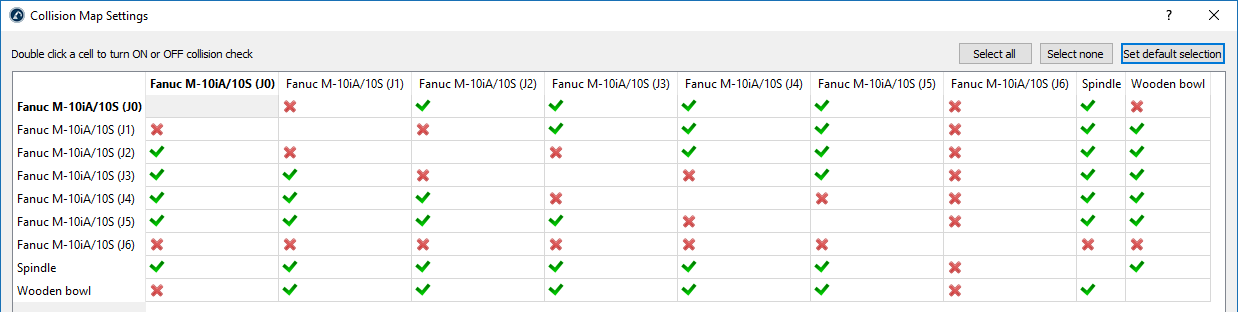
Mappa delle collisioni
È possibile specificare se è necessario verificare la presenza di collisioni nell'interazione tra qualsiasi coppia di oggetti.
Selezionare Strumenti➔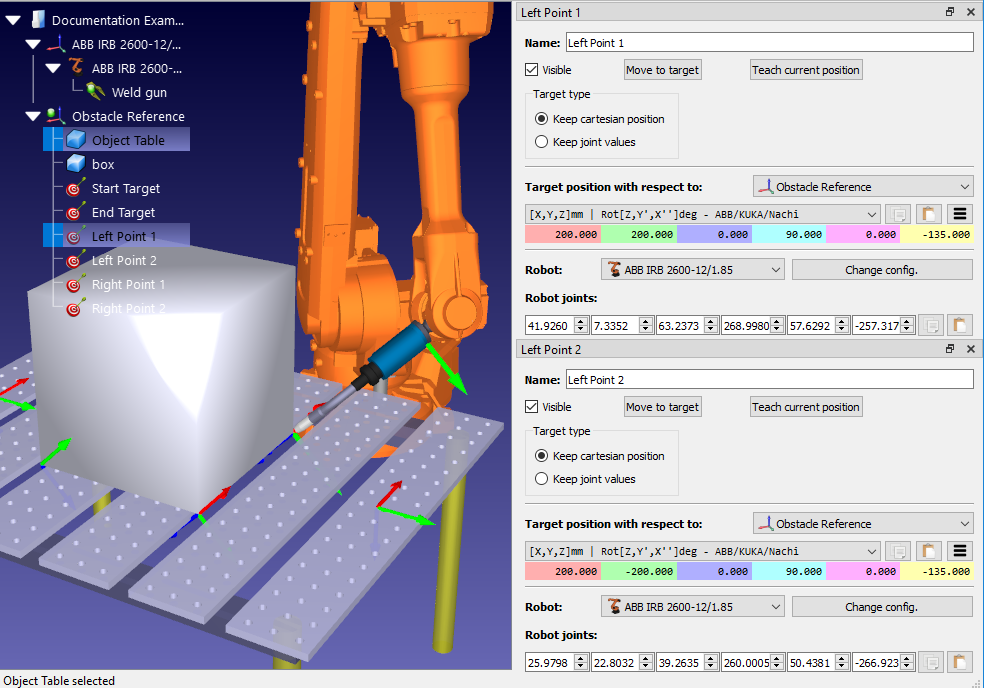
Per impostazione predefinita, RoboDK controlla le collisioni tra tutti gli oggetti in movimento nella stazione, compresi tutti i collegamenti dei robot, gli oggetti e gli utensili. Come eccezione, i giunti consecutivi dei robot non vengono controllati per le collisioni in quanto possono essere sempre in contatto.
Rilevamento più rapido delle collisioni
La velocità di rilevamento delle collisioni dipende fortemente da molti fattori:
1.Il numero di coppie di controlli definiti nella mappa delle collisioni. Avere una mappa delle collisioni con meno controlli sarà più veloce.
2.Il passo del robot utilizzato per il controllo delle collisioni. Il passo di collisione può essere modificato nel menu Strumenti➔Opzioni➔Movimento. I movimenti lineari utilizzano il passo in millimetri, mentre i movimenti dei giunti utilizzano il passo in gradi. Un passo più ampio consentirà un controllo delle collisioni più rapido, ma il risultato potrebbe essere meno preciso.
3.Il passo del robot utilizzato per il controllo delle collisioni. Il passo di collisione può essere modificato nel menu Tools➔Options➔Motion. I movimenti lineari utilizzano il passo in millimetri e i movimenti dei giunti utilizzano il passo in gradi. Un passo più grande fornirà un controllo di collisione più veloce, ma il risultato può essere meno accurato.
4.Potenza del computer: più potenza del computer (CPU più veloce) e più thread di elaborazione vi permetteranno di avere un controllo delle collisioni più veloce.
5.La complessità dei file 3D. Le geometrie con un livello di dettaglio più elevato, come le aree arrotondate, di solito richiedono una maggiore potenza di calcolo. La semplificazione di queste geometrie e la riduzione del numero di triangoli vi aiuterà ad accelerare il controllo delle collisioni.
6.Utilizzando l'API, è possibile aggiornare dinamicamente la mappa delle collisioni o rendere invisibili gli elementi che non devono essere inclusi nel rilevamento delle collisioni.
7.Se nell'ambiente sono presenti oggetti che causano collisioni: duplicare gli oggetti e rimuovere le superfici non raggiungibili, oppure importare una versione con geometrie più semplici (ad esempio, involucri convessi). Utilizzare l'oggetto originale solo a scopo visivo ed escluderlo dalla mappa delle collisioni.
8.Evitare di utilizzare la funzione “Semplifica oggetto…” disponibile in Strumenti➔Opzioni➔Visualizzazione. Essa raggruppa tutte le superfici in un unico elemento, creando un unico riquadro di delimitazione di grandi dimensioni, il che va contro quanto indicato nel punto precedente.
9.Per individuare le caratteristiche raggruppate in modo errato, abilitare l'anteprima dei riquadri di delimitazione tramite Strumenti➔Opzioni➔Altro➔Disegna riquadri di delimitazione (quando è attivato il controllo delle collisioni). Assicurarsi che i riquadri di delimitazione non racchiudano più elementi separati.
1.Utilizza l'Addin "Simplify Mesh" per semplificare automaticamente le geometrie complesse: https://robodk.com/addins.
2.Semplificare il più possibile la geometria.
3.Preferire i formati STEP o IGES rispetto ai file STL per garantire prestazioni e compatibilità migliori.
Prevenzione delle collisioni per la lavorazione robotizzata
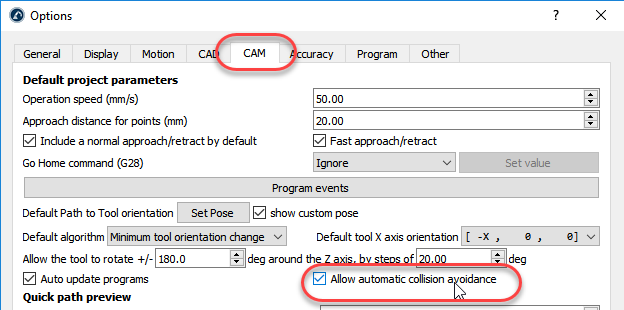
È possibile attivare la prevenzione automatica delle collisioni per i progetti di lavorazione robotizzata. RoboDK ruoterà automaticamente l'utensile per trovare un percorso privo di collisioni.
1.Seleziona Opzioni Strumenti➔CAM
2.Selezionare Consenti la prevenzione automatica delle collisioni
3.Fare doppio clic sul progetto di lavorazione robotizzata, stampa 3D, inseguimento curve o progetto inseguimento punti.
4.Selezionare Evita collisioni: in questo modo si attiva la prevenzione automatica delle collisioni modificando l'orientamento dell'utensile intorno all'asse Z come descritto nei parametri di ottimizzazione.
Collision-Free Motion Planner
La funzione di pianificazione del movimento crea automaticamente percorsi privi di collisioni all'interno dello spazio di lavoro del robot. In RoboDK, questa funzione utilizza un algoritmo di pianificazione del movimento chiamato "mappe stradali probabilistiche" (PRM).
In primo luogo, viene creata una mappa dello spazio libero nello spazio di lavoro del robot. Questa mappa viene poi utilizzata per generare rapidamente traiettorie prive di collisioni durante la programmazione del robot.
Gli algoritmi PRM sono caratterizzati dalle seguenti due proprietà:
●Probabilistico: i punti nello "spazio di configurazione" (cioè l'insieme dei punti che il pianificatore utilizza per sapere dove il robot può muoversi nel suo spazio di lavoro) sono scelti in modo casuale dal pianificatore. Questo rende gli algoritmi PRM più veloci di altri algoritmi di pianificazione del movimento che cercano di coprire equamente l'intero spazio di lavoro.
●Mappa stradale: gli algoritmi PRM funzionano creando prima una "mappa stradale" (roadmap) dell'intero spazio di lavoro del robot.
Per un'introduzione più generale alla pianificazione del movimento dei robot, si prega di fare riferimento a questo post del blog.
Utilizzo del pianificatore di movimento PRM
Ci sono due fasi distinte quando si utilizza la pianificazione del movimento PRM. Queste vengono eseguite separatamente in RoboDK, il che migliora l'efficienza della funzione. La "fase di costruzione" più lenta deve essere eseguita una sola volta, mentre la più veloce "fase di interrogazione" può essere ripetuta più volte.
Le due fasi sono:
- Fase di costruzione (lenta) - L'algoritmo PRM posiziona in modo casuale i punti all'interno dello spazio di lavoro libero del robot. Cerca poi di collegare questi punti tra loro, per formare una roadmap di percorsi privi di collisioni all'interno dello spazio di lavoro.
- Fase di interrogazione (veloce) - Il pianificatore cerca di trovare il percorso più breve e privo di collisioni tra due punti bersaglio utilizzando la roadmap creata nella fase di costruzione.
Per ulteriori informazioni su come funziona l'algoritmo PRM di RoboDK, si prega di fare riferimento a questo post del blog.
Questa sezione mostra come utilizzare entrambe queste fasi in un programma RoboDK. Un esempio di configurazione di saldatura viene utilizzato per dimostrare la funzionalità.
Impostazione per la pianificazione del movimento
Per utilizzare il pianificatore di movimento, è necessario che ci sia un robot, idealmente con un utensile. Ha anche senso avere almeno un oggetto all'interno dell'area di lavoro, altrimenti non è necessario evitare le collisioni. Può essere utile avere almeno due bersagli assegnati che serviranno come punti di partenza e di arrivo per il percorso privo di collisioni generato.
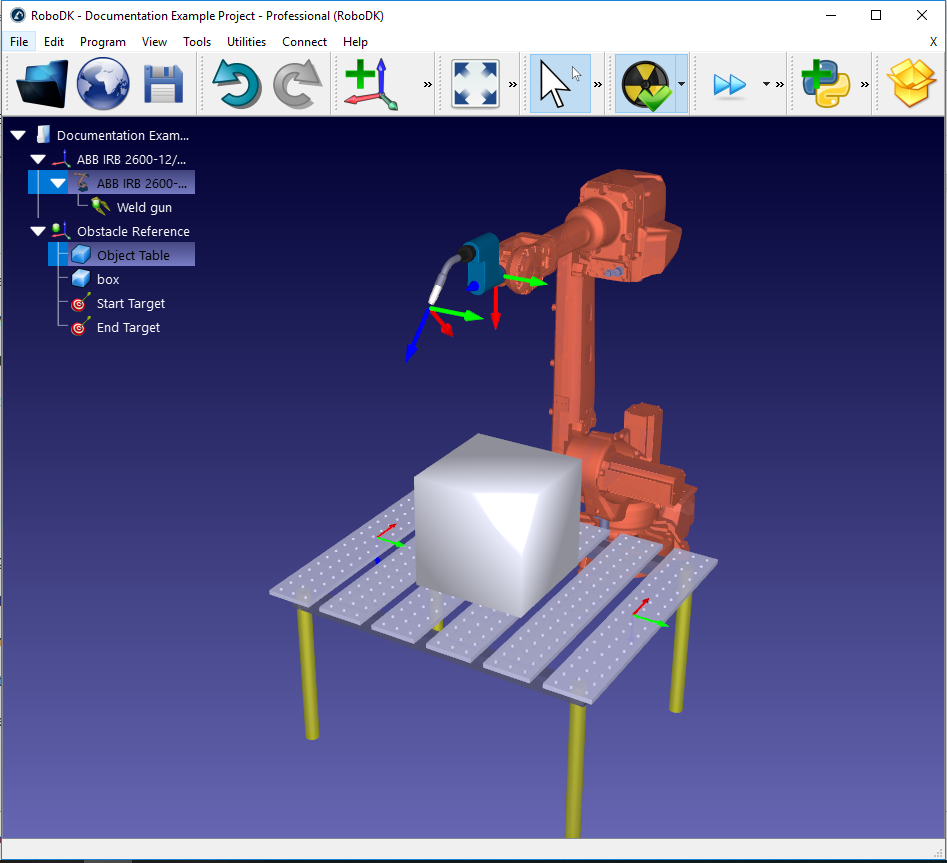
L'esempio di configurazione di saldatura può essere creato con il seguente processo:
1.Selezionare un robot:
a.Selezionare File ➔ Apri libreria online
b.Utilizzare i filtri per trovare il robot. Ad esempio, selezionare l'ABB IRB 2600-12/1.85 (scegliere i seguenti filtri: ABB (marca), carico utile di 10-20 kg e portata 1500-2000mm).
c.Selezionare Scarica e il robot dovrebbe apparire automaticamente sulla schermata principale.
2.Selezionare un utensile:
a.Dalla stessa libreria online, filtrare per Tipo ➔ Utensile (cliccare prima su Reset filter per rimuovere i filtri precedenti)
b.Scaricare un utensile, ad esempio la "Weld Gun" (pistola per saldatura)
c.L'utensile deve essere fissato automaticamente al robot
d.Una volta caricato l'utensile, la libreria online può essere chiusa
3.Aggiungere un sistema di riferimento:
a.Selezionare Programma➔ Aggiungi Sistema di riferimento
b.Selezionare il nuovo sistema di riferimento nell'albero e premere F2 per rinominarlo in "Riferimento ostacolo".
4.Aggiungere alcuni oggetti:
a.Selezionare 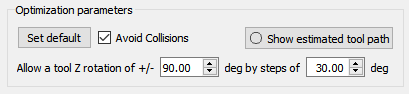
b.Selezionare un oggetto, come ad esempio il "Object Table.wrl".
c.Trascinare l'oggetto sul Riferimento ostacolo all'interno dell'albero della stazione.
d.Selezionare un altro oggetto, ad esempio "box.stl" e trascinarlo anche sul Riferimento ostacolo.
e.Spostare il tavolo davanti al robot facendo quanto segue:
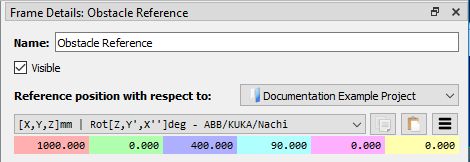
i.Cliccare con il tasto destro del mouse sul Riferimento ostacolo e scegliere "Opzioni" (o semplicemente fare doppio clic sul riferimento nell'albero) per visualizzare il pannello Dettagli del sistema di riferimento
ii.Inserire i seguenti valori nel pannello denominato Posizione di riferimento rispetto a: Progetto: 1000, 0, 400, 90, 0, 0
f.Se necessario, aumentare le dimensioni e la posizione dell'oggetto (ad es. la "scatola") seguendo questi passi:
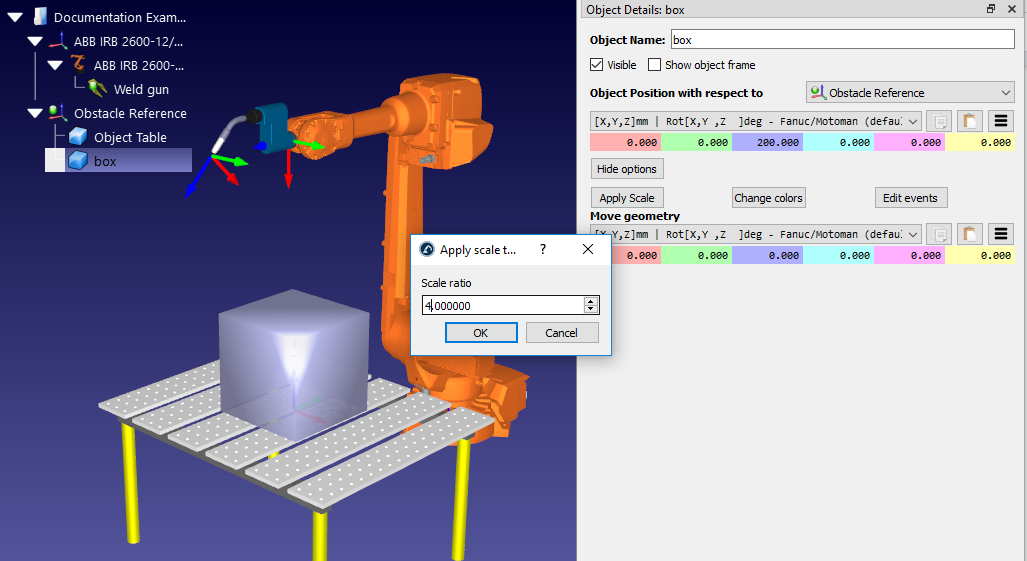
iii.Cliccare con il tasto destro del mouse sull'oggetto nell'albero della stazione e scegliere Opzioni (o semplicemente fare doppio clic sull'oggetto nell'albero) per visualizzare il pannello Dettagli oggetto
iv.Scalare la scatola cliccando su Altre opzioni... ➔ Applica scala e inserire "4.0" nel rapporto di scala
v.Spostare la scatola sul tavolo inserendo i seguenti valori nel pannello denominato Posizione dell'oggetto rispetto a Riferimento ostacolo: 0, 0, 200, 0, 0, 0

5.Creare bersagli:
a.Seleziona Programma➔Insegna bersaglio
b.Selezionare il nuovo bersaglio nell'albero della stazione e premere F2 per rinominarlo in Start Target
c.Spostare il bersaglio facendo questo:
vi.Cliccare con il tasto destro del mouse sul bersaglio nell'albero della stazione e scegliere Opzioni (o premere F3) per visualizzare il pannello Start Target.
vii.Inserire i seguenti valori nel pannello Posizione del bersaglio rispetto a Riferimento ostacolo: 500, 0, 0, 90, 0, 180
d.Creare un secondo bersaglio, allo stesso modo, e rinominarlo End Target. Usando lo stesso metodo di prima, spostarlo nella posizione: -500, 0, 0, 90, 0, 180
Vincolare i limiti dei giunti
È insolito che un compito utilizzi tutto lo spazio di lavoro del robot. Quando si crea una mappa PRM, spesso è una buona idea vincolare i limiti dei giunti del robot. Questo velocizzerà il processo di generazione della mappa e garantirà che i punti all'interno di quella mappa si trovino nel posto migliore.
Per i robot a 6 assi, i due giunti più spesso limitati sono:
1.Giunto 1 (il giunto di base) - La limitazione di questo giunto impedisce al robot di spostarsi troppo lontano da entrambi i lati dello spazio di lavoro.
2.Giunto 3 (il giunto del gomito) - La limitazione di questo giunto impedisce al robot di cambiare tra la configurazione gomito in alto e gomito in basso.
Modificare i limiti dei giunti con il seguente processo:
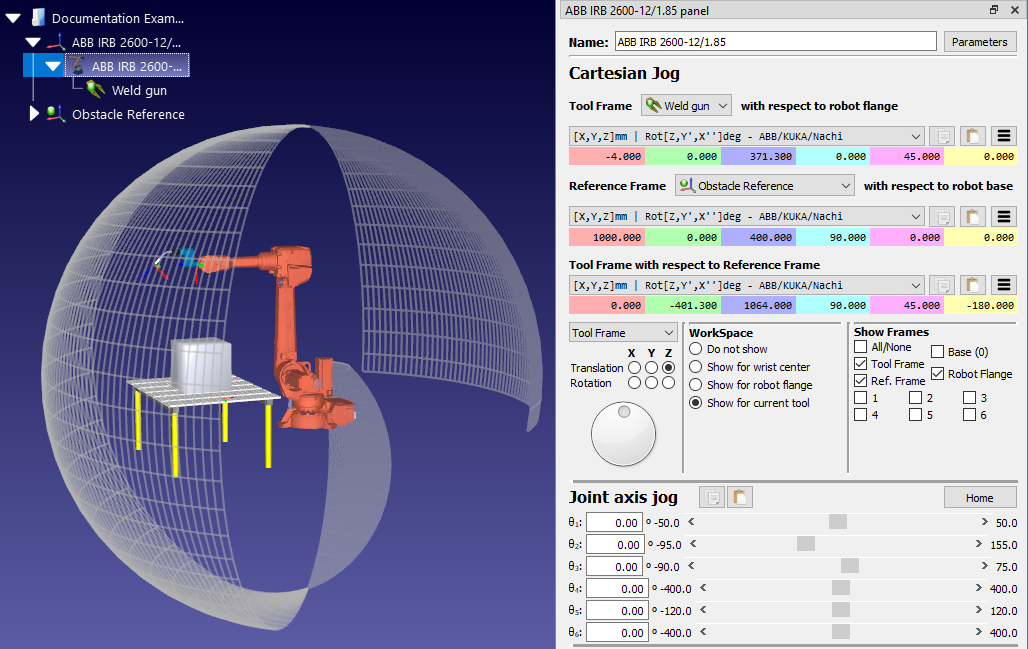
1.Cliccare con il tasto destro del mouse sull'icona del modello di robot all'interno dell'albero della stazione (ad es. ABB IRB 2600-12/1.85) e selezionare Opzioni... per aprire il pannello del robot. In alternativa, basta fare doppio clic sul nome del robot nell'albero della stazione.
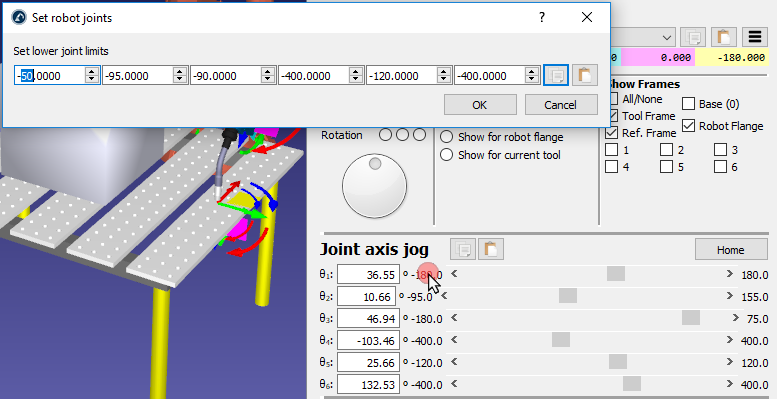
2.Nella sezione Joint axis jog, spostare i cursori dei giunti del robot che si desidera limitare (ad es. θ1 e θ3) per trovare dove si desidera che si trovino i limiti inferiori dei giunti.
3.Fare doppio clic su uno dei limiti inferiori del giunto all'interno della sezione Joint axis jog. Ad esempio, se il limite del giunto di θ1 è attualmente -180, fare doppio clic sul numero -180. In questo modo si aprirà il pannello Imposta limiti inferiori del giunto.
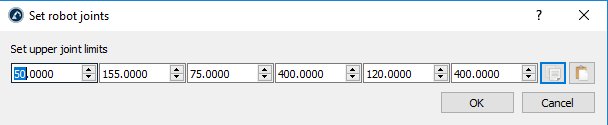
4.Impostare i limiti inferiori dei giunti a θ1 = -50 e θ3 = -90.
5.Modificare i limiti dei giunti e cliccare su OK.
6.Utilizzando lo stesso processo con i limiti superiori del giunto, impostare θ1 = 50.
Questo cambiamento può essere visto osservando lo spazio di lavoro raggiungibile del robot. Mostrare lo spazio di lavoro selezionando l'opzione Mostra per l'utensile corrente nella sezione WorkSpace del pannello del robot. Mostrerà solo la parte dello spazio di lavoro ora raggiungibile con i nuovi limiti dei giunti.

Selezionare i parametri PRM
L'algoritmo PRM genera una roadmap delle posizioni raggiungibili utilizzando i seguenti tre parametri:
1.Numero di campioni - La mappa consiste in un numero di posizioni (campioni) posizionate a caso in tutto lo spazio di lavoro raggiungibile del robot. Questo numero determina il numero di campioni. Il valore predefinito è 100 campioni.
2.Archi per campione - L'algoritmo tenta di collegare ogni campione della mappa con un certo numero di altri campioni. La linea che collega due campioni è chiamata "arco" e indica un percorso privo di collisioni tra queste due posizioni. Questa proprietà indica il numero massimo di archi che verranno creati per ogni campione. Il valore predefinito è 25 archi per campione.
3.Passo del robot (deg) - Quando si controlla se un potenziale arco è privo di collisioni, l'algoritmo si ferma ad intervalli regolari lungo di esso per verificare la presenza di collisioni. La distanza tra questi intervalli è determinata dal passo del robot. Il valore predefinito è di 4 gradi.
Questi tre parametri determinano quanto sarà dettagliata la roadmap generata. Essi influenzano anche il tempo necessario per generare la roadmap durante la fase di costruzione.
Un Numero di campioni maggiore e più Archi per campione produrranno una roadmap più dettagliata, che richiederà più tempo per essere generata. Un Passo del robot più grande genererà una mappa più velocemente, ma potrebbe non rilevare potenziali collisioni.
Utilizzando i valori predefiniti, una roadmap può essere generata solitamente entro 15 minuti, a seconda della configurazione dello spazio di lavoro e delle proprietà del robot.
Vedere i suggerimenti alla fine di questa sezione per le migliori pratiche per l'impostazione di questi parametri.
Generare una tabella di marcia
La "fase di costruzione" del motion planner si realizza con il seguente processo, che genera una tabella di marcia dello spazio di lavoro del robot:
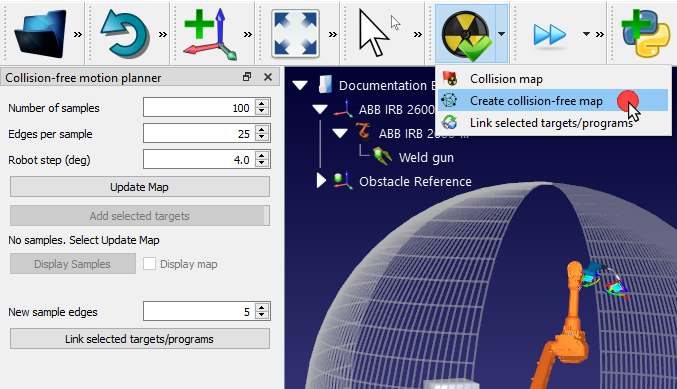
1.Aprire il pannello "Collision-free motion planner" (Pianificatore di movimento senza collisioni) selezionando dal menu Utilità➔Collision-free motion planner➔Crea mappa senza collisioni oppure facendo clic sulla piccola freccia accanto a Verifica collisioni nella barra degli strumenti e selezionando Crea mappa senza collisioni.
2.Inserire nuovi parametri o mantenere le impostazioni predefinite.
3.Cliccare su Update Map (Aggiorna mappa) per generare la tabella di marcia.
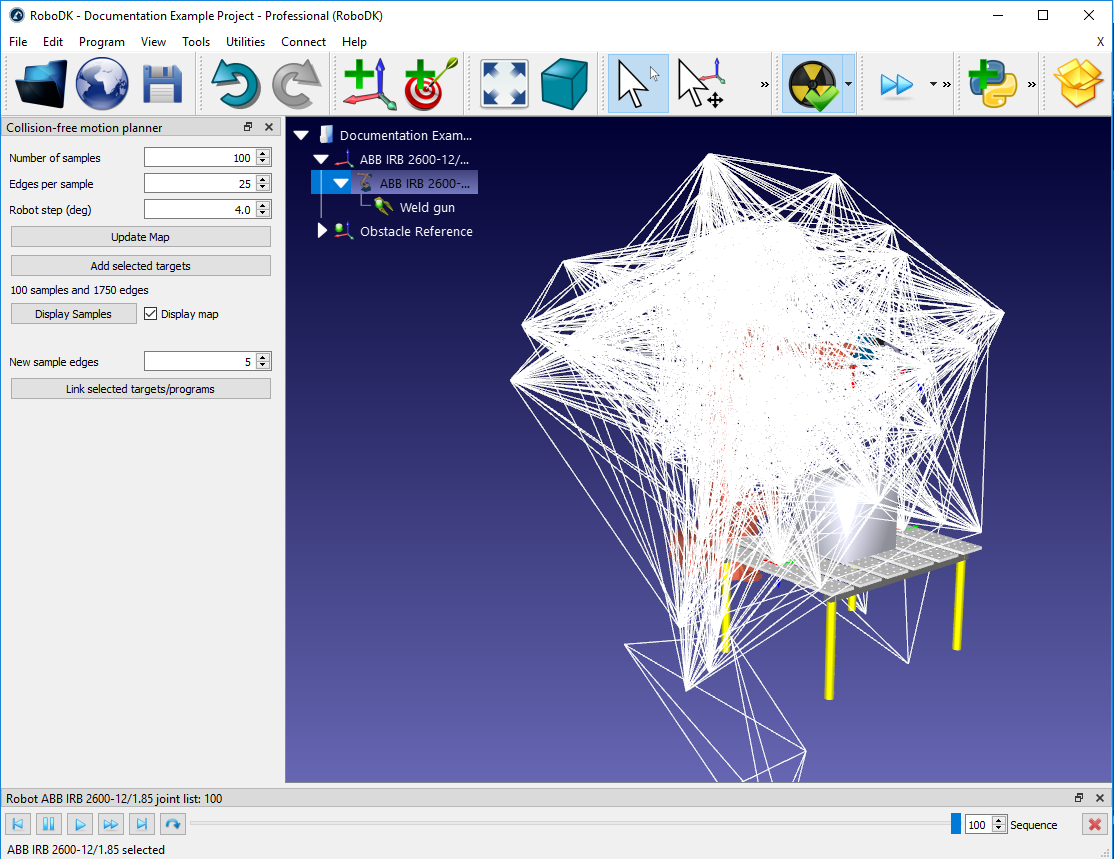
L'algoritmo PRM genererà quindi una roadmap utilizzando i parametri scelti. Una volta terminato, la roadmap generata può essere visualizzata spuntando la casella Display Map (Visualizza mappa). Cliccando su Display Samples (Visualizza campioni) il robot si muoverà attraverso tutti i campioni all'interno dello spazio di lavoro.
Collegare i bersagli
Alla "fase di interrogazione" del motion planner si accede quando due bersagli o programmi sono collegati tra loro.
Per collegare due bersagli, selezionarli prima nell'albero della stazione. Ci sono due modi per selezionare e collegare i bersagli:
1.Con il tasto Ctrl:
a.Cliccare con il tasto sinistro del mouse sul bersaglio che deve avviare il movimento (nell'esempio, il bersaglio denominato "Start Target").
b.Tenere premuto il tasto CTRL.
c.Cliccare con il tasto sinistro del mouse sul bersaglio di destinazione (ad es. "End Target")
d.Cliccare con il tasto destro del mouse su uno dei due bersagli e selezionare Collega i bersagli selezionati. In alternativa, se il pannello del Collision-free motion planner è aperto, fare clic sul pulsante Collega bersagli/programmi selezionati.
2.Con il tasto Shift:
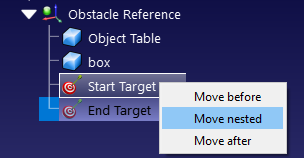
a.Disporre i due bersagli uno sopra l'altro nell'albero della stazione, con il bersaglio iniziale sopra il bersaglio finale. Un bersaglio può essere spostato intorno all'albero trascinandolo con il tasto destro del mouse. Lasciando cadere il bersaglio si aprirà un menu per scegliere dove il bersaglio deve essere posizionato.
b.Cliccare con il tasto sinistro del mouse su uno dei due bersagli.
c.Tenere premuto il tasto Shift.
d.Cliccare con il tasto sinistro del mouse sull'altro bersaglio.
e.Cliccare con il tasto destro del mouse su uno dei due bersagli e selezionare Collega i bersagli selezionati. In alternativa, se il pannello del Collision-free motion planner è aperto, fare clic sul pulsante Collega bersagli/programmi selezionati.
Entrambi i metodi genereranno un nuovo programma che collega i due bersagli utilizzando la roadmap salvata. Per creare un movimento nella direzione opposta, selezionare i bersagli nell'ordine opposto, cioè selezionando End Target prima di Start Target usando il metodo Ctrl, o riorganizzando i bersagli nell'albero della stazione per il metodo SHIFT.
Programmi di collegamento
Il motion planner può anche collegare tra loro due diversi programmi in modo simile. Questo crea un percorso privo di collisioni tra i due programmi e crea un nuovo programma principale.
Per l'esempio di saldatura, creare due programmi fittizi utilizzando il seguente processo:
1.Creare 4 bersagli come figli del sistema di riferimento "Object Reference" (fare clic con il tasto destro del mouse su "Object Reference" nell'albero della stazione e selezionare "Sistema di riferimento attivo"). Quindi creare quattro bersagli selezionando quattro volte Programma 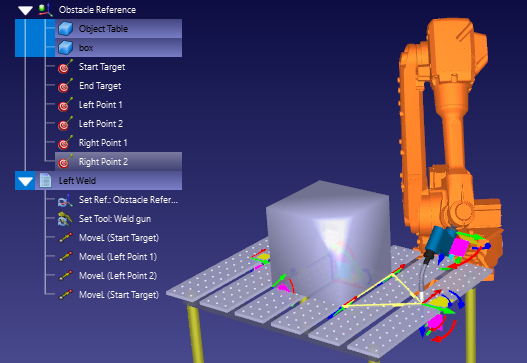
2.Selezionare ogni nuovo bersaglio nell'albero della stazione e inserire i seguenti nomi e valori. Per cambiare il nome del bersaglio, premere il tasto F2 o cliccare con il tasto destro del mouse sul bersaglio e scegliere Rinomina. Per modificare i valori del bersaglio, premere il tasto F3 per visualizzare il pannello Target o fare clic con il tasto destro del mouse sul bersaglio e scegliere Options. Inserire i nuovi valori nella sezione Posizione del bersaglio rispetto a: Object Reference.
a.Nome: "Punto sinistro 1" Valori: 200, 200, 0, 90, 0, -135
b.Nome: "Punto sinistro 2" Valori: 200, -200, 0, 90, 0, -135
c.Nome: "Punto destro 1" Valori: -200, 200, 0, 90, 0, 135
d.Nome: "Punto destro 2" Valori: -200, -200, 0, 90, 0, 135
3.Creare il primo programma:
a.Vai su Programma➔ 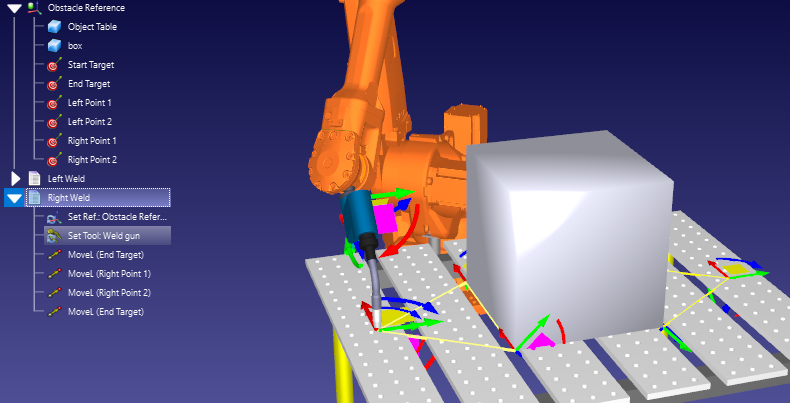
b.Rinominare il programma in "Saldatura sinistra" selezionando prima il programma nell'albero della stazione e premendo F2 o cliccando con il tasto destro del mouse e selezionando Rinomina.
c.Aggiungere i seguenti bersagli come istruzioni lineari, selezionando prima il bersaglio nell'albero delle stazioni e poi scegliendo Programma➔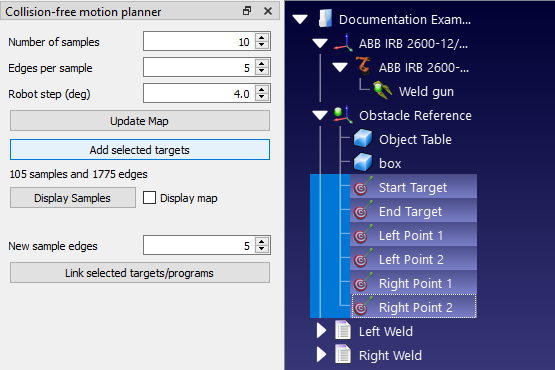
4.Creare il secondo programma chiamato "Saldatura destra" nello stesso modo, questa volta aggiungendo i seguenti bersagli: Bersaglio finale, Punto destro 1, Punto destro 2, Bersaglio finale.
Si noti che questi due programmi fittizi non contengono comandi per attivare/disattivare la pistola di saldatura. In un programma reale, questi comandi dovrebbero essere inclusi.
Per collegare due programmi qualsiasi utilizzando il motion planner, utilizzare il seguente processo:
1.Selezionare entrambi i programmi utilizzando uno dei due metodi descritti nella sezione precedente (Collegare i bersagli).
2.Cliccare con il tasto destro del mouse su uno dei programmi e scegliere Link programmi selezionati. Se il pannello del motion planner anticollisione è aperto, lo stesso si può ottenere cliccando su Link bersagli/programmi selezionati.
Verrà creato un nuovo programma chiamato "MainSafe" che eseguirà il primo programma, farà un movimento senza collisioni, poi eseguirà il secondo programma. Questo programma principale può essere modificato e rinominato come qualsiasi altro programma.
Aggiungi nuovi bersagli alla mappa
Qualsiasi nuovo bersaglio può essere aggiunto alla roadmap PRM senza dover rigenerare l'intera mappa. Questo significa che la roadmap deve essere completamente rigenerata solo se vengono aggiunti nuovi oggetti all'area di lavoro o se gli oggetti esistenti vengono spostati.
Quando un nuovo bersaglio viene aggiunto alla roadmap, l'algoritmo PRM tenterà di collegarlo a un certo numero di punti già esistenti all'interno della roadmap con una serie di nuovi archi. È possibile impostare per i nuovi bersagli un numero di archi predefinito diverso da quello scelto per la costruzione iniziale della roadmap.
Il numero massimo di archi per i nuovi bersagli può essere impostato con il seguente processo:
1.Aprire il pannello "Collision-free motion planner" (Pianificatore di movimento senza collisioni) selezionando dal menu Utilità➔Collision-free motion planner➔Crea mappa senza collisioni oppure facendo clic sulla piccola freccia accanto a Verifica collisioni e selezionando Crea mappa senza collisioni.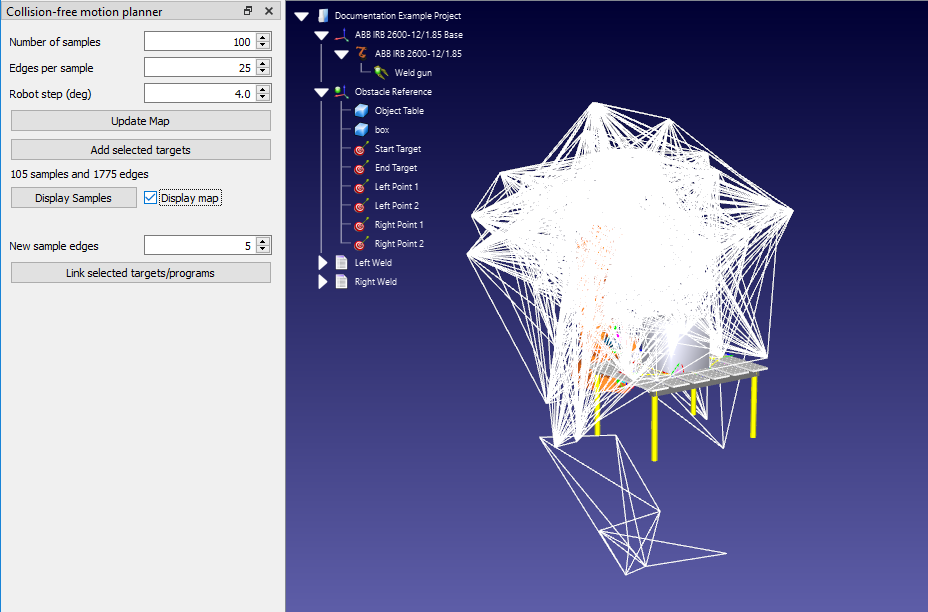
2.Inserire il numero di archi nella casella etichettata New sample edges (Nuovi archi campione). Il valore predefinito è 5.
Ci sono due modi per aggiungere nuovi obiettivi alla tabella di marcia:
1.Selezionare i bersagli nell'albero della stazione. È possibile selezionare più bersagli adiacenti contemporaneamente facendo clic sul bersaglio più in alto, tenendo premuto il tasto Maiusc e poi facendo clic sul bersaglio più in basso. È possibile selezionare più bersagli non adiacenti tenendo premuto il tasto Ctrl. Quindi fare clic su Add selected targets (Aggiungi bersagli selezionati) nel pannello Collision-free motion planner (Pianificatore di movimento senza collisioni).
2.È sufficiente utilizzare lo stesso metodo Link selected targets (Collega bersagli selezionati) o Link selected programs (Collega programmi selezionati) descritto nelle sezioni precedenti (Link Targets e Link Programs). Qualsiasi bersaglio non ancora presente nella roadmap verrà aggiunto automaticamente.
Suggerimenti e buone pratiche
Il motion planner è semplice da usare, ma ci sono alcune buone pratiche che miglioreranno il flusso di lavoro della programmazione.
La fase di costruzione può richiedere molto tempo. Questo può diventare oneroso durante le prime fasi di programmazione, quando il layout della cella robotizzata cambia costantemente. Ogni volta che un oggetto viene aggiunto all'area di lavoro o spostato, l'intera roadmap deve essere rigenerata.
Per ridurre il tempo trascorso in attesa che la roadmap venga generata, è una buona idea utilizzare parametri più piccoli all'inizio.
Ad esempio, di solito è possibile generare una mappa senza collisioni con i seguenti parametri entro 10-15 secondi:
1.Numero di campioni: 10
2.Bordi per campione: 5
3.Passo del robot (deg): 4.0
Questo non produrrà i più efficienti movimenti senza collisioni, ma permetterà di modificare il design della cella molto più rapidamente.
Quando le posizioni di tutti gli oggetti nella cella sono state decise, allora si può generare una mappa più grande (p.es. con i parametri di default di 100, 25, 4.0).
Infine, prima di generare il programma del robot, può essere una buona idea generare una roadmap ancora più ampia (ad esempio con parametri di 500, 50, 2.0). Questo richiederà molto tempo per generare, ma produrrà i movimenti più efficienti.

L'impostazione dei limiti dei giunti del robot (come descritto nella sezione precedente Vincolare i limiti dei giunti) ha un duplice vantaggio. In primo luogo, in alcuni casi può rendere più rapida la fase di costruzione. In secondo luogo, garantisce che la roadmap contenga effettivamente le posizioni che saranno utili per il programma del robot. È facile dimenticare questa fase vitale.
Il rilevamento delle collisioni viene attivato quando 2 oggetti entrano in collisione. È possibile specificare la correlazione tra ogni oggetto in movimento nelle impostazioni della Collision Map. Riducendo il numero di interazioni (segni di spunta verdi) si accelera il controllo delle collisioni.
Il tempo necessario per calcolare i percorsi senza collisioni dipende principalmente dal tempo richiesto per il controllo delle collisioni. Pertanto, è opportuno seguire le buone pratiche per un controllo più rapido delle collisioni descritte nella sezione relativa al rilevamento delle collisioni. Tra le altre cose, è possibile aumentare il passo del robot per il controllo delle collisioni, vincolare i limiti dei giunti o semplificare la geometria 3D per accelerare il controllo delle collisioni.
Il termine "evitamento delle collisioni" suggerisce che il motion planner eviterà sempre le collisioni in tutte le situazioni. Questo è certamente vero nell'ambiente di simulazione. Tuttavia, nel mondo reale, il robot può ancora collidere con gli oggetti se si avvicina troppo ad essi. Questo avviene di solito a causa di leggere differenze tra il robot simulato e il robot fisico.
Un'istanza comune di tali collisioni è quando il robot "aggancia" il bordo di un oggetto quando si allontana da un compito. Questo può essere di solito evitato includendo un "offset" nel programma. Vedere questo articolo del blog per maggiori informazioni sull'uso efficace degli offset.
Non tutte le aree dello spazio di lavoro del robot sono uguali. Il robot avrà più "raggiungibilità" in alcune aree del suo spazio di lavoro rispetto ad altre. Nelle aree ad alta raggiungibilità, il robot sarà in grado di raggiungere i punti da molti orientamenti. Nelle aree con bassa raggiungibilità, il robot sarà in grado di raggiungere i punti solo da uno o due orientamenti.
A volte, il motion planner non riesce a trovare un percorso tra due obiettivi nell'area di lavoro. Spesso, questo problema può essere risolto semplicemente aumentando il numero di campioni nella roadmap, ma non sempre.
Se il motion planner continua a non riuscire a collegare gli obiettivi, assicurarsi che l'attività si trovi all'interno dell'area dello spazio di lavoro del robot con la massima raggiungibilità. Visualizzare lo spazio di lavoro del robot aprendo il pannello del robot (cliccare con il tasto destro del mouse sul robot nell'albero della stazione e scegliere Opzioni) e selezionando Mostra per l'utensile corrente nella sezione WorkSpace.


