Lavorazione robotizzata di stampi a 3 assi
Per avviare il progetto, dovrà prima selezionare l'esempio di lavorazione di stampi a 3 assi di RoboDK nella libreria predefinita.
Impostazioni di RoboDK
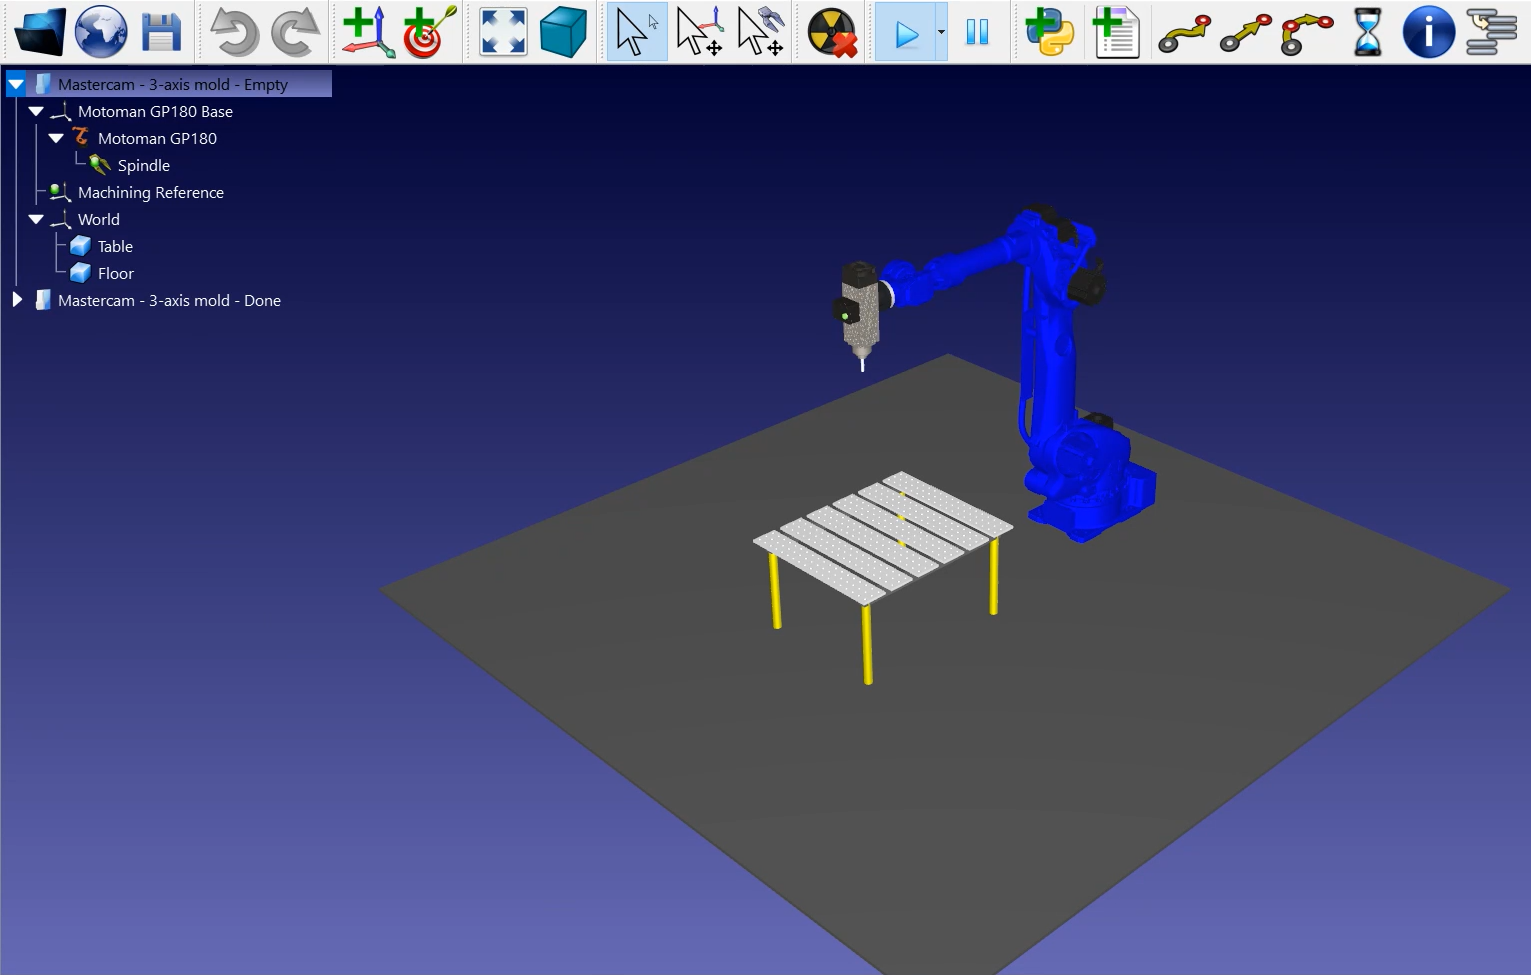
Questo esempio utilizza il robot Motoman GP180, un utensile da taglio montato su un mandrino e un tavolo per tenere il pezzo in posizione.
Carichi la stazione:
1.Selezioni File ➔ Apri
2.Individui l'esempio di lavorazione di stampi a 3 assi nella sezione esempi di RoboDK:
C:/RoboDK/Examples/ Plugin-Mastercam-3-Axis-Mold-Machining.rdk.
Ora che ha caricato la stazione, può aprire Mastercam e caricare il progetto da C:/RoboDK/Other/Plugin-Mastercam/Examples/Mold.mcam.
Percorso utensile di lavorazione in Mastercam
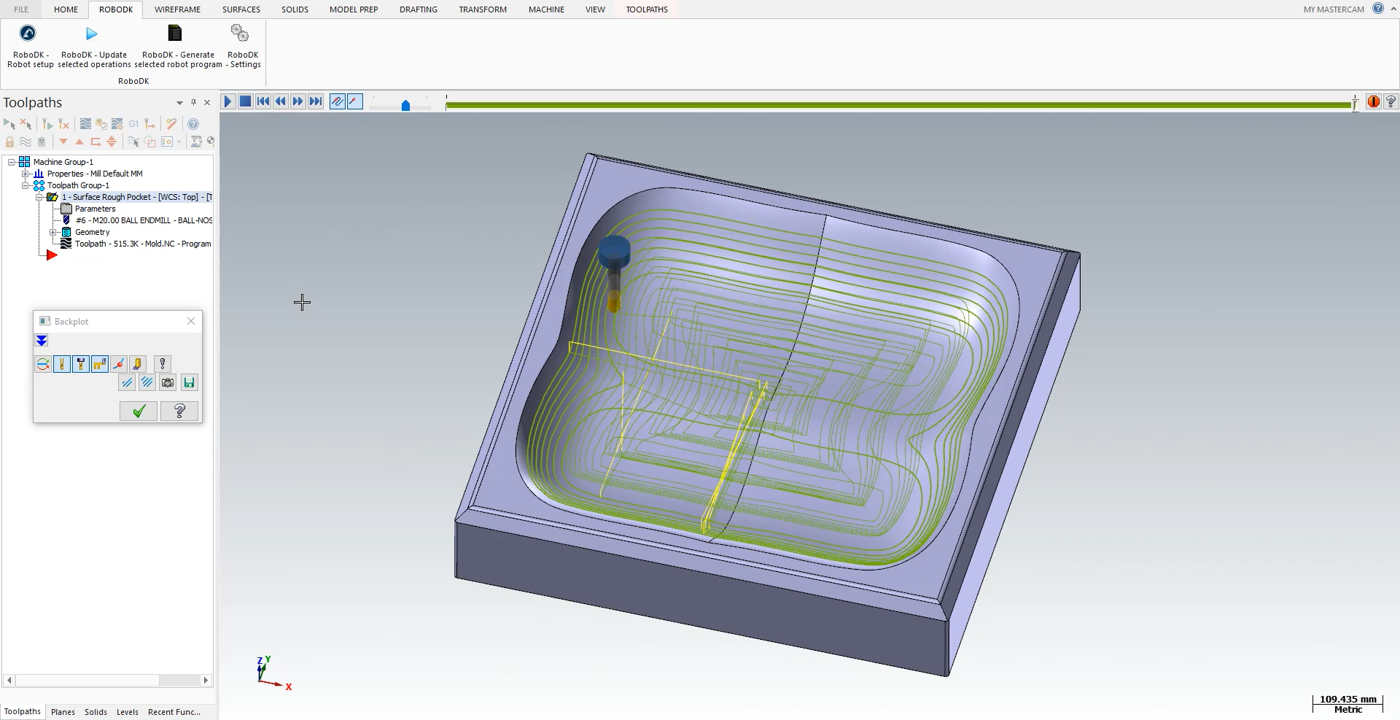
Apra il suo oggetto 3D in Mastercam e lanci la simulazione di taglio. In questo esempio, l'oggetto 3D è un pezzo metallico di uno stampo con un percorso di taglio già creato con gli strumenti di Mastercam.
Per semplificare questo esempio, il numero di passaggi necessari per lavorare quel pezzo è stato notevolmente ridotto. In realtà, ci sarebbero molte più linee o percorsi di taglio nello stampo che non permetterebbero di vedere realmente l'utensile in azione.
La simulazione di taglio di Mastercam mostra tutti i movimenti che l'utensile deve compiere durante il programma.
Segua i passi successivi per caricare la sua parte in RoboDK:
1.Selezioni la scheda RoboDK e selezioni RoboDK - Configurazione del robot.
2.Selezioni Carica parte.
Dovrebbe vedere la parte caricata sul sistema di riferimento attivo (Machining Reference) sul tavolo della stazione RoboDK.
Il passo successivo è importare il percorso di taglio da Mastercam a RoboDK.
1.Selezioni la scheda RoboDK in Mastercam.
2.Selezioni RoboDK - Aggiorna le operazioni selezionate.
3.Vada a RoboDK.
Lavorazione robotizzata in RoboDK
Una volta importato il percorso di lavorazione robotizzata in RoboDK, dovrebbe vedere il percorso utensile di lavorazione robotizzata collegato al riferimento stampo della sua stazione RoboDK. In Impostazioni stampo, si assicuri di selezionare il robot, il sistema di riferimento e l'utensile corretti.
Può anche regolare il valore dei movimenti di avvicinamento e ritrazione prima e dopo il percorso di taglio. Un valore di 100 mm dovrebbe andare bene in questo esempio. Se c'è il rischio di collisioni, può aumentarli quanto desidera all'interno del campo di lavoro del robot.
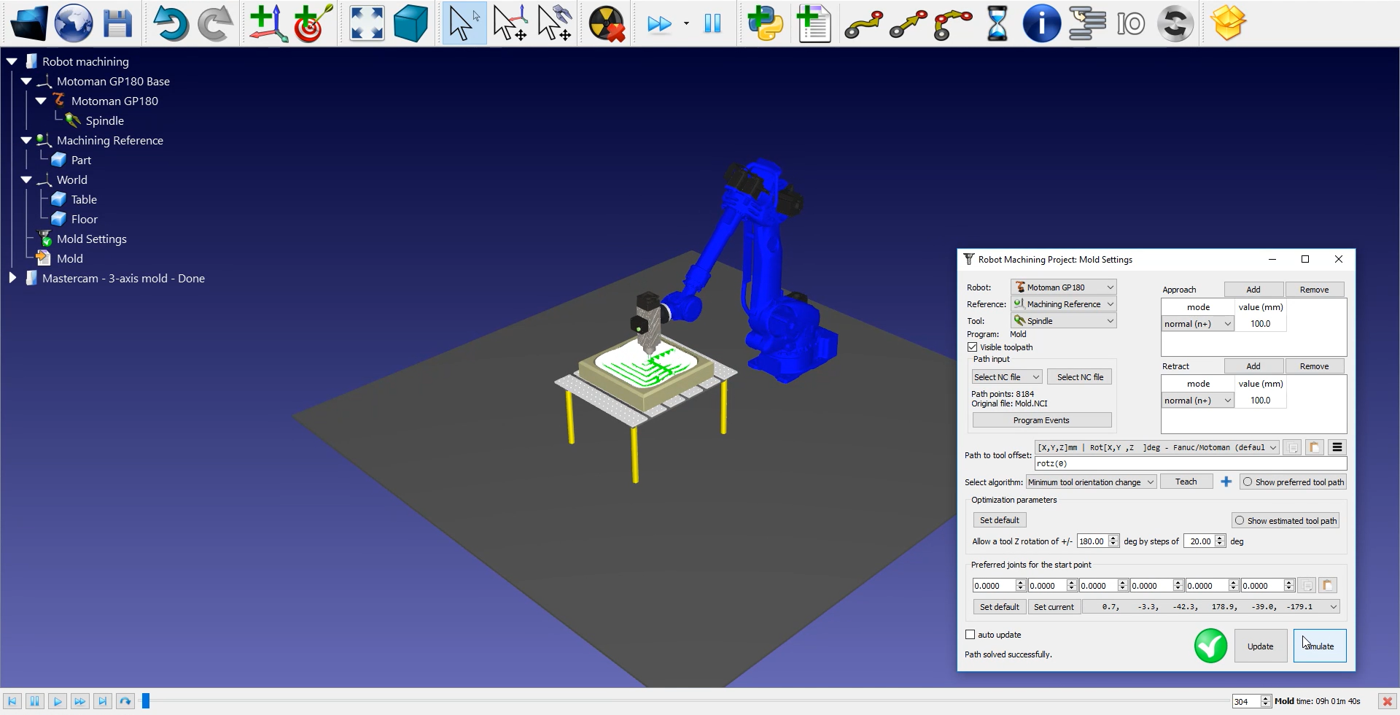
Il passo successivo è verificare se l'ordine di esecuzione delle sezioni del percorso è corretto, selezionando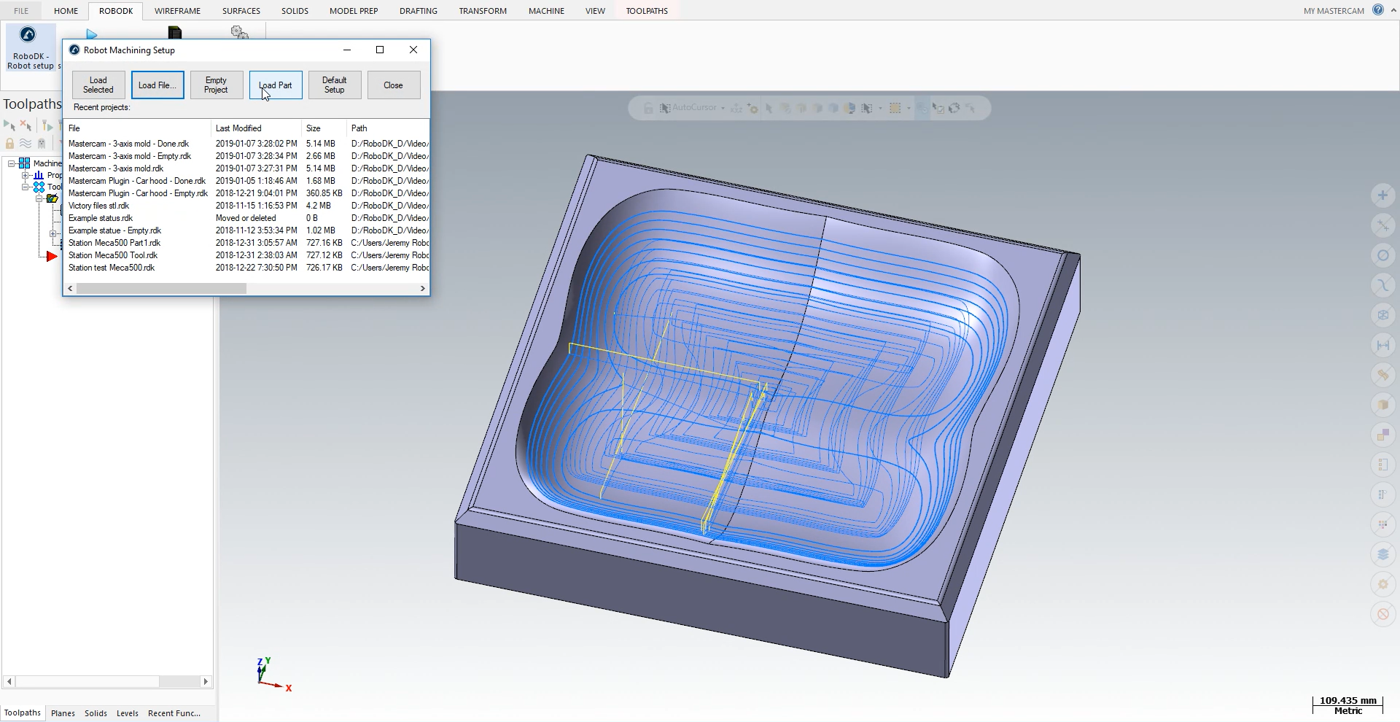

Segua questi passaggi per regolare l'orientamento dell'utensile:
1.Clicchi due volte su
2.Selezioni Mostra percorso utensile preferito. Appariranno alcuni utensili fantasma, come mostrato nell'immagine sottostante. Questi rappresentano la posizione del suo utensile lungo il percorso.
3.Modifichi il valore rotz (0) facendo scorrere la rotellina verso l'alto fino a 90 gradi. Vedrà il valore rotz cambiare e la posizione degli utensili fantasma cambiare con esso.
4.Selezioni Aggiornamento➔ Simulazione.
Per generare il programma del robot, si assicuri di utilizzare il post-processor giusto. Clicchi due volte sul robot Motoman GP180 e clicchi su Seleziona Post-Processor➔ Motoman.
Infine, faccia clic con il pulsante destro del mouse su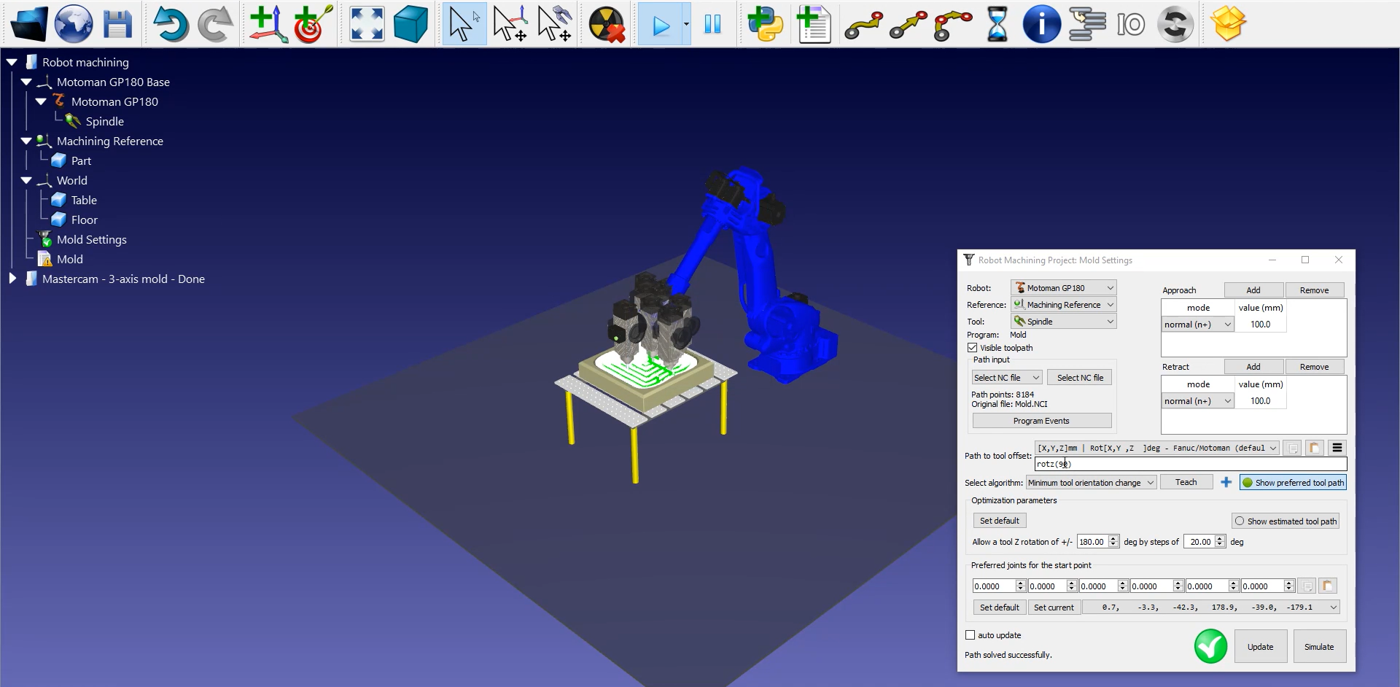
Il file Motoman JBI è ora pronto per essere trasferito al controllore del robot.