Impostazione
Questo esempio utilizza una configurazione semplice: un robot montato su un tavolo (questo esempio include un robot ABB), una pila per il pezzo appena stampato, una pila per quello lavorato e la dima al centro per tenere il pezzo in posizione.
Suggerimento: Segua questa guida per imparare a creare una stazione robotica passo dopo passo in RoboDK.
Caricare la stazione:
1.Selezionare File ➔ Apri
2.Individuare l'esempio di sbavatura plastica nella sezione esempi di RoboDK: C:/RoboDK/Examples/Plugin-Fusion360-Plastic-Deburring.rdk.
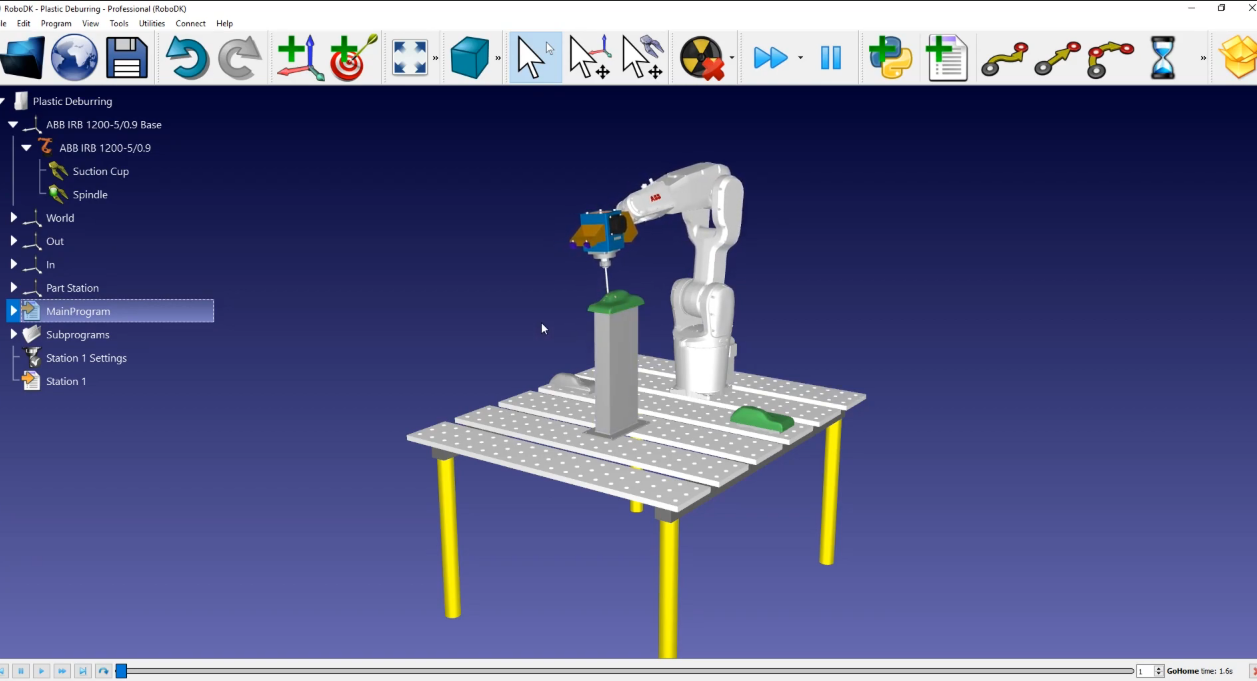
Dopo aver caricato la stazione, può aprire Fusion 360.


