Stazione RoboDK
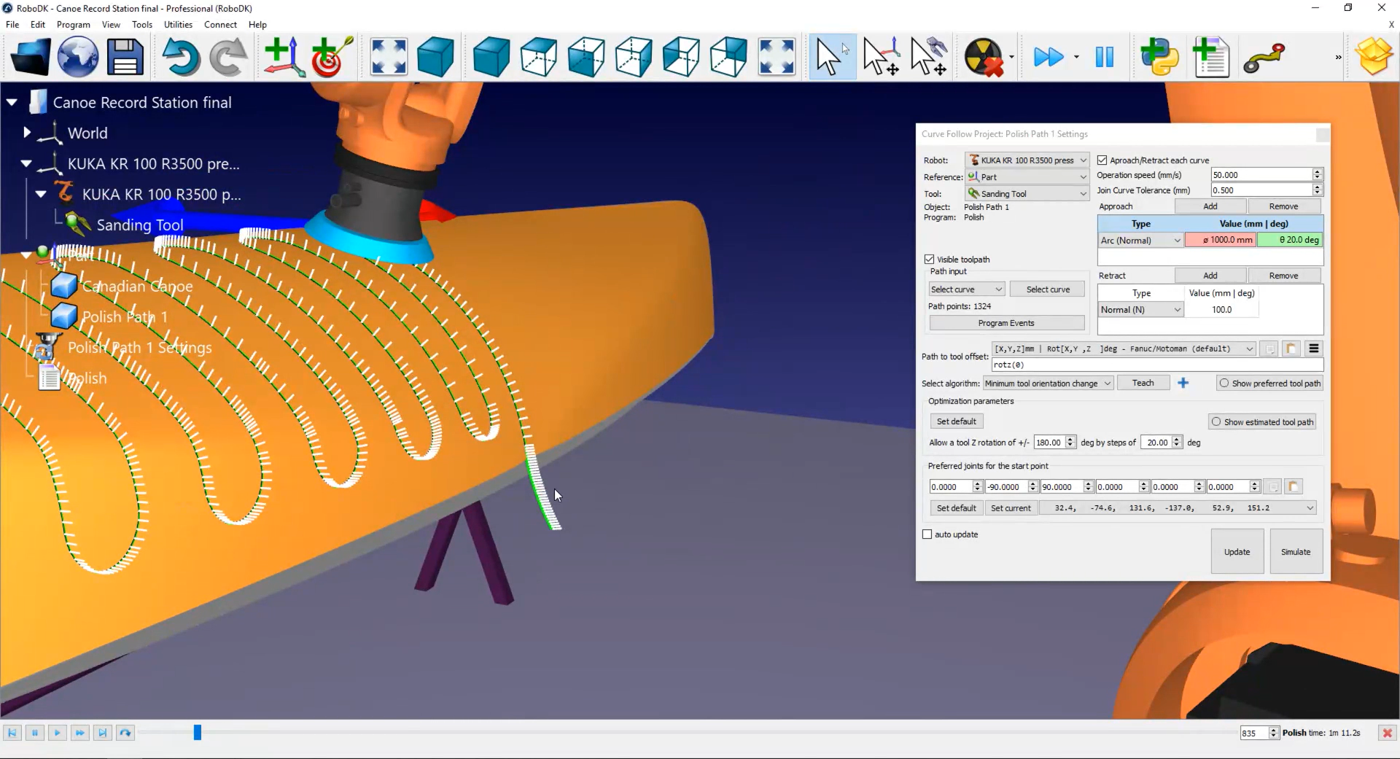
selezionando Polish Path 1 Settings ➔ Aggiorna ➔ Simula.
Può vedere le piccole linee bianche che escono dal percorso sulla canoa. Si tratta delle normali della superficie. In questo esempio, tutte sembrano essere state importate correttamente.
Segua questi passaggi per impostare la direzione del percorso:
1.Selezioni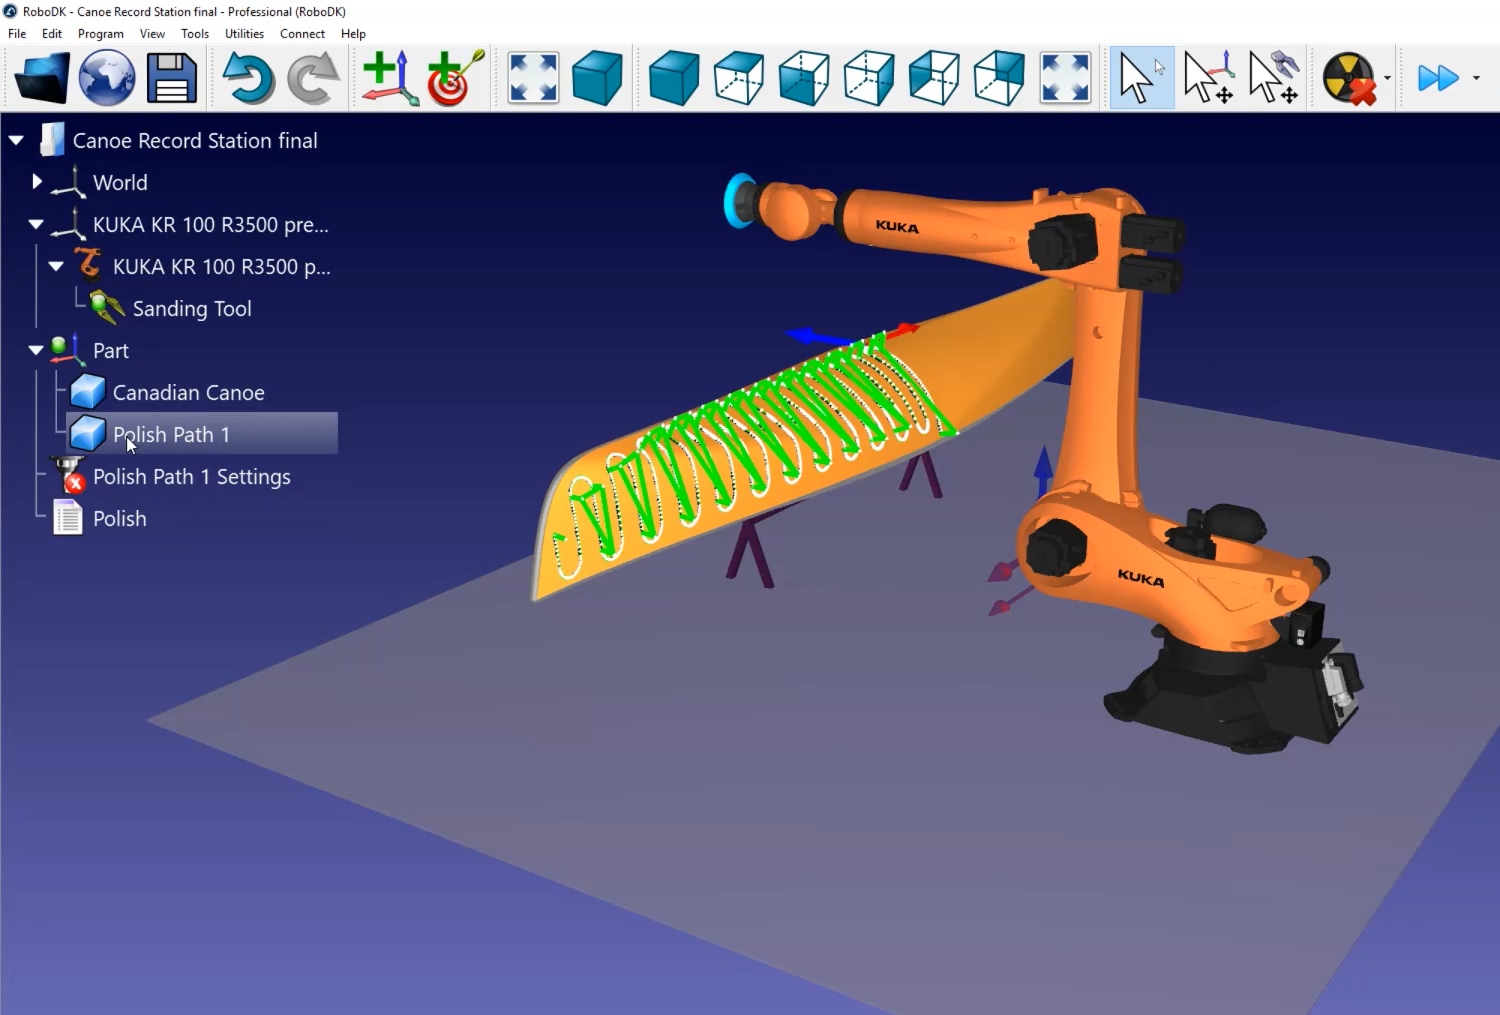
2.Clicchi su Seleziona curva.
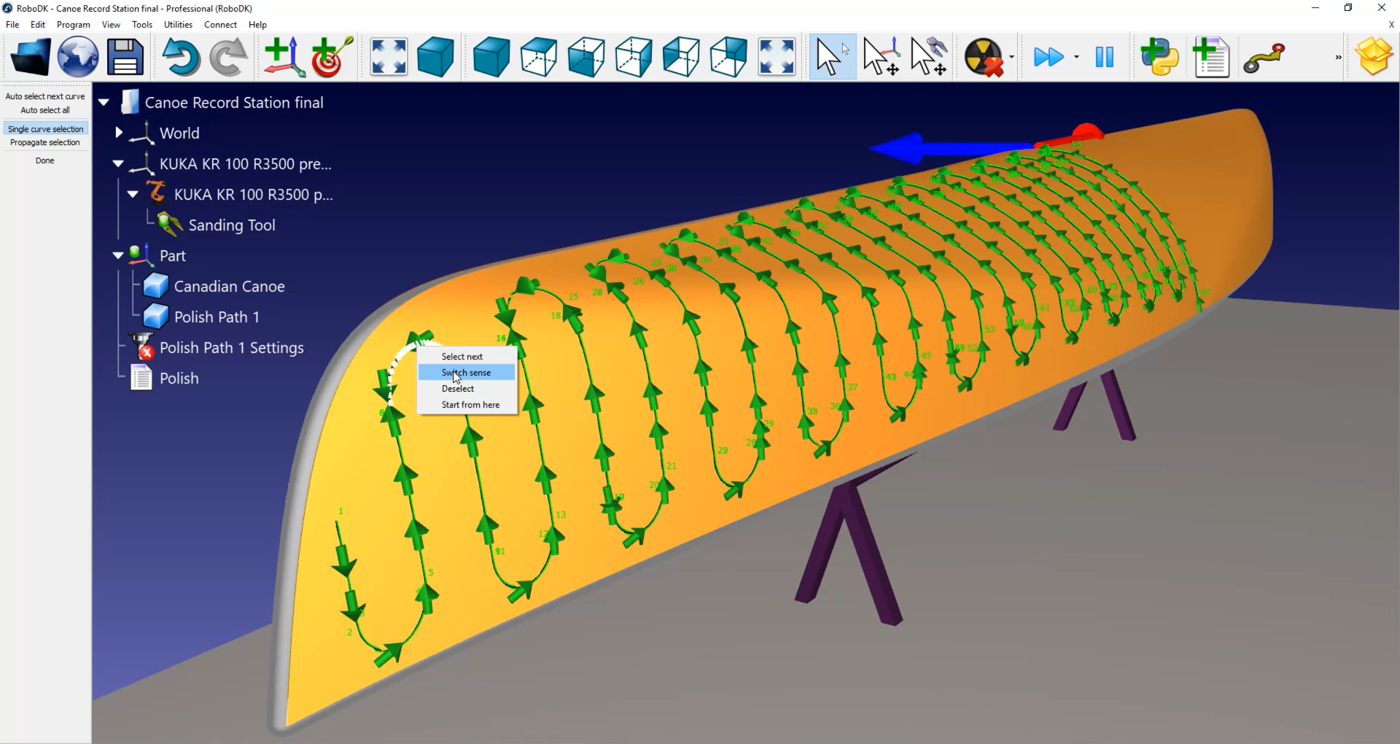
Ora può vedere l'ordine e la direzione in cui vengono eseguiti i segmenti del percorso. Se desidera cambiare direzione, faccia clic con il pulsante destro del mouse e selezioni Cambia senso.
In questo caso, il percorso deve essere rifatto:
1.Clicchi con il tasto destro del mouse su uno spazio vuoto della stazione (cioè lo sfondo blu).
2.Selezioni Ripristina selezione.
3.Selezioni la linea con cui vuole iniziare. Si assicuri che sia rivolta nella direzione giusta.
4.Selezioni lo strumento Selezione automatica di tutti nell'angolo superiore sinistro dello schermo.
5.Selezioni Fatto.
Ora può simulare la sua stazione facendo doppio clic su Polish Path 1 Settings ➔ Aggiorna ➔ Simula.
facendo doppio clic su Polish Path 1 Settings ➔ Tipo.
Può anche aggiungere movimenti normali di 200 millimetri per aiutare a evitare la collisione tra il robot e la canoa, facendo doppio clic su Polish Path 1 Settings ➔ Aggiungi.
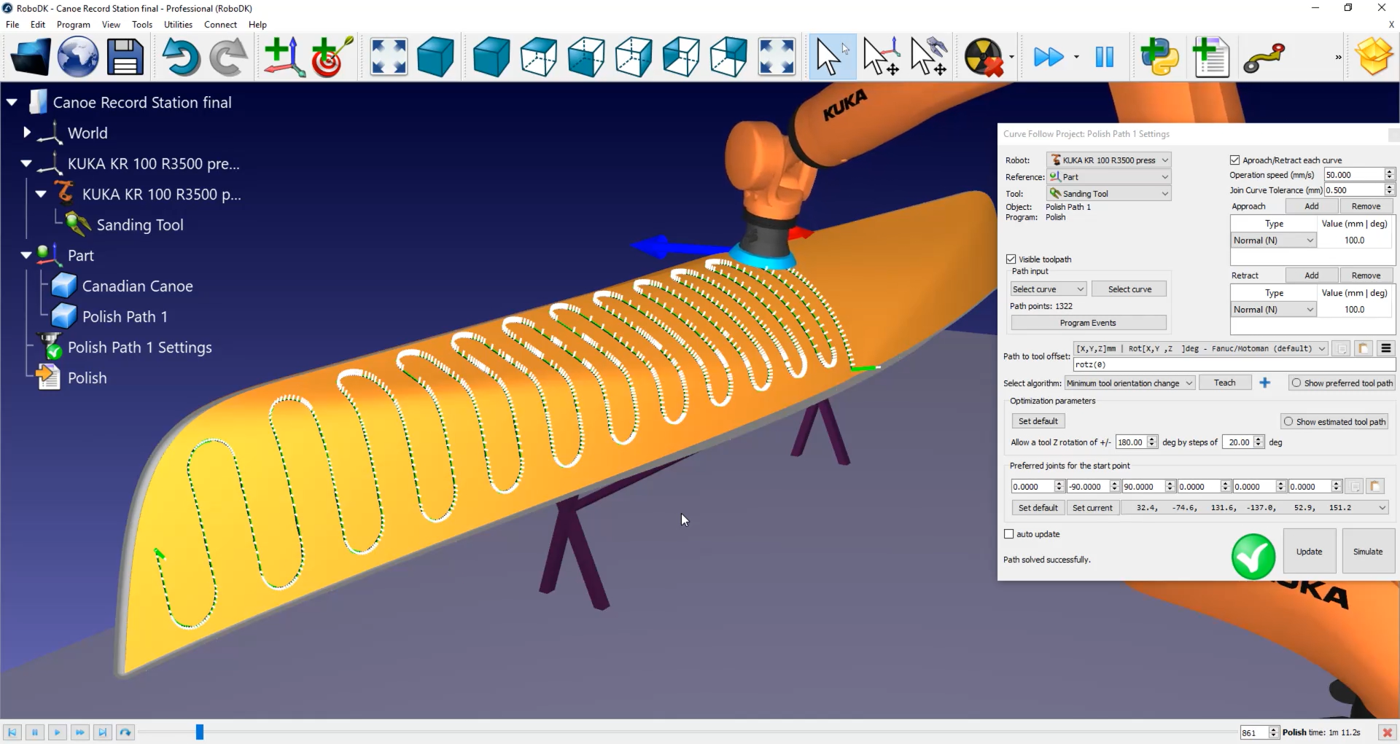
selezionando Polish Path 1 Settings ➔ Eventi di programma ➔ Velocità di spostamento veloce (mm/s) e inserisca 200 millimetri.
In questo menu può anche attivare l'opzione Imposta arrotondamento. Per impostazione predefinita, ogni linea bianca lungo il suo percorso è un punto che verrà inviato al controllore del robot come punto in cui il robot deve fermarsi. In un'applicazione di lucidatura o levigatura, questo non è il comportamento migliore.
Attivi la casella di controllo Imposta arrotondamento per attivare l'opzione di movimento continuo nel suo controller. A seconda della marca del robot, il nome dell'opzione può essere "arrotondamento", "movimento costante" o "dati di zona". In questo esempio il valore sarà 0,5 mm.
in questo menu Polish Path 1 Settings ➔ Eventi di programma
Facendo doppio clic su Polish Path 1 Settings ➔ Velocità operativa (mm/s).
In questo esempio, poiché stiamo utilizzando un robot KUKA, otterrà un file SRC quando genera il programma del robot. Questo file può essere letto da un controller KUKA KRC.
Segua questi passaggi per generare un programma del robot:
1.Clicchi con il tasto destro del mouse su Polish ➔ Seleziona post-processor. In questo esempio può utilizzare un controller KRC4.
2.Selezioni OK.
3.Clicchi con il tasto destro del mouse su