Allineare riferimenti robot
Questa sezione spiega come due o più robot possono essere programmati offline condividendo un sistema di riferimento comune.
In una tipica applicazione di programmazione offline, la posizione dell'oggetto viene aggiornata rispetto al robot. Tuttavia, quando due o più robot vengono utilizzati per la stessa applicazione, la posizione di ogni robot deve essere aggiornata rispetto a un riferimento comune (un oggetto di riferimento o un sistema di riferimento comune).
Seguire questi passaggi per aggiornare la posizione di due o più robot rispetto a un sistema di riferimento:
1.Assicurarsi che i sistemi di riferimento dei robot e il sistema di riferimento dell'oggetto non dipendano l'uno dall'altro. Se c'è una dipendenza, posizionare i sistemi di riferimento collegati all'elemento stazione.
2.Aggiungere un nuovo sistema di riferimento collegato a ciascuno dei sistemi di riferimento della base dei robot, come se si dovesse definire un nuovo sistema di riferimento individuale per ogni robot (Real Ref. A e Real Ref. B). Questo sistema di riferimento rappresenterà la posizione reale del pezzo rispetto a ciascun robot.
3.Unire al paragrafo precedente: Questo sistema di riferimento rappresenterà la posizione reale del pezzo rispetto a ciascun robot.
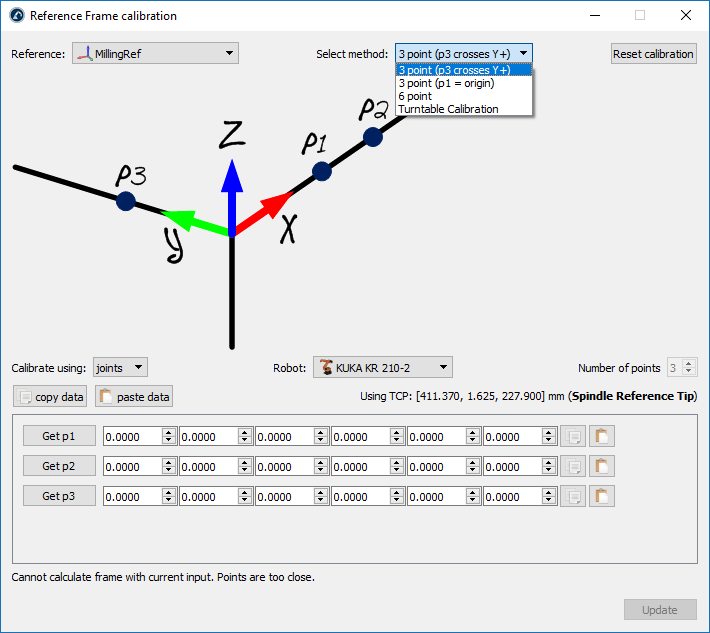
4.Calibrare ognuno di questi sistemi di riferimento (Real Ref. A e Real Ref. B), separatamente, utilizzando la procedura standard di calibrazione del sistema di riferimento (ad esempio il metodo a 3 punti)
A questo punto vedremo 3 sistemi di riferimento che dovrebbero coincidere, ma non coincidono. Il sistema di riferimento di ogni robot deve essere aggiornato per risolvere questo problema:
5.Fare doppio clic su uno dei sistemi di riferimento dei robot, ad esempio Robot A Base, per aprire la finestra del sistema di riferimento.
6.Copiare la posizione del riferimento della base del robot rispetto al riferimento calibrato di quel robot (Real Ref. A), selezionando il pulsante copia.
7.Nella stessa finestra, cambiare Posizione del riferimento rispetto a (menu a tendina) in Oggetto di riferimento
8.Incollare la posizione copiata. Il robot verrà spostato e Real Ref. A coinciderà con il sistema di riferimento Oggetto di riferimento.
9.Ripetere i passaggi 4-7 di questa procedura per gli altri robot, se presenti
Alla fine di questa procedura tutti i sistemi di riferimento dovrebbero coincidere e la relazione tra tutti i riferimenti calibrati e l'Oggetto di riferimento dovrebbe essere la stessa.