Come modellare una pinza parallela a due dita
Puoi modellare una pinza parallela in RoboDK utilizzando lo strumento Modella Meccanismo o Robot. Le pinze parallele sono chiamate anche pinze a 2 dita e permettono a un robot di afferrare i pezzi.
Segui questi passaggi per configurare il modello 3D in RoboDK:
126.Importa il modello 3D: trascina e rilascia il file STEP per caricarlo nella stazione (funzionano anche i file IGES o STL).
127.Apri il costruttore di meccanismi: Utilità→Modella Meccanismo o Robot.
128.Seleziona Pinza a 2 dita sotto “Tipo di Robot”.
129.Puoi rinominare il robot “Gripper”.
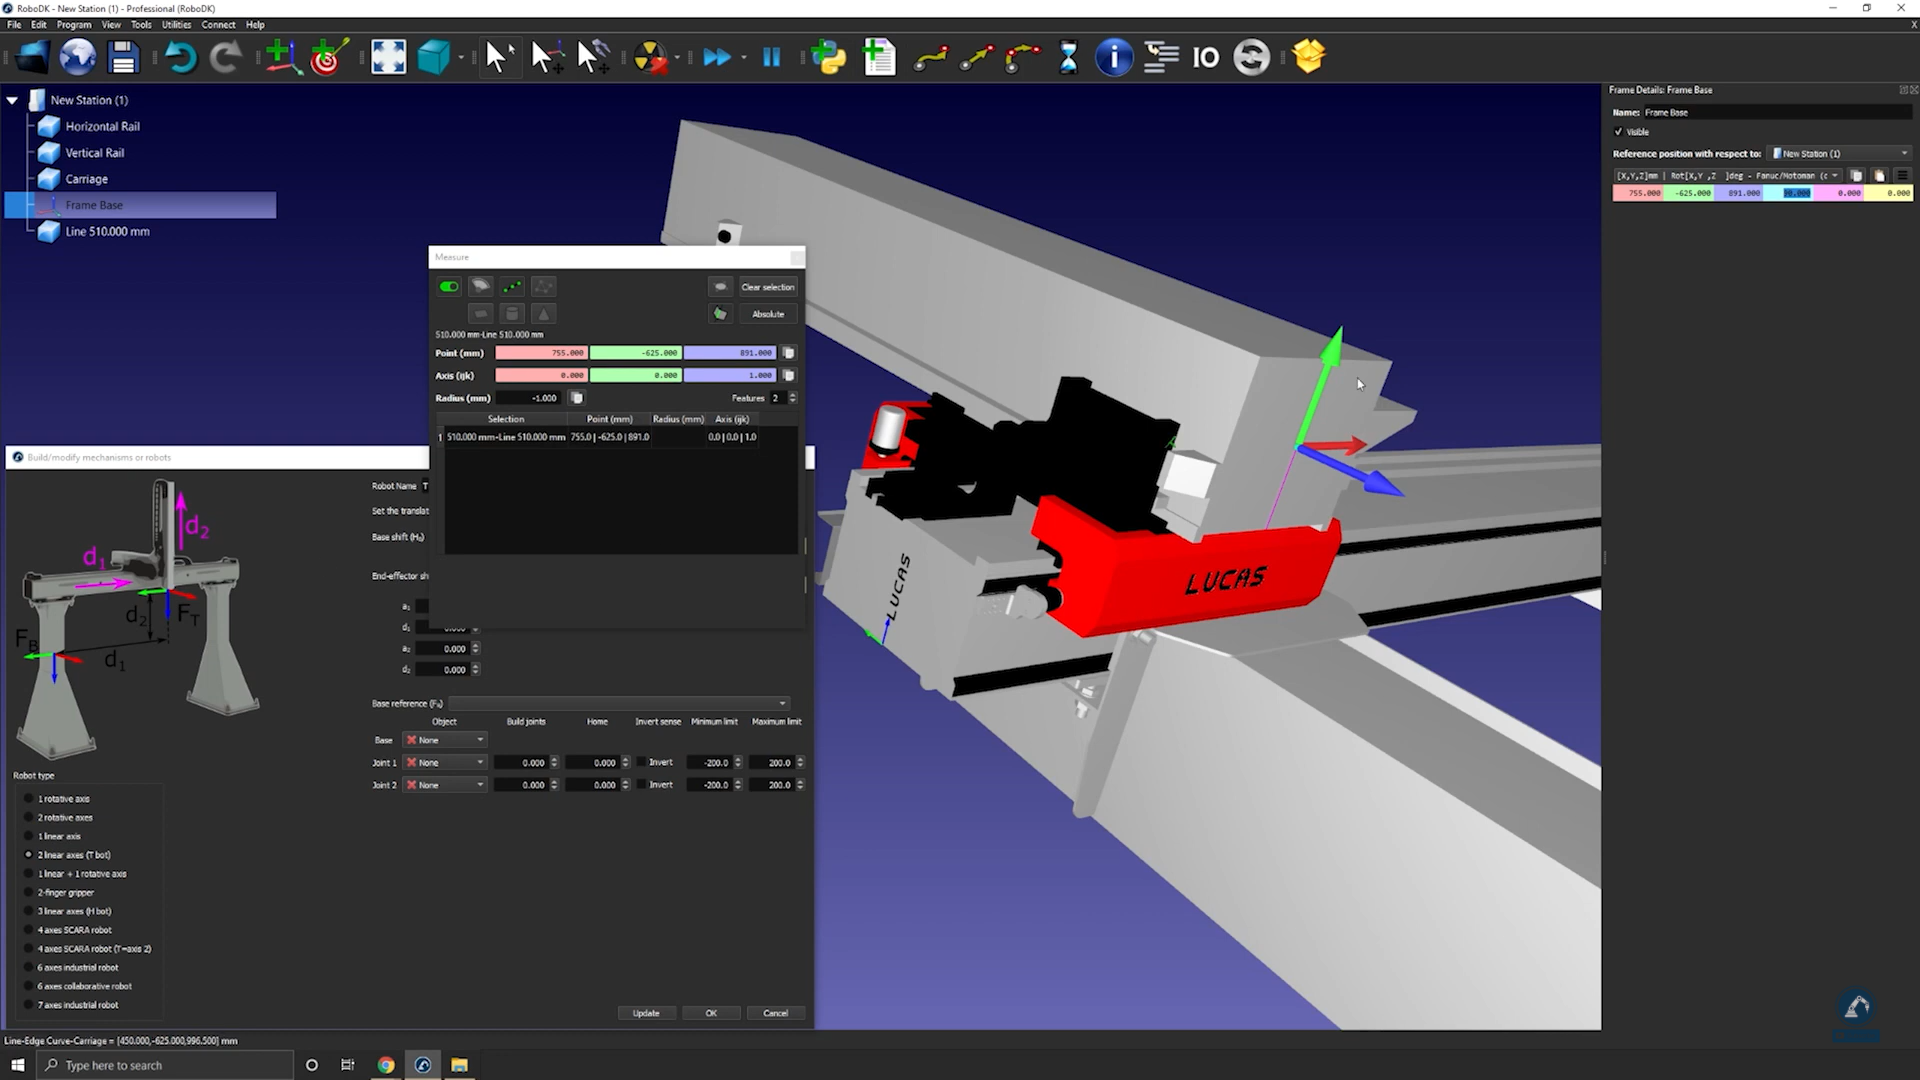
Segui questi passaggi per posizionare il sistema di riferimento della base:
130.Crea un sistema di riferimento (dovrebbe trovarsi sotto la pinza) e rinominalo Frame Base.
131.Assicurati che il sistema di riferimento appena creato sia posizionato secondo l’immagine: porta il sistema di riferimento a 0.000 mm (X,Y,Z).
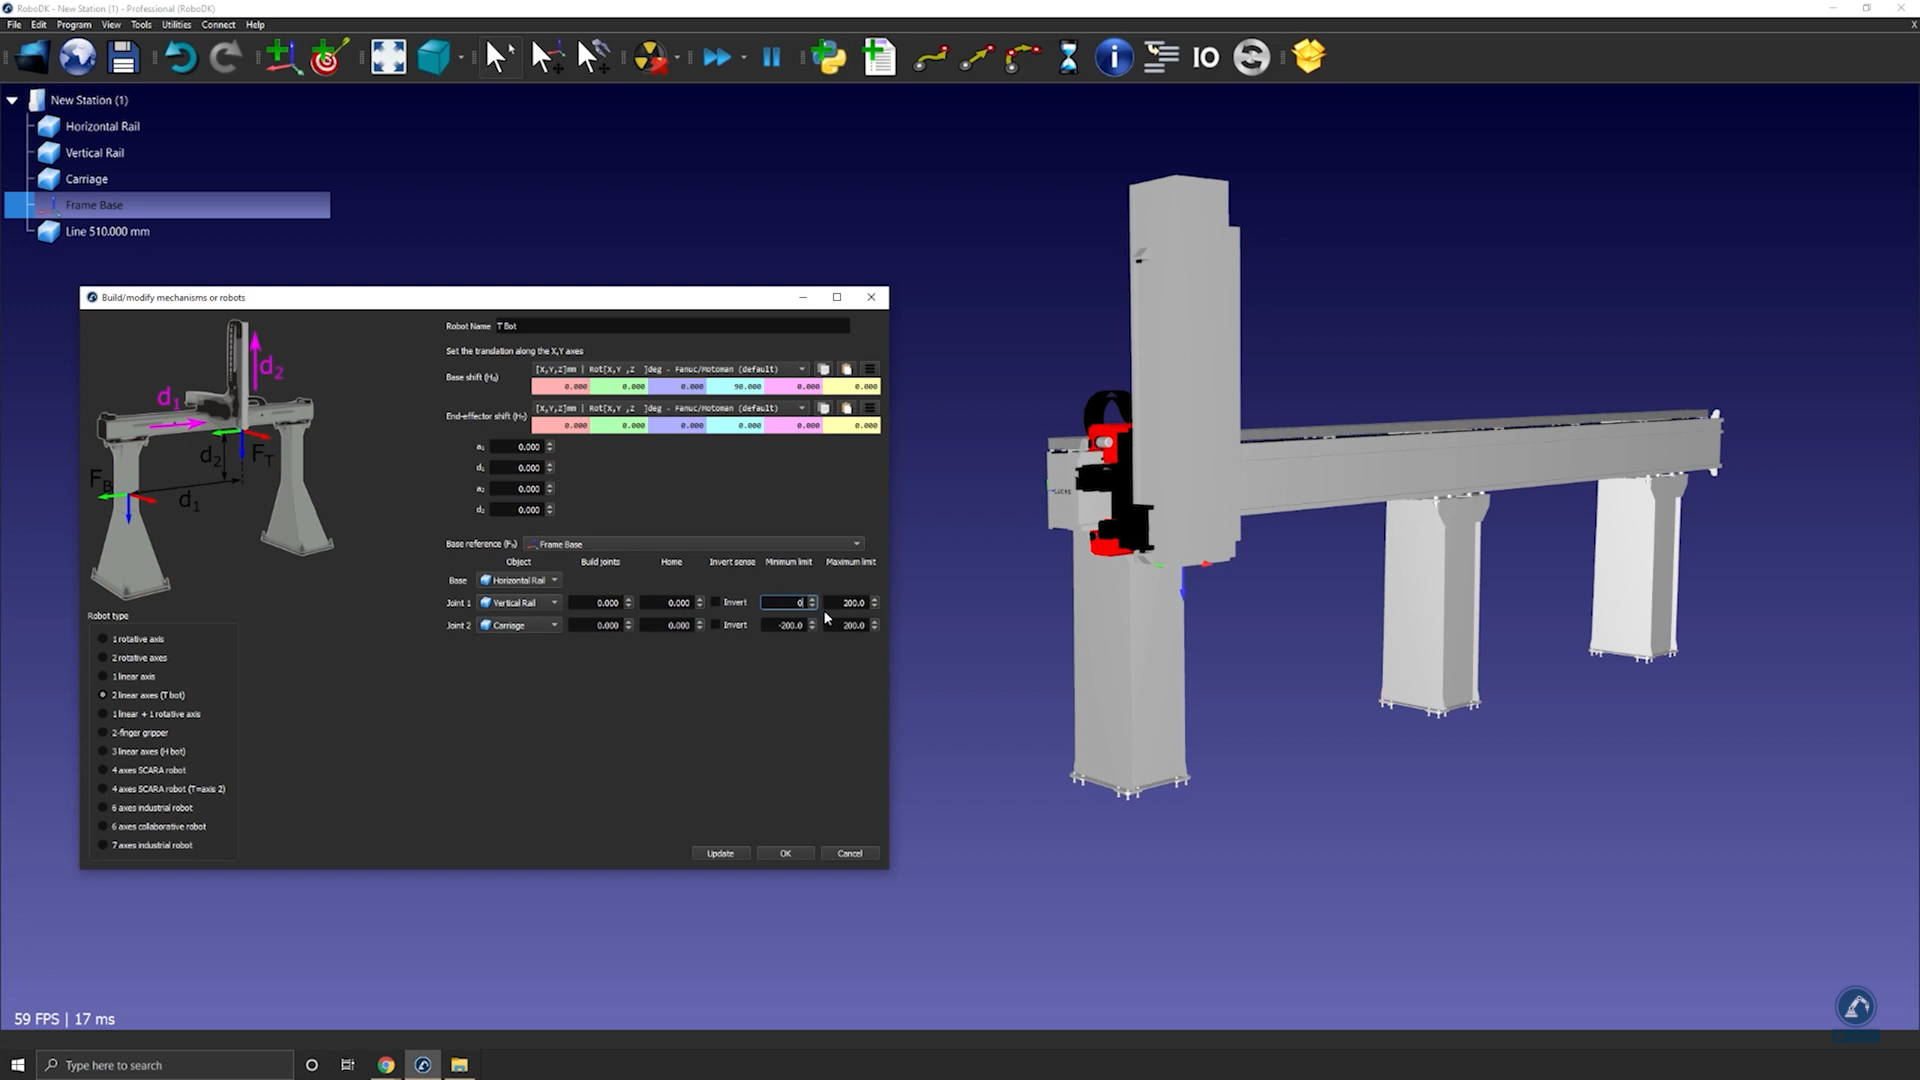
132.Inserisci il range di movimento della pinza: se posizioni le dita a 0, il limite minimo sarà 0 e il limite massimo sarà 80.
133.Seleziona Aggiorna.
134.Assicurati che si muova nella direzione corretta e che i limiti siano corretti utilizzando il movimento manuale degli assi dei giunti (Joint Axis Jog).
135.Se sei soddisfatto dei risultati, puoi premere Ok.


