Definire un sistema di riferimento
Un sistema di riferimento definisce la posizione di un oggetto rispetto a un robot (posizione e orientamento). Si consiglia di insegnare i target rispetto a un riferimento che è possibile definire con il robot. Un sistema di riferimento consente di regolare o spostare i programmi in posizioni diverse senza dover insegnare nuovamente tutti i target. Ulteriori informazioni sui sistemi di riferimento sono disponibili nella sezione Per cominciare.
Ulteriori informazioni sui sistemi di riferimento sono disponibili nella sezione Introduzione.
Definire un sistema di riferimento richiede la rilevazione di alcuni punti utilizzando un utensile del robot (i valori dei giunti devono essere acquisiti in posizioni specifiche).
Seguire questi passaggi per identificare un sistema di riferimento rispetto al robot:
1.Selezionare Utilità➔ Definisci riferimento
2.Selezionare il sistema di riferimento da definire/calibrare.
In alternativa, fare clic con il tasto destro del mouse su un Sistema di riferimento e selezionare Definisci sistema di riferimento.
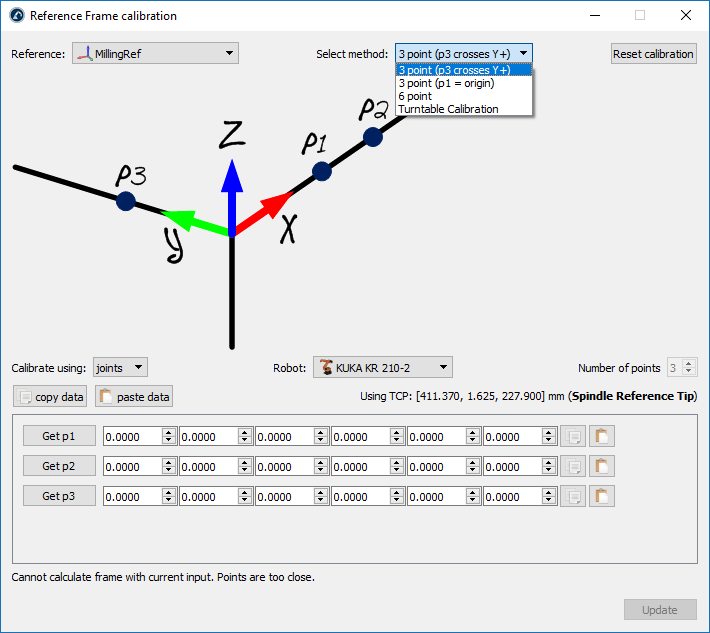
3.Selezionare il metodo:
a.metodo 3 punti (con il terzo che attraversa l'asse Y+)
b.metodo 3 punti (con il primo punto preso sull'origine del sistema di riferimento)
c.6 punti
d.L'opzione Calibrazione tavola rotante permette di localizzare il sistema di riferimento su una tavola rotante, con l'asse della tavola rotante correttamente allineato.
4.I valori dei giunti sono utilizzati come impostazione predefinita. Cambiarla in punti se si dispone della posizione XYZ di ogni punto rispetto al sistema di riferimento della base del robot.
5.Selezionare il robot se è disponibile più di un robot.
6.Iniziare a compilare la tabella con i punti misurati (valori dei giunti o punti).
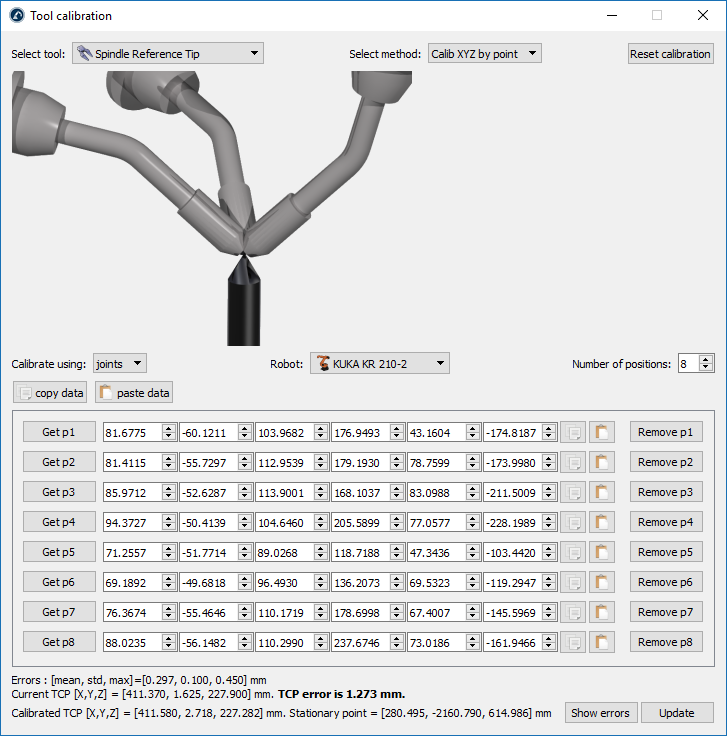
7.Spostare dopo il paragrafo 16: Infine, selezionare Aggiorna per applicare la nuova posizione al sistema di riferimento selezionato nella stazione RoboDK.
Allineare oggetti con riferimenti
Questa sezione spiega come il sistema di riferimento (sistema di coordinate) di un oggetto può essere allineato rispetto alla sua stessa geometria. Questa sezione permette di spostare il sistema di riferimento di un oggetto in una posizione che può essere identificata in un setup reale.
Segui questi passi per allineare virtualmente il sistema di riferimento di un oggetto in base a punti specifici della geometria dell'oggetto:
1.Carica un oggetto
2.Fare clic con il tasto destro del mouse sul sistema di riferimento e selezionare "Definisci sistema di riferimento".
La procedura è molto simile a quella descritta nella sezione precedente. La differenza principale consiste nel fatto che occorre selezionare i punti dell'oggetto virtuale anziché quelli dell'oggetto reale.
3.Selezionare Programma➔
il sistema di riferimento sia collegato direttamente alla radice della stazione (e non ad altri sistemi di riferimento).
4.Seleziona la 
5.Seleziona il metodo di calibrazione desiderato. Ad esempio il metodo 3 punti (con il terzo che attraversa l'asse Y+)
6.Seleziona Calibra utilizzando i punti
7.Seleziona Strumenti➔Misura per aprire lo Strumento Misurazioni
8.Seleziona il pulsante Assoluto nello Strumento Misurazioni in modo che i punti siano misurati rispetto alla Stazione (riferimento assoluto)
9.Seleziona i 3 punti sull'oggetto virtuale (uno per uno) ed inseriscili nella finestra della calibrazione del Sistema di Riferimento
10.Seleziona Aggiorna. Il sistema di riferimento dovrebbe apparire nella posizione desiderata.
11.Clicca con il tasto destro sull'oggetto e seleziona Cambia Supporto. Poi seleziona il nuovo sistema di riferimento. La posizione assoluta dell'oggetto non cambia. Tuttavia la posizione relativa dell'oggetto rispetto al nuovo sistema di riferimento sarà definita correttamente.
12.L'oggetto e il suo sistema di riferimento sono pronti per la Programmazione Offline: Trascina il nuovo sistema di riferimento sul sistema di riferimento del robot.
Allineare riferimenti robot
Questa sezione spiega come due o più robot possono essere programmati offline condividendo un sistema di riferimento comune.
In una tipica applicazione di programmazione offline, la posizione dell'oggetto viene aggiornata rispetto al robot. Tuttavia, quando due o più robot vengono utilizzati per la stessa applicazione, la posizione di ogni robot deve essere aggiornata rispetto a un riferimento comune (un oggetto di riferimento o un sistema di riferimento comune).
Seguire questi passaggi per aggiornare la posizione di due o più robot rispetto a un sistema di riferimento:
1.Assicurarsi che i sistemi di riferimento dei robot e il sistema di riferimento dell'oggetto non dipendano l'uno dall'altro. Se c'è una dipendenza, posizionare i sistemi di riferimento collegati all'elemento stazione.
2.Aggiungere un nuovo sistema di riferimento collegato a ciascuno dei sistemi di riferimento della base dei robot, come se si dovesse definire un nuovo sistema di riferimento individuale per ogni robot (Real Ref. A e Real Ref. B). Questo sistema di riferimento rappresenterà la posizione reale del pezzo rispetto a ciascun robot.
3.Unire al paragrafo precedente: Questo sistema di riferimento rappresenterà la posizione reale del pezzo rispetto a ciascun robot.
4.Calibrare ognuno di questi sistemi di riferimento (Real Ref. A e Real Ref. B), separatamente, utilizzando la procedura standard di calibrazione del sistema di riferimento (ad esempio il metodo a 3 punti)
A questo punto vedremo 3 sistemi di riferimento che dovrebbero coincidere, ma non coincidono. Il sistema di riferimento di ogni robot deve essere aggiornato per risolvere questo problema:
5.Fare doppio clic su uno dei sistemi di riferimento dei robot, ad esempio Robot A Base, per aprire la finestra del sistema di riferimento.
6.Copiare la posizione del riferimento della base del robot rispetto al riferimento calibrato di quel robot (Real Ref. A), selezionando il pulsante copia.
7.Nella stessa finestra, cambiare Posizione del riferimento rispetto a (menu a tendina) in Oggetto di riferimento
8.Incollare la posizione copiata. Il robot verrà spostato e Real Ref. A coinciderà con il sistema di riferimento Oggetto di riferimento.
9.Ripetere i passaggi 4-7 di questa procedura per gli altri robot, se presenti
Alla fine di questa procedura tutti i sistemi di riferimento dovrebbero coincidere e la relazione tra tutti i riferimenti calibrati e l'Oggetto di riferimento dovrebbe essere la stessa.