Aggiungi un Programma di Avvicinamento
È possibile creare facilmente un nuovo programma che avvicini in sicurezza il robot al pezzo.
Segui questi passi per creare un programma che si sposti dal bersaglio Home al bersaglio Avvicinamento:
1.Seleziona Programma➔
2.Rinomina il programma in ApproachMove
3.Seleziona Programma Sposta Giunti (o il pulsante corrispondente nella toolbar)
4.Seleziona Programma➔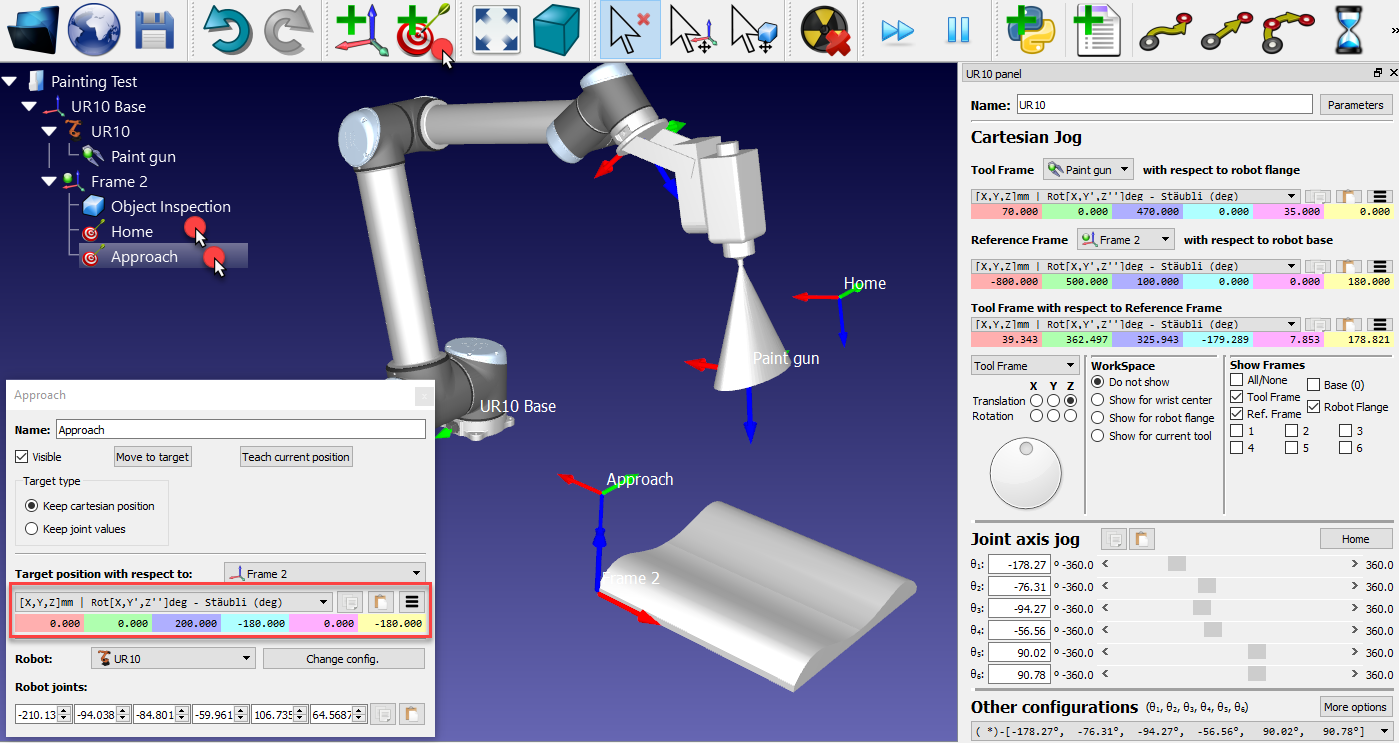
Due istruzioni saranno aggiunte automaticamente per indicare al robot quale sistema di riferimento utensile e quali sistemi di riferimento stiamo utilizzando
5.Seleziona Programma Sposta Giunti ancora una volta
6.Seleziona Programma➔Sposta Giunti ancora una volta
Fai doppio click sul programma ApproachMove e verrà eseguita la simulazione del programma. La barra della simulazione ed una stima del tempo ciclo compariranno.