Sposta la geometria dell'utensile
La geometria dell'utensile potrebbe non essere allineata correttamente rispetto alla flangia del robot (sistema di riferimento dell'adattatore) quando viene caricata in RoboDK. I seguenti passaggi presuppongono che sia stato commesso un errore e che l'utensile sia stato montato ruotato di 180 gradi attorno all'asse Z, quindi deve essere applicata la seguente correzione:
1.Seleziona Più opzioni nella finestra dei dettagli dell'utensile
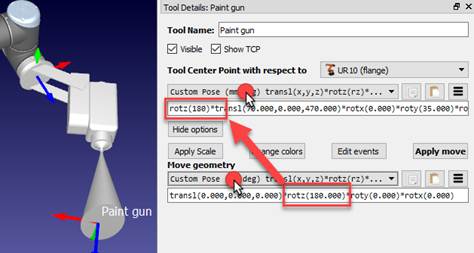
2.Inserisci 180 nella casella gialla (rotazione Z) della geometria della pistola di verniciatura, come mostrato nella seguente immagine. La rotella del mouse può essere usata sopra ogni casella per aggiornare velocemente la posizione sulla finestra principale.
Suggerimento: se il TCP è stato definito prima di questa operazione, non corrisponderà più alla geometria. Per aggiornare la posizione del TCP nella posizione corretta, è possibile seguire i passaggi descritti all'inizio di questa sezione (tenendo premuto il tasto Alt o inserendo i valori manualmente). In alternativa, è possibile ruotare il TCP attorno alla flangia del robot selezionando il metodo di rappresentazione Script (posa personalizzata) (come mostrato nell’immagine seguente) e inserire la rotazione Z moltiplicando in anticipo la definizione del TCP (all’inizio della definizione della linea del TCP).
Suggerimento: Se il TCP è stato definito prima di questa operazione, il TCP non corrisponderà più alla geometria. Per aggiornare la posizione del TCP alla posizione corretta possiamo seguire i passaggi descritti all'inizio di questa sezione (tenendo premuto il tasto Alt o immettendo i valori manualmente). In alternativa, possiamo ruotare il TCP attorno alla flangia del robot selezionando il metodo di rappresentazione Script (posa personalizzata) (come mostrato nella seguente immagine) e inserire la rotazione Z pre-moltiplicando la definizione del TCP (all'inizio della riga di definizione del TCP).
Nota: Ulteriori informazioni su come fornire trasformazioni e pose sono disponibili nella sezione sistemi di riferimento.


