Sistema di Riferimento
Fare doppio clic su un sistema di riferimento per visualizzarne i dettagli e modificarne la posizione rispetto al sistema di riferimento base del robot o a qualsiasi altro sistema di riferimento disponibile nella stazione. Per impostazione predefinita, le coordinate visualizzate (posa) sono relative al sistema di riferimento padre (in questo esempio, il sistema di riferimento
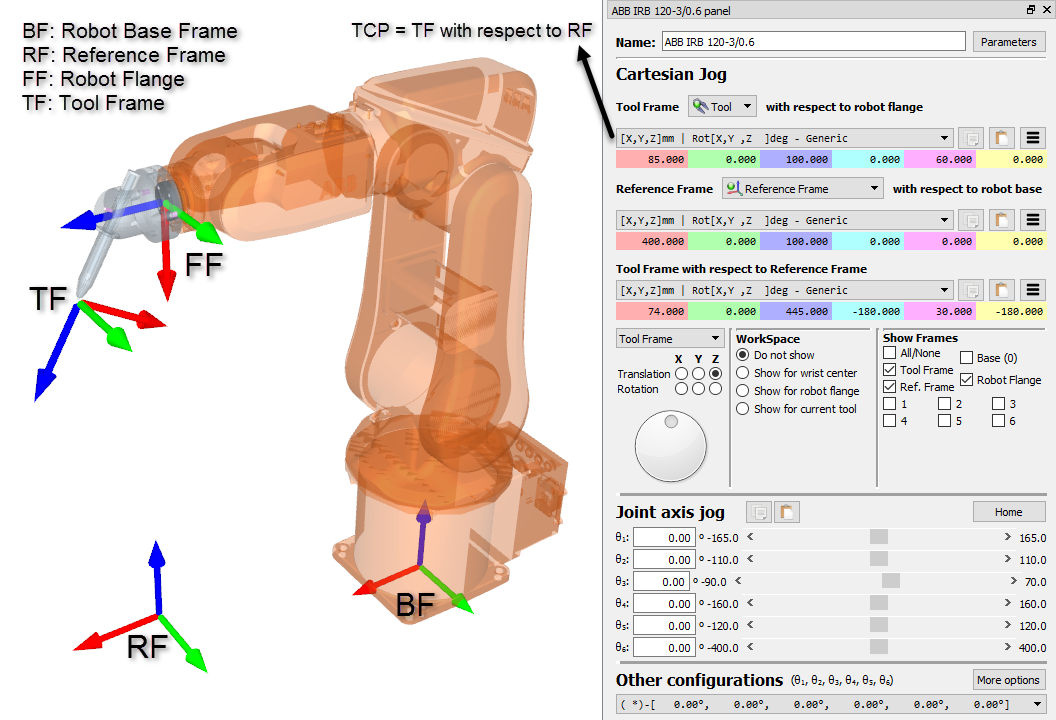
Più sistemi di riferimento possono essere collegati tra loro per costruire le dipendenze presenti in un'applicazione reale. Ad esempio, un tavolo può avere una posizione specifica rispetto al robot. Quindi, due o più oggetti sul tavolo possono avere una posizione specifica rispetto al sistema di riferimento del tavolo. Spostare il sistema di riferimento del tavolo non altererà la relazione tra gli oggetti e il tavolo, ma altererà la relazione di tutti gli oggetti rispetto al robot. L'immagine seguente mostra un esempio.