Metodi
Il server RoboDK OPC UA è dotato anche di alcuni metodi per consentire all'utente di accedere ai dati della stazione RoboDK in modo dinamico.
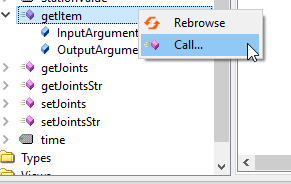
Possiamo semplicemente fare clic con il pulsante destro del mouse sul metodo e selezionare Call per eseguirlo.
getItem
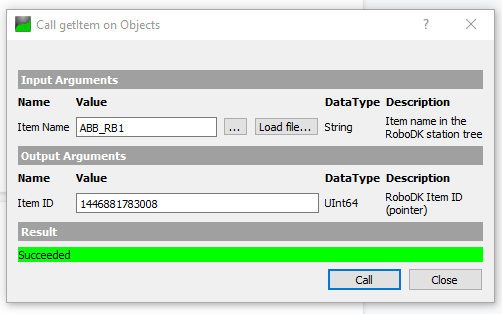
getItem è un metodo che consente all'utente di ottenere il puntatore del suo elemento.
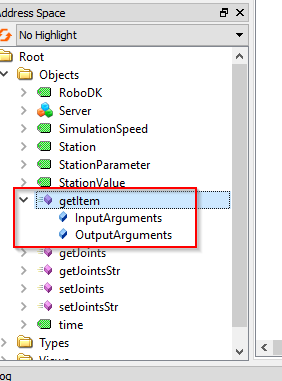
Per gli InputArguments è necessario il Nome del dispositivo: si può immaginare che il Nome del dispositivo sia il Nome della stazione, il Nome del robot, ecc. Item ID è l'OutputArgument che restituisce il puntatore di quel dispositivo.
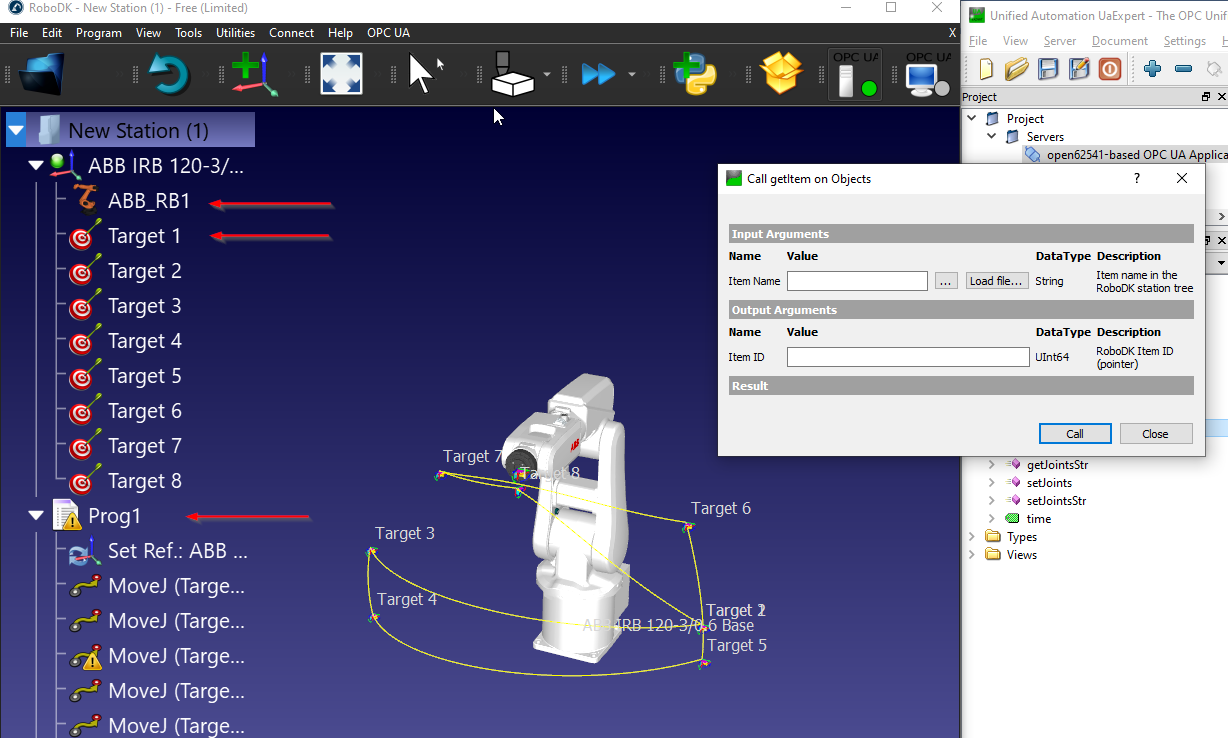
In questo esempio, ho ricevuto l'ID dell'elemento (puntatore) del mio robot ABB che si chiama "ABB_RB1".
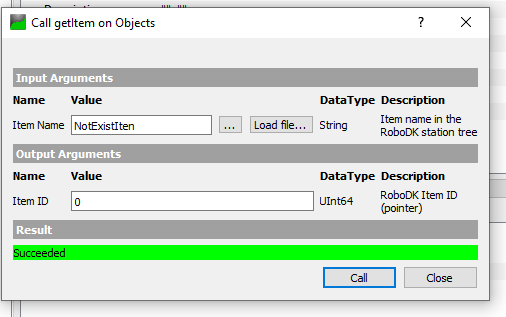
0 viene restituito se il nome dell'elemento non è valido o non esiste nella sua stazione.
getJoints
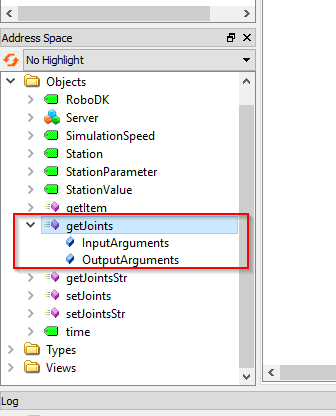
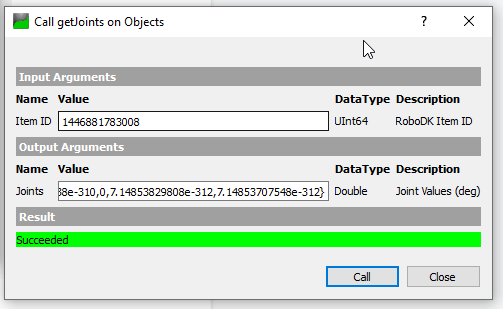
getJoints è un metodo che consente all'utente di ottenere il valore dei giunti del robot dalla stazione, in base all'ID dell'elemento.
L'ID dell'elemento è il valore del puntatore del suo elemento e può ottenerlo dal metodo getItem().
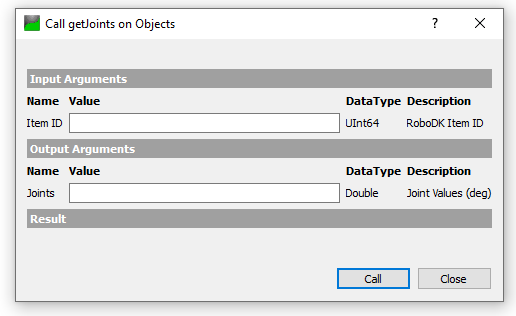
Otterremo l'ID dell'elemento con il nome di elemento "ABB_RB1" e verrà restituito un valore UInt64.
Il valore dei giunti viene restituito passando al metodo l'ID dell'elemento ottenuto nel passaggio precedente.
getJointsStr
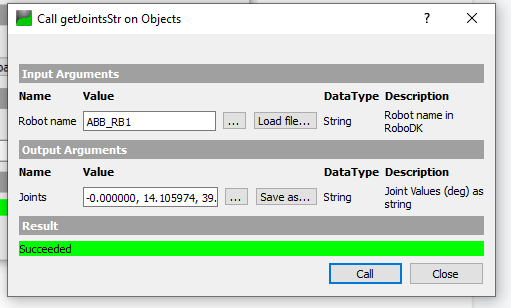
getJointsStr è un metodo che consente all'utente di ottenere il valore dei giunti in base a un valore stringa.
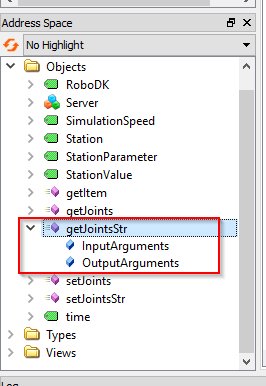
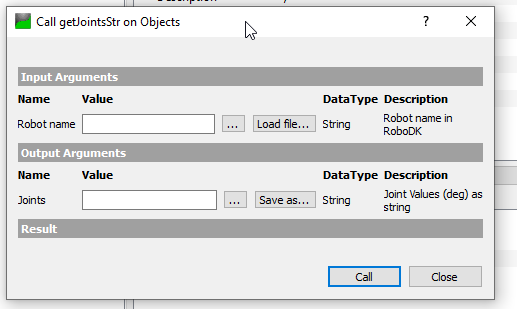
Possiamo passare il nome del robot (String) in questo metodo.
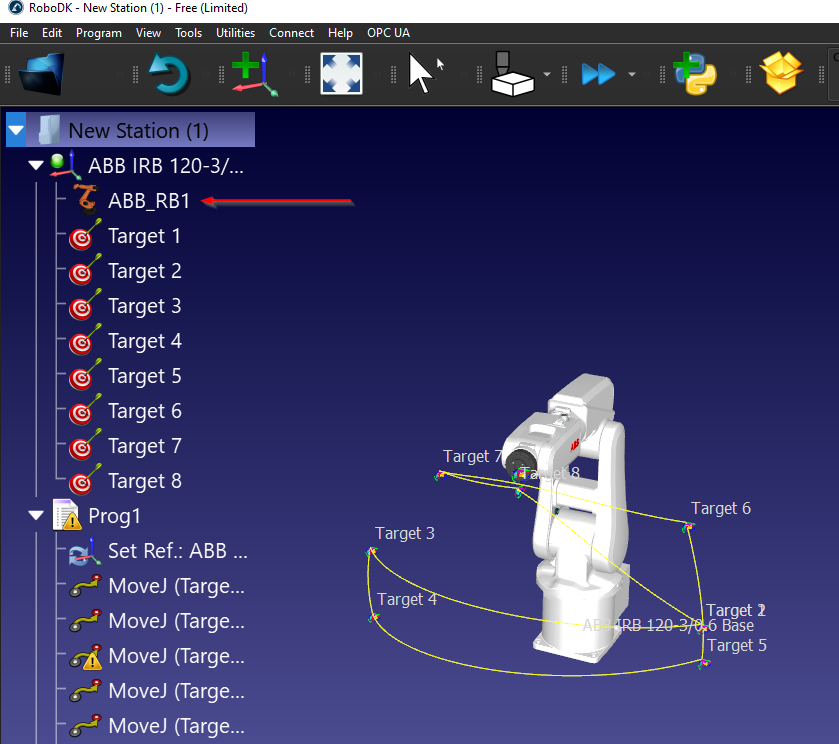
Nella mia stazione, ABB_RB1 è il nome del mio robot.
Possiamo semplicemente passare "ABB_RB1" nel parametro Nome robot e chiamare il metodo - Viene restituito il valore del giunto in formato stringa.
setJointsStr
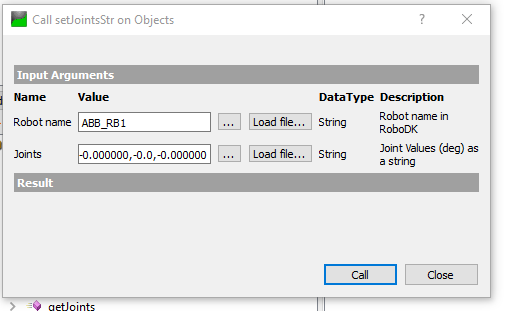
setJointsStr è un metodo che consente all'utente di impostare il valore Joints del Robot, in base a un valore stringa.
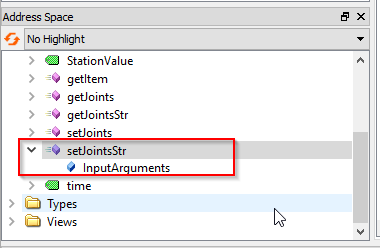
Nel nome del robot viene passato ABB_RB1 e possiamo semplicemente passare una stringa con il valore del giunto nel parametro Joints.
Ad esempio: -0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000