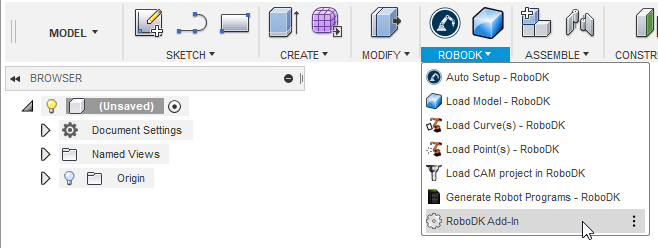
La barra degli strumenti predefinita di RoboDK per Autodesk Fusion 360 include una barra degli strumenti dedicata a RoboDK con 7 comandi per scopi CAD e CAM.
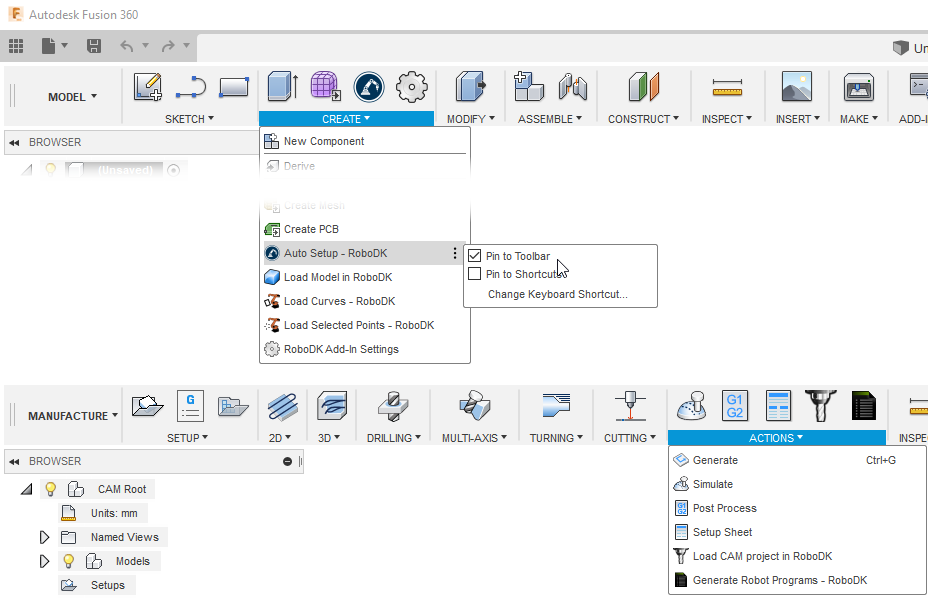
Suggerimento: può selezionare Appunta alla barra degli strumenti (dal menu a destra) per vedere un comando specifico in cima alla barra degli strumenti.
● Configurazione automatica – Questo pulsante consente di caricare qualsiasi geometria selezionata (curve o punti). È inoltre possibile selezionare superfici da cui estrarre la normale alla curva. La geometria verrà caricata in RoboDK insieme al modello 3D.
Suggerimento: può selezionare più geometrie (entità) tenendo premuto il tasto Ctrl. Deve selezionare la geometria prima di attivare i comandi.
●Impostazioni – Apri la finestra predefinita delle Impostazioni.
●Load Curve(s) – Load all the curves selected in RoboDK as a new item. All selected surfaces will be used to calculate curve normals. These normals are important as they will define the robot’s approach axis.
●Load Point(s) – Load all the points selected in RoboDK as a new object. All selected surfaces will be used to calculate point normals. These normals are important as they define the robot’s approach axis.
●Carica parte – Carica il modello 3D da Fusion 360 a RoboDK. Elementi quali curve o punti non verranno caricati.
●Carica punto/i - Carica tutti i punti selezionati in RoboDK come nuovo oggetto. Tutte le superfici selezionate saranno utilizzate per calcolare le normali dei punti. Queste normali sono importanti in quanto definiscono l'asse di avvicinamento del robot.
●Carica curva/e - Carica tutte le curve selezionate in RoboDK come un nuovo elemento. Tutte le superfici selezionate saranno utilizzate per calcolare le normali delle curve. Queste normali sono importanti perché definiranno l'asse di avvicinamento del robot.
●Carica progetto CAM - Carica il progetto di lavorazione in RoboDK. Se si utilizzano più utensili per la lavorazione, RoboDK dividerà automaticamente il programma per avere un progetto di impostazioni per ogni utensile. Questo comportamento può essere modificato in Strumenti-Opzioni-CAM.
● Genera programma robot - Genera tutti i programmi disponibili nel progetto RoboDK.
La differenza principale tra Configurazione automatica e Carica curva/e o Carica punto/i è che Configurazione automatica carica la parte e crea un nuovo progetto inseguimento curve/punti. L'uso di Carica curva/e o Carica punto/i è più veloce e si limita ad aggiornare le caratteristiche geometriche esistenti in RoboDK, mantenendo le impostazioni definite in precedenza.
Suggerimento: utilizzando le impostazioni predefinite, se desidera caricare più di un oggetto da Fusion, deve rinominare gli oggetti una volta caricati in RoboDK.
Troverà anche 5 comandi nella scheda CREA dell'area di lavoro MODELLO (funzioni CAD) e 2 comandi nella scheda AZIONI dell'area di lavoro FABBRICAZIONE (funzioni CAM).