Impostazioni del plug-in
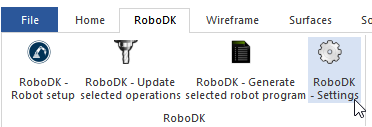
Selezioni Impostazioni RoboDK
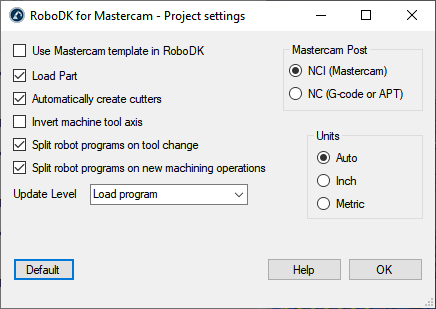
Tra le altre cose, può modificare le seguenti opzioni:
1.Utilizzi il modello Mastercam invece del modello RoboDK (i modelli di navigazione 3D e di colore in RoboDK corrisponderanno allo stile Mastercam). In RoboDK, si assicuri di deselezionare Ignora la modifica delle impostazioni da applicazioni di terze parti nel menu Strumenti➔ Opzioni➔ Altro per consentire questo modello in RoboDK.
2.Carichi e aggiorni la parte in RoboDK ogni volta che esegue il post-processing di una nuova operazione di lavorazione. Verranno caricati solo i solidi e le superfici visibili.
3.Crei automaticamente le frese degli utensili. In questo caso, i nuovi utensili saranno creati automaticamente rispetto al primo utensile del robot (portautensili) e il TCP sarà sfalsato dalla lunghezza complessiva dell'utensile rispetto al portautensili.
4.Selezionando l'opzione Inverti l'asse della macchina utensile, potrà tenere conto automaticamente del fatto che l'asse Z dell'utensile punta verso il lato interno dell'utensile (invece di puntare verso l'esterno).
5.Utilizzi i file NC (come APT o G-code) invece dei file NCI. RoboDK può leggere i seguenti file per generare simulazioni e programmi di robot:
a.File NCI (opzione predefinita): Carica il percorso utensile nativo di Mastercam in RoboDK. Questo è il metodo preferito per la maggior parte delle operazioni.
b.File NC (file G-Code). Consente di caricare cicli fissi di foratura (in forma estesa) utilizzando la definizione della macchina RoboDK.