RoboDK Plugin for Mastercam
Introduzione
L'add-in RoboDK per Mastercam le consente di impostare rapidamente progetti di lavorazione robotizzata direttamente da Mastercam. Con questo plugin può combinare facilmente il software Mastercam per la lavorazione e RoboDK per la simulazione e la programmazione offline di bracci robotici industriali.
Con questo add-in per Mastercam può generare facilmente programmi privi di errori per la lavorazione robotizzata direttamente da Mastercam. In alternativa, RoboDK supporta anche i file NCI (file Mastercam nativi pre-elaborati) e i file APT CLS e G-code standard.
Maggiori informazioni su RoboDK per la lavorazione robotizzata sono disponibili nella sezione Lavorazione robotizzata.
Configurazione dell'add-in
Se ha installato RoboDK dopo aver installato Mastercam, dovrebbe avere il plug-in RoboDK per Mastercam già installato. Questo include la DLL nella cartella CHOOKS, un post RoboDK.pst, definizioni di macchine per fresa e router e alcune configurazioni di macchine predefinite/generiche.
Segua questi passaggi per configurare il plug-in RoboDK per Mastercam:
1.Avvii Mastercam.
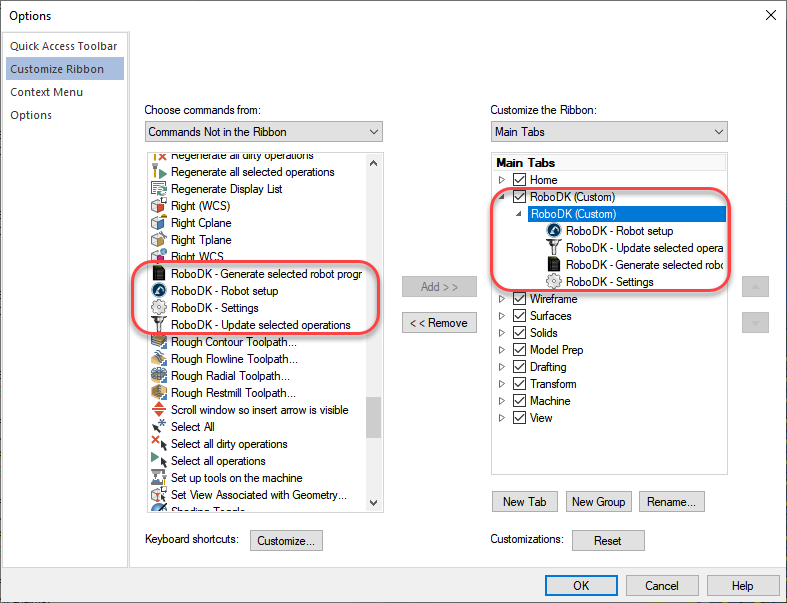
2.Imposti i comandi di RoboDK:
a.Selezioni File➔ Opzioni.
b.Selezioni Personalizza barra multifunzione.
c.Selezioni Nuova scheda.
d.Selezioni Rinomina e inserisca RoboDK.
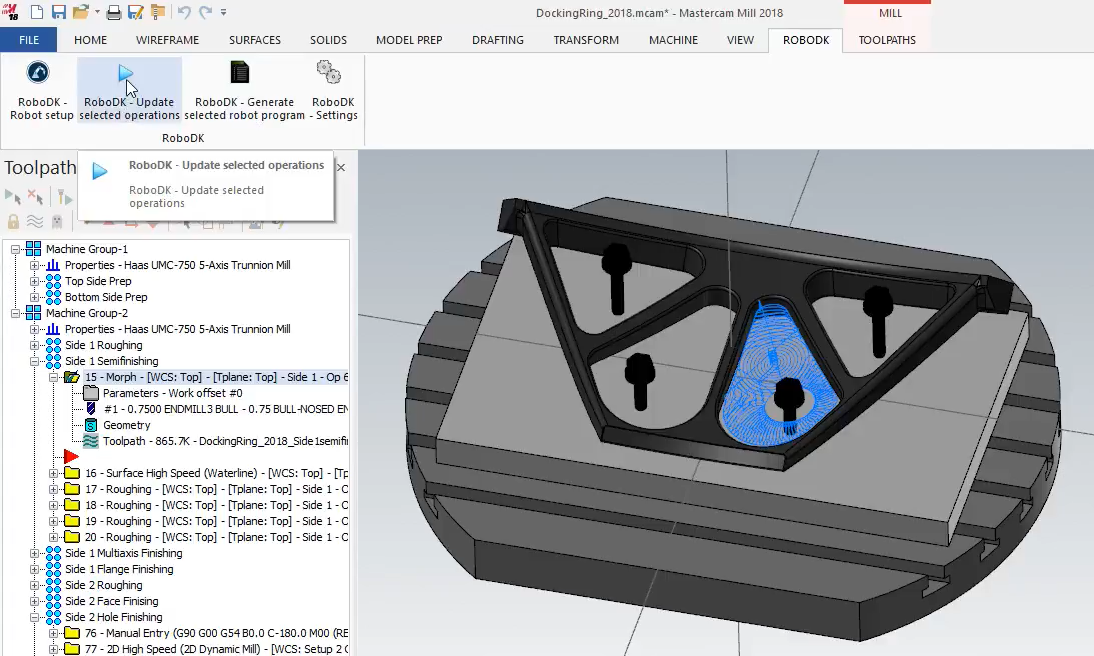
e.Aggiunga i comandi selezionati come mostrato nell'immagine.
f.Clicchi su OK per salvare la nuova scheda.
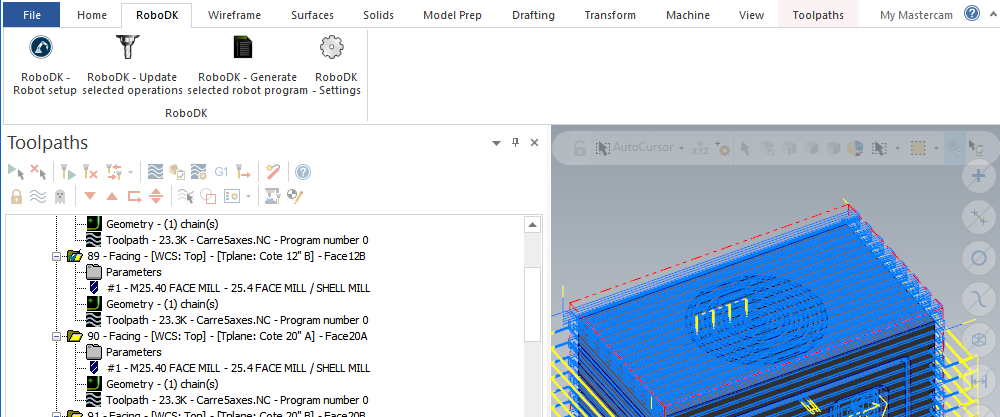
Vedrà quindi la scheda RoboDK in Mastercam, come mostrato nella seguente immagine.
Barra degli strumenti
Quando apre il software Mastercam, dovrebbe vedere una scheda della barra degli strumenti RoboDK. Selezioni questa scheda RoboDK per vedere le opzioni disponibili per impostare il suo progetto di lavorazione robotizzata in RoboDK.
Impostazione del robot
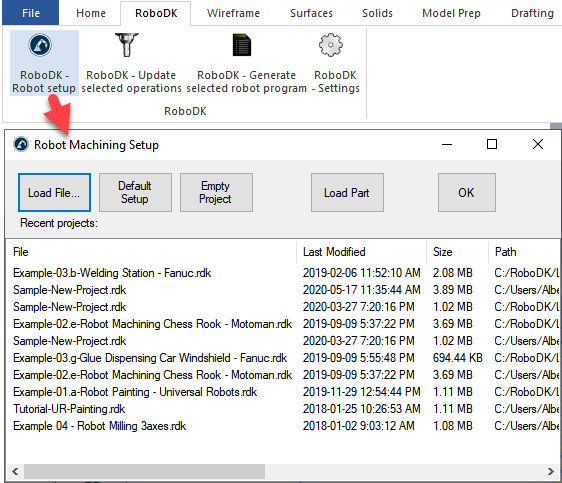
Il pulsante "Configurazione robot" apre una finestra di gestione del progetto e consente di aprire un progetto di lavorazione robotizzata esistente o di crearne uno nuovo. Lo scopo della configurazione del
●Carica file...: Selezioni un file per aprirlo con RoboDK e utilizzarlo come progetto predefinito per il suo progetto Mastercam.
●Impostazione predefinita: Imposta una nuova stazione con un robot, un mandrino e un sistema di riferimento predefiniti. Anche la parte verrà esportata automaticamente in RoboDK.
●Progetto vuoto: Apra RoboDK con una nuova stazione vuota per consentire all'utente di costruire una nuova configurazione. Maggiori informazioni per impostare un nuovo progetto da zero sono disponibili nella sezione Guida introduttiva.
●Carica parte: Carica la parte da Mastercam a RoboDK (la parte sarà salvata come file STL e caricata automaticamente). Verranno caricati tutti i solidi e le superfici visibili.
Visiti la sezione di lavorazione robotizzata per maggiori informazioni sulla creazione di un nuovo setup.
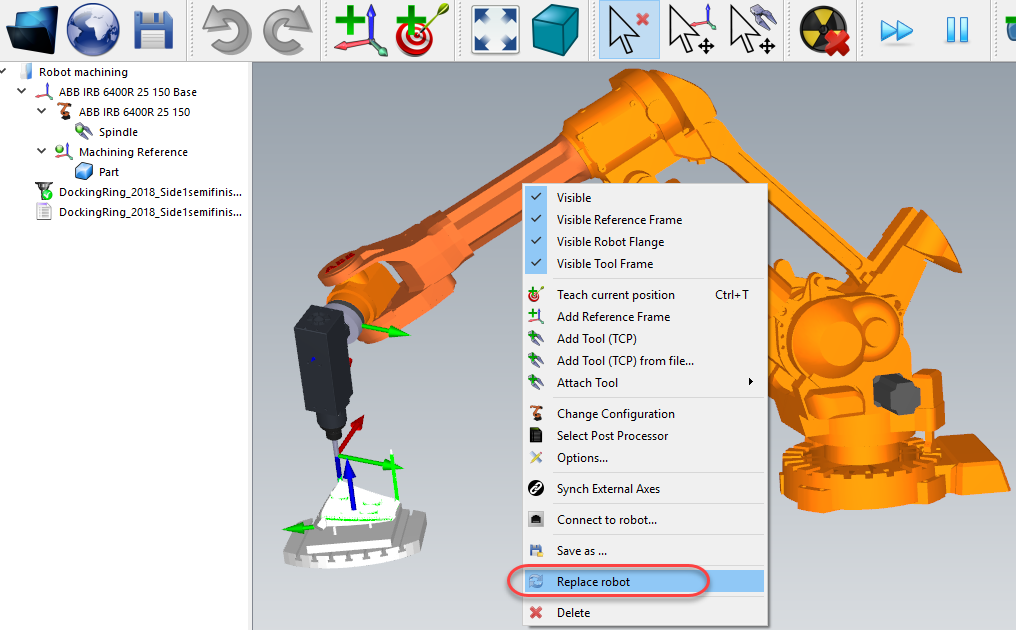
Può facilmente cambiare il robot, modificare l'utensile e/o il sistema di riferimento. A titolo di esempio, segua la seguente procedura per cambiare il robot:
1.Clicchi con il tasto destro del mouse sul robot
2.Selezioni Sostituisci robot (come mostrato nell'immagine).
3.Selezioni il nuovo robot
Il programma di installazione di RoboDK fornisce solo alcuni robot di default, tuttavia è possibile scaricare altri robot dalla libreria online.
Maggiori informazioni sull'aggiunta di un utensile robot sono disponibili nella sezione Guida introduttiva.
Tenga premuto Alt+Shift per spostare un utensile del robot (TCP). Questo è utile per impostare la posa del robot prima di insegnare un bersaglio.
Salvi il progetto per mantenere le modifiche, selezionando File➔ Salva stazione (Ctrl+S).
Aggiorna le operazioni selezionate
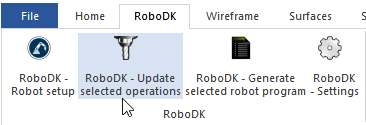
Selezioni Aggiorna operazioni selezionate per generare il percorso utensile delle operazioni selezionate e simularle in RoboDK.
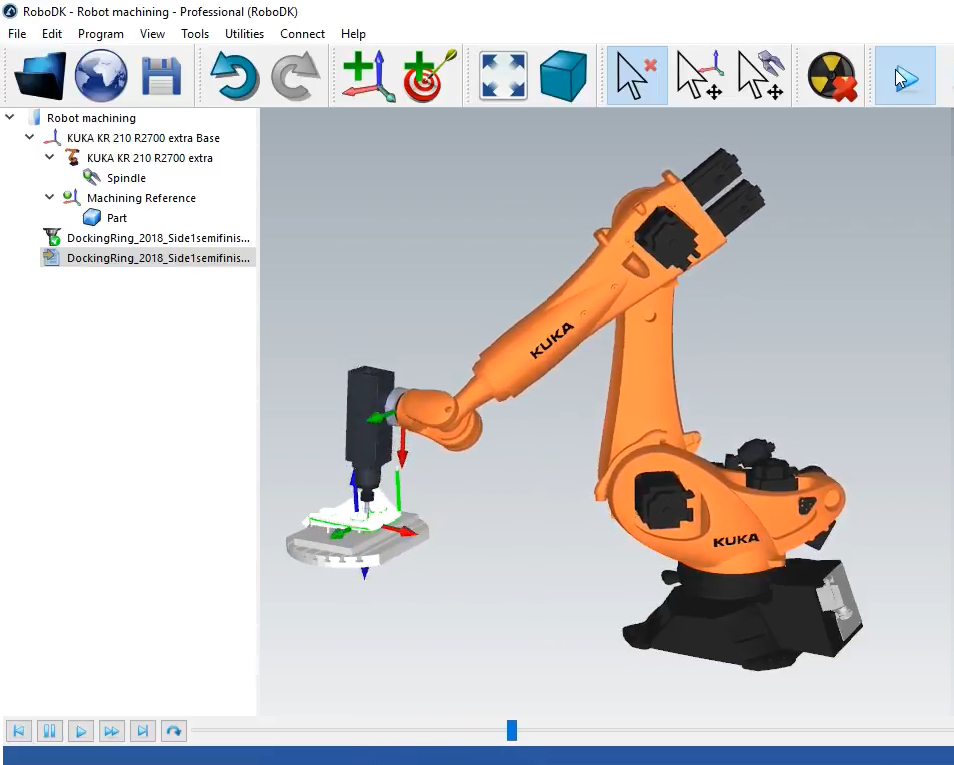
Questa azione caricherà i percorsi utensile selezionati in RoboDK per la lavorazione robotizzata. Per impostazione predefinita, ogni operazione di lavorazione sarà suddivisa in un programma robot separato.
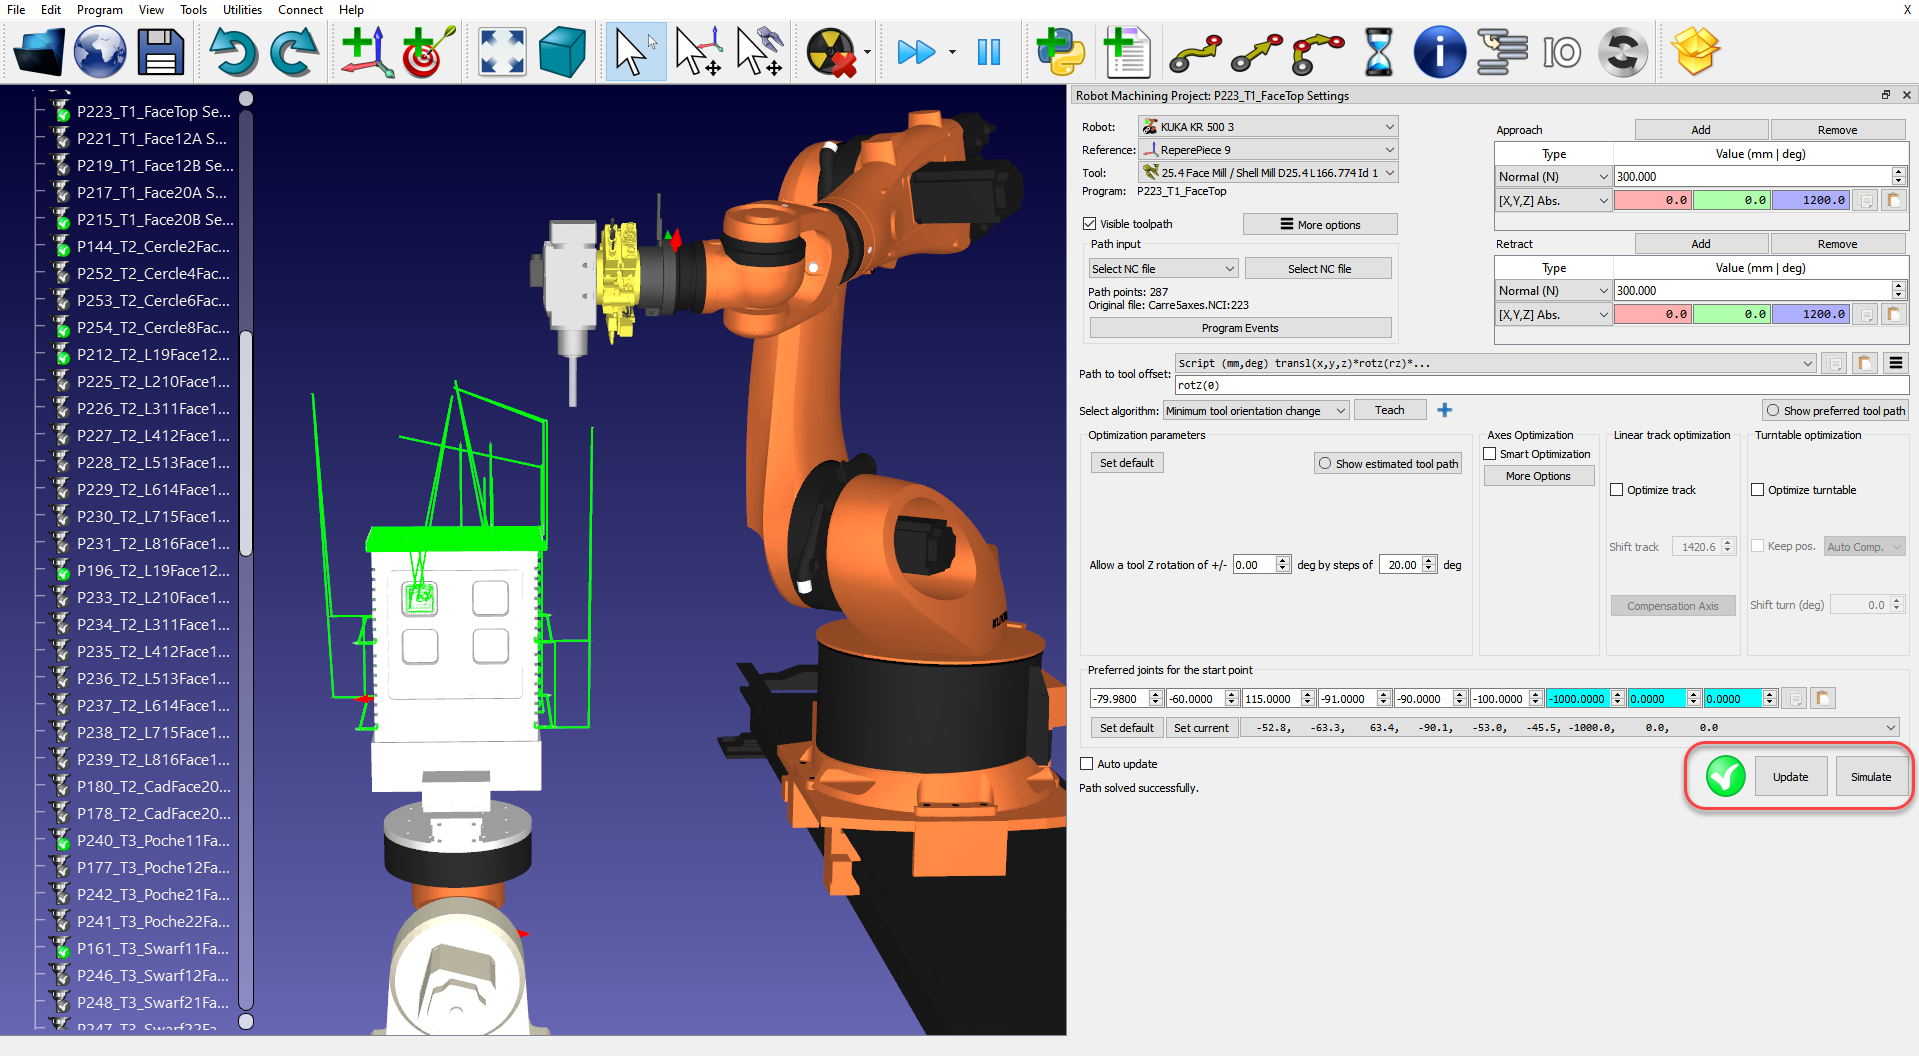
Fare doppio clic sul progetto di lavorazione robotizzata per aprire le impostazioni di lavorazione robotizzata specifiche per una determinata operazione. Maggiori informazioni sulle impostazioni di lavorazione robotizzata disponibili nella sezione Lavorazione robotizzata.
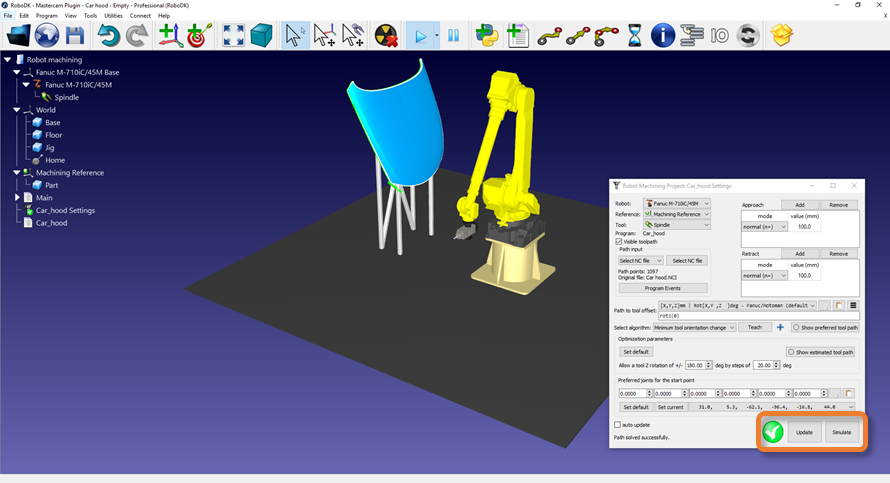
Verrà visualizzato un segno di spunta verde se il programma è fattibile con il robot selezionato. Se ci sono problemi (come singolarità, limiti degli assi o problemi di portata), verrà visualizzato un segno rosso con un messaggio del problema.
Clicchi con il tasto destro del mouse su un programma e selezioni Esegui per simularlo (oppure faccia doppio clic sul programma). Può anche selezionare Genera programma robot (F6) per ottenere il programma robot che deve essere caricato sul controller robot. Maggiori informazioni su come generare i programmi robot sono disponibili nella sezione programmazione offline.
Se necessario, faccia clic con il pulsante destro del mouse su un programma e selezioni Seleziona post-processor per cambiare il post-processor. Questo passaggio può aiutarla a personalizzare l'aspetto del codice generato. Maggiori informazioni sulla selezione e la personalizzazione dei post-processor sono disponibili nella sezione post-processor.
Ad esempio, quando utilizza un robot KUKA, RoboDK utilizza automaticamente il post-processor per i robot KRC2 (chiamato KUKA KRC2), ma se ha un KRC4 può scegliere il post-processor KUKA KRC4.
Generare programmi robotici da Mastercam
Può generare programmi robotici direttamente da Mastercam, una volta che la sua stazione RoboDK è pronta. A tale scopo, selezioni Genera programma robot selezionato
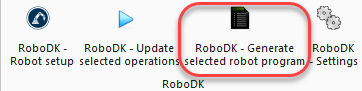
RoboDK non verrà visualizzato a meno che non ci siano problemi con il programma. Questa opzione può essere utilizzata anche se RoboDK non è in esecuzione; in questo caso, RoboDK verrà eseguito in background.
Segua questi passaggi in RoboDK per visualizzare o modificare la posizione dei programmi del suo robot:
1.Selezioni Strumenti-Opzioni
2.Selezioni la scheda Programma
3.Selezioni Imposta nella cartella Programmi del robot
Impostazioni del plug-in
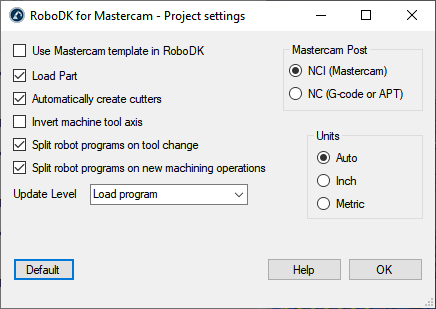
Selezioni Impostazioni RoboDK
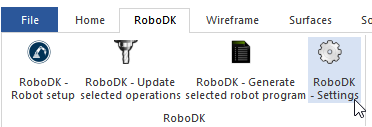
Tra le altre cose, può modificare le seguenti opzioni:
1.Utilizzi il modello Mastercam invece del modello RoboDK (i modelli di navigazione 3D e di colore in RoboDK corrisponderanno allo stile Mastercam). In RoboDK, si assicuri di deselezionare Ignora la modifica delle impostazioni da applicazioni di terze parti nel menu Strumenti➔ Opzioni➔ Altro per consentire questo modello in RoboDK.
2.Carichi e aggiorni la parte in RoboDK ogni volta che esegue il post-processing di una nuova operazione di lavorazione. Verranno caricati solo i solidi e le superfici visibili.
3.Crei automaticamente le frese degli utensili. In questo caso, i nuovi utensili saranno creati automaticamente rispetto al primo utensile del robot (portautensili) e il TCP sarà sfalsato dalla lunghezza complessiva dell'utensile rispetto al portautensili.
4.Selezionando l'opzione Inverti l'asse della macchina utensile, potrà tenere conto automaticamente del fatto che l'asse Z dell'utensile punta verso il lato interno dell'utensile (invece di puntare verso l'esterno).
5.Utilizzi i file NC (come APT o G-code) invece dei file NCI. RoboDK può leggere i seguenti file per generare simulazioni e programmi di robot:
a.File NCI (opzione predefinita): Carica il percorso utensile nativo di Mastercam in RoboDK. Questo è il metodo preferito per la maggior parte delle operazioni.
b.File NC (file G-Code). Consente di caricare cicli fissi di foratura (in forma estesa) utilizzando la definizione della macchina RoboDK.
Esempi
Le sezioni seguenti mostrano rispettivamente un esempio di lavorazione a 3 assi e un esempio di taglio robotico a 5 assi.
Lavorazione robotizzata a 3 assi
Questo esempio mostra come creare un progetto di lavorazione robotizzata a 3 assi utilizzando il plug-in Mastercam.
1.Carichi il pezzo in Mastercam.
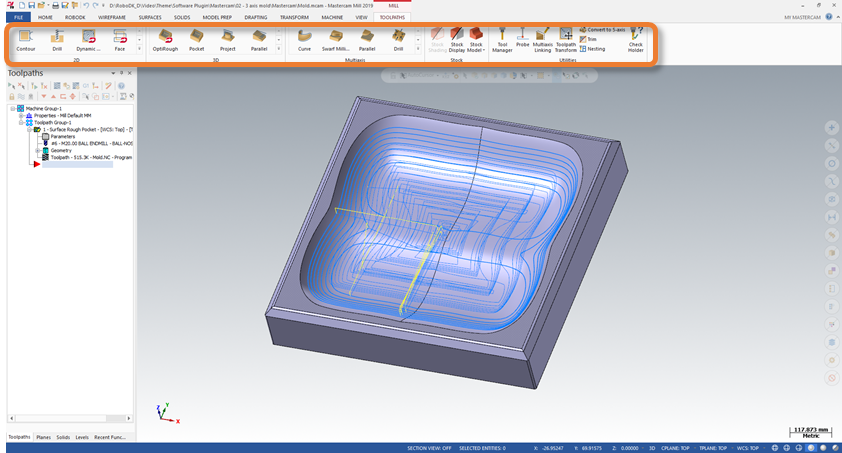
2.Crei il percorso utensile utilizzando gli strumenti di Mastercam Mill.
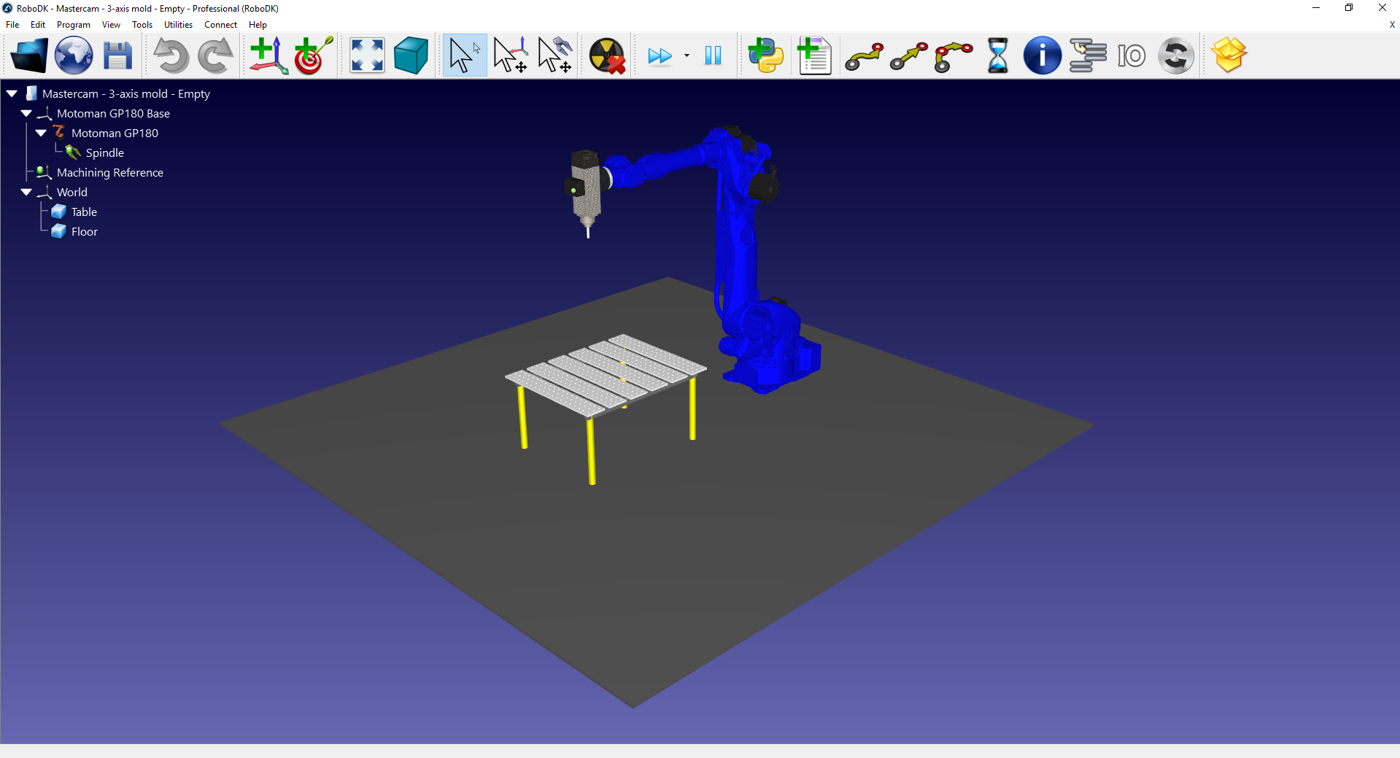
3.Crei una stazione in RoboDK con il suo robot, il suo mandrino e qualsiasi altro oggetto necessario.
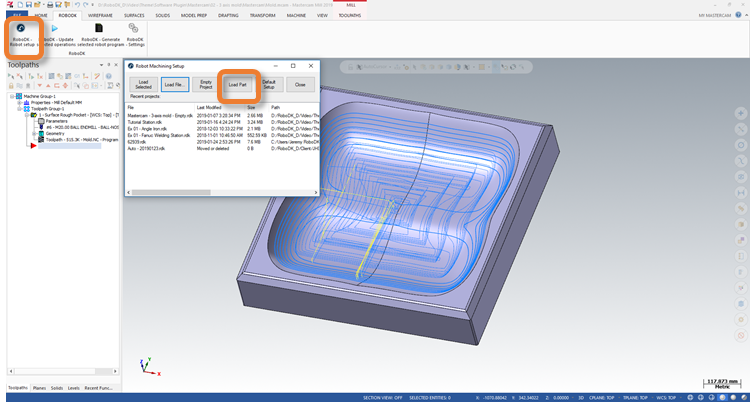
4.Nella scheda plug-in RoboDK, selezioni RoboDK➔ Configurazione del robot.
5.Nella finestra Impostazione lavorazione robot, selezioni Carica pezzo.
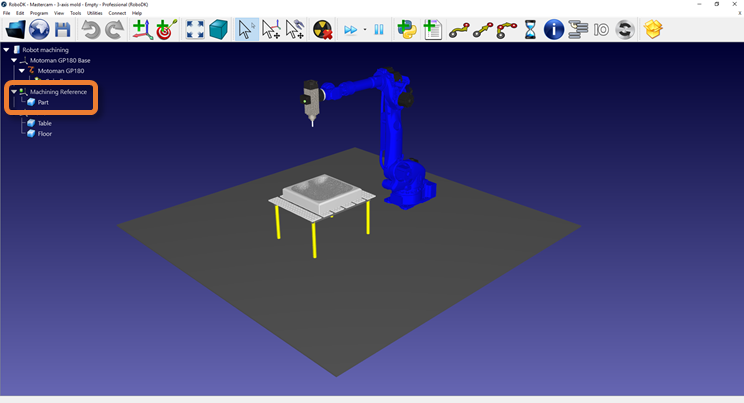
6.In RoboDK, regoli la posizione del sistema di riferimento Machining Reference, se necessario. Tenga premuto il tasto Alt e sposti il riferimento con le frecce usando il cursore per riposizionare il pezzo davanti al robot.
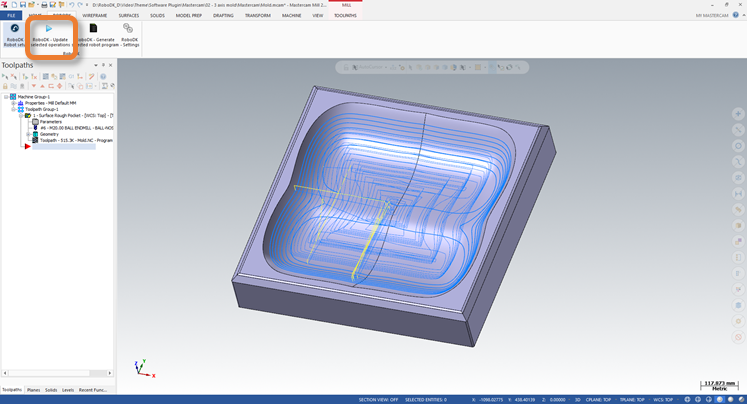
7.Nella scheda plug-in RoboDK, selezioni RoboDK➔ Aggiorna le operazioni selezionate.
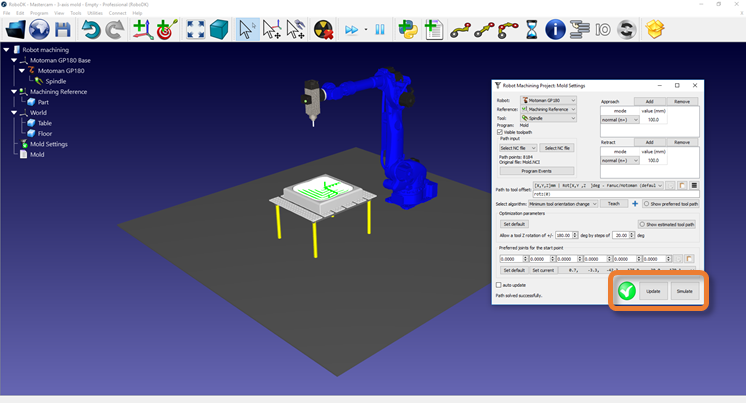
8.In RoboDK, selezioni Aggiorna e Simula nella finestra Progetto di lavorazione robot.
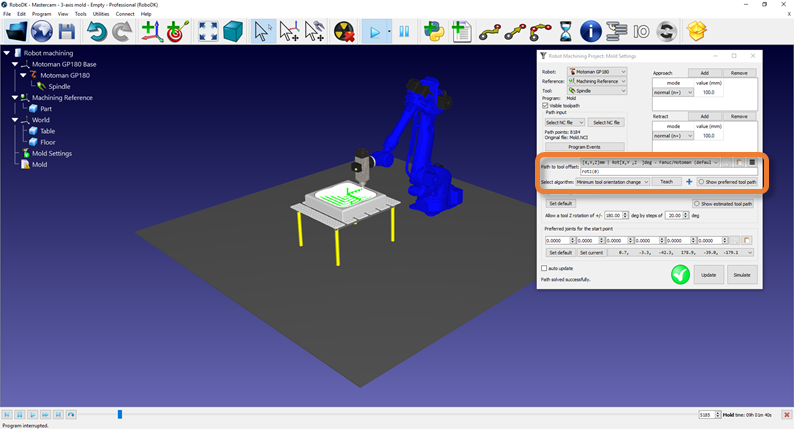
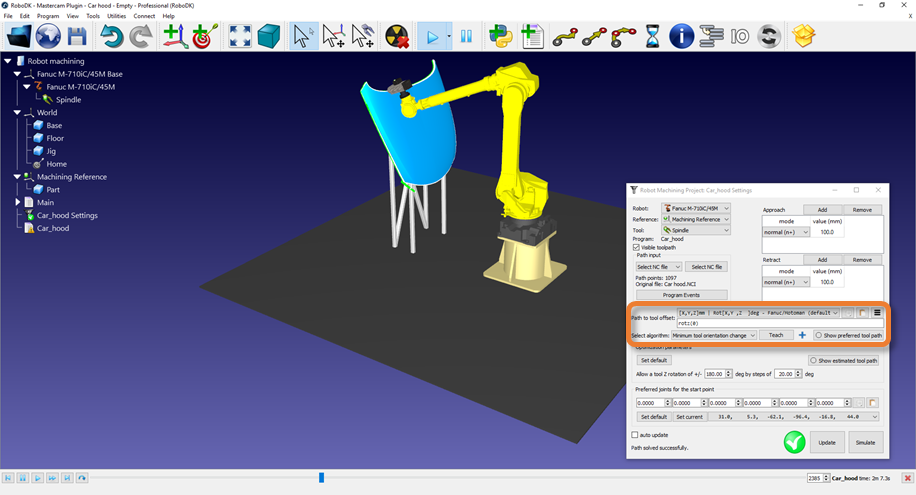
9.Modifichi l'orientamento dell'utensile lungo il percorso, se necessario. Tenga premuto il tasto Alt e orienti l'utensile intorno alle sue frecce dell'asse Z utilizzando il cursore. Selezioni il pulsante Insegna per impostare la posa desiderata per il percorso. Selezioni Aggiorna per ricalcolare il percorso utilizzando questa nuova posa. Selezioni Simula per simulare il percorso modificato.
Taglio robotico a 5 assi
Questo esempio mostra come creare un progetto di taglio robotico a 5 assi utilizzando il plug-in Mastercam.
1.Carichi la parte in Mastercam.
2.Crei il percorso utensile utilizzando gli strumenti di Mastercam Mill.
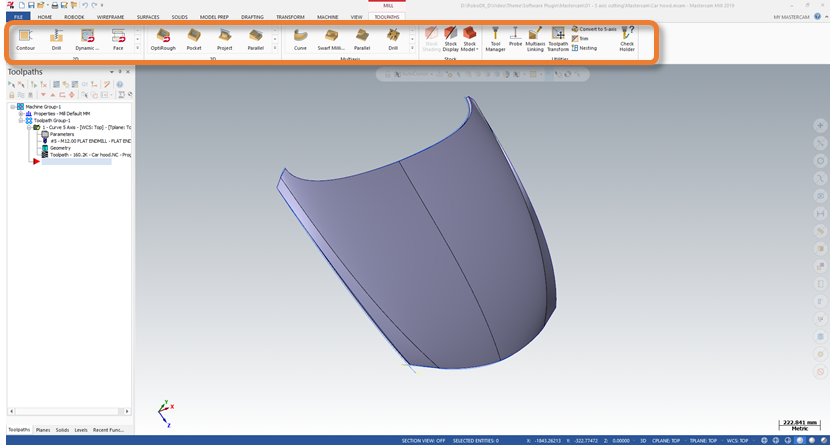
3.Crei una stazione in RoboDK con il suo robot, il suo mandrino e qualsiasi altro oggetto necessario.
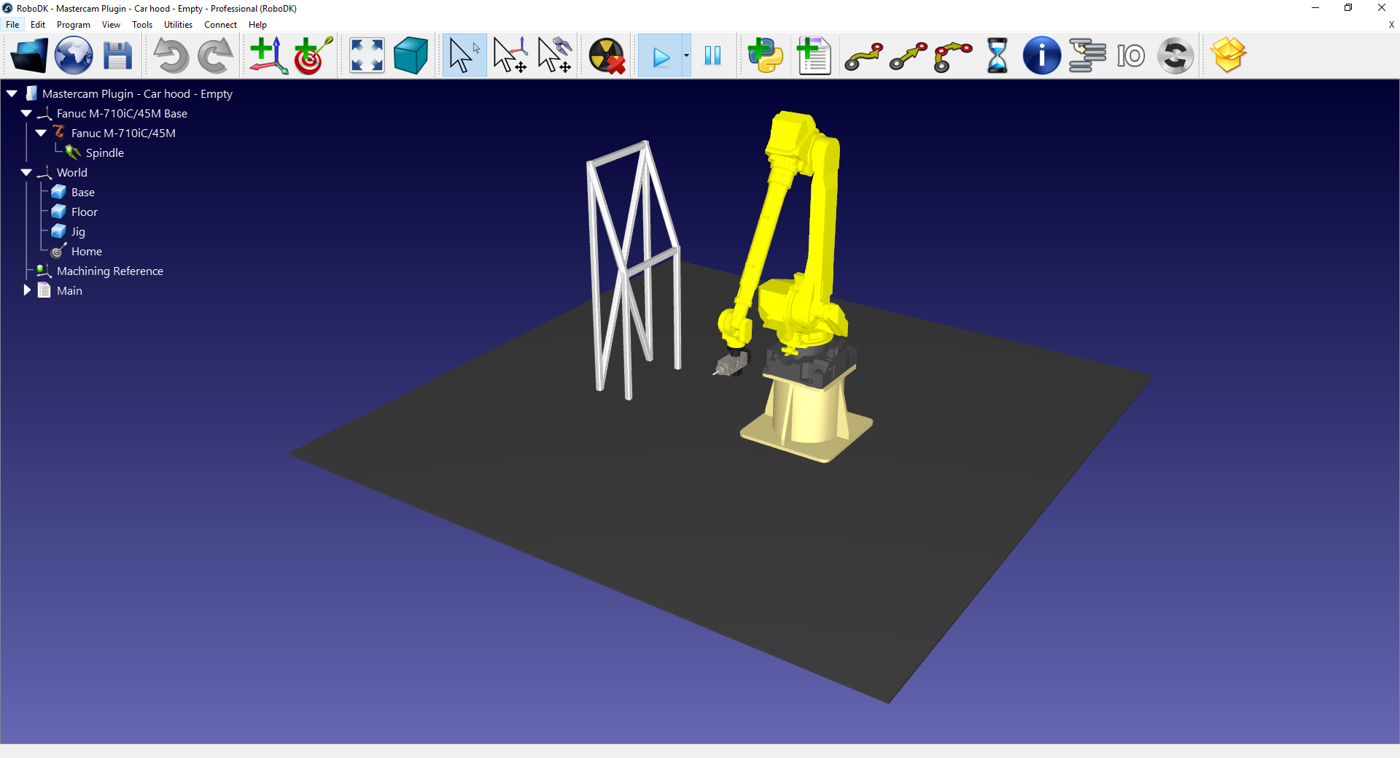
4.Nella scheda plug-in RoboDK, selezioni RoboDK➔ Configurazione del robot.
5.Nella finestra Impostazione lavorazione robotizzata, selezioni Carica pezzo.
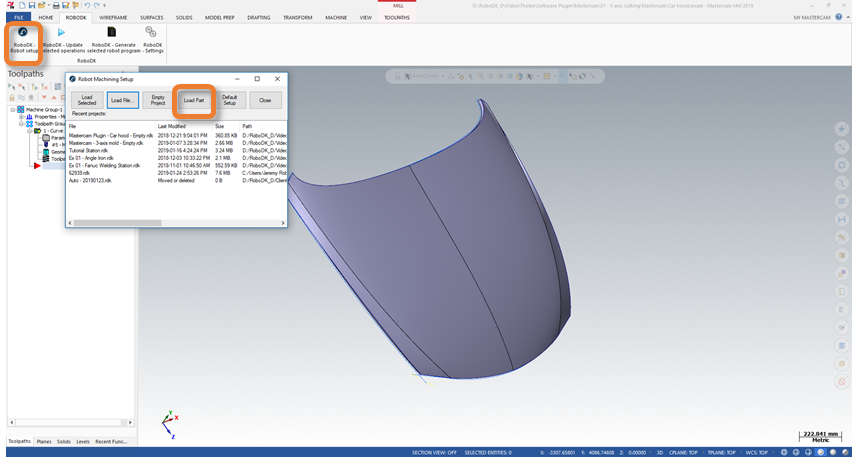
6.In RoboDK, regoli la posizione del sistema di riferimento Machining Reference, se necessario. Tenga premuto il tasto Alt e sposti il riferimento con le frecce usando il cursore per riposizionare la parte davanti al robot.
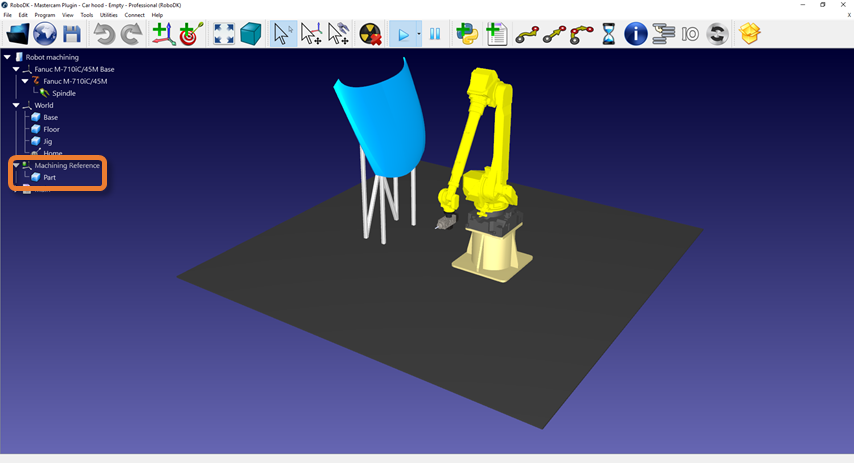
7.Nella scheda plug-in RoboDK, selezioni RoboDK➔ Aggiorna le operazioni selezionate.
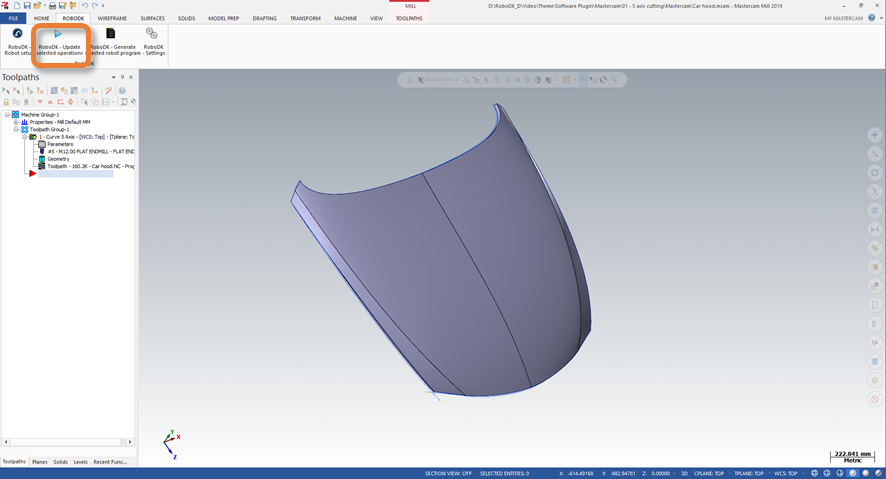
8.In RoboDK, selezioni Aggiorna e Simula nella finestra Progetto di lavorazione robotizzata.
9.Modifichi l'orientamento dell'utensile lungo il percorso, se necessario. Tenga premuto il tasto Alt e orienti l'utensile intorno alle frecce dell'asse Z, utilizzando il cursore. Selezioni il pulsante Insegna per impostare la posa desiderata per il percorso. Selezioni Aggiorna per ricalcolare il percorso utilizzando questa nuova posa. Selezioni Simula per simulare il percorso modificato.
Installazione manuale
Di seguito sono riportate le istruzioni per configurare manualmente il plug-in RoboDK per Mastercam. È necessario seguire queste istruzioni se il plug-in RoboDK per Mastercam non è stato installato automaticamente per impostazione predefinita tramite il programma di installazione di RoboDK:
Questi sono i passaggi manuali per configurare il plug-in RoboDK per Mastercam. Deve seguire questi passaggi se il plug-in RoboDK per Mastercam non è stato installato automaticamente per impostazione predefinita con il programma di installazione RoboDK:
1.Installare o aggiornare RoboDK: https://robodk.com/download.
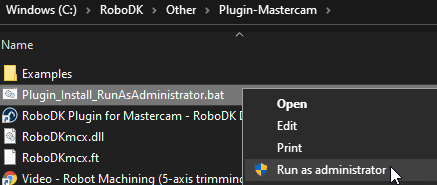
2.Dovrebbe trovare i file necessari per installare il plug-in RoboDK per Mastercam nella cartella: C:/RoboDK/Other/Plugin-Mastercam/.
3.Clicchi con il tasto destro del mouse sul file Plugin_Install_RunAsAdministrator.bat e selezioni Esegui come amministratore.
Se questo processo non è andato a buon fine, deve seguire questi passaggi e copiare manualmente i file necessari:
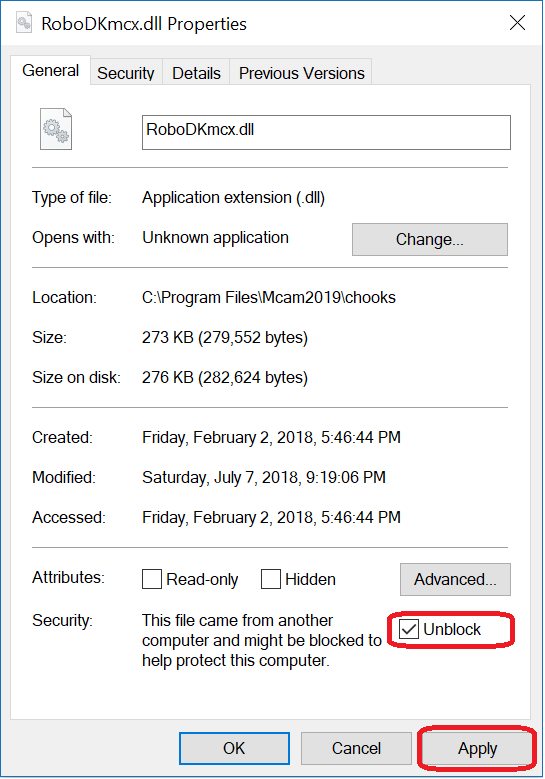
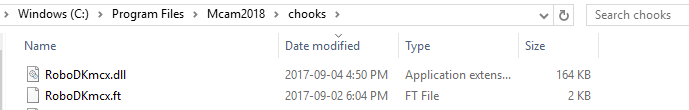
1.Copi i file RoboDKmcx.dll e RoboDKmcx.ft nella cartella Mastercam chooks (C:\Program Files\Mcam2020\chooks\).
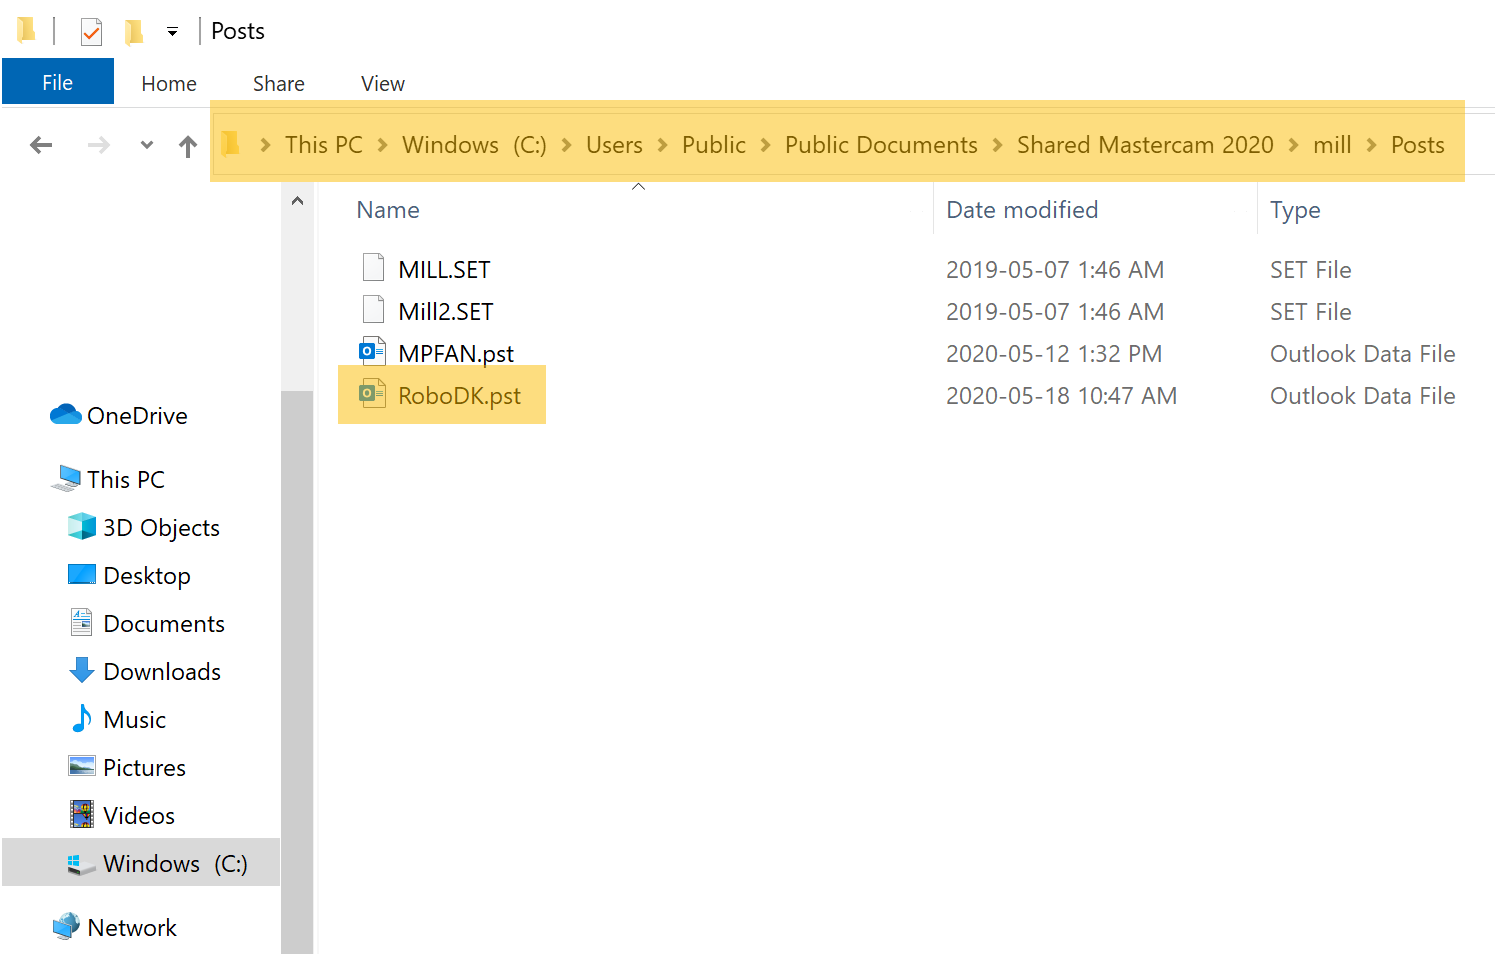
2.Copi il file RoboDK.pst nella cartella: C:\Users\Public\Documents\Shared Mastercam 2020\mill\Posts\.
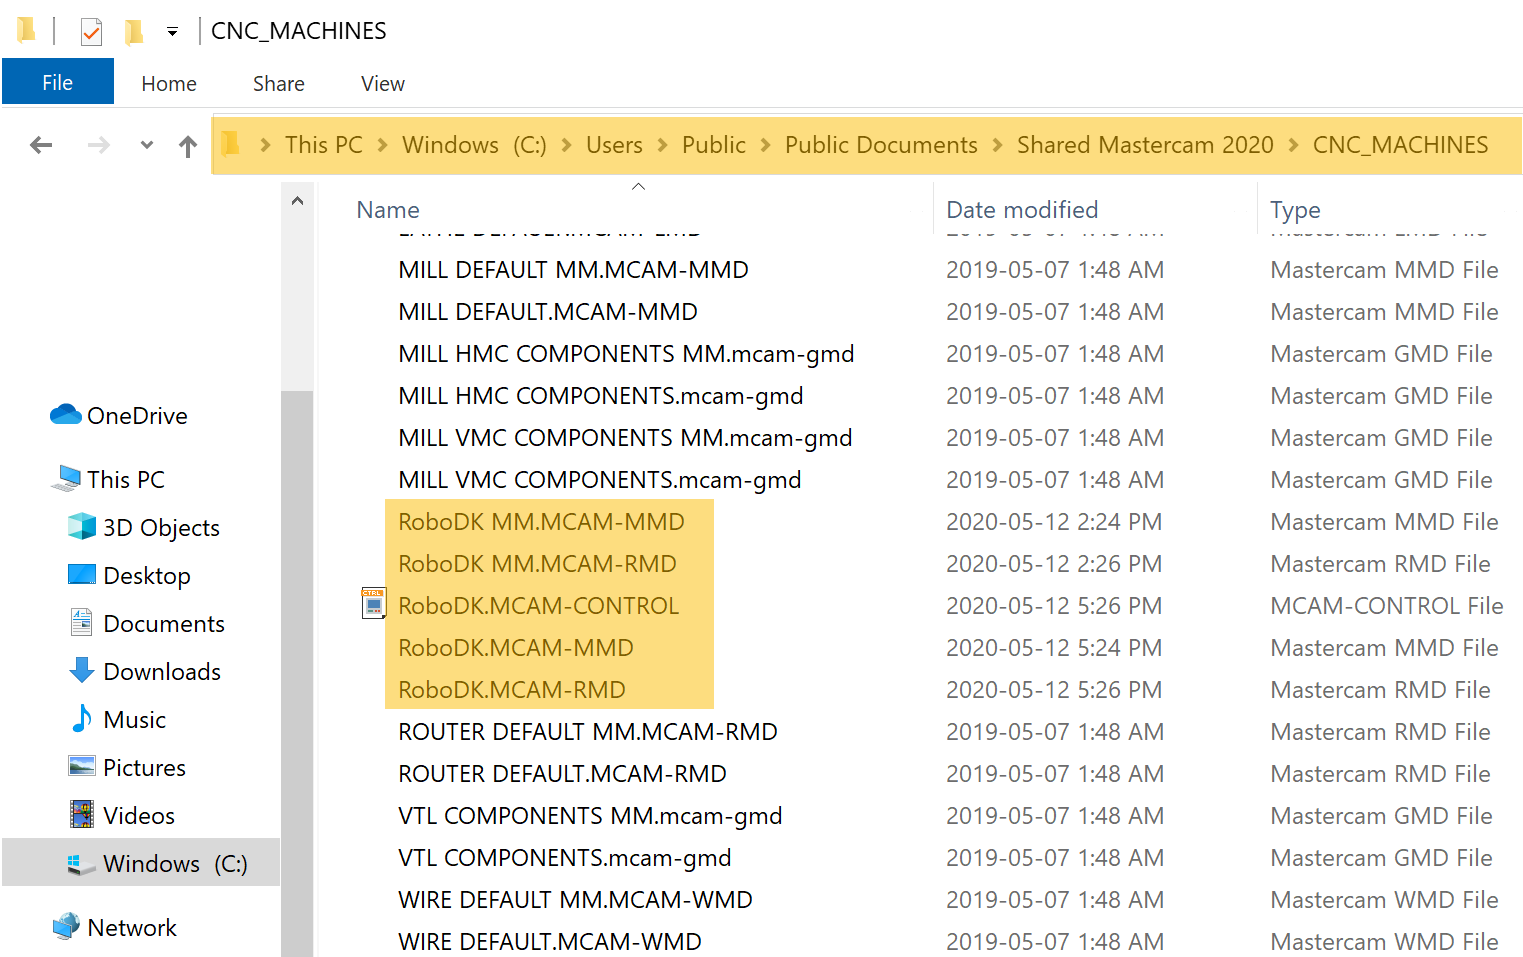
3.Copi i seguenti file di definizione della macchina nella cartella C:\Users\Public\Documents\Shared Mastercam 2020\CNC_MACHINES\:
a.RoboDK.MCAM-MMD
b.RoboDK MM.MCAM-MMD
c.RoboDK.MCAM-RMD
d.RoboDK MM.MCAM-RMD
e.RoboDK MM.CONTROL