Barra degli strumenti di Rhino
La barra degli strumenti predefinita fornita per Rhino comprende 5 pulsanti:
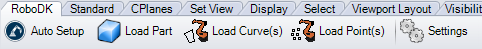
●
●
●Carica curva/e - Carica tutte le curve selezionate in RoboDK come un nuovo elemento. Tutte le superfici selezionate saranno utilizzate per calcolare le normali delle curve. Queste normali sono importanti perché definiranno l'asse di avvicinamento del robot. Questo pulsante corrisponde al comando RoboDK_Curve2Robot.
●Carica punto/i - Carica tutti i punti selezionati in RoboDK come nuovo oggetto. Tutte le superfici selezionate saranno utilizzate per calcolare le normali dei punti. Queste normali sono importanti in quanto definiranno l'asse di avvicinamento del robot. Questo pulsante corrisponde al comando RoboDK_Points2Robot.
●Impostazioni - Apre la finestra delle impostazioni predefinita. Si tratta della stessa finestra di impostazioni visualizzata per ogni componente di Grasshopper. Questo pulsante corrisponde al comando RoboDK_SetDefaults.
La differenza principale tra Configurazione automatica e Carica curva/e o Carica punto/i è che Configurazione automatica carica la parte e crea un nuovo progetto inseguimento curve/punti. L'uso di Carica curva/e o Carica punto/i è più veloce e si limita ad aggiornare le caratteristiche geometriche esistenti in RoboDK, mantenendo le impostazioni definite in precedenza.


