Introduzione a hyperMILL
L'add-in RoboDK per OpenMind hyperMILL le permette di impostare rapidamente progetti di lavorazione robotizzata direttamente da hyperMILL. Con l'integrazione RoboDK per il software OpenMind può facilmente combinare il software di lavorazione CAD/CAM hyperMILL con RoboDK per simulare e programmare bracci robotici industriali per la lavorazione robotizzata.
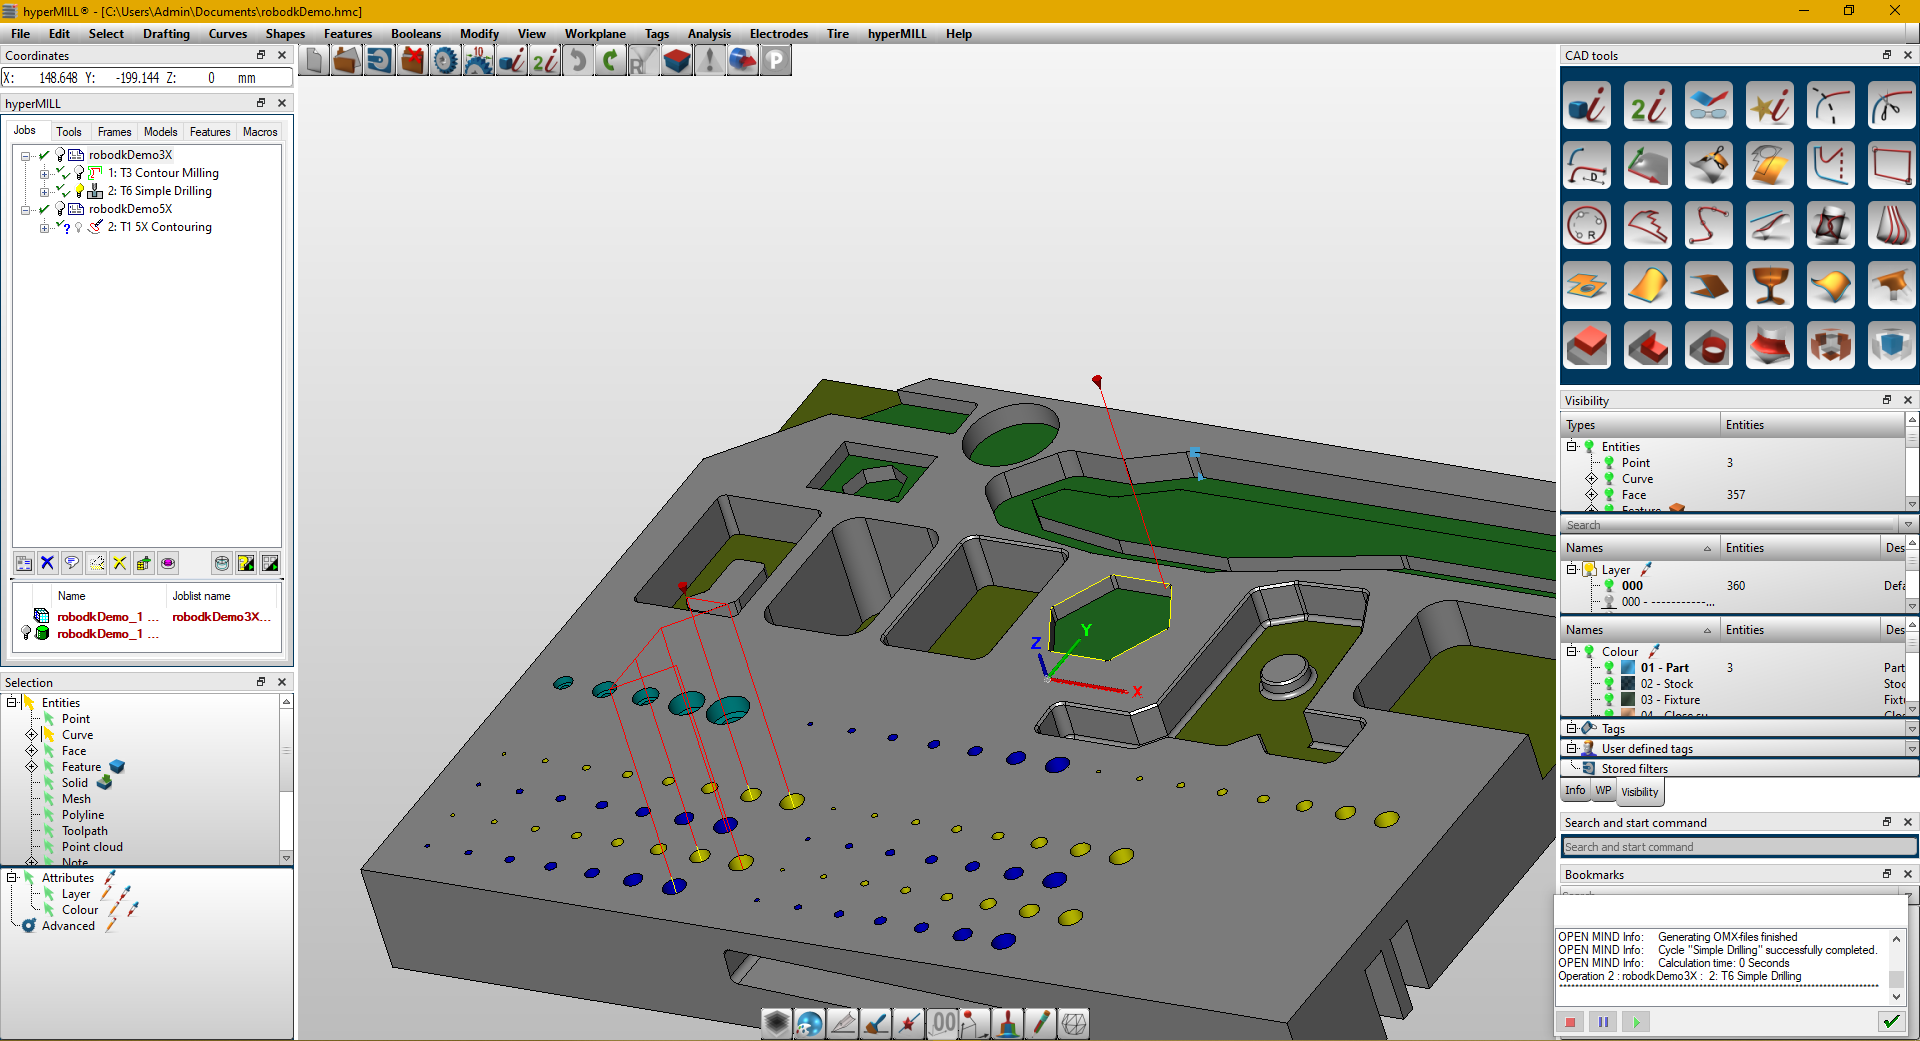
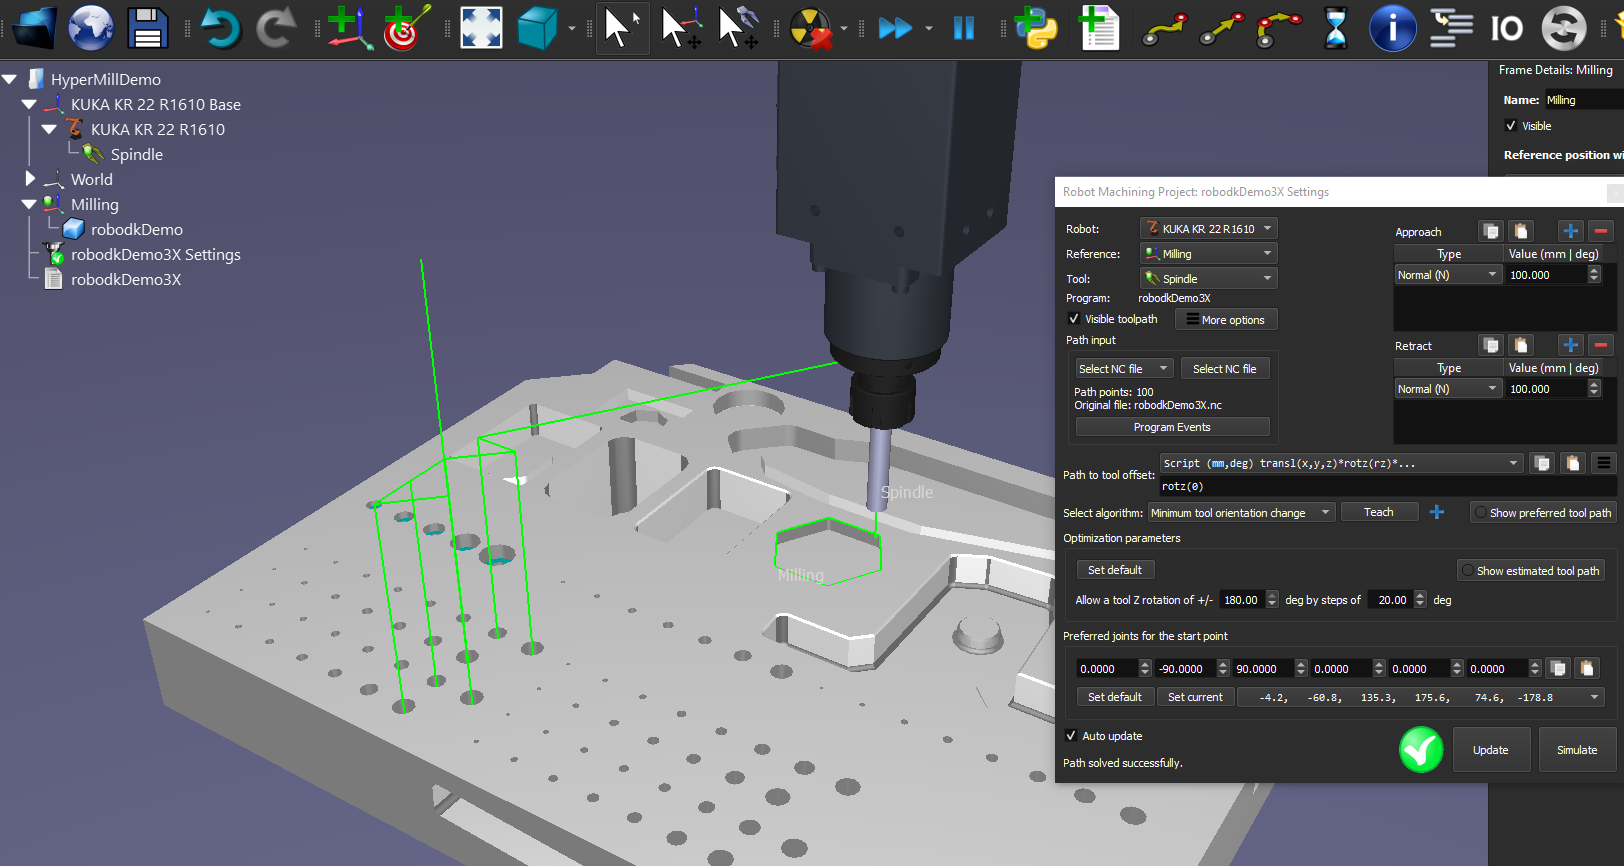
Con questo add-in hyperMILL può generare facilmente programmi privi di errori per la lavorazione robotizzata direttamente da hyperMILL. In alternativa, RoboDK supporta anche i file di lavorazione APT CLS e G-Code standard.
Maggiori informazioni su RoboDK per la lavorazione robotizzata sono disponibili nella sezione Lavorazione robotizzata. Per saperne di più su hyperMILL e hyperCAD-s, visiti https://www.openmind-tech.com/en/.
Questo documento descrive come impostare il plug-in RoboDK per il software hyperMILL e come utilizzare hyperMILL per impostare progetti di lavorazione robotizzata in RoboDK.


