Python API
Python è un linguaggio di programmazione di alto livello ampiamente utilizzato per la programmazione generica. Python è un linguaggio di programmazione che permette di lavorare più velocemente e di integrare i propri sistemi in maniera più efficace. La sintassi di Python permette ai programmatori di esprimere concetti in meno linee di codice rispetto ad altri linguaggi, rendendolo intuitivo e facile da imparare.
La sezione precedente spiega i vantaggi di utilizzare l'API di RoboDK con un linguaggio di programmazione ampiamente utilizzato per la programmazione di robot come Python.
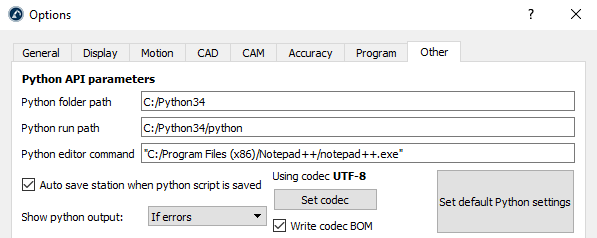
Python è automaticamente installato ed integrato in RoboDK di default. Selezionare Strumenti➔Opzioni➔Altro per modificare le impostazioni di default (percorso Python e editor Python)
L'API RoboDK per Python è suddivisa nei seguenti moduli:
●Il pacchetto robodk è il punto di ingresso distribuito dell'API Python. È il genitore comune di tutti i sottopacchetti e moduli. Il sottomodulo robolink (robolink.py) è l'interfaccia tra RoboDK e Python. Ogni oggetto nell'albero della stazione RoboDK può essere ottenuto utilizzando un oggetto Robolink ed è rappresentato dall'oggetto Item. È possibile eseguire diverse operazioni su quell'elemento secondo la classe Robolink.Item.
1.Il sottomodulo roboapps (roboapps.py) è una toolbox di RoboDK Apps. Maggiori informazioni su Apps sono disponibili qui: AppLoader.
2.Il sottomodulo robofileio (robofileio.py) è una suite di strumenti per la gestione dei file. Proprietà dei file, CSV, FTP, ecc.
3.Il sottomodulo robodialogs (robodialogs.py) è una raccolta di strumenti per le finestre di dialogo. Ad esempio, finestre di dialogo per l'apertura e il salvataggio dei file, messaggi di richiesta, ecc.
4.Il sottomodulo robomath (robomath.py) è una libreria di strumenti di robotica per Python che consente di operare con trasformazioni di posizione e di ottenere gli angoli di Eulero per robot di diversi produttori. Tutti i post-processori dipendono da questo modulo.
●Il sottomodulo robomath (robomath.py) è un set di strumenti di robotica per Python che permette di operare con trasformazioni di posa e ottenere angoli di Eulero per diversi produttori di robot. Tutti i post processori dipendono da questo modulo. Il sottomodulo robodialogs (robodialogs.py) è un set di strumenti per finestre di dialogo, ad esempio finestre di apertura e salvataggio file, messaggi di richiesta, ecc. Il sottomodulo robofileio (robofileio.py) è un set di strumenti per operazioni sui file: proprietà dei file, CSV, FTP, ecc. Il sottomodulo roboapps (roboapps.py) è un set di strumenti per le App di RoboDK. Maggiori informazioni sulle App sono disponibili qui: AppLoader.
I moduli Python si trovano nella cartella C:/RoboDK/Python/. Questa cartella è inclusa automaticamente di default (utilizzata come PYTHONPATH) quando si eseguono programmi Python e post processori in RoboDK.
Le sezioni seguenti mostrano come creare un semplice programma rispettivamente per la simulazione, la programmazione offline e la programmazione online. Altri esempi sono disponibili nella pagina Python API per RoboDK. Inoltre, la libreria RoboDK include script Python di esempio nella cartella Scripts and Macros, disponibile nella libreria predefinita (C:/RoboDK/Library/). Suggerimento: I file Python disponibili nella cartella Scripts possono essere eseguiti direttamente da RoboDK come script selezionando Strumenti Esegui script (Shift+S).
Simulazione Python
Questo esempio mostra come creare una nuova stazione utilizzando un robot UR e simulare un movimento esagonale con il robot.
1.Seleziona File➔
2.Apri il robot UR10
3.Seleziona File➔
4.Apri il file Paint_gun.tool
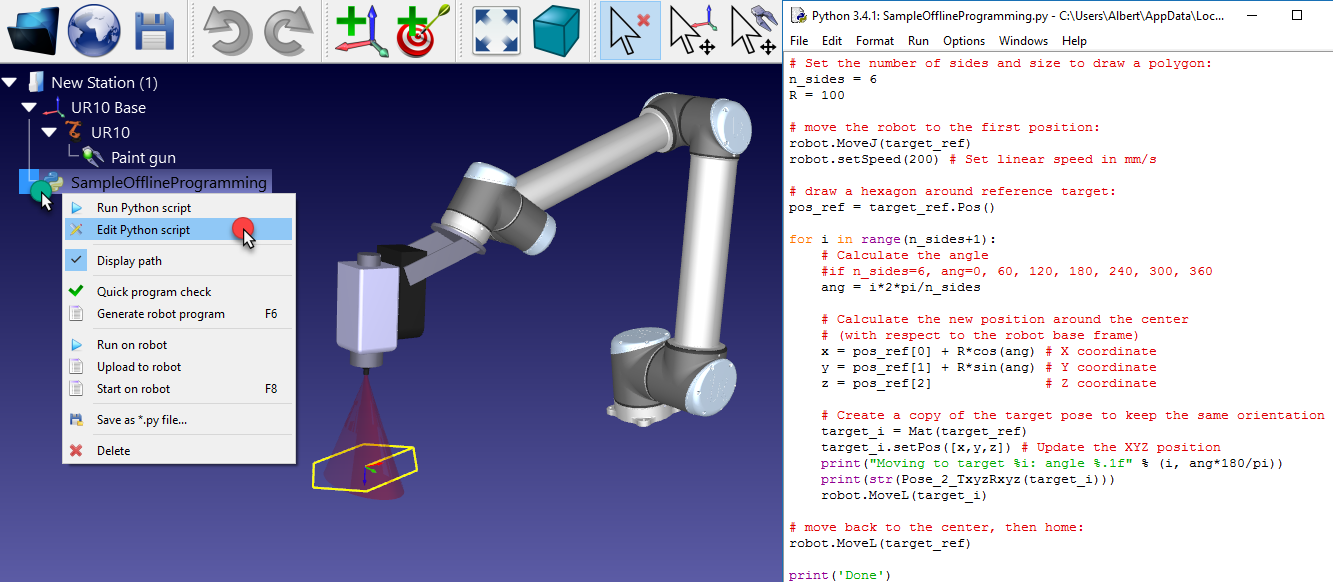
5.Apri il programma Python di esempio SampleOfflineProgramming.py da C:/RoboDK/Library/Macros/
6.Fai doppio clic su SampleOfflineProgramming per eseguire la simulazione. Il robot dovrebbe disegnare un esagono attorno alla posizione corrente del robot e una traccia del TCP sarà visualizzata in giallo.
In alternativa, clicca con il tasto destro sul programma e seleziona Esegui
7.Clicca con il tasto destro su 
La macro SampleOfflineProgramming disegnerà un poligono con n_sides lati e raggio R alla posizione corrente del robot, rispetto al sistema di riferimento del robot. Se lo desideri, sposta il robot in una posizione diversa modificando le dimensioni del poligono ed esegui nuovamente il programma.
Questo esempio è simile al programma visualizzato nella sezione Programmazione Offline del sito (con video)
Python OLP
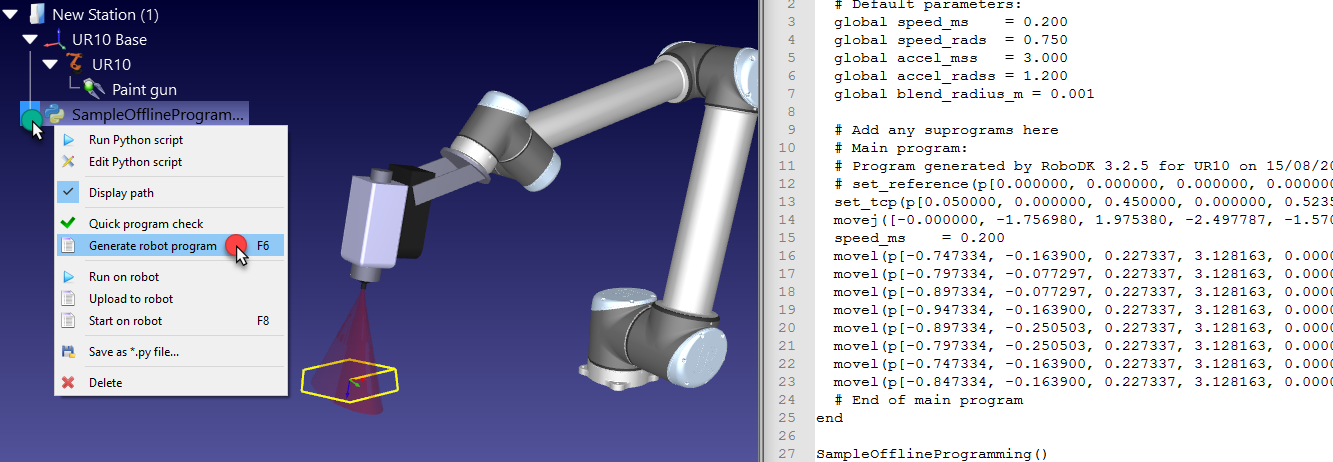
Programmi Python possono essere generati offline utilizzando lo stesso codice Python utilizzato per simulare il robot (come mostrato nella sezione precedente Simulazione Python). La programmazione Offline permette di generare programmi robot che possono essere eseguiti su uno specifico controller robot:
1.Fai clic con il tasto destro del mouse su un programma
2.Seleziona Genera programma robot (F6)
In questo caso il programma non è simulato ma eseguito velocemente per ottenere il risultato: un programma robot specifico per un controller robot.
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Programmazione Python Online
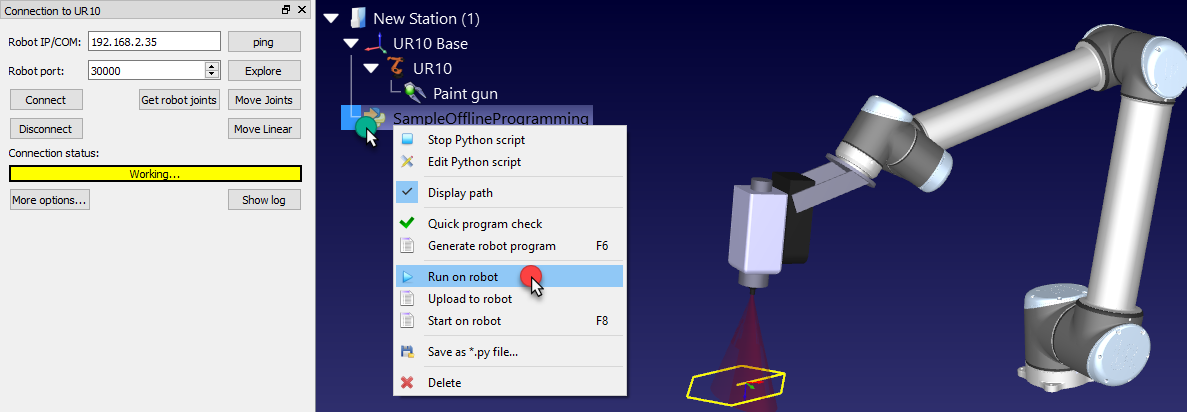
Programmi Python possono essere eseguiti direttamente sul robot utilizzando lo stesso codice Python utilizzato per simulare il robot (come mostrato nella sezione Simulazione Python). La Programmazione Online permette di avviare un generico programma sullo specifico controllore robot utilizzando i Driver Robot:
1.Fai clic con il tasto destro del mouse su un programma
2.Seleziona Avvia su robot
Il programma verrà avviato sul robot assieme all'esecuzione del programma Python.
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
Risoluzione dei problemi di configurazione di Python in RoboDK
Se hai installato RoboDK dopo aver installato Python, RoboDK potrebbe non riuscire a eseguire correttamente gli script Python o a generare programmi. Questa sezione mostra i passaggi da seguire per configurare correttamente l'interprete Python in RoboDK ed eseguire script Python senza problemi.
Dovresti seguire questi passaggi se visualizzi un messaggio di errore come: "Imposta il percorso dell'interprete Python in Strumenti-Opzioni-Python" oppure "Impossibile eseguire lo script Python. Imposta il percorso dell'interprete Python nella scheda: Strumenti-Opzioni-Python".
Segui questi passaggi per configurare correttamente il percorso dell'interprete Python se hai già Python installato:
Seleziona il Menu Start su Windows e digita python.
Fai clic destro sulla versione di Python che desideri utilizzare con RoboDK e seleziona Apri percorso file.

Ripeti questa procedura nella cartella che si apre:
Fai clic destro su Python 3.7 e seleziona Apri percorso file.

Seleziona Copia sul percorso nella barra del titolo del percorso.

Fornisci il percorso Python nelle impostazioni di RoboDK:
Apri RoboDK.
Seleziona Strumenti-Opzioni.
Seleziona la scheda Python.
Incolla il percorso nella casella dell'interprete Python aggiungendo /python.exe, come mostrato nell'immagine successiva. Utilizzare barre in avanti o barre rovesciate dovrebbe funzionare in entrambi i casi.


