Simulazione Python
Questo esempio mostra come creare una nuova stazione utilizzando un robot UR e simulare un movimento esagonale con il robot.
1.Seleziona File➔
2.Apri il robot UR10
3.Seleziona File➔
4.Apri il file Paint_gun.tool
5.Apri il programma Python di esempio SampleOfflineProgramming.py da C:/RoboDK/Library/Macros/
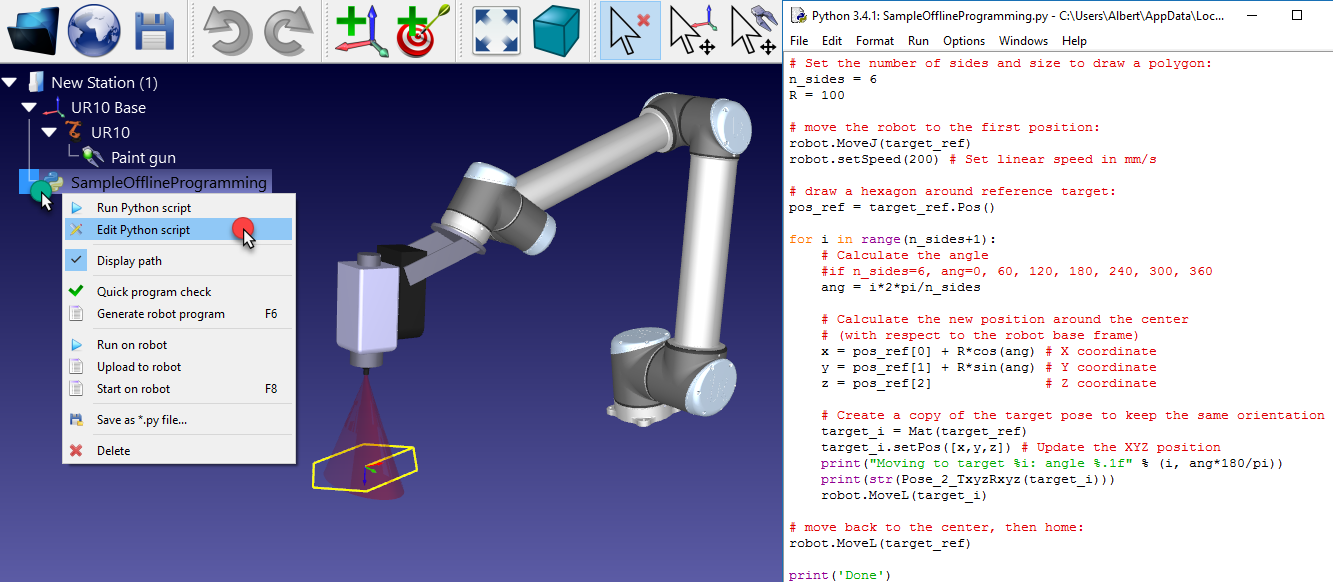
6.Fai doppio clic su SampleOfflineProgramming per eseguire la simulazione. Il robot dovrebbe disegnare un esagono attorno alla posizione corrente del robot e una traccia del TCP sarà visualizzata in giallo.
In alternativa, clicca con il tasto destro sul programma e seleziona Esegui
7.Clicca con il tasto destro su 
La macro SampleOfflineProgramming disegnerà un poligono con n_sides lati e raggio R alla posizione corrente del robot, rispetto al sistema di riferimento del robot. Se lo desideri, sposta il robot in una posizione diversa modificando le dimensioni del poligono ed esegui nuovamente il programma.
Questo esempio è simile al programma visualizzato nella sezione Programmazione Offline del sito (con video)