RoboDK API
L'API di RoboDK (Application Program Interface) è un insieme di routine e comandi che RoboDK espone tramite un linguaggio di programmazione. L'API di RoboDK permette di programmare qualunque robot utilizzando uno dei linguaggi di programmazione supportati, come C#, Python o C++. È inoltre possibile automatizzare attività ripetitive utilizzando l'API di RoboDK.
Rispetto alla programmazione specifica dei produttori di robot, con l'API di RoboDK è possibile simulare e programmare qualunque robot con un linguaggio di programmazione unico/universale come Python. La pagina seguente fornisce una panoramica e un video che mostra la programmazione offline con l'API.
L'API di RoboDK è disponibile per Python, C#, C, C++, Visual Basic (.NET) e MATLAB. Qualunque di questi linguaggi di programmazione può essere utilizzato per simulare e programmare qualunque braccio robotico.
L'API di RoboDK può essere utilizzata per le seguenti operazioni:
1.Automatizzare la simulazione: Creare macro per automatizzare compiti specifici all'interno del simulatore RoboDK, ad esempio muovere oggetti, piani di riferimento o robot.
2.Programmazione Offline: Programmare robot offline tramite un linguaggio di programmazione universale. RoboDK genererà programmi specifici per uno specifico controller robot quando l'API viene utilizzata (ad esempio un programma in Python o C#). Il programma robot è generato secondo il post-processor selezionato per uno specifico robot. La sezione Programmazione Offline con Python di questo documento fornisce più informazioni ed esempi.
3.Programmazione Online: Programmare robot online utilizzando un linguaggio di programmazione universale: È possibile muovere robot ed ottenere la loro posizione attuale dall'API di RoboDK. RoboDK piloterà i robot utilizzando i driver robot. La sezione Programmazione Online con Python di questo documento fornisce più informazioni ed esempi.
In altre parole, lo stesso programma che è utilizzato per la simulazione (1) può essere utilizzato per generare programmi robot (2, Programmazione Offline) e per muovere il robot in tempo reale (3, Programmazione Online).
Questo documento copre i seguenti argomenti:
●L'API Python con esempi su Simulazione, Programmazione Offline, e Programmazione Online
●L'API C# con esempi per Simulazione, Programmazione Offline, e Programmazione Online
●L'API MATLAB con un esempio Simulink per la simulazione
●Le opzioni della riga di comando per avviare RoboDK
Python API
Python è un linguaggio di programmazione di alto livello ampiamente utilizzato per la programmazione generica. Python è un linguaggio di programmazione che permette di lavorare più velocemente e di integrare i propri sistemi in maniera più efficace. La sintassi di Python permette ai programmatori di esprimere concetti in meno linee di codice rispetto ad altri linguaggi, rendendolo intuitivo e facile da imparare.
La sezione precedente spiega i vantaggi di utilizzare l'API di RoboDK con un linguaggio di programmazione ampiamente utilizzato per la programmazione di robot come Python.
Python è automaticamente installato ed integrato in RoboDK di default. Selezionare Strumenti➔Opzioni➔Altro per modificare le impostazioni di default (percorso Python e editor Python)
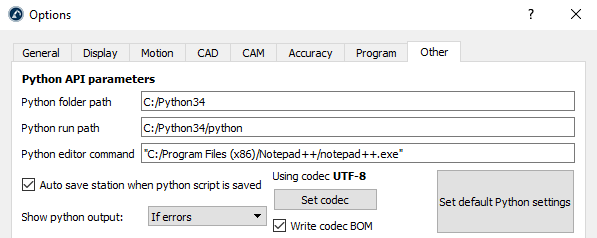
L'API RoboDK per Python è suddivisa nei seguenti moduli:
●Il pacchetto robodk è il punto di ingresso distribuito dell'API Python. È il genitore comune di tutti i sottopacchetti e moduli. Il sottomodulo robolink (robolink.py) è l'interfaccia tra RoboDK e Python. Ogni oggetto nell'albero della stazione RoboDK può essere ottenuto utilizzando un oggetto Robolink ed è rappresentato dall'oggetto Item. È possibile eseguire diverse operazioni su quell'elemento secondo la classe Robolink.Item.
1.Il sottomodulo roboapps (roboapps.py) è una toolbox di RoboDK Apps. Maggiori informazioni su Apps sono disponibili qui: AppLoader.
2.Il sottomodulo robofileio (robofileio.py) è una suite di strumenti per la gestione dei file. Proprietà dei file, CSV, FTP, ecc.
3.Il sottomodulo robodialogs (robodialogs.py) è una raccolta di strumenti per le finestre di dialogo. Ad esempio, finestre di dialogo per l'apertura e il salvataggio dei file, messaggi di richiesta, ecc.
4.Il sottomodulo robomath (robomath.py) è una libreria di strumenti di robotica per Python che consente di operare con trasformazioni di posizione e di ottenere gli angoli di Eulero per robot di diversi produttori. Tutti i post-processori dipendono da questo modulo.
●Il sottomodulo robomath (robomath.py) è un set di strumenti di robotica per Python che permette di operare con trasformazioni di posa e ottenere angoli di Eulero per diversi produttori di robot. Tutti i post processori dipendono da questo modulo. Il sottomodulo robodialogs (robodialogs.py) è un set di strumenti per finestre di dialogo, ad esempio finestre di apertura e salvataggio file, messaggi di richiesta, ecc. Il sottomodulo robofileio (robofileio.py) è un set di strumenti per operazioni sui file: proprietà dei file, CSV, FTP, ecc. Il sottomodulo roboapps (roboapps.py) è un set di strumenti per le App di RoboDK. Maggiori informazioni sulle App sono disponibili qui: AppLoader.
I moduli Python si trovano nella cartella C:/RoboDK/Python/. Questa cartella è inclusa automaticamente di default (utilizzata come PYTHONPATH) quando si eseguono programmi Python e post processori in RoboDK.
Le sezioni seguenti mostrano come creare un semplice programma rispettivamente per la simulazione, la programmazione offline e la programmazione online. Altri esempi sono disponibili nella pagina Python API per RoboDK. Inoltre, la libreria RoboDK include script Python di esempio nella cartella Scripts and Macros, disponibile nella libreria predefinita (C:/RoboDK/Library/). Suggerimento: I file Python disponibili nella cartella Scripts possono essere eseguiti direttamente da RoboDK come script selezionando Strumenti Esegui script (Shift+S).
Simulazione Python
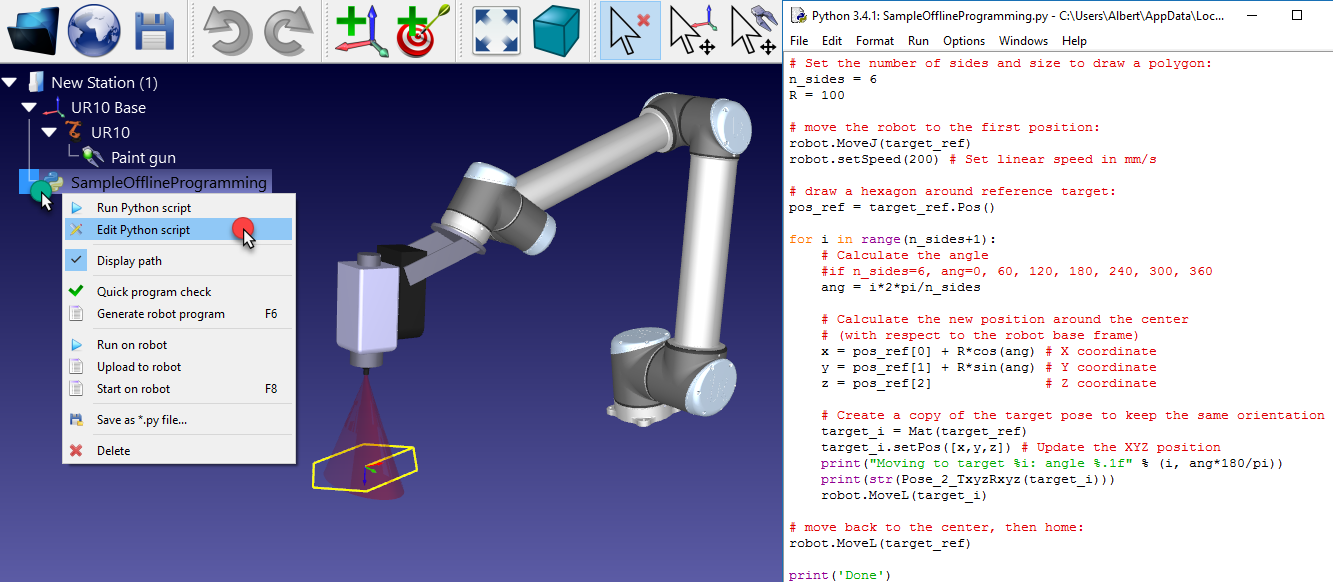
Questo esempio mostra come creare una nuova stazione utilizzando un robot UR e simulare un movimento esagonale con il robot.
1.Seleziona File➔
2.Apri il robot UR10
3.Seleziona File➔
4.Apri il file Paint_gun.tool
5.Apri il programma Python di esempio SampleOfflineProgramming.py da C:/RoboDK/Library/Macros/
6.Fai doppio clic su SampleOfflineProgramming per eseguire la simulazione. Il robot dovrebbe disegnare un esagono attorno alla posizione corrente del robot e una traccia del TCP sarà visualizzata in giallo.
In alternativa, clicca con il tasto destro sul programma e seleziona Esegui
7.Clicca con il tasto destro su 
La macro SampleOfflineProgramming disegnerà un poligono con n_sides lati e raggio R alla posizione corrente del robot, rispetto al sistema di riferimento del robot. Se lo desideri, sposta il robot in una posizione diversa modificando le dimensioni del poligono ed esegui nuovamente il programma.
Questo esempio è simile al programma visualizzato nella sezione Programmazione Offline del sito (con video)
Python OLP
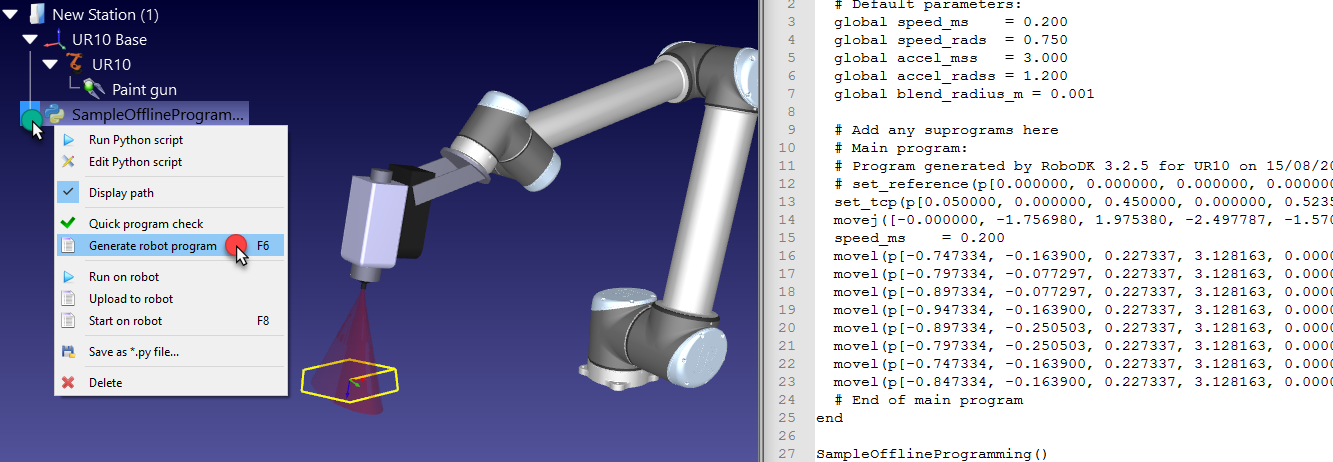
Programmi Python possono essere generati offline utilizzando lo stesso codice Python utilizzato per simulare il robot (come mostrato nella sezione precedente Simulazione Python). La programmazione Offline permette di generare programmi robot che possono essere eseguiti su uno specifico controller robot:
1.Fai clic con il tasto destro del mouse su un programma
2.Seleziona Genera programma robot (F6)
In questo caso il programma non è simulato ma eseguito velocemente per ottenere il risultato: un programma robot specifico per un controller robot.
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Programmazione Python Online
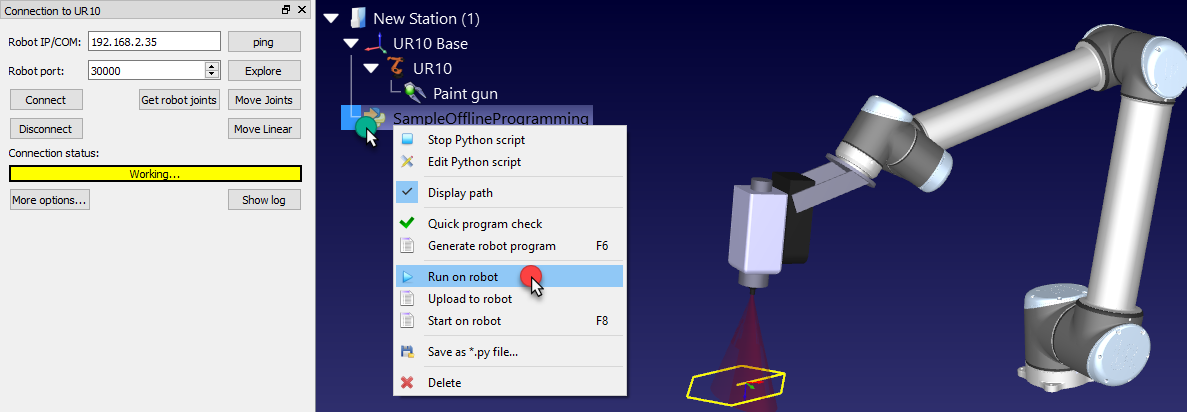
Programmi Python possono essere eseguiti direttamente sul robot utilizzando lo stesso codice Python utilizzato per simulare il robot (come mostrato nella sezione Simulazione Python). La Programmazione Online permette di avviare un generico programma sullo specifico controllore robot utilizzando i Driver Robot:
1.Fai clic con il tasto destro del mouse su un programma
2.Seleziona Avvia su robot
Il programma verrà avviato sul robot assieme all'esecuzione del programma Python.
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
Risoluzione dei problemi di configurazione di Python in RoboDK
Se hai installato RoboDK dopo aver installato Python, RoboDK potrebbe non riuscire a eseguire correttamente gli script Python o a generare programmi. Questa sezione mostra i passaggi da seguire per configurare correttamente l'interprete Python in RoboDK ed eseguire script Python senza problemi.
Dovresti seguire questi passaggi se visualizzi un messaggio di errore come: "Imposta il percorso dell'interprete Python in Strumenti-Opzioni-Python" oppure "Impossibile eseguire lo script Python. Imposta il percorso dell'interprete Python nella scheda: Strumenti-Opzioni-Python".
Segui questi passaggi per configurare correttamente il percorso dell'interprete Python se hai già Python installato:
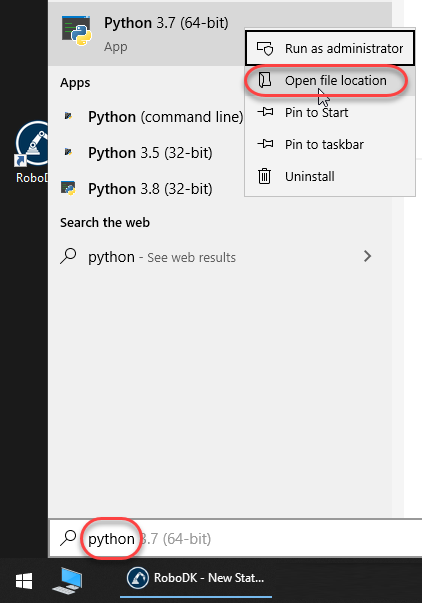
Seleziona il Menu Start su Windows e digita python.
Fai clic destro sulla versione di Python che desideri utilizzare con RoboDK e seleziona Apri percorso file.

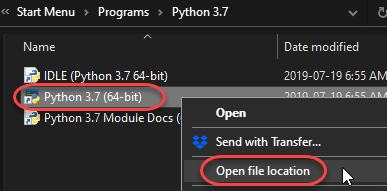
Ripeti questa procedura nella cartella che si apre:
Fai clic destro su Python 3.7 e seleziona Apri percorso file.

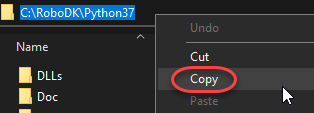
Seleziona Copia sul percorso nella barra del titolo del percorso.

Fornisci il percorso Python nelle impostazioni di RoboDK:
Apri RoboDK.
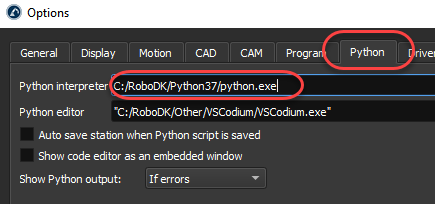
Seleziona Strumenti-Opzioni.
Seleziona la scheda Python.
Incolla il percorso nella casella dell'interprete Python aggiungendo /python.exe, come mostrato nell'immagine successiva. Utilizzare barre in avanti o barre rovesciate dovrebbe funzionare in entrambi i casi.

C# API
L'API di RoboDK per C# è un file sorgente RoboDK.cs che contiene la classe RoboDK (simile alla classe Robolink di Python), la classe RoboDK.Item (simile all'API della classe Robolink.Item di Python) e altri strumenti per la robotica come una classe Matrice (RoboDK.Mat) per operazioni con matrici per operare con trasformazioni di pose.
C# (pronunciato "C sharp") è un linguaggio di programmazione sviluppato da Microsoft e progettato per creare una varietà di applicazioni basate su .NET Framework. C# è semplice, potente, type-safe e orientato agli oggetti. La sezione principale di questo documento spiega i vantaggi di utilizzare l'API di RoboDK con un linguaggio di programmazione ampiamente diffuso come C# per la programmazione dei robot.
L'API di RoboDK per C# è un source file RoboDK.cs che contiene la classe RoboDK (simile alla classe Python Robolink), la classe RoboDK.Item (simile alla classe Python Robolink.Item) e altri strumenti per la robotica come la classe Matrici (RoboDK.Mat) per operazioni con matrici per operare sulla trasformazione di pose.
Seleziona Carica File per aprire una stazione RoboDK o qualunque altro file supportato da RoboDK. Se viene caricato un robot, la variabile ROBOT sarà aggiornata di conseguenza (come utilizzando Seleziona Robot).

Simulazione C#
Programmi in C# sono simulati di default quando comandi robot sono utilizzati (come MoveJ, MoveL o setDO).
Quando il progetto C# di esempio viene avviato, anche la modalità simulazione è selezionata di default.
Ciò significa che i movimenti robot saranno simulati in RoboDK. Per esempio, possiamo muovere il robot con passi di 10 mm selezionando i pulsanti sulla destra (+Tx, -Tx, ...) oppure possiamo selezionare Avvia Programma Test per avviare un movimento esagonale attorno alla posizione corrente del robot.
Impostare i breakpoints per fare il debug dell'applicazione e ispezionare i bersagli robot. Bersagli robot possono essere definiti come coordinate giunti o variabili Mat (matrici di posa 4x4) e possono essere ispezionati in formato XYZWPR per risolvere problemi del programma. Più informazioni riguardo piani di riferimento nella sezione Piani di Riferimento.
È anche possibile modificare Run Mode in Programmazione Offline o Programmazione Online (Run on Robot), come mostrato nelle prossime sezioni.
C# OLP
Programmi C# possono essere generati offline utilizzando lo stesso codice C# utilizzato per simulare il robot (programmazione offline). Segui questi passaggi per testare questa funzionalità:
1.Seleziona Offline Programming nella sezione Run Mode
2.Seleziona Run Test Program o qualunque altra combinazione di movimenti
3.Seleziona Generate Prog per ottenere il programma robot specifico del produttore
In questo caso il programma non viene simulato ma eseguito velocemente per ottenere il risultato: un programma robot specifico per controllore robot. Il Run Mode cambierà di nuovo in Simulation una volta che il programma è generato.
Programmazione Online C#
I programmi C# possono essere eseguiti direttamente sul robot utilizzando lo stesso codice C# utilizzato per la simulazione. La programmazione online permette di eseguire un programma generico su uno specifico controller robot utilizzando i Driver Robot. Segui questi passi per testare questa funzionalità utilizzando il progetto di esempio C#:
1.Seleziona Run on Robot nella sezione Run Mode
2.Seleziona qualunque altro comando che farà muovere il robot
I movimenti saranno eseguiti sul robot reale e il simulatore sincronizzerà i movimenti con il robot.
RDK = Robolink();
RDK.setRunMode(RUNMODE_RUN_ROBOT);
MATLAB API
MATLAB è un linguaggio di programmazione proprietario sviluppato da MathWorks. Tra le altre cose, MATLAB permette la manipolazione di matrici, la rappresentazione grafica di funzioni e dati e l'implementazione di algoritmi. RoboDK è partner ufficiale del programma MathWorks Connections.
1.Sulla pagina GitHub dedicata all'API di RoboDK.
2.Su MathWorks MATLAB Central.
L'API di RoboDK per MATLAB è fornita come un gruppo di file script (file m), disponibili nella cartella di installazione di RoboDK, tipicamente C:/RoboDK/Matlab/, su MathWorks MATLAB Central e sul GitHub dell'API di RoboDK.
La sezione principale di questo documento spiega i vantaggi di utilizzare l'API di RoboDK con un linguaggio di programmazione ampiamente diffuso come MATLAB per la programmazione di robot. L'API di RoboDK per MATLAB include:
L'API RoboDK per MATLAB include:
●Robolink.m è una classe che si interfaccia con RoboDK. Ogni oggetto nell'albero della stazione di RoboDK può essere ottenuto utilizzando l'oggetto Robolink ed è rappresentato da un oggetto RobolinkItem (come la classe Python Robolink).
●RobolinkItem.m è una classe che rappresenta un oggetto RoboDK nell'albero della stazione. È possibile eseguire differenti operazioni su quell'oggetto (come la classe Python Robolink.Item).
●transl.m, rotx.m, roty.m e rotz.m sono funzioni che creano matrici di posa dato un vettore di traslazione XYZ o rotazioni attorno a un asse specifico.
●Pose_2_XYZRPW.m e XYZRPW_2_Pose.m permettono di convertire pose in posizioni XYZ e angoli di Eulero RPW e viceversa. Più informazioni nella sezione Piani di Riferimento.
La seguente pagina presenta numerosi esempi dell'API di RoboDK per MATLAB, come la manipolazione di oggetti, la generazione di programmi robot e il controllo del robot:
Esempio Simulink
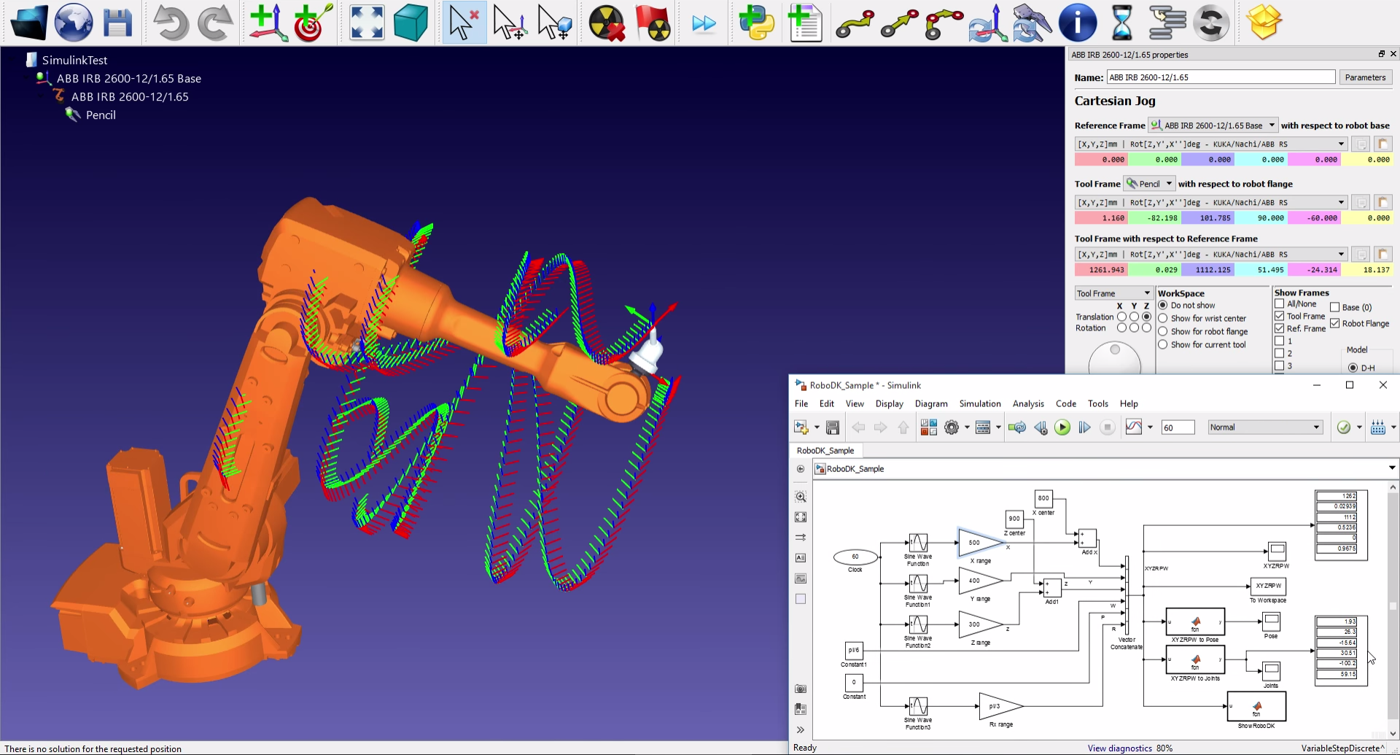
Un progetto Simulink è disponibile come esempio. Nella simulazione, il robot viene spostato lungo un insieme di coordinate XYZ generate arbitrariamente.
Video: Il seguente video mostra il risultato dell'esecuzione della simulazione:
https://www.youtube.com/watch?v=7DDBMwa0-Oc
Opzioni della riga di comando
Questa sezione descrive come passare le opzioni della riga di comando all'avvio di RoboDK. Questa sezione mostra alcuni comandi rilevanti che possono aiutarla a personalizzare l'avvio di RoboDK. Le opzioni della riga di comando possono essere passate anche utilizzando la funzione Command dell'API. Consulti la documentazione dell'API per ottenere l'elenco completo dei comandi. Suggerimento: Selezioni Tools-Run Script-ShowCommands per visualizzare tutti i comandi che è possibile utilizzare all'avvio di RoboDK.
La seguente chiamata rappresenta una chiamata generica a RoboDK con alcuni argomenti:
RoboDK.exe -[option1] -[option2] open_fileA -[option3] open_fileB ...
Tutti i formati supportati da RoboDK posson esser forniti come argomenti. Inclusi i seguenti formati:
●RDK ➔ File stazione RoboDK: Questo file contiene tutto il progetto in un file, incluse tutte le dipendenze (robot, utensili, file NC,...).
●robot ➔ File Robot: Caricare un file robot creerà anche un sistema di riferimento per quel robot.
●tool ➔ File utensile: Collegato automaticamente all'ultimo robot aggiunto.
●stl/wrl/step/stp/iges/igs/sld ➔ Oggetto (geometria 3D): Gli oggetti possono essere facilmente convertiti in utensili.
●apt/gcode/cnc ➔ File programma NC: RoboDK prepara automaticamente un progetto di fresatura (Utilities Milling Project).
RDK = Robolink(args='-ADDFRAME "-RENAME=Main Ref " load_object.stl')
Il seguente elenco mostra alcune delle opzioni della riga di comando disponibili:
-NOSPLASH
Rimuove l'immagine splash all'avvio di RoboDK
-HIDDEN
Avvia RoboDK nascosto. Sarà necessario utilizzare l'API per mostrare RoboDK.
/SETTINGS=filepath
Carica gli argomenti da un file testo. Ogni linea del file di testo è considerata un argomento singolo.
-PORT=20501
Forza la comunicazione API attraverso la porta indicata (protocollo TCP/IP). La porta predefinita è la 20500.
-EXIT_LAST_COM
Chiude RoboDK quando non ci sono più istanze che comunicano con l'API di RoboDK.
/PORT=20501
Mostra le informazioni di debug nella console e crea un file RoboDK.debug.txt nella cartella bin che permette il debug dell'applicazione.
-SKIPINI
Aggiunge un nuovo piano di riferimento. Ogni nuovo oggetto caricato sarà posizionato su questo piano di riferimento.
-SKIPMAINT
Ignora i popup di rinnovo della manutenzione. Un mese prima della scadenza della manutenzione, RoboDK potrebbe mostrare all'avvio un popup bloccante per rinnovare la licenza. Questo parametro permette di disattivare questo avviso.
-SETTINGS=filepath.txt
Carica gli argomenti da un file di testo. Ogni riga del file di testo è considerata un singolo argomento.
/MOVE=x;y;z;rx;ry;rz
Avvia RoboDK senza l'interfaccia utente (finestra e vista 3D). Utilizzi questa opzione per eseguire RoboDK senza interfaccia in background utilizzando l'API. Se mostra RoboDK, non sarà in grado di vedere la vista 3D.
-TREE_STATE=-1
Sovrascriverà tutti i progetti di fresatura che hanno lo stesso file APT
-TREE_STATE=6
Mostra l'albero della stazione ancorato sul lato sinistro della finestra e opaco.
-UPDATE=file.apt
Carica o aggiorna il file APT e genera il programma robot se non ci son errori
/REPLACE_ITEMS=YES
/SELECTTOOL=#1
-SHOW
Mostra la finestra di RoboDK. Ciò viene fatto automaticamente quando tutti i file sono stati caricati e i progetti di lavorazione sono stati aggiornati.
Utilizzare una delle seguenti opzioni altererà la visibilità provocata dal comando -SHOW.
-QUIT
Esce dal programma se non ci sono messaggi di errore
-END
Esce dal programma anche se ci sono messaggi di errore


