Calibrazione Robot
La calibrazione robot è divisa in 4 passaggi. Ogni passaggio richiede di ottenere un set di misurazioni. Questi quattro passaggi devono essere seguiti in ordine:
1.Misurazioni riferimento base (3 minuti)
2.Misurazioni riferimento utensile (3 minuti)
3.Misurazioni calibrazione (7 minuti, 60 misurazioni)
4.Misurazioni di validazione (7 minuti, 60 misurazioni)
Il seguente video mostra come eseguire questa calibrazione in 20 minuti: https://youtu.be/Htpx-p7tmYs. Le misurazioni di validazione (passaggio 4) non sono obbligatorie per calibrare il robot, tuttavia forniscono un punto di vista oggettivo sui risultati di accuratezza. È anche possibile vedere l'impatto della calibrazione del robot in un'area e validarla in una differente.
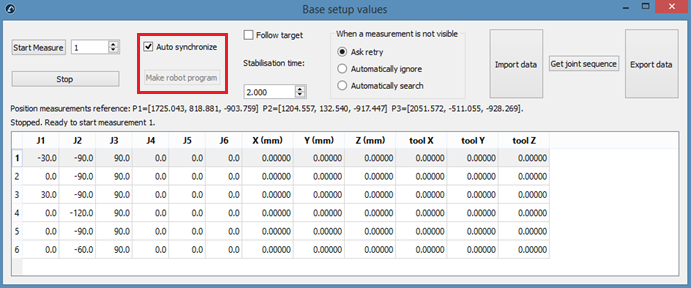
1.Utilizzare il post-processor appropriato per generare il programma del robot.
2.Fare clic sul pulsante Crea programma per il robot.
3.Deselezionare Sincronizzazione automatica.
Per impostazione predefinita, il robot e il sistema di misurazione vengono sincronizzati automaticamente tramite il robot collegato. Se non è disponibile un driver per il robot, è comunque possibile eseguire la calibrazione del robot tramite la generazione di un programma che richiederà all'utente, tramite il pannello di apprendimento, di effettuare la sincronizzazione manuale.
Seleziona il pulsante Misura per ognuno dei quattro set di misurazioni. Ciò aprirà una nuova finestra che permette di ottenere nuove misurazioni così come importare e esportare misurazioni esistenti in un file di testo (formati csv o txt)
Misurare la base
Queste misurazioni possono essere eseguite ovunque nella flangia dell'utensile a condizione di misurare lo stesso bersaglio per tutte e sei le misurazioni. Per iniziare le misurazioni seleziona Misura nella sezione Setup base. La seguente finestra comparirà. Poi, seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate.
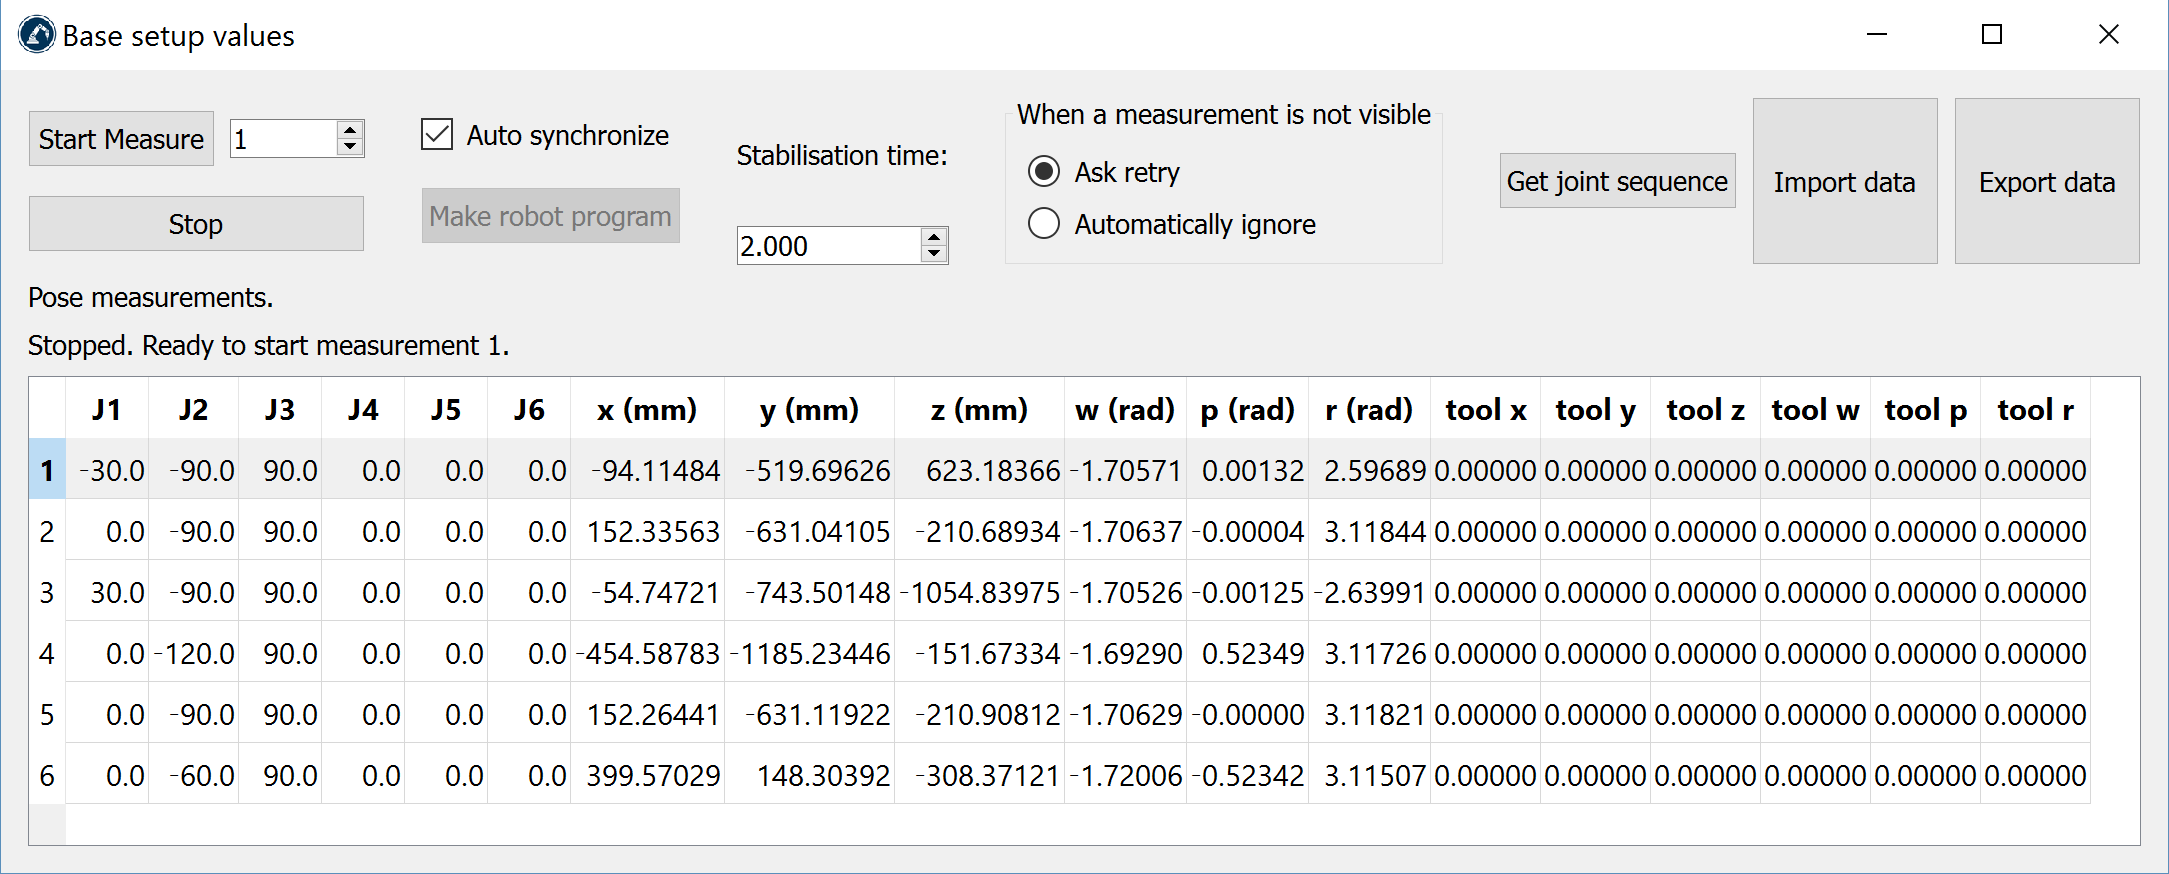
Chiudi la finestra quando le misurazioni sono completate e il sistema di riferimento Misurazioni sarà aggiornato rispetto al sistema di riferimento della base del robot. Se non abbiamo selezionato nessun sistema di riferimento, possiamo aggiungerne uno (seleziona Programma Aggiungi sistema di riferimento) e posizionarlo sotto il sistema di riferimento della base del robot (trascina e rilascia nell'albero degli elementi).
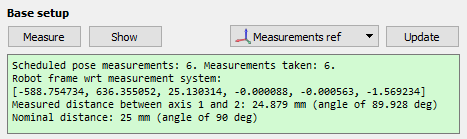
Il resoconto mostrerà la posizione e l'orientamento del sistema di riferimento del robot rispetto al sistema di riferimento di calibrazione (formato [x,y,z,w,p,r] in mm e radianti).
Una volta che questo step è completato possiamo visualizzare con precisione lo spazio di lavoro del tracker rispetto al robot in RoboDK in tempo reale.
Misurare l'utensile
Come nella sezione precedente: seleziona Misura nella sezione Setup utensile. Si aprirà la seguente finestra. Seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate. Fai doppio click su una misurazione per continuare a misurare da quella posizione.
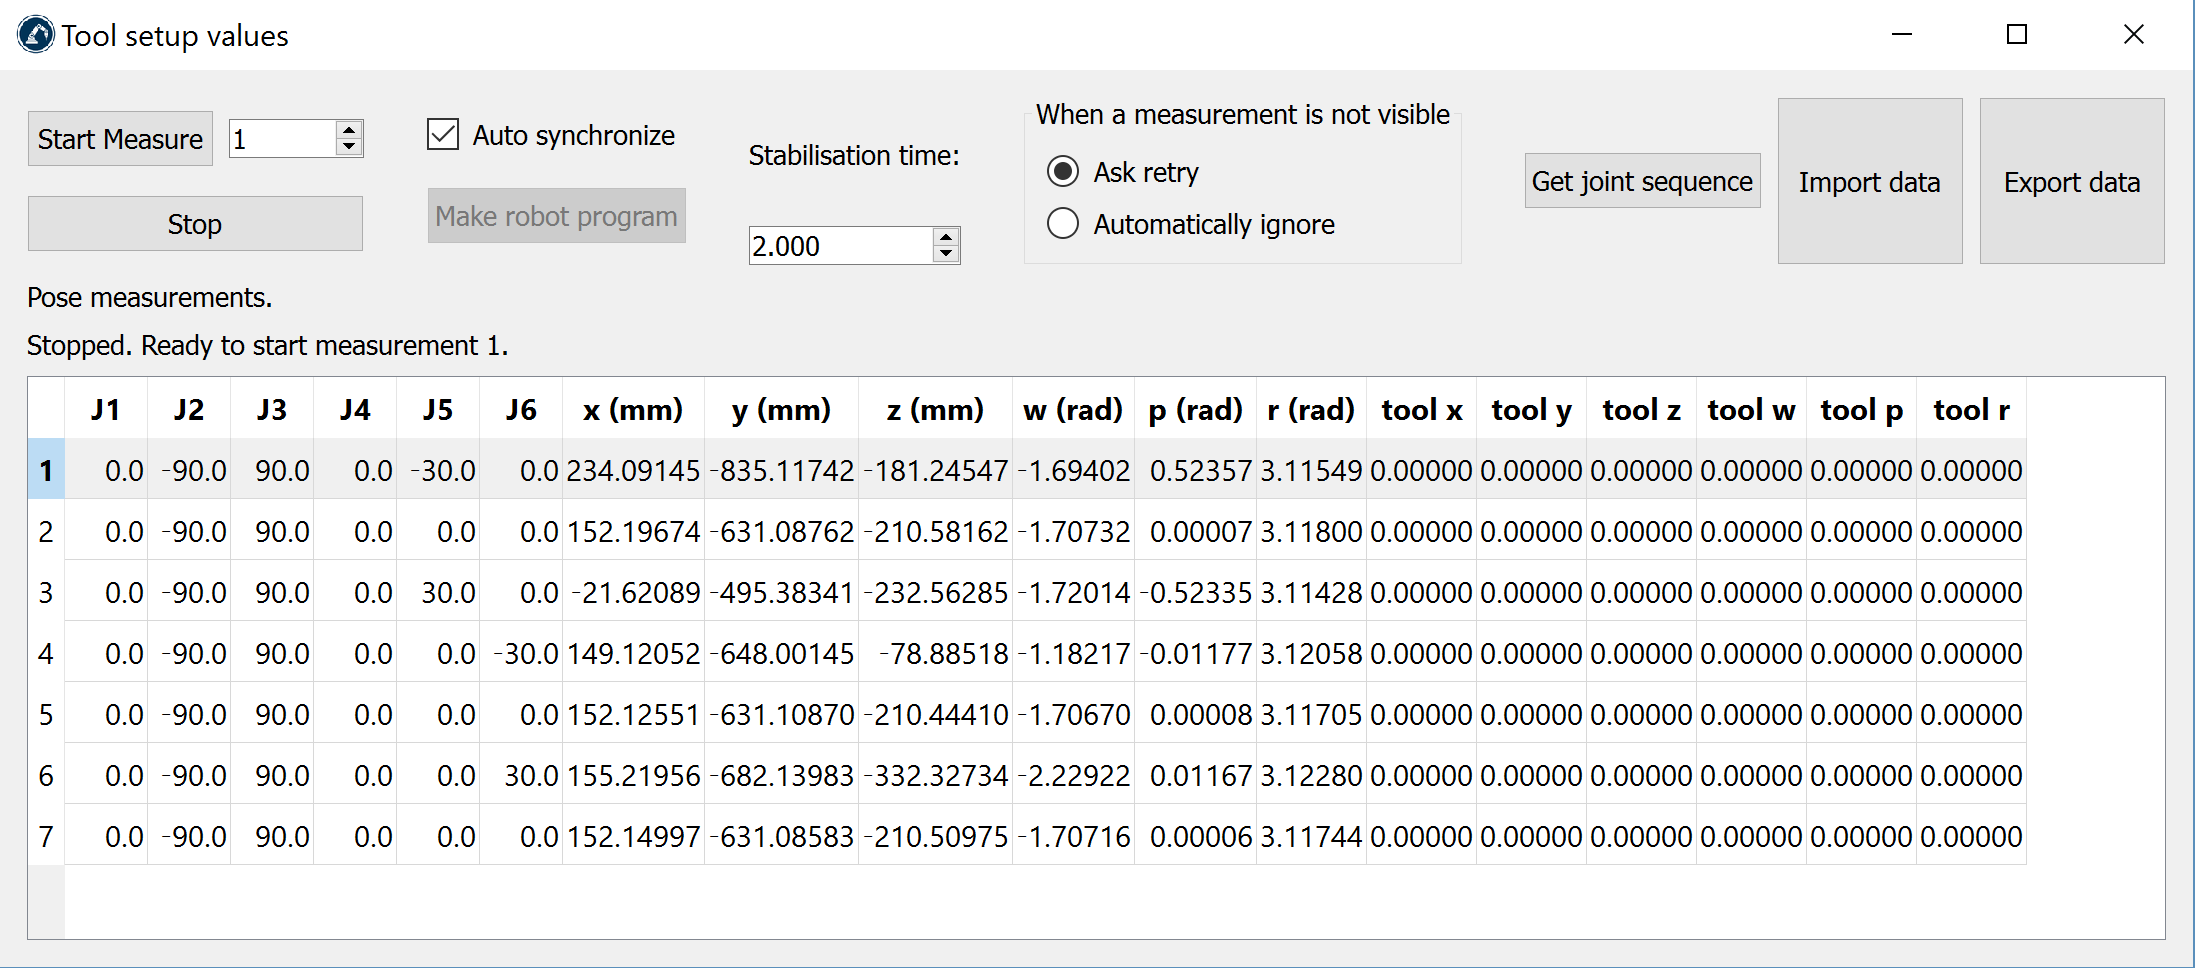
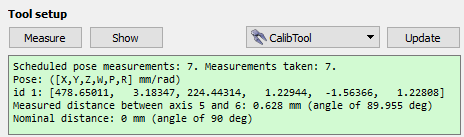
Il resoconto mostrerà il TCP calibrato (posizione e orientamento) quando la procedura è completata. La definizione del TCP (nella seguente immagine "Spindle") sarà aggiornata in automatico. Se non hai selezionato nessun TCP, puoi aggiungerne uno nuovo (seleziona Programma➔Aggiungi utensile vuoto) e seleziona Ricalcola.
Calibrazione
Seleziona Misura nella sezione Calibrazione per aprire la finestra delle misurazioni di calibrazione del robot. Poi, seleziona Inizia Misura e il robot si muoverà sequenzialmente tra le misurazioni pianificate. Fai doppio click su una misurazione per continuare a misurare da quella posizione.
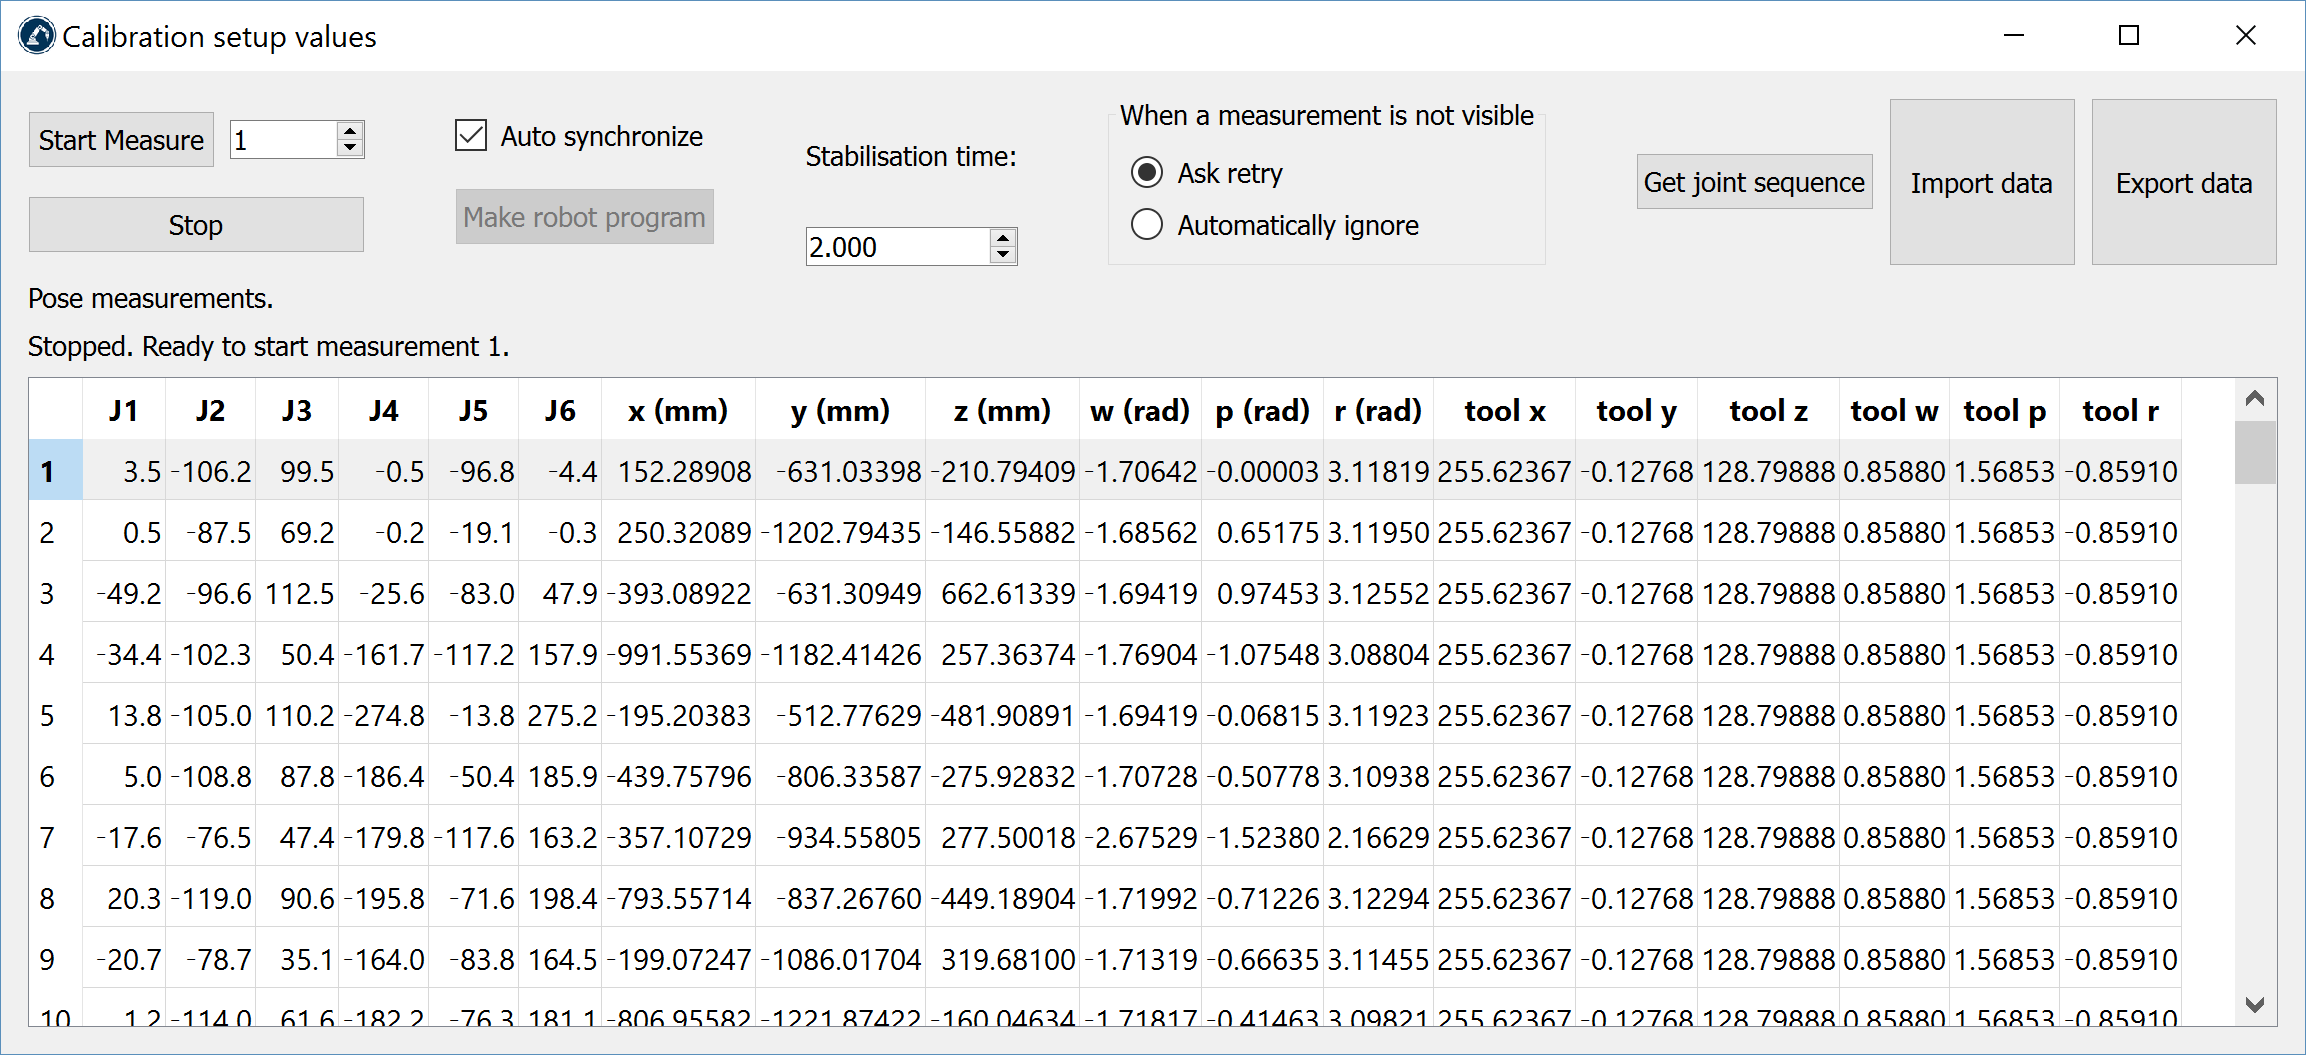
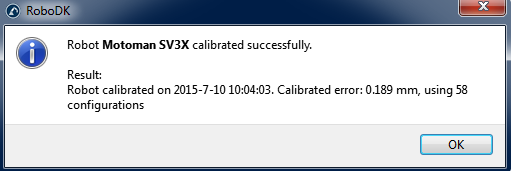
Chiudi la finestra quando le misurazioni sono completate. Il robot sarà calibrato automaticamente e mostrerà il seguente messaggio se non ci sono stati errori.
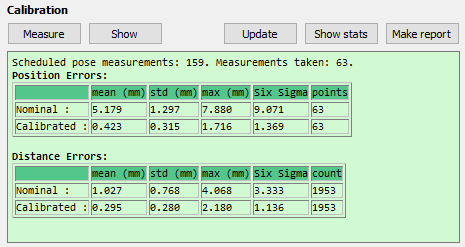
Infine, la schermata verde mostrerà alcune statistiche riguardanti le misurazioni di calibrazione e quanto è migliorata l'accuratezza per quelle misurazioni.
Validazione
Non si dovrebbe validare l'accuratezza del robot utilizzando le stesse misurazioni utilizzate per calibrarlo, dunque, è raccomandato prendere misurazioni addizionali per validarne l'accuratezza (avendo un punto di vista più oggettivo dei risultati dell'accuratezza).
La stessa procedura di calibrazione deve essere seguita per prendere misurazioni di validazione. Il resoconto mostrerà le statistiche di validazione. Leggere la prossima Sezione Risultati per più informazioni.


