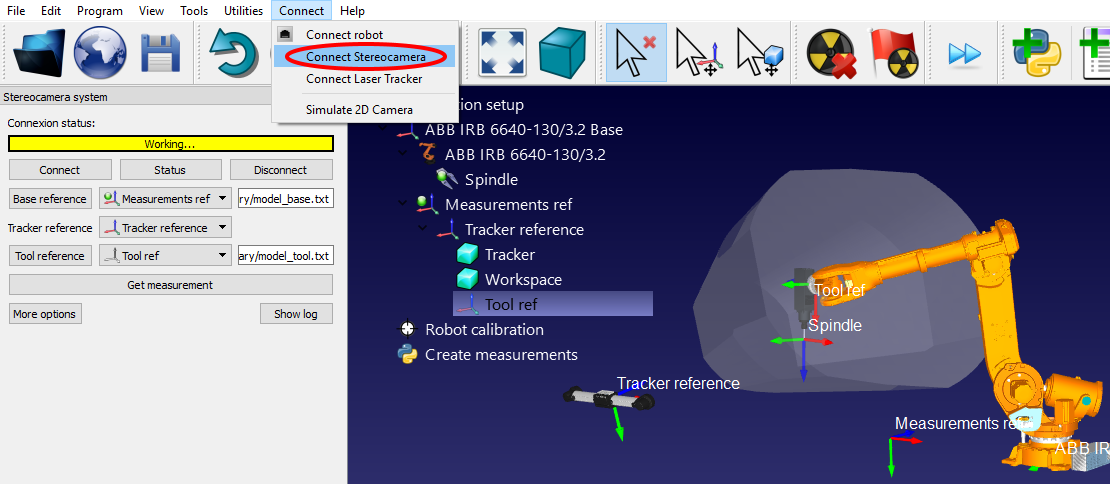
Connettersi al tracker robot
L'IP del tracker è richiesto per impostare propriamente la comunicazione in RoboDK. Assicurati che VXelements non sia avviato e segui questi passaggi per verificare la comunicazione con il tracker:
a.Seleziona il menu Connetti➔Connetti Stereocamera. Una nuova finestra dovrebbe aprirsi.
b.Immetti il modello base e il modello utensile come file di testo (generati nella sezione precedente).
Questi rappresentano la posizione dei bersagli che definiscono rispettivamente il sistema di riferimento e il sistema di riferimento utensile.
c.Seleziona il pulsante Connetti
d.Quando la connessione è avvenuta, devi fornire il modello della base e dell'utensile come file di testo (.txt).
Vedrai che una versione integrata di VXelements si avvierà e, dopo alcuni secondi, dovresti vedere un messaggio verde che mostra "Ready" se la connessione è stata un successo. La finestra di VXelements può esser chiusa e la connessione rimarrà attiva. Se la connessione non sarà un successo devi assicurarti che nessun processo VXelements sia attivo dalla Task bar di Windows o dal Task manager (seleziona CTRL+ALT+DEL per forzare lo stop del processo VXelementsApiImplementation) poi, seleziona Connetti in RoboDK per riprovare.