Introduzione
I robot industriali sono altamente ripetibili ma non accurati, pertanto l'accuratezza di un robot industriale può essere migliorata tramite la calibrazione robot. L'accuratezza nominale di un robot dipende dalla marca e dal modello del robot. Con la calibrazione robot è possibile migliorare l'accuratezza del robot di un fattore da 2 a 10.
Con RoboDK è possibile calibrare robot a 6 assi e ottenere un'accuratezza fino a 0,050 mm per robot piccoli e 0,150 mm per robot di medie dimensioni. L'accuratezza ottenibile dopo la calibrazione dipende fortemente dal modello del robot e dalla configurazione. Con RoboDK non è possibile calibrare robot a 5 o 7 assi.
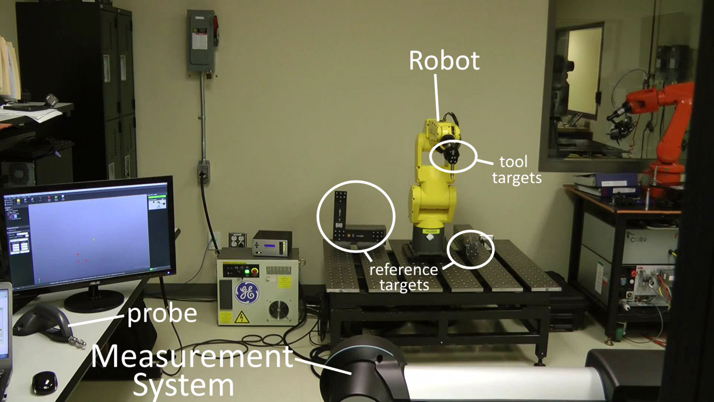
Per effettuare la calibrazione di un robot è necessario un sistema di misurazione. RoboDK può essere utilizzato sia per effettuare la calibrazione dei robot sia per generare programmi robotici accurati (ciò include il filtraggio dei programmi e l'utilizzo del motore di programmazione offline di RoboDK). RoboDK può inoltre essere utilizzato per verificare l'accuratezza del robot prima e dopo la calibrazione tramite test ballbar o fresatura robotizzata.
Un sistema di misurazione è richiesto per calibrare il robot. RoboDK può essere usato per calibrare i robot come anche per generare programmi robot accurati (ciò include filtrare i programmi e utilizzare il motore di programmazione offline di RoboDK). RoboDK può anche essere usato per testare l'accuratezza del robot prima e dopo la calibrazione attraverso il ballbar test o la fresatura robot.
La calibrazione robot può migliorare notevolmente l'accuratezza dei robot programmati offline, attività nota anche come Programmazione Offline (OLP). Un robot calibrato ha una maggiore accuratezza di posizionamento sia assoluta sia relativa rispetto a uno non calibrato.


