Misurare l'utensile
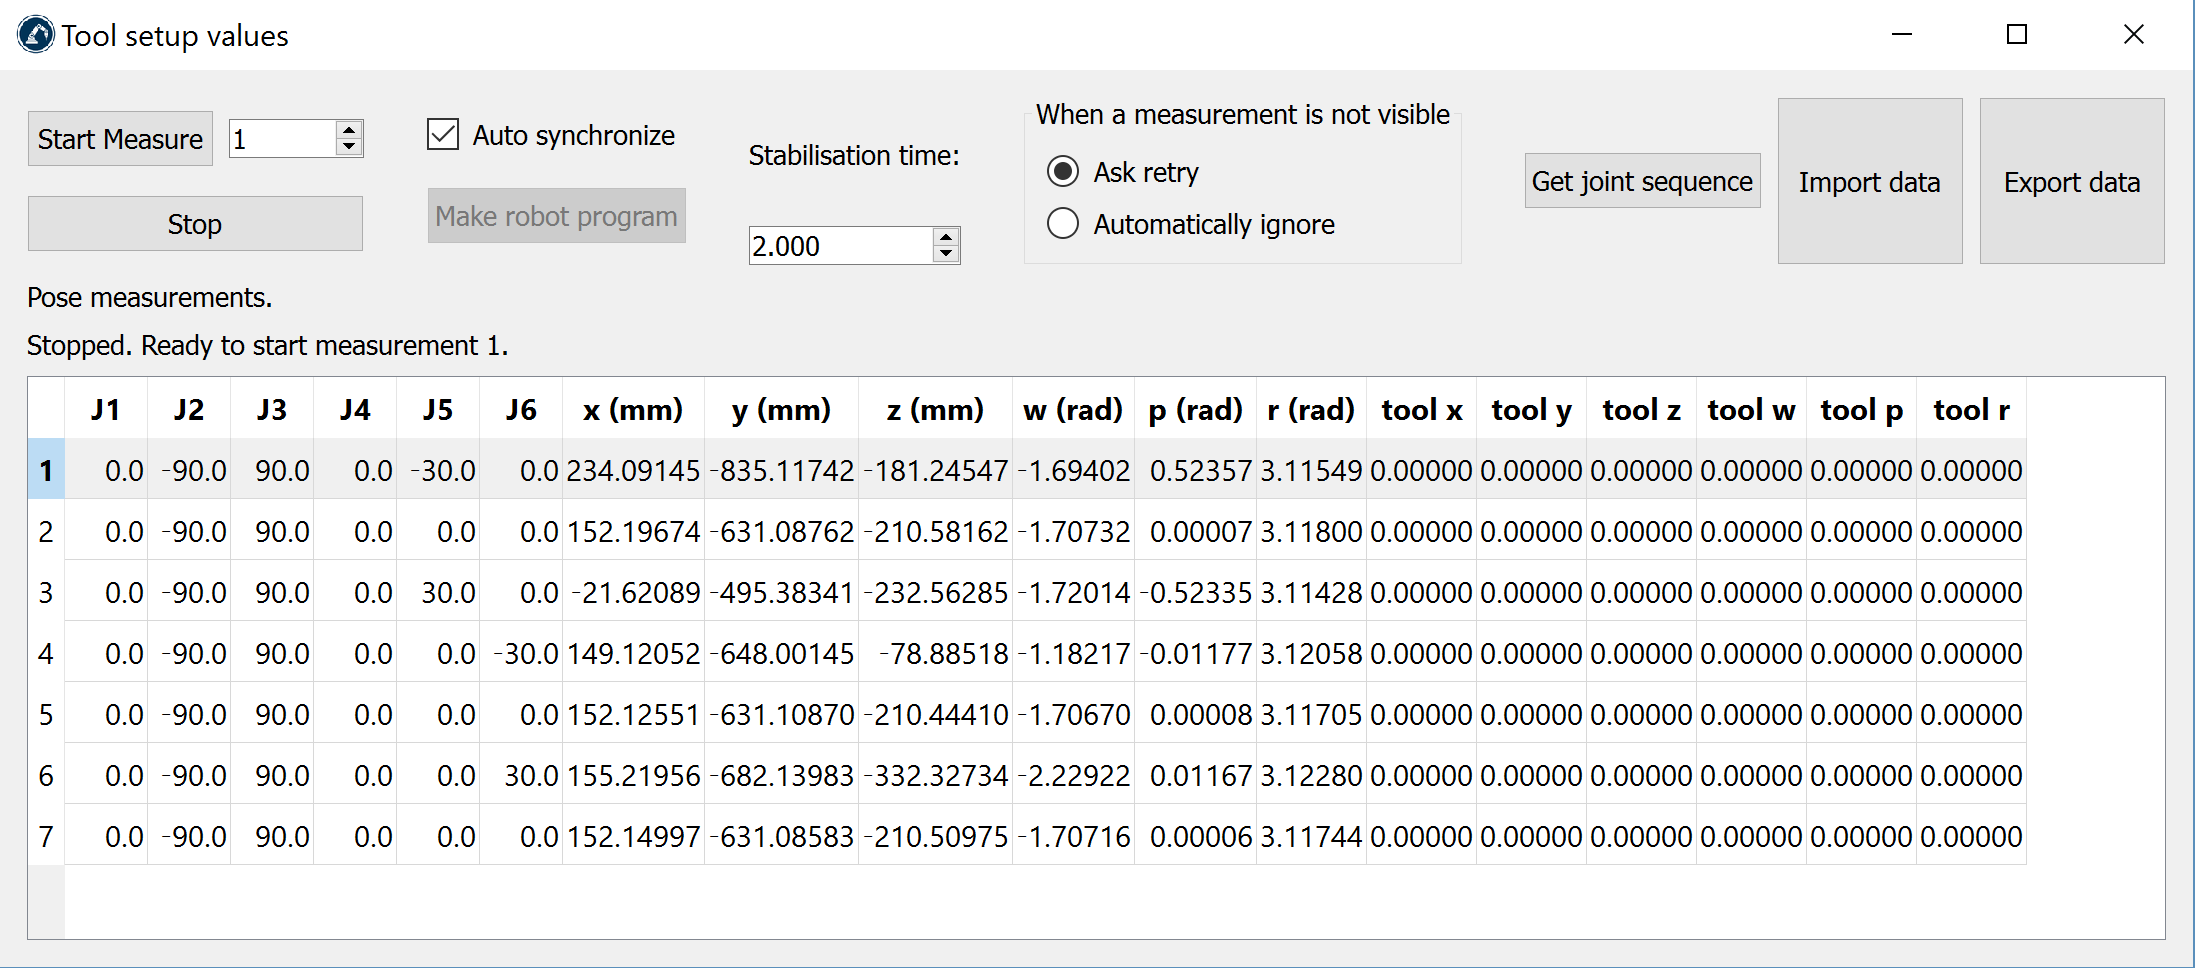
Come nella sezione precedente: seleziona Misura nella sezione Setup utensile. Si aprirà la seguente finestra. Seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate. Fai doppio click su una misurazione per continuare a misurare da quella posizione.
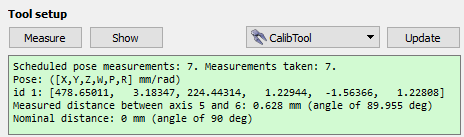
Il resoconto mostrerà il TCP calibrato (posizione e orientamento) quando la procedura è completata. La definizione del TCP (nella seguente immagine "Spindle") sarà aggiornata in automatico. Se non hai selezionato nessun TCP, puoi aggiungerne uno nuovo (seleziona Programma➔Aggiungi utensile vuoto) e seleziona Ricalcola.