Misurare i sistemi di riferimento
Innanzitutto, sono necessari due modelli: un modello dell'utensile e un modello che rappresenta il sistema di riferimento. Un modello è un oggetto definito come una lista di punti (coordinate X,Y,Z) corrispondenti ai bersagli rispetto al riferimento del modello (sistema di riferimento dell'utensile o della base).
È necessario seguire questi passaggi due volte per definire i modelli dell'utensile e della base:
1.Connettersi a VXElements selezionando Connect Connect Creaform’s C-Track Optical CMM.
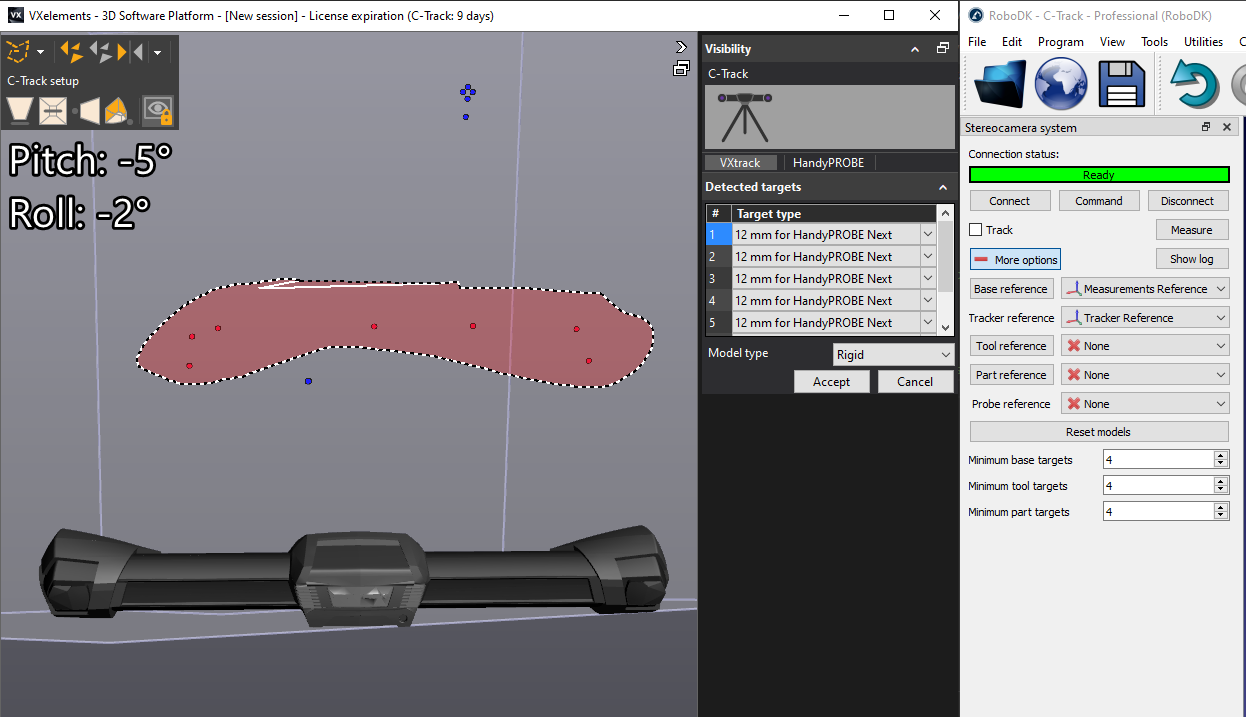
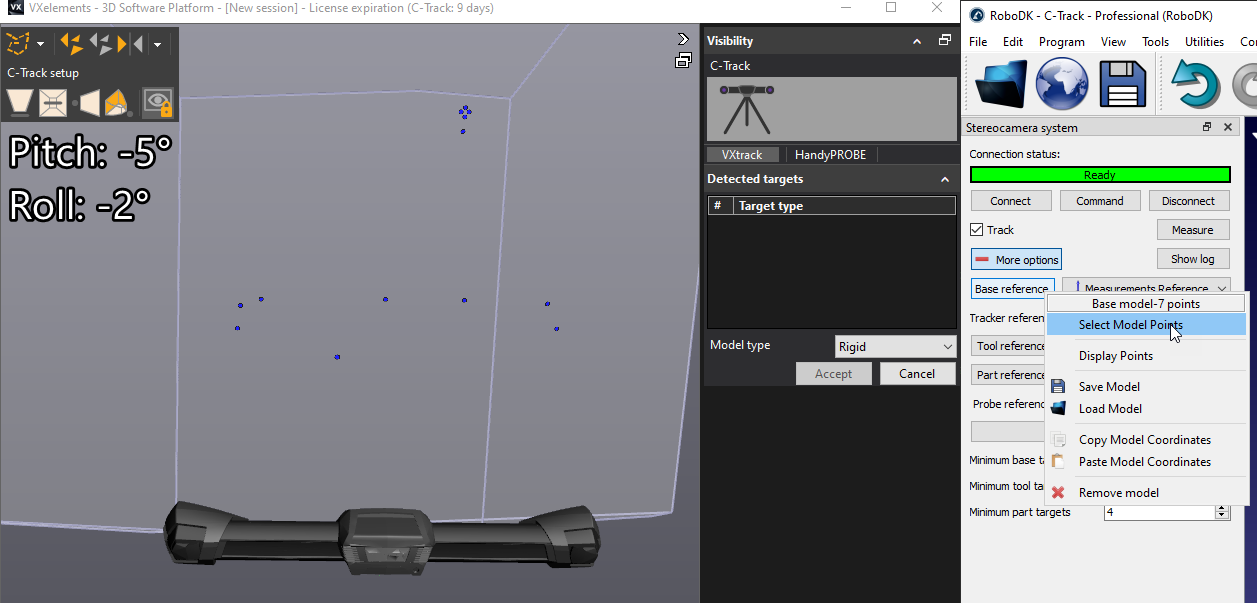
2.Selezionare Riferimento base in RoboDK. Si aprirà VXelements, che mostrerà i bersagli di posizionamento visibili. È necessario selezionare i punti statici. Assicurarsi di selezionare tutti i punti che rappresentano il riferimento statico. Non includere punti che possono muoversi.
3.Selezionare "Connetti" e attendere che la connessione sia pronta. Assicurarsi di effettuare la calibrazione del tracker e dell'HandyProbe se richiesto da VXElements. Assicurarsi inoltre di disporre delle opzioni software VXTrack e VXModel fornite da Creaform.
4.Seleziona Tracking Models dall'albero a sinistra in VXelements e seleziona Detect model. Seleziona i bersagli che corrispondono al modello (tool o oggetto) e seleziona "Accetta".
Suggerimento: Tieni premuto CTRL per selezionare un gruppo di bersagli.
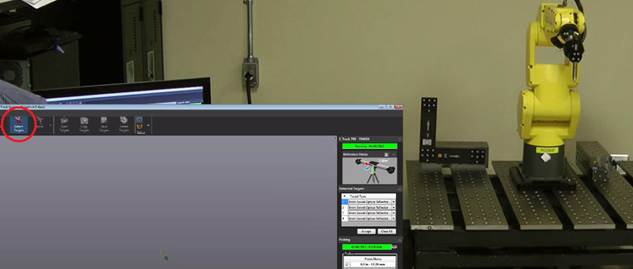
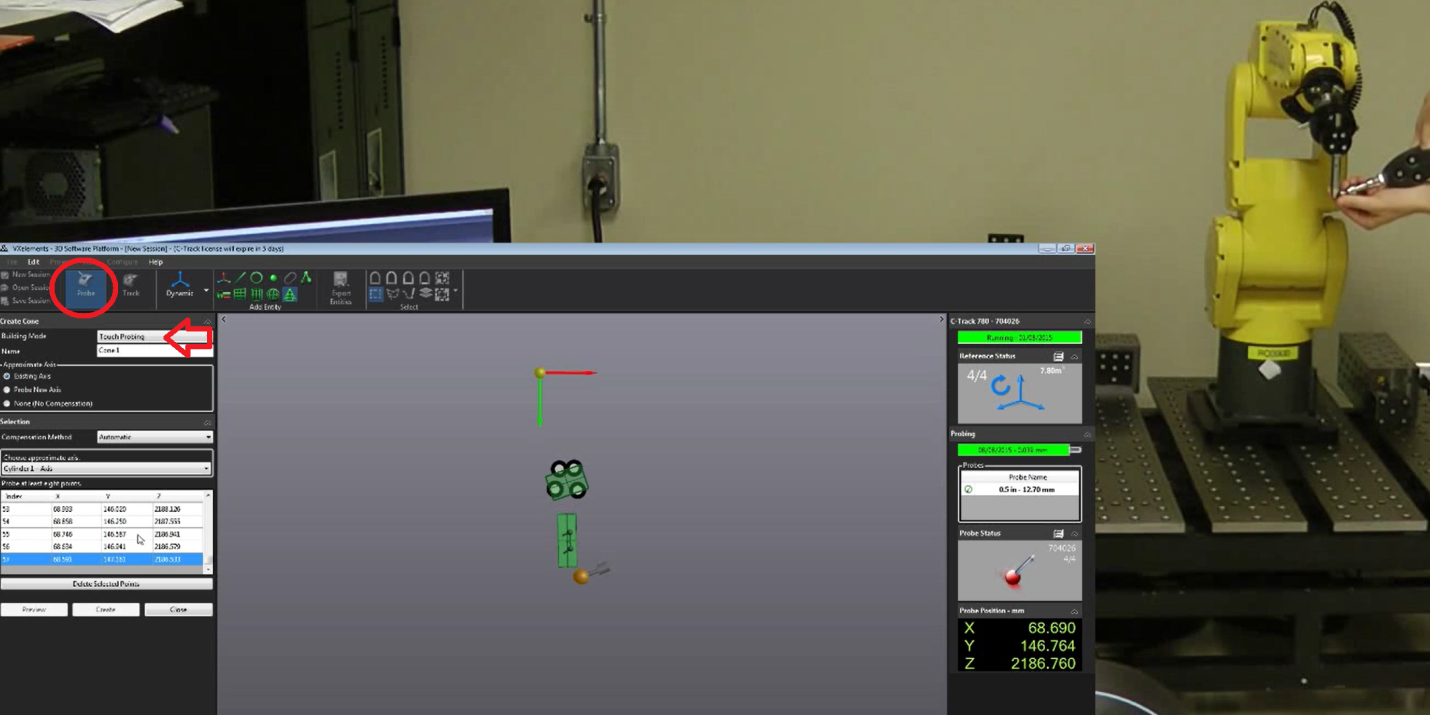
5.Il piano di riferimento dell'oggetto può essere posizionato ad una posizione specifica con rispetto di certe caratteristiche dell'oggetto. Questo passaggio è opzionale ma fortemente raccomandato se vogliamo posizionare il TCP accuratamente con rispetto della flangia. Per esempio possiamo posizionare accuratamente l'asse Z del tool lungo il riferimento del cilindro usato come mandrino.
Per muovere propriamente il piano di riferimento dell'oggetto dobbiamo usare l'HandyProbe e portare queste caratteristiche nel modello virtuale di VXelements. Il modello usato deve esser definito come un modello di posizionamento in modo che le features siano misurate con rispetto di questo modello. È anche possibile misurare punti, linee, piani, cilindri, conei e definire piani di riferimento con rispetto di queste caratteristiche.