Allegato II – Testare il laser tracker Faro
La calibrazione robot richiede misurazioni prese dal robot con un sistema di misurazione. Per prendere queste misurazioni è richiesto un Faro laser tracker che comunichi con il computer. La comunicazione è fatta attraverso un driver file exe che può essere avviato in modalità console.
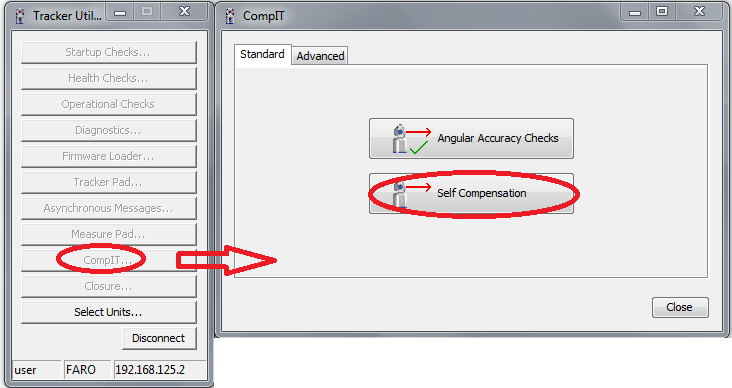
Per esempio, Faro fornisce un'applicazione gratuita chiamata Tracker Utilities. Questa applicazione può inizializzare il laser tracker ed effettuare alcune verifiche, tra le altre cose.
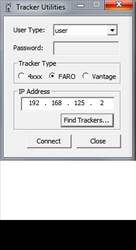
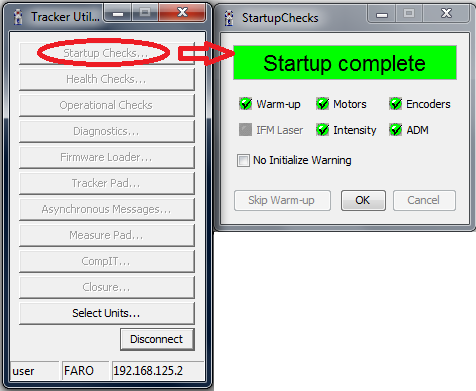
Per inizializzare il tracker dobbiamo avviare l'applicazione Tracker Utilities, connetterci usando il tracker IP, poi, selezionare Startup Checks. Quando il tracker si inizializza, dobbiamo posizionare un bersaglio SMR 1.5" nella posizione home prima dell'inizializzazione. Altrimenti, la luce verde lampeggerà dopo l'inizializzazione e le misurazioni non saranno valide.
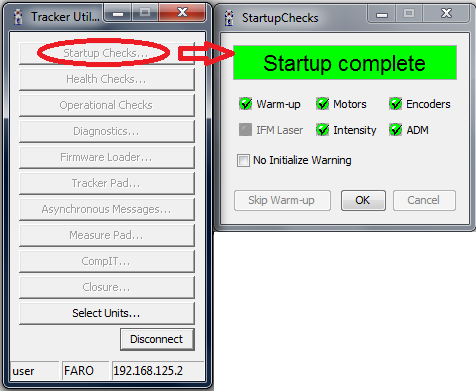
Una volta che l'inizializzazione è completa dovremmo leggere il messaggio Startup complete, come mostrato nella prossima immagine.
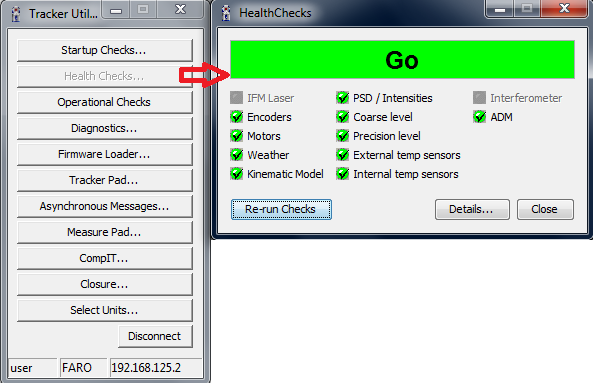
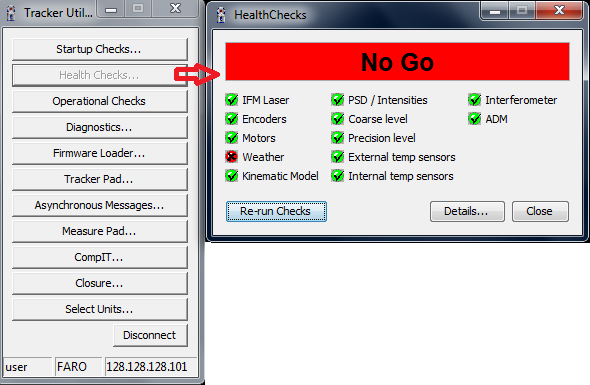
Se incontriamo problemi con il tracker, possiamo avviare qualche controllo premendo Health Checks... Le prossime due immagini mostrano un successo e un fallimento rispettivamente. Qualche volta, i problemi vengono risolti dopo aver riconnesso i cavi e riavviato il laser tracker.
Infine, possiamo usare Measure pad per prendere alcune misurazioni. Il laser tracker può seguire un bersaglio e misurare la posizione XYZ ad una frequenza di 1000 Hz. Se impostiamo 1 sample per punto e il trigger continuo, il tracker registrerà 1000 misurazioni per secondo in un file CSV.
Possiamo usare questa funzionalità per misurare il percorso di un robot e usare il controllo di accuratezza del percorso di RoboDK per controllare l'accuratezza, velocità ed accelerazione lungo il percorso.