Connetti il robot
L'IP del robot (o la porta COM per connessioni RS232) è necessario per impostare la comunicazione con RoboDK. Segui questi passaggi per verificare la connessione al robot:
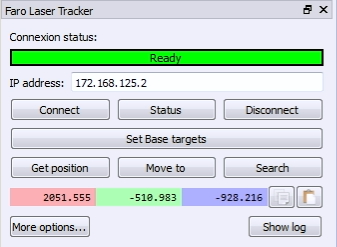
1.Seleziona Connetti➔Connetti robot. Una nuova finestra apparirà.
2.Imposta l'IP e la porta del robot (o la porta COM se la connessione avviene tramite RS232).
3.Clicca il pulsante Connetti
4.Consulta l'appendice se si verificano problemi.
Se la connessione ha esito positivo dovresti vedere un messaggio verde che mostra Ready. La posizione del robot virtuale dovrebbe corrispondere esattamente alla posizione del robot reale se selezioni Ottieni giunti correnti. In alternativa, seleziona Muovi su giunti correnti per muovere il robot nella posizione corrente nel simulatore. Per ora puoi chiudere questa finestra laterale e la connessione rimarrà attiva.