Misurare la base
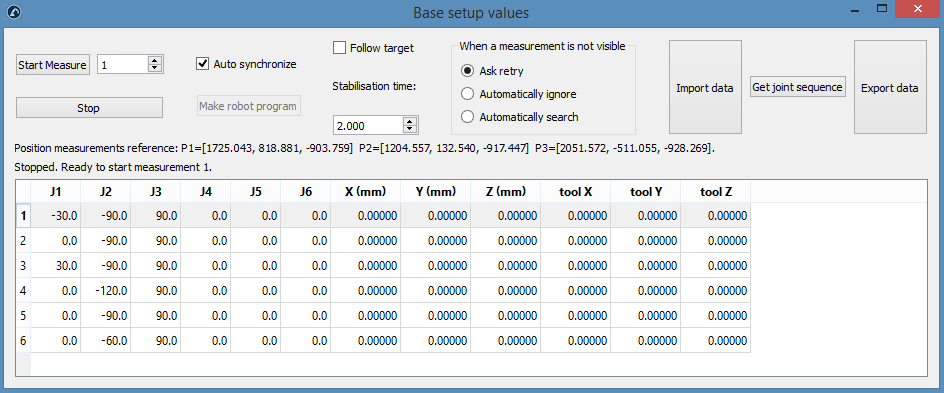
Queste misurazioni possono essere eseguite ovunque nella flangia dell'utensile, a condizione di misurare lo stesso bersaglio per tutte e sei le misurazioni. Per iniziare le misurazioni seleziona Misura nella sezione Setup base. La seguente finestra comparirà. Poi, seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate.
Chiudi la finestra quando le misurazioni sono completate e il Riferimento misurazioni verrà aggiornato rispetto al sistema di riferimento della base del robot. Se non abbiamo selezionato nessun sistema di riferimento, possiamo aggiungerne uno (seleziona Programma Aggiungi sistema di riferimento) e posizionarlo sotto il sistema di riferimento della base del robot (trascinandolo nell'albero degli elementi).
Il resoconto mostrerà la posizione e l'orientamento del sistema di riferimento del robot rispetto al sistema di riferimento di calibrazione (formato [x,y,z,w,p,r] in mm e radianti).


