Misurare i bersagli di riferimento
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il Laser Tracker durante la calibrazione o se si desidera ripristinare la calibrazione dell'asse 1.
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il laser tracker durante la calibrazione o se si desidera recuperare il mastering dell'asse 1. Il riferimento di calibrazione deve essere collegato alla base del robot: questo sarà utile se si desidera spostare il tracker durante la calibrazione o confrontare due calibrazioni del robot. Il sistema di riferimento di calibrazione deve essere definito da 3 punti tangibili o SMR.
È necessario seguire questi passaggi ogni volta che il laser tracker viene spostato:
1.Selezionare Connetti➔Connetti Faro Laser Tracker. Oppure il tracker corrispondente in uso.
2.Impostare l'IP del laser tracker e selezionare connetti (se il laser tracker non è connesso).
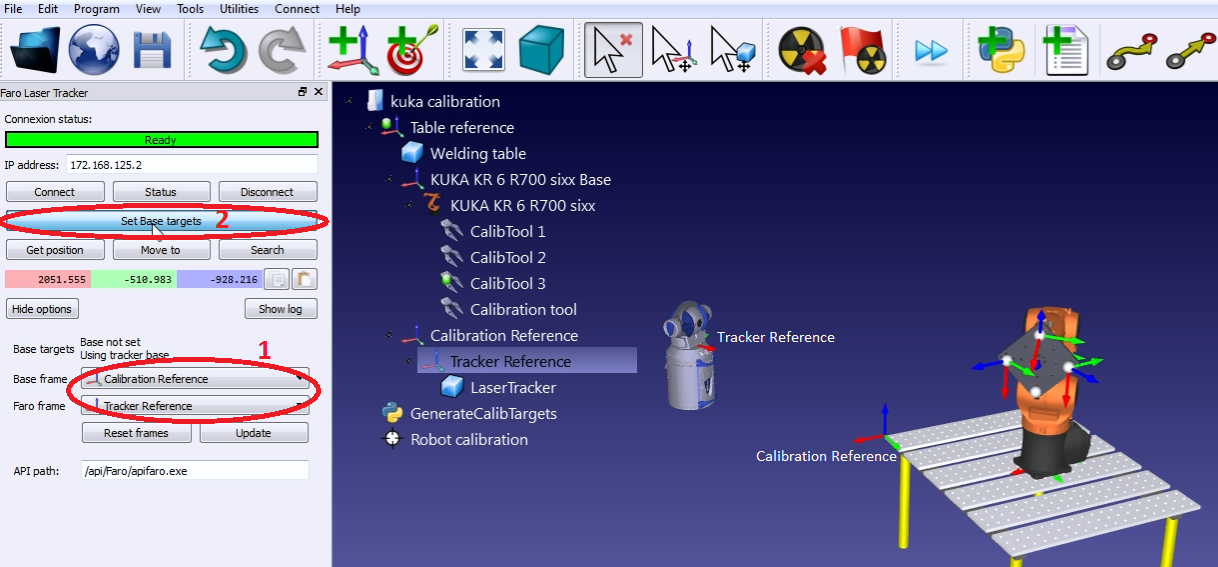
3.Impostare il riferimento calibrazione e il riferimento tracker come mostrato nell'immagine. Il riferimento calibrazione è anche conosciuto come “Riferimento misurazioni”.
4.Selezionare Imposta bersagli base.
RoboDK guiderà l'utente con i menu mostrati nella prossima immagine. La posizione del laser tracker sarà aggiornata automaticamente rispetto al riferimento calibrazione quando la procedura è completa.