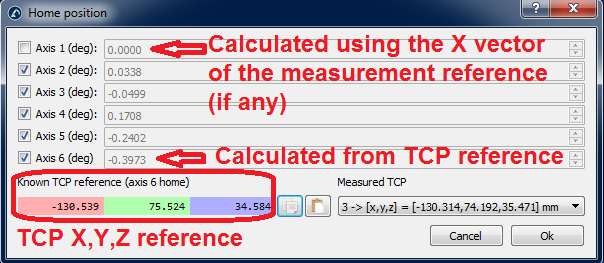
Riferimento dell'asse 6
Dobbiamo usare un bersaglio di riferimento per impostare correttamente la posizione home dell'asse 6. L'angolo di offset sarà la rotazione attorno all'asse Z della flangia dell'utensile necessaria ad adattare al meglio il TCP misurato (X,Y,Z) al riferimento conosciuto del TCP. Il TCP misurato (vedere l'immagine seguente) è uno dei TCP misurati nel passaggio 2 della procedura di calibrazione. Il TCP di riferimento è un riferimento conosciuto che corrisponde a uno dei TCP dell'utensile di calibrazione in uso.
Idealmente, il TCP di riferimento deve essere misurato dal CMM rispetto alla flangia dell'utensile (sarebbe meglio una replica della flangia dell'utensile del robot). In alternativa, possiamo usare un nuovo robot per misurare (passaggio 2 della procedura di calibrazione) il TCP per la prima volta e usare un TCP misurato come riferimento. È importante usare un dowel pin e/o un appropriato riferimento sulla flangia dell'utensile per assicurarsi che l'end effector sia sempre posizionato nella stessa posizione.