Setup calibrazione robot
È richiesto connettersi al laser tracker e al robot dal computer per automatizzare la procedura di ottenimento delle misurazioni. È anche raccomandato misurare un piano di riferimento tramite tre punti nel caso muovessimo il tracker laser (questo step è obbligatorio se vogliamo recuperare la posizione home dell'asse 1, vedi Annex II per più informazioni)
Per prima cosa, collegare il laser tracker. Facoltativamente, è possibile collegare il robot al computer per automatizzare completamente la procedura di acquisizione delle misurazioni.
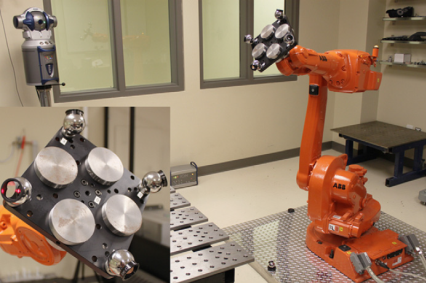
Inoltre, assicurarsi di fissare almeno un bersaglio SMR come mostrato nelle immagini seguenti. Un solo bersaglio SMR dovrebbe essere sufficiente per ottenere risultati accurati. Si consiglia di posizionare il bersaglio SMR vicino al TCP di interesse. Ad esempio, se si intende utilizzare il robot per la lavorazione robotizzata, si potrebbe provare a posizionare un bersaglio SMR sull’asse di taglio del mandrino.
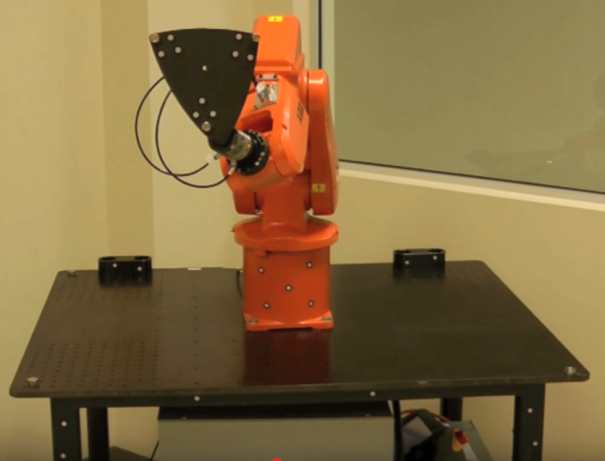
Connetti al tracker
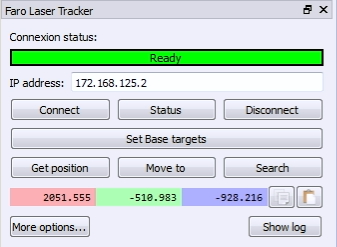
L'IP del laser tracker è richiesto per impostare propriamente la comunicazione con RoboDK. Segui questi passaggi per verificare la comunicazione con il laser tracker:
a.Seleziona il menu « Connect➔Connect laser tracker ». Una nuova finestra dovrebbe aprirsi.
b.Imposta l'IP del laser tracker.
c.Clicca sul pulsante “Connect”.
Se la connessione è avvenuta, dovresti vedere un messaggio verde che mostra "Ready". La finestra può essere chiusa e la connessione rimarrà attiva.
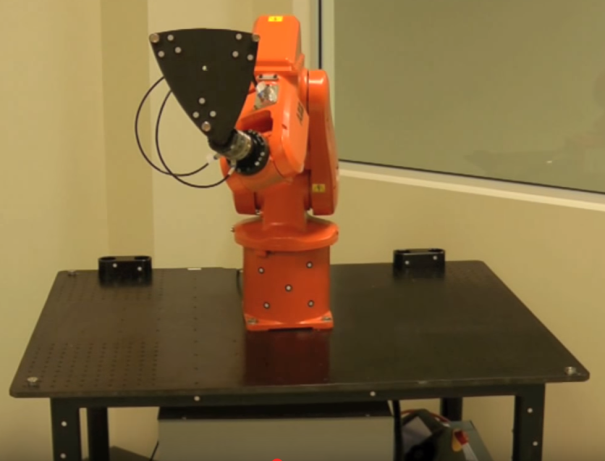
Connetti il robot
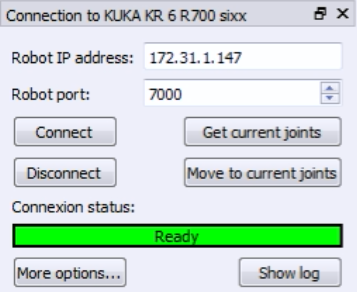
L'IP del robot (o la porta COM per connessioni RS232) è necessario per impostare la comunicazione con RoboDK. Segui questi passaggi per verificare la connessione al robot:
1.Seleziona Connetti➔Connetti robot. Una nuova finestra apparirà.
2.Imposta l'IP e la porta del robot (o la porta COM se la connessione avviene tramite RS232).
3.Clicca il pulsante Connetti
4.Consulta l'appendice se si verificano problemi.
Se la connessione ha esito positivo dovresti vedere un messaggio verde che mostra Ready. La posizione del robot virtuale dovrebbe corrispondere esattamente alla posizione del robot reale se selezioni Ottieni giunti correnti. In alternativa, seleziona Muovi su giunti correnti per muovere il robot nella posizione corrente nel simulatore. Per ora puoi chiudere questa finestra laterale e la connessione rimarrà attiva.
Misurare i bersagli di riferimento
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il Laser Tracker durante la calibrazione o se si desidera ripristinare la calibrazione dell'asse 1.
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il laser tracker durante la calibrazione o se si desidera recuperare il mastering dell'asse 1. Il riferimento di calibrazione deve essere collegato alla base del robot: questo sarà utile se si desidera spostare il tracker durante la calibrazione o confrontare due calibrazioni del robot. Il sistema di riferimento di calibrazione deve essere definito da 3 punti tangibili o SMR.
È necessario seguire questi passaggi ogni volta che il laser tracker viene spostato:
1.Selezionare Connetti➔Connetti Faro Laser Tracker. Oppure il tracker corrispondente in uso.
2.Impostare l'IP del laser tracker e selezionare connetti (se il laser tracker non è connesso).
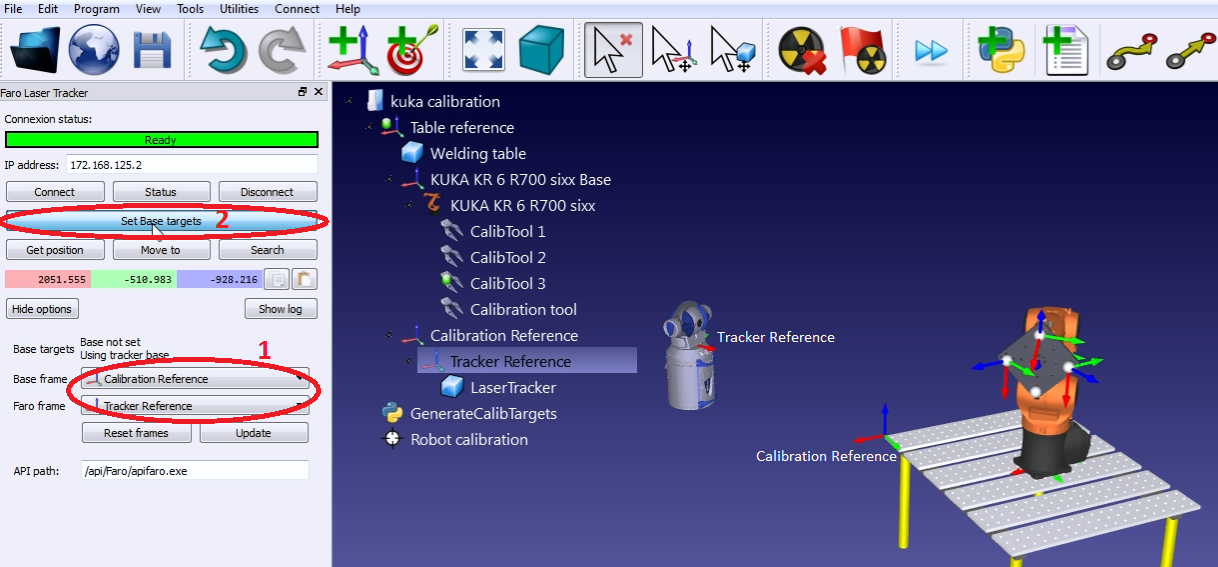
3.Impostare il riferimento calibrazione e il riferimento tracker come mostrato nell'immagine. Il riferimento calibrazione è anche conosciuto come “Riferimento misurazioni”.
4.Selezionare Imposta bersagli base.
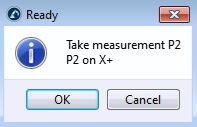
RoboDK guiderà l'utente con i menu mostrati nella prossima immagine. La posizione del laser tracker sarà aggiornata automaticamente rispetto al riferimento calibrazione quando la procedura è completa.