Sistema di riferimento e sistema di riferimento utensile
RoboDK fornisce alcune utilità per calibrare i sistemi di riferimento e i sistemi di riferimento utensile. Questi strumenti possono essere trovati rispettivamente in Utilità➔Calibra Sistema di Riferimento e Utilità➔Calibra Sistema di Riferimento Utensile.
Per calibrare un sistema di riferimento o un sistema di riferimento utensile (conosciuti anche rispettivamente come Sistema Utente e TCP) è necessario disporre di alcune configurazioni robot che tocchino 3 o più punti; queste configurazioni possono essere o valori dei giunti o coordinate cartesiane (con dati di orientamento, in alcuni casi). Si raccomanda di usare i valori dei giunti invece che le coordinate cartesiane, poiché è più semplice controllare la vera configurazione del robot in RoboDK (facendo copia incolla dei giunti del robot nella schermata principale di RoboDK).
Calibrazione utensile
Seleziona Utilità➔Calibra utensile per calibrare il TCP utilizzando RoboDK. Possiamo usare quanti punti vogliamo, usando differenti orientamenti. Più punti e maggiori variazioni di orientamento sono preferibili, poiché si otterrà una stima migliore del TCP e una buona stima dell'errore del TCP.
Le seguenti due opzioni sono disponibili per calibrare un TCP:
●Toccando un punto stazionario con il TCP seguendo differenti orientamenti.
●Toccando un piano con il TCP (come uno strumento di misurazione)
È raccomandato calibrare toccando un piano di riferimento se dobbiamo calibrare uno strumento di misurazione o un mandrino. Questo metodo è più robusto rispetto agli errori dell'utente.
Se il TCP è una sfera, il centro della sfera è calcolato automaticamente come nuovo TCP (non è necessario fornire il diametro)
I seguenti passaggi devono essere seguiti per calibrare il TCP con un piano (come visualizzato nell'immagine):
1.Seleziona l'utensile che ha bisogno di essere calibrato.
2.Seleziona il metodo di calibrazione➔Calibrazione da piano XYZ.
3.Seleziona calibra usando giunti.
4.Seleziona il robot utilizzato.
5.Seleziona il numero di configurazioni che sarà utilizzato per la calibrazione del TCP (è raccomandato usare almeno 8 configurazioni)
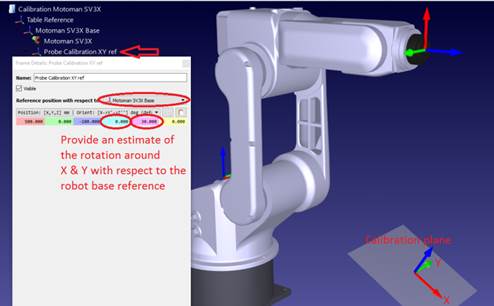
6.Seleziona una stima del piano di riferimento. Se il piano di riferimento non è parallelo al piano XY del robot (dal riferimento del robot) dobbiamo aggiungere una stima di questo piano di riferimento entro ±20 gradi. La posizione di questo piano non è importante, solo l'orientamento.
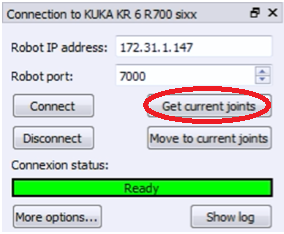
7.Possiamo iniziare a inserire i valori dei giunti nella tabella. Possiamo inserirli manualmente o facendo copia incolla con i pulsanti (come mostrato nell'immagine). Possiamo anche usare il pulsante Ottieni Jx per ottenere i valori dei giunti correnti dal robot nel simulatore. Se stiamo ottenendo i giunti da un robot reale connesso dobbiamo prima selezionare Ottieni giunti correnti dal menu di connessione del robot (vedere l'immagine allegata o l'appendice per maggiori informazioni sulla connessione di un robot con RoboDK). È fortemente raccomandato tenere una copia separata dei giunti usati per la calibrazione (ad esempio in un file di testo).
1.Una volta che la tabella è completa vedremo i nuovi valori del TCP (X,Y,Z) come TCP calibrato, verso la fine della finestra. Possiamo selezionare Aggiorna e il nuovo TCP verrà aggiornato nella stazione RoboDK. L'orientamento della sonda non può essere trovato usando questo metodo.
2.Possiamo selezionare Visualizza errori e vedremo l'errore di ogni configurazione rispetto al TCP calcolato (che è la media di tutte le configurazioni). Possiamo cancellare una configurazione se ha un errore maggiore delle altre.
3.Dobbiamo aggiornare manualmente i valori nel controller del robot reale (X,Y,Z soltanto). Se questo TCP verrà utilizzato in un programma generato da RoboDK, non è necessario aggiornare i valori nel controller del robot.
Calibrazione del sistema di riferimento
Seleziona Utilità➔Calibra piano di riferimento per calibrare un sistema di riferimento. È possibile impostare un sistema di riferimento utilizzando metodi differenti. Nell'esempio in figura, un sistema di riferimento è definito da tre punti: i punti 1 e 2 definiscono la direzione dell'asse X e il punto 3 definisce l'asse Y positivo.