Robot Calibration (Laser Tracker)
Introduzione
I bracci robotici industriali sono altamente ripetibili ma non accurati, pertanto l'accuratezza di un robot industriale può essere migliorata tramite la calibrazione robot. L'accuratezza nominale di un robot dipende dalla marca e dal modello del robot. Con RoboDK e l'opzione di calibrazione robot è possibile migliorare l'accuratezza del robot di un fattore da 2 a 10.
Con RoboDK è possibile calibrare bracci robotici a 6 assi e ottenere accuratezze fino a 0.050 mm per robot piccoli e 0.150 mm per robot di medie dimensioni. L'accuratezza ottenibile dopo la calibrazione dipende fortemente dal modello del robot e dalla configurazione utilizzata. Con RoboDK non è possibile calibrare bracci robotici a 5 o 7 assi.
Per effettuare la calibrazione di un robot è necessario un sistema di misurazione. RoboDK può essere utilizzato sia per effettuare la calibrazione dei robot sia per generare programmi robotici accurati (ciò include il filtraggio dei programmi e l'utilizzo del motore di programmazione offline di RoboDK). RoboDK può inoltre essere utilizzato per verificare l'accuratezza del robot prima e dopo la calibrazione tramite test ballbar o fresatura robotizzata.
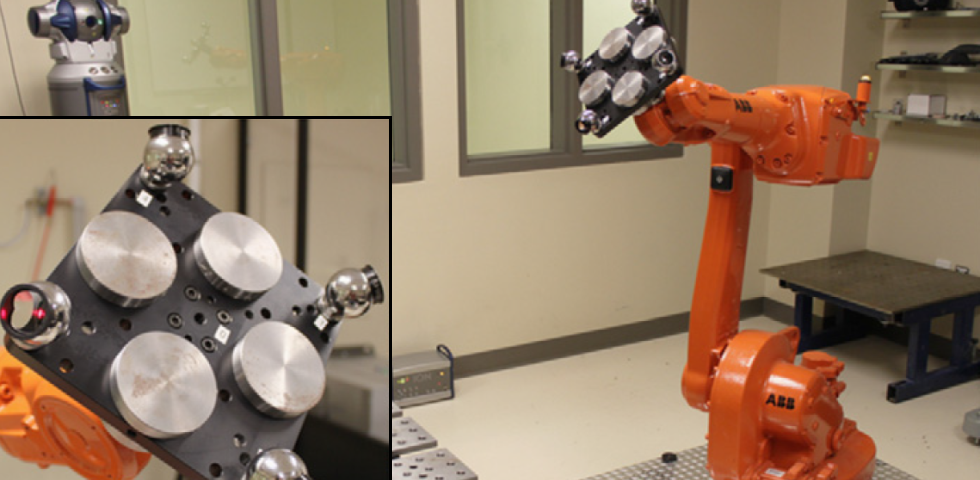
Un sistema di misurazione è richiesto per calibrare un robot. RoboDK può essere usato per calibrare i robot come anche per generare programmi robot accurati (ciò include filtrare i programmi e utilizzare il motore di programmazione offline di RoboDK). RoboDK può anche essere usato per testare l'accuratezza del robot prima e dopo la calibrazione attraverso il ballbar test o la fresatura robotica.
La calibrazione robot può migliorare notevolmente l'accuratezza dei robot programmati offline, nota anche come Programmazione Off-Line (OLP). Un robot calibrato ha un'accuratezza di posizionamento assoluta e relativa maggiore rispetto a uno non calibrato.
Requisiti
I seguenti componenti hardware e software sono necessari per eseguire correttamente la calibrazione robot con RoboDK.
1.Uno o più bracci robotici (braccio robotico a 6 assi).
2.Un sistema di misurazione: dovrebbe funzionare qualunque laser tracker come Leica, API o Faro e/o un CMM ottico come la stereocamera C-Track di Creaform. Deve essere installato anche il software corrispondente per comunicare con il sistema di misurazione. Ad esempio, i tracker Leica non richiedono l'installazione di software aggiuntivo, mentre il sistema C-Track richiede VxElements con le opzioni VxTrack e VxModel installate.
3.Il software RoboDK deve essere installato ed è richiesta una licenza appropriata per il test di calibrazione robot.
Per le licenze di rete, è richiesta una connessione a internet per controllare la licenza. Per installare o aggiornare RoboDK per la calibrazione robot:
a.Scaricare RoboDK dal sito web:
https://robodk.com/download.
4.Quando si utilizza un laser tracker, è necessario fissare uno o più bersagli all'utensile del robot. Importante: assicurarsi di evitare di posizionare il bersaglio vicino all'asse 6 durante la configurazione dell'utensile. In caso contrario, non sarà possibile identificare correttamente la posizione della flangia del robot (le coordinate [X, Y] del TCP non devono essere [0,0]).
a.Imposta i driver per il sistema di misurazione (non richiesto per i tracker Leica più recenti)
Estrai e copia la cartella appropriata:
API Laser tracker: https://robodk.com/downloads/private/API.zip (OTII e Radian trackers)
Faro Laser Tracker: https://robodk.com/downloads/private/Faro.zip (tutti Faro Trackers)
Leica Laser Tracker: https://robodk.com/downloads/private/Leica.zip (tutti Leica Trackers)
nella cartella: C:/RoboDK/api/
Setup Offline
È raccomandato creare un ambiente virtuale del setup del robot in RoboDK (setup offline) prima di iniziare a prendere misurazioni. Questa sezione spiega come preparare la stazione RoboDK offline. Ciò può essere fatto prima di avere il robot e il tracker, solamente utilizzando un computer con installato RoboDK.
Gli esempi di progetti di calibrazione RoboDK possono essere scaricati dalla libreria di stazioni di esempio.
Saltare questa sezione se si dispone già di una cella offline. I sistemi di riferimento e i sistemi di riferimento utensile possono essere stimati approssimativamente. Un esempio di stazione è mostrato nella seguente immagine.
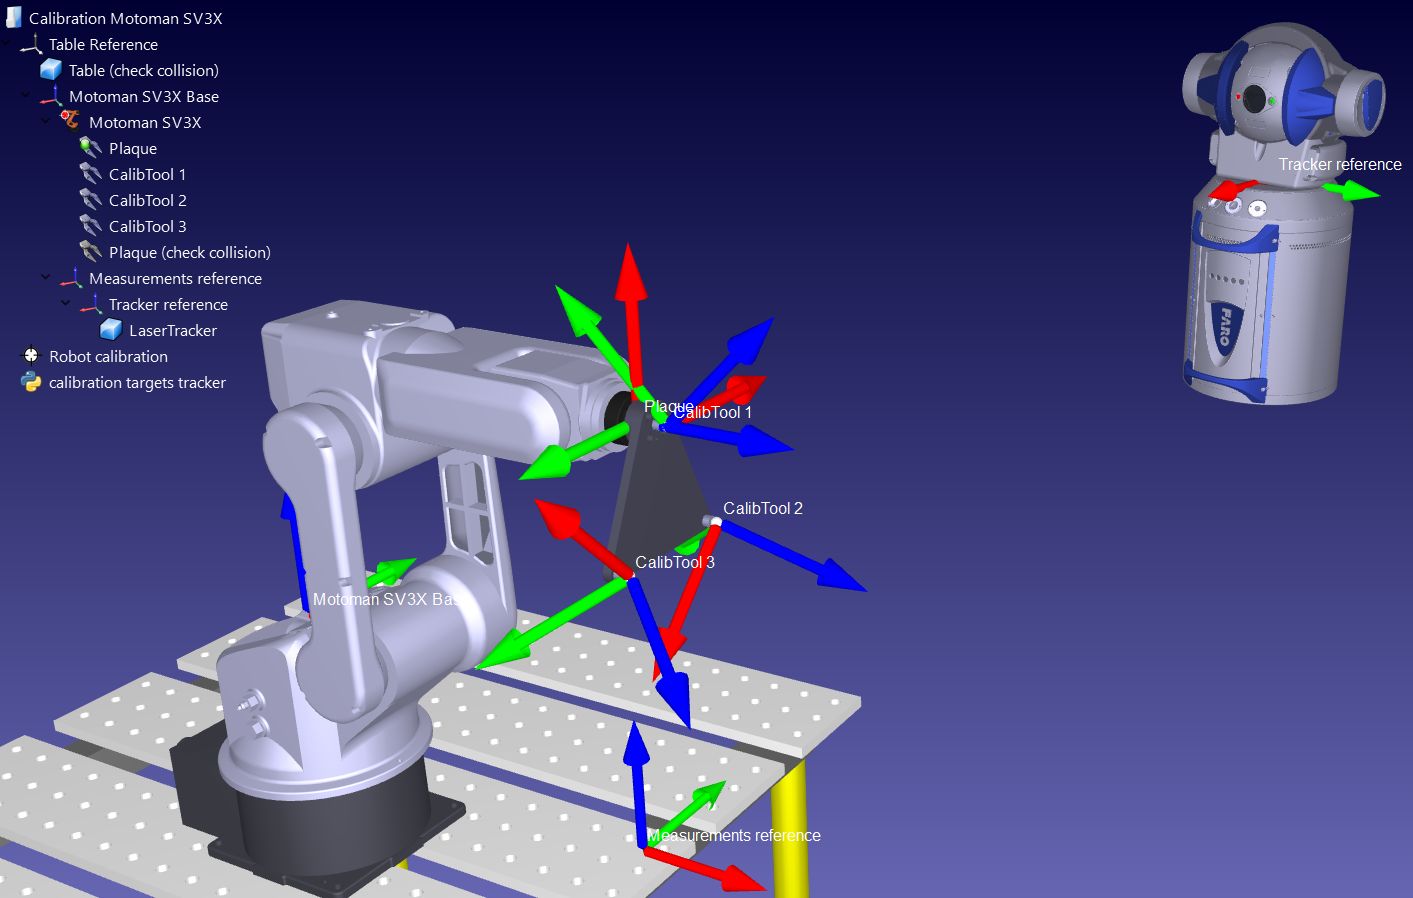
Stazione RoboDK
Una stazione RoboDK è il luogo in cui sono salvate le informazioni della stazione dell'ambiente virtuale e della calibrazione. La stazione è salvata come file RDK. Segui i prossimi passaggi per creare da zero una stazione robot per la calibrazione robot (anteprima video: https://youtu.be/Nkb9uDamFb4):
1.Seleziona il robot:
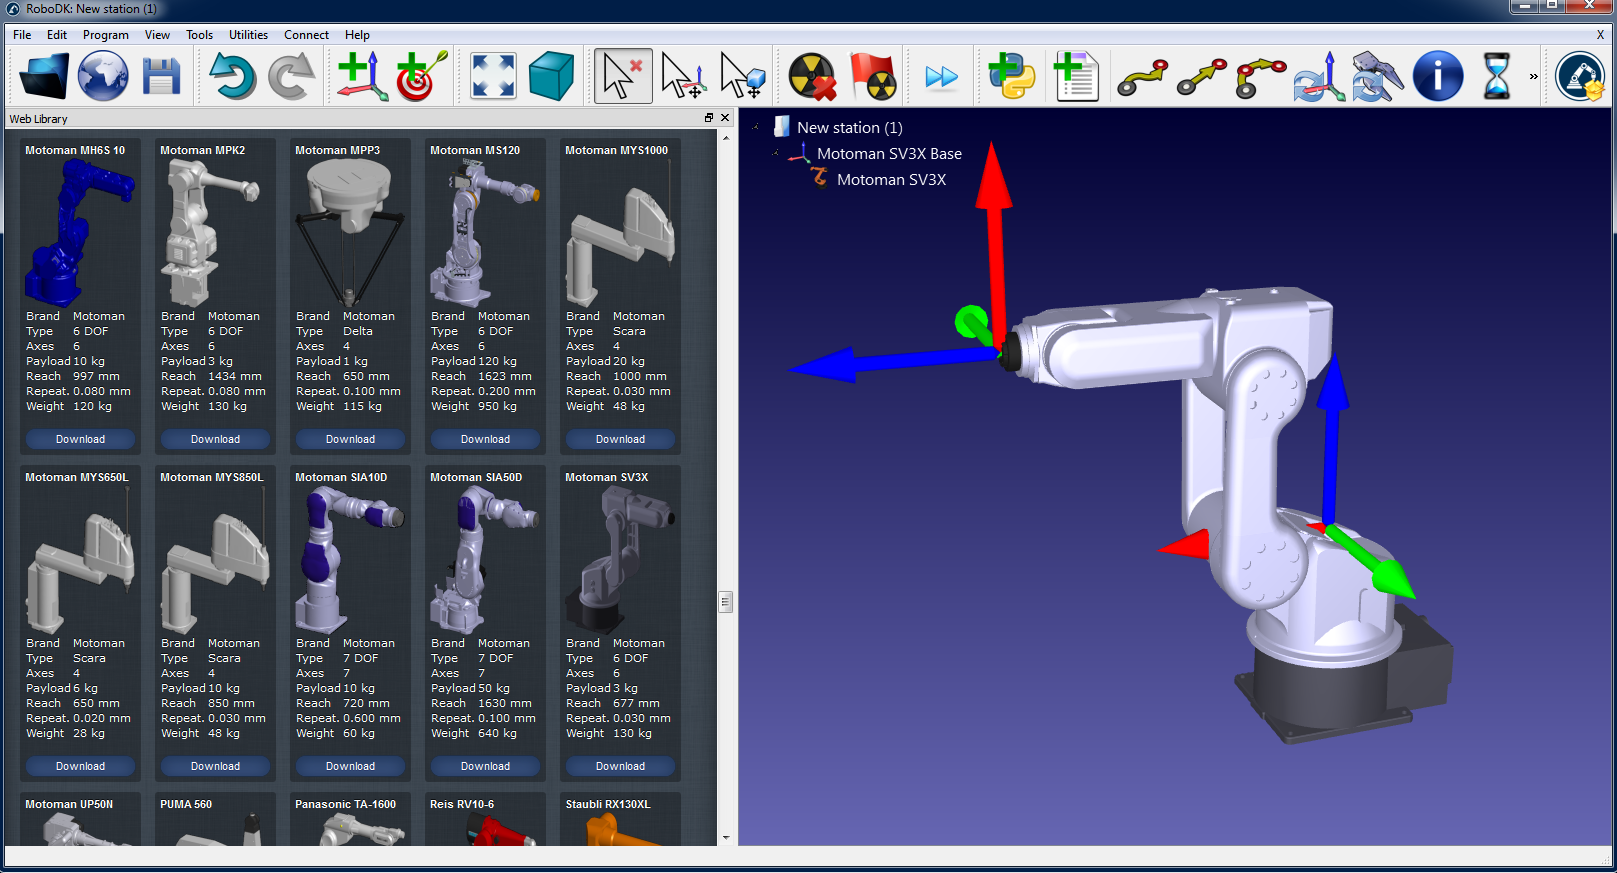
a.Seleziona File➔Apri libreria robot. La libreria online si aprirà nel browser.
b.Utilizza i filtri per trovare il tuo robot per nome, marca, carico utile, ...
c.Seleziona Apri e il robot dovrebbe apparire automaticamente nel progetto RoboDK aperto.
d.In alternativa, scarica i file robot (file estensione .robot) separatamente da https://robodk.com/library e aprili in RoboDK.
1.Prepara il progetto per la calibrazione robot:
a.Aggiungi i sistemi di riferimento selezionando Programma➔Aggiungi sistema di riferimento.
i.Un sistema di riferimento “Riferimento Misurazioni” deve essere aggiunto rispetto al sistema di riferimento della base del robot.
ii.Un sistema di riferimento “Riferimento Tracker” deve essere aggiunto rispetto al “Riferimento Misurazioni” appena aggiunto.
iii.Un ulteriore “Riferimento Utensile” può essere aggiunto facoltativamente rispetto al sistema di riferimento “Riferimento Misurazioni” per visualizzare la posizione dell'utensile vista dal tracker.
b.Aggiungi l'oggetto utensile (STL, IGES e STEP sono formati supportati) e trascinalo sul robot (all'interno dell'albero degli oggetti); ciò convertirà automaticamente l'oggetto in un utensile. Più informazioni disponibili qui.
Opzionale: Seleziona Programa➔Aggiungi tool vuoto per aggiungere qualunque TCP che vogliamo visualizzare nella stazione (per controllare le collisioni o altro). Per impostare un valore approssimato del TCP:
1.Opzionale: Seleziona Programma Aggiungi utensile (TCP) per aggiungere qualunque TCP che vuoi visualizzare nella stazione (per controllare le collisioni o altro). Per impostare un valore approssimato del TCP:
2.Imposta valori TCP approssimativi. Puoi copiare/incollare i sei valori in un unica volta utilizzando i pulsanti a destra.
3.È raccomandato rinominare il TCP utilizzato per la calibrazione come "CalibTool id", dove id è il numero del bersaglio per la calibrazione.
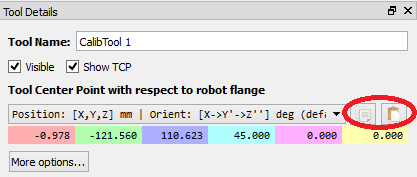
a.Aggiungi altri file CAD 3D (STL, IGES, STEP, SLD, ...) per modellare la stazione virtuale utilizzando il menu File➔Apri... In alternativa trascina i file nella schermata principale di RoboDK.
Suggerimento 1: Importa i file 3D dello spazio di lavoro della misurazione e nominali Workspace in modo che le misurazioni robot siano generate dentro lo spazio di lavoro del tracker. In alternativa, imposta lo spazio di lavoro su invisibile se non vogliamo costringere le misurazioni all'interno dello spazio di lavoro del tracker. Più informazioni disponibili nella prossima sezione.
Suggerimento 1: Importa i file 3D dello spazio di lavoro della misurazione e rinomina l'oggetto come Workspace in modo che le misurazioni robot siano generate all'interno dello spazio di lavoro desiderato. In alternativa, imposta lo spazio di lavoro su invisibile se non vuoi vincolare le misurazioni all'interno dello spazio di lavoro del tracker. Più informazioni disponibili nella prossima sezione.
2.Aggiungi il modulo di calibrazione nella stazione:
a.Seleziona il menu Utilità➔Calibra Robot.
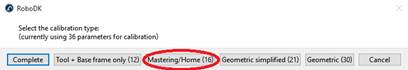
b.Seleziona Punti (3 GDL). Facoltativamente puoi selezionare Pose (6 GDL) se disponi di un laser tracker in grado di misurare pose e compatibile con RoboDK (come il laser tracker Leica T-Mac).
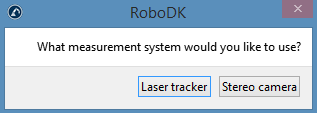
Poi, apparirà la seguente finestra.
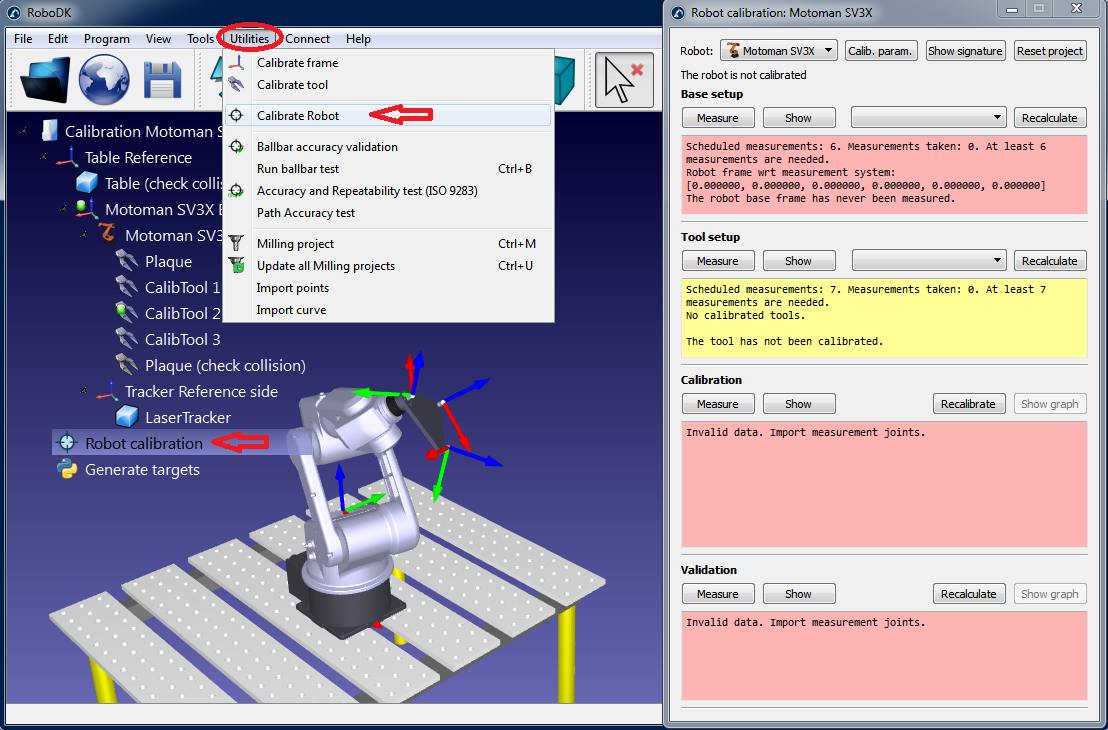
Per ora questa finestra può essere chiusa. Puoi aprirla in qualsiasi momento facendo doppio click sull'oggetto Robot calibration nella stazione.
3.Salva la stazione.
a.Seleziona File➔Salva stazione.
b.Seleziona una cartella e scegli un nome file.
c.Seleziona salva. Sarà generato un nuovo file RDK (file stazione RoboDK).
Puoi ripristinare le modifiche della stazione in qualsiasi momento aprendo il file RDK (doppio click sul file).
Per riassumere, è importante controllare attentamente i seguenti punti:
1.L'utensile di calibrazione (bersaglio SMR) deve essere chiamato “CalibTool 1”. Si raccomanda vivamente di iniziare la calibrazione con un solo utensile/bersaglio. Se disponi di più bersagli di calibrazione, devi incrementare l'indice di conseguenza. Per esempio, se hai 3 utensili/SMR di calibrazione, devi chiamarli “CalibTool 1”, “CalibTool 2” e “CalibTool 3”.
2.Il Riferimento Tracker è direttamente collegato al Riferimento Misurazioni. Il riferimento tracker deve essere in una posizione stimata deal dispositivo di misurazione tracker con rispetto del riferimento misurazione.
3.Il Riferimento Tracker deve essere direttamente collegato al Riferimento Misurazioni. Il Riferimento Tracker deve essere una posizione approssimativa del laser tracker rispetto al Riferimento Misurazioni. Il Base setup regolerà correttamente la posizione del tracker.
4.Se vogliamo automaticamente controllare le collisioni dobbiamo usare il nome tag "collision" in ogni oggetto che vogliamo usare per controllare le collisioni. È raccomandato usare un tool circa il 25% più grande del tool calibrato per evitare collisioni in maniera sicura.
Generare bersagli calibrazione
Ci sono quattro set di misurazioni che sono richieste per compiere con successo la calibrazione robot:
1.Setup Base: sono richieste sei misurazioni (o più) muovendo gli assi 1 e 2 per posizionare il riferimento di calibrazione rispetto al robot. Seleziona Mostra nella finestra delle impostazioni della calibrazione e il robot si muoverà lungo la sequenza.
2.Setup Utensile: sette o più misurazioni sono richieste per calibrare la flangia dell'utensile e i bersagli dell'utensile (spostando gli assi 5 e 6). Seleziona Mostra e il robot si muoverà lungo la sequenza.
3.Misurazioni Calibrazione: 60 misurazioni o più sono richieste per calibrare il robot. Queste misurazioni possono essere posizionate a caso nello spazio di lavoro del robot libere da collisioni con gli oggetti circostanti.
4.Misurazioni di Validazione (opzionale): pianificare tutte le misurazioni desiderate per validare l'accuratezza del robot. Queste misurazioni sono usate solo per validare l'accuratezza del robot e non per calibrarlo.
I primi due set di misurazioni sono automaticamente generati da RoboDK. Seleziona Mostra e il robot seguirà la sequenza (come mostrato nella seguente immagine). Se la sequenza ha bisogno di esser modificata, seleziona Misura ed esporta le misurazioni di calibrazione come file CSV selezionando Esporta dati. Questo file può essere modificato usando una tabella Excel e re-importato facendo click su Importa dati.
Gli ultimi due set di misurazioni (calibrazione e validazione) possono esser generati utilizzando lo script macro Crea misurazioni. Questo script è automaticamente aggiunto alla stazione quando avviamo il progetto di calibrazione del robot. Fare doppio click sulla macro per eseguirla. Questo è un programma Python che guida l'utente a definire le seguenti impostazioni:
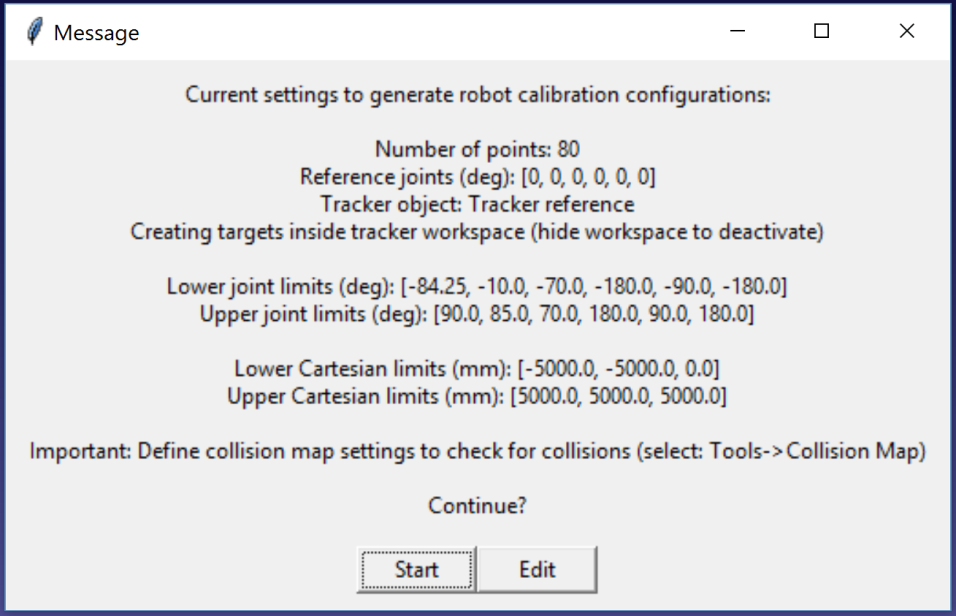
●Numero di misurazioni: Il numero di misurazioni da generare. Di default, 80 misurazioni saranno usate perché un minimo di 60 misurazioni è richiesto per la calibrazione robot.
●Posizione di riferimento: La posizione di riferimento deve essere una posizione del robot in cui l'utensile fronteggia il tracker con i bersagli visibili.
●Limiti giunti: I limiti inferiore e superiore dei giunti devono esser forniti.
●Limiti cartesiani: possiamo fornire limiti Cartesiani (valori X,Y,Z) rispetto al sistema di riferimento del robot.
Lo script genera automaticamente misurazioni dove l'utensile fronteggia il tracker rispettando i vincoli dei giunti e cartesiani. Una rotazione di +/- 180 gradi attorno all'utensile è permessa attorno alla direzione che fronteggia il tracker nella posizione di riferimento. In più, la sequenza di movimenti dei giunti è libera da collisioni e dentro lo spazio di lavoro del misuratore (se lo spazio di lavoro è impostato su visibile). La seguente immagine mostra il resoconto che è presentato all'utente prima che la sequenza automatica inizi. Potrebbero volerci fino a 5 minuti perché la sequenza finisca.

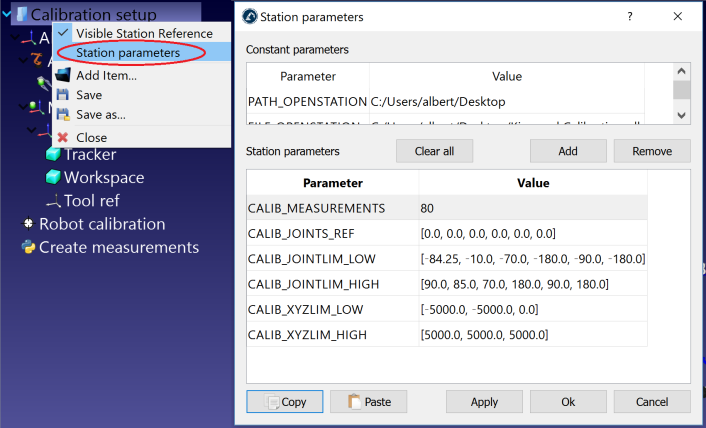
Se desiderato, possiamo modificare lo script facendo click con il tasto destro su Crea misurazioni e selezionare Modifica script, poi, modificare parametri addizionali dell'algoritmo. Lo script salverà automaticamente l'input utente come parametro della stazione. Possiamo visualizzare, modificare o cancellare queste impostazioni facendo click con il tasto destro sulla stazione e selezionando Parametri stazione come visualizzato nella prossima immagine.
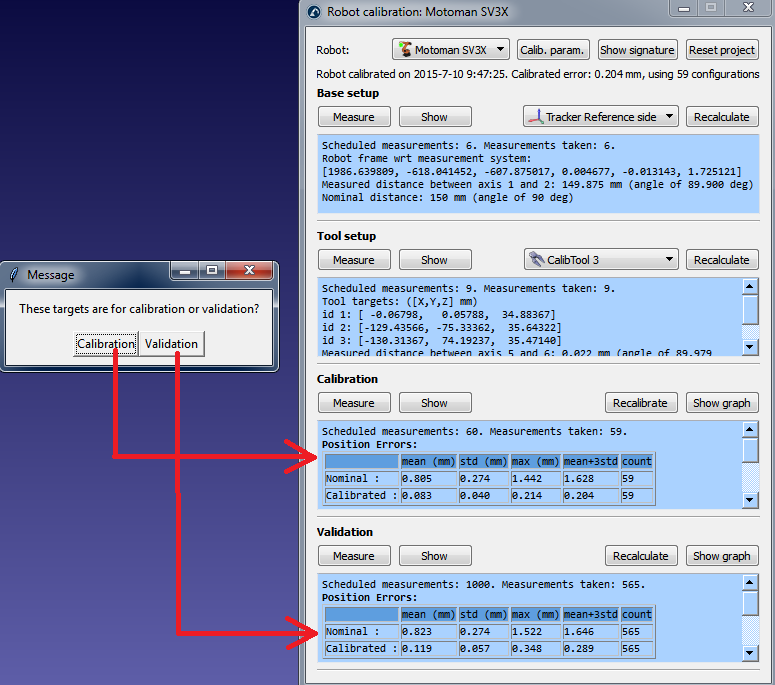
Un nuovo messaggio comparirà una volta che l'algoritmo finisce. Seleziona Calibrazione per usare le 60 misurazioni e calibrare il robot. Possiamo rieseguire lo stesso script per generare un altro set di misurazioni per la validazione. Questo step è opzionale ma sono raccomandate 80 misurazioni per la validazione.
Infine, è anche possibile importare le configurazioni che sono state selezionate manualmente selezionando Importa dati (all'interno del menu Misura). Possiamo importare file CSV o TXT come matrici Nx6, dove N è il numero di configurazioni.
Setup calibrazione robot
È richiesto connettersi al laser tracker e al robot dal computer per automatizzare la procedura di ottenimento delle misurazioni. È anche raccomandato misurare un piano di riferimento tramite tre punti nel caso muovessimo il tracker laser (questo step è obbligatorio se vogliamo recuperare la posizione home dell'asse 1, vedi Annex II per più informazioni)
Per prima cosa, collegare il laser tracker. Facoltativamente, è possibile collegare il robot al computer per automatizzare completamente la procedura di acquisizione delle misurazioni.
Inoltre, assicurarsi di fissare almeno un bersaglio SMR come mostrato nelle immagini seguenti. Un solo bersaglio SMR dovrebbe essere sufficiente per ottenere risultati accurati. Si consiglia di posizionare il bersaglio SMR vicino al TCP di interesse. Ad esempio, se si intende utilizzare il robot per la lavorazione robotizzata, si potrebbe provare a posizionare un bersaglio SMR sull’asse di taglio del mandrino.
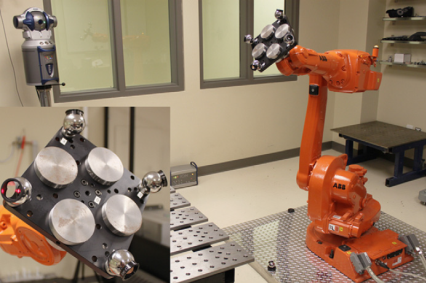
Connetti al tracker
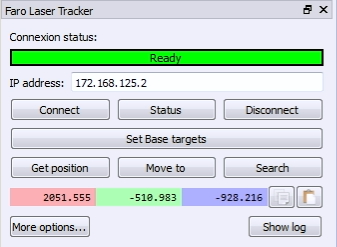
L'IP del laser tracker è richiesto per impostare propriamente la comunicazione con RoboDK. Segui questi passaggi per verificare la comunicazione con il laser tracker:
a.Seleziona il menu « Connect➔Connect laser tracker ». Una nuova finestra dovrebbe aprirsi.
b.Imposta l'IP del laser tracker.
c.Clicca sul pulsante “Connect”.
Se la connessione è avvenuta, dovresti vedere un messaggio verde che mostra "Ready". La finestra può essere chiusa e la connessione rimarrà attiva.
Connetti il robot
L'IP del robot (o la porta COM per connessioni RS232) è necessario per impostare la comunicazione con RoboDK. Segui questi passaggi per verificare la connessione al robot:
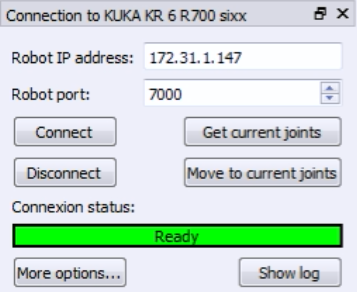
1.Seleziona Connetti➔Connetti robot. Una nuova finestra apparirà.
2.Imposta l'IP e la porta del robot (o la porta COM se la connessione avviene tramite RS232).
3.Clicca il pulsante Connetti
4.Consulta l'appendice se si verificano problemi.
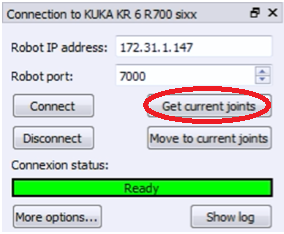
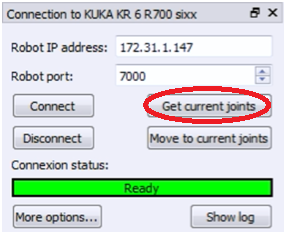
Se la connessione ha esito positivo dovresti vedere un messaggio verde che mostra Ready. La posizione del robot virtuale dovrebbe corrispondere esattamente alla posizione del robot reale se selezioni Ottieni giunti correnti. In alternativa, seleziona Muovi su giunti correnti per muovere il robot nella posizione corrente nel simulatore. Per ora puoi chiudere questa finestra laterale e la connessione rimarrà attiva.
Misurare i bersagli di riferimento
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il Laser Tracker durante la calibrazione o se si desidera ripristinare la calibrazione dell'asse 1.
È possibile utilizzare un sistema di riferimento di calibrazione se si prevede di spostare il laser tracker durante la calibrazione o se si desidera recuperare il mastering dell'asse 1. Il riferimento di calibrazione deve essere collegato alla base del robot: questo sarà utile se si desidera spostare il tracker durante la calibrazione o confrontare due calibrazioni del robot. Il sistema di riferimento di calibrazione deve essere definito da 3 punti tangibili o SMR.
È necessario seguire questi passaggi ogni volta che il laser tracker viene spostato:
1.Selezionare Connetti➔Connetti Faro Laser Tracker. Oppure il tracker corrispondente in uso.
2.Impostare l'IP del laser tracker e selezionare connetti (se il laser tracker non è connesso).
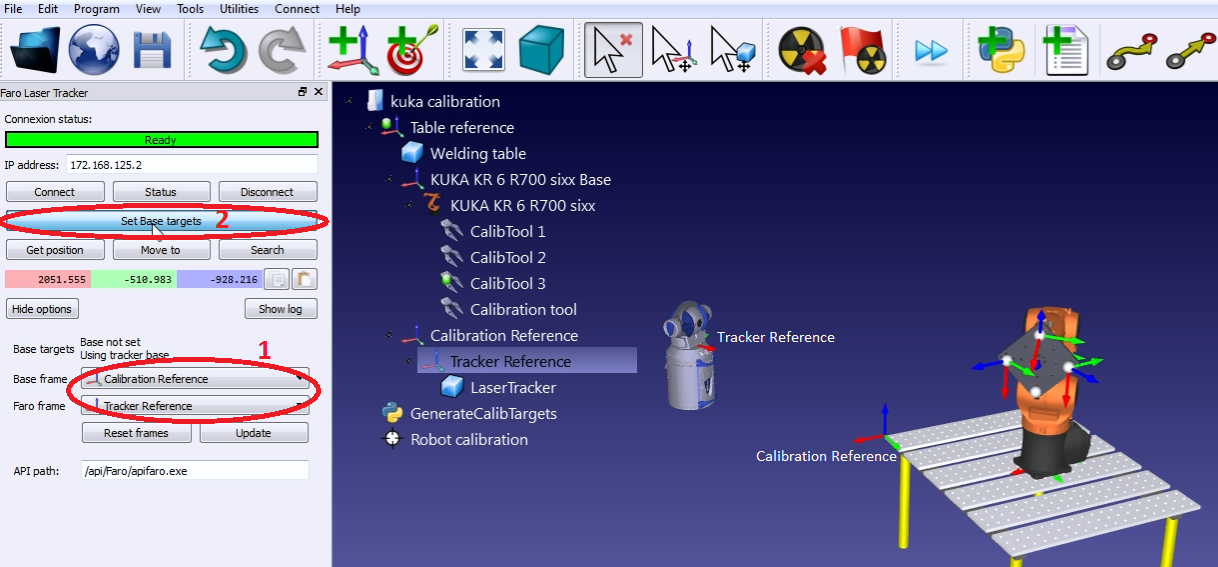
3.Impostare il riferimento calibrazione e il riferimento tracker come mostrato nell'immagine. Il riferimento calibrazione è anche conosciuto come “Riferimento misurazioni”.
4.Selezionare Imposta bersagli base.
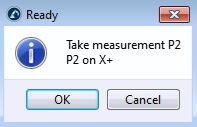
RoboDK guiderà l'utente con i menu mostrati nella prossima immagine. La posizione del laser tracker sarà aggiornata automaticamente rispetto al riferimento calibrazione quando la procedura è completa.
Calibrazione Robot
La calibrazione robot è divisa in 4 passaggi. Ogni passaggio richiede di ottenere un set di misurazioni. Questi quattro passaggi devono essere seguiti in ordine:
1.Misurazioni riferimento base (3 minuti)
2.Misurazioni riferimento utensile (3 minuti)
3.Misurazioni calibrazione (7 minuti, 60 misurazioni)
4.Misurazioni di validazione (7 minuti, 60 misurazioni)
Il seguente video mostra come eseguire questa calibrazione in 20 minuti: https://www.robodk.com/robot-calibration#tab-lt. Le misurazioni di validazione (passaggio 4) non sono obbligatorie per calibrare il robot, tuttavia forniscono un punto di vista oggettivo sui risultati di accuratezza. È anche possibile vedere l'impatto della calibrazione del robot in un'area e validarla in un'area differente.
2.Utilizzare il post-processor appropriato per generare il programma del robot.
3.Fare clic sul pulsante Crea programma per il robot.
4.Deselezionare Sincronizzazione automatica.
Per impostazione predefinita, il robot e il sistema di misurazione vengono sincronizzati automaticamente tramite il robot collegato. Se non è disponibile un driver per il robot, è comunque possibile eseguire la calibrazione del robot generando un programma che richiederà all'utente, tramite il pannello di apprendimento, di effettuare la sincronizzazione manuale.
Seleziona il pulsante Misura per ognuno dei quattro set di misurazioni. Ciò aprirà una nuova finestra che permette di ottenere nuove misurazioni così come importare ed esportare misurazioni esistenti in un file di testo (formato csv o txt).
Misurare la base
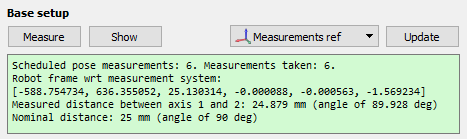
Queste misurazioni possono essere eseguite ovunque nella flangia dell'utensile, a condizione di misurare lo stesso bersaglio per tutte e sei le misurazioni. Per iniziare le misurazioni seleziona Misura nella sezione Setup base. La seguente finestra comparirà. Poi, seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate.
Chiudi la finestra quando le misurazioni sono completate e il Riferimento misurazioni verrà aggiornato rispetto al sistema di riferimento della base del robot. Se non abbiamo selezionato nessun sistema di riferimento, possiamo aggiungerne uno (seleziona Programma Aggiungi sistema di riferimento) e posizionarlo sotto il sistema di riferimento della base del robot (trascinandolo nell'albero degli elementi).
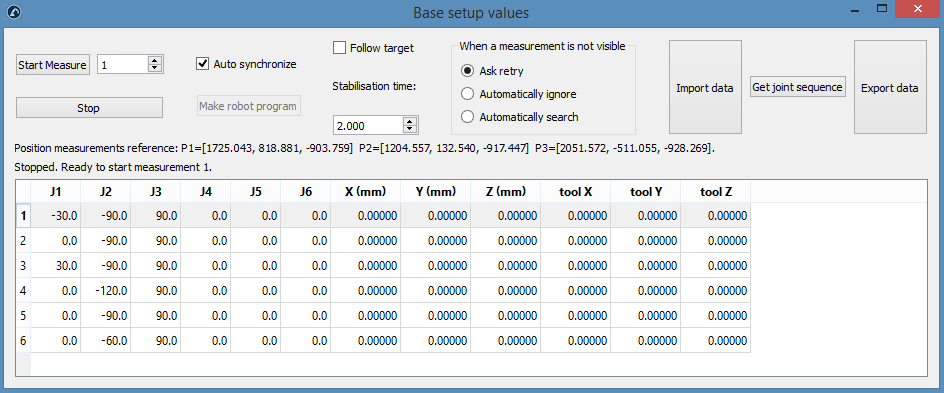
Il resoconto mostrerà la posizione e l'orientamento del sistema di riferimento del robot rispetto al sistema di riferimento di calibrazione (formato [x,y,z,w,p,r] in mm e radianti).
Misurare l'utensile
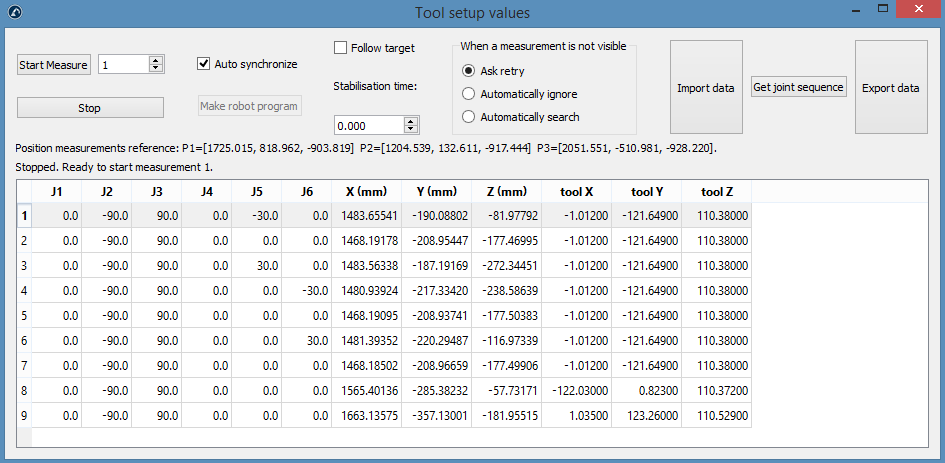
Le misurazioni 1-6 possono essere fatte ovunque nella flangia dell'utensile purché misuriamo lo stesso bersaglio per le sei misurazioni. Dopo di che, ogni TCP che vogliamo misurare aggiungerà una misurazione per lo stesso TCP, in questo caso, abbiamo 3 TCP, dunque 6+3=9 misurazioni in totale. Possiamo fare doppio click su una misurazione per continuare da quella posizione.
Come nella sezione precedente: seleziona Misura nella sezione Setup utensile. Comparirà la seguente finestra. Seleziona Inizia Misura e il robot si muoverà sequenzialmente lungo le misurazioni programmate. Fai doppio click su una misurazione per continuare a misurare da quella posizione.
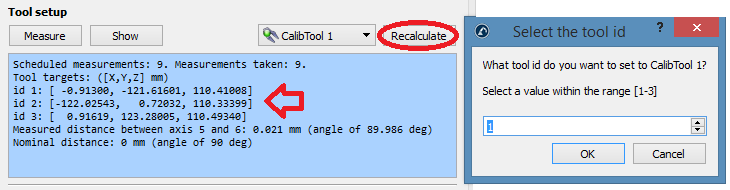
Il resoconto mostrerà i TCP calibrati quando la procedura è completata. La definizione del TCP (nella seguente immagine "CalibTool 1") sarà aggiornata in automatico. Se non abbiamo selezionato nessun TCP, possiamo aggiungerne uno nuovo (seleziona "Programma➔Aggiungi utensile vuoto") e seleziona "Ricalcola".
Apparirà una nuova finestra e dovremo selezionare l'"id" dell'utensile in base all'ordine in cui abbiamo effettuato le misurazioni. Possiamo ripetere la stessa procedura per aggiornare tutti i TCP di cui abbiamo bisogno (in questo caso 3 TCP). L'id dell'utensile verrà rilevato automaticamente se il nome dell'utensile termina con un numero.
Calibrazione
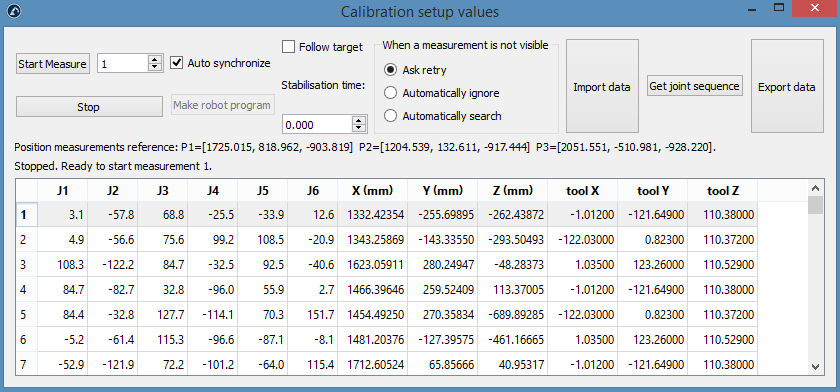
Seleziona Misura nella sezione Calibrazione per aprire la finestra delle misurazioni di calibrazione del robot. Poi, seleziona Inizia Misura e il robot si muoverà sequenzialmente tra le misurazioni pianificate. Fai doppio click su una misurazione per continuare a misurare da quella posizione.
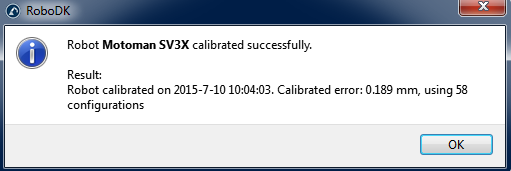
Chiudi la finestra quando le misurazioni sono completate. Il robot sarà calibrato automaticamente e mostrerà il seguente messaggio se non ci sono stati errori.
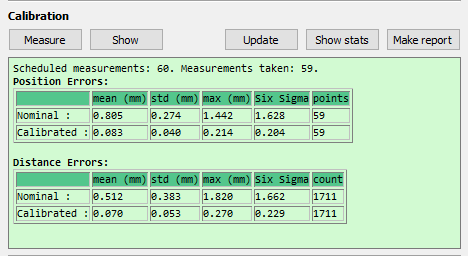
Infine, la schermata verde mostrerà alcune statistiche riguardanti le misurazioni di calibrazione e di quanto è migliorata l'accuratezza per quelle misurazioni.
Validazione
Non dovremmo validare l'accuratezza del robot utilizzando le stesse misurazioni che abbiamo utilizzato per calibrarlo, dunque, è raccomandato prendere misure addizionali per validarne l'accuratezza (avendo un punto di vista più oggettivo dei risultati di accuratezza).
La stessa procedura di calibrazione deve essere seguita per prendere misurazioni di validazione. Il resoconto mostrerà le statistiche di validazione. Leggere la prossima Sezione Risultati per più informazioni.
Risultati
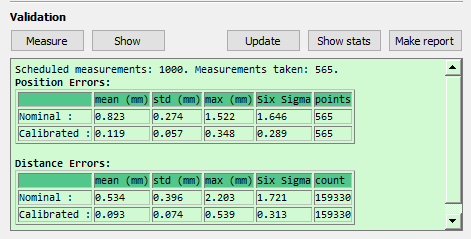
Una volta che la calibrazione è completa possiamo analizzare i miglioramenti nell'accuratezza leggendo le statistiche fornite da RoboDK. Per vedere queste statistiche, apri la finestra di calibrazione robot (facendo doppio click sull'icona Calibrazione Robot). La finestra di resoconto nella sezione validazione mostrerà gli errori prima della calibrazione (cinematiche nominali) e dopo la calibrazione (cinematiche calibrate). Due tabelle sono fornite, una che mostra le statistiche riguardo errori di posizione e l'altra riguardo errori di distanza.
●Errori di posizione: l'errore di posizione è l'accuratezza con cui il robot può raggiungere un punto rispetto a un sistema di riferimento.
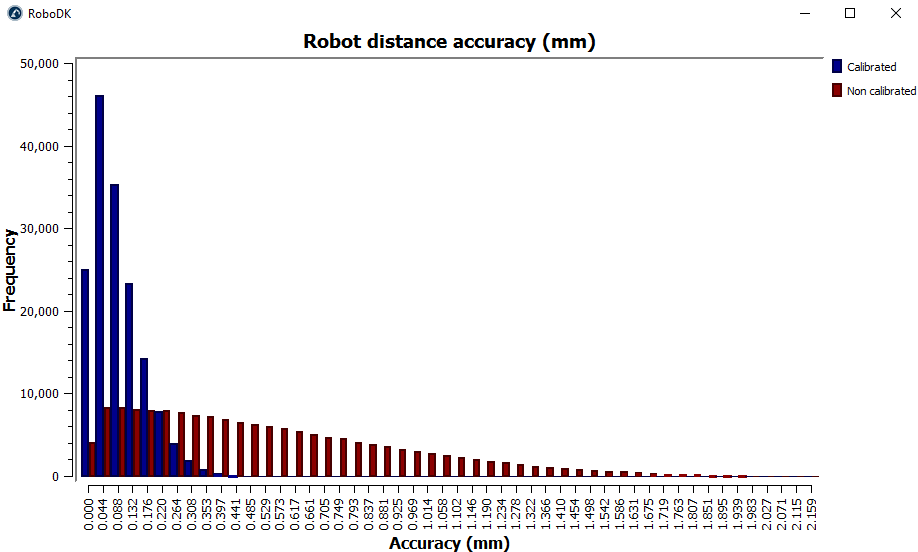
●Errori di distanza: l'errore di distanza è ottenuto misurando l'errore di distanza di coppie di punti. La distanza tra due punti vista dal robot (ottenuta tramite le cinematiche calibrate) è comparata con la distanza vista dal sistema di misurazione (misurata fisicamente). Tutte le combinazioni a coppie sono prese in considerazione. Se prendiamo 315 misurazioni avremo 315x314/2 = 49455 valori di errore di distanza.
Le statistiche fornite sono l'errore medio, la deviazione standard (std) e l'errore massimo. Viene fornita anche la media più tre volte la deviazione standard, che corrisponde all'errore atteso nel 99.98% delle misurazioni (se prendiamo in considerazione che l'errore segue una distribuzione normale).
Seleziona Mostra stats e due istogrammi compariranno mostrando la distribuzione degli errori prima e dopo la calibrazione, un istogramma per l'accuratezza di posizione e l'altro per l'accuratezza di distanza. Le seguenti immagini corrispondono alle 315 misurazioni di validazione usate in questo esempio.
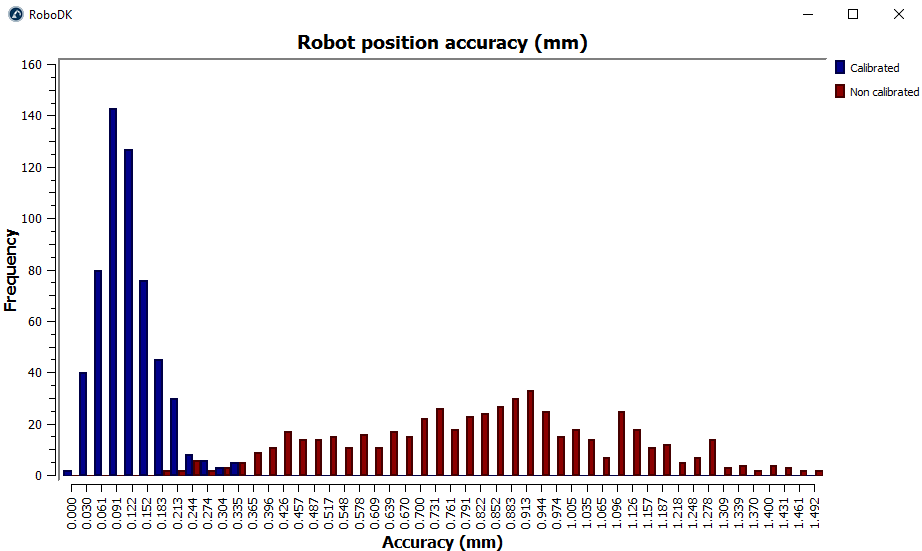
Infine, possiamo selezionare Crea Report e un report in PDF con le informazioni presentate in questa sezione sarà generato.
Filtrare programmi
Una volta che il robot è stato calibrato, abbiamo due opzioni per generare programmi utilizzando l'accuratezza assoluta del robot calibrato.
●Filtrare programmi esistenti: tutti i bersagli robot all'interno del programma sono modificati per migliorare l'accuratezza del robot. Può essere fatto manualmente o utilizzando l'API.
●Usare RoboDK per Programmazione Offline per generare programmi accurati (programmi generati sono già filtrati, inclusi programmi generati tramite l'API)
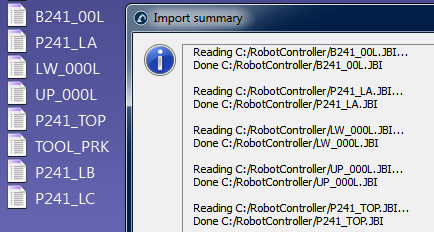
Per filtrare un programma esistente manualmente: trascinare il file del programma robot nella finestra principale di RoboDK (o selezionare File➔Apri) e selezionare Filtra solo. Il programma sarà filtrato e salvato nella stessa cartella. Il resoconto del filtro menzionerà se ci sono stati problemi utilizzando l'algoritmo di filtro. Abbiamo anche l'opzione di importare un programma se vogliamo simularlo dentro RoboDK. Se il programma ha dipendenze (definizioni del sistema di riferimento utensile o del sistema di riferimento base, subprogrammi, ...) devono essere posizionate nella stessa cartella dove il primo programma è stato importato.
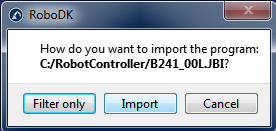
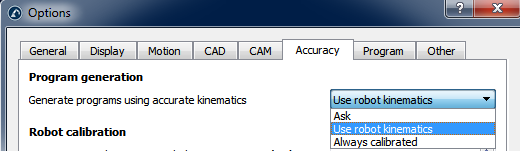
Una volta importato il programma dentro RoboDK possiamo rigenerarlo con o senza accuratezza assoluta. Nelle impostazioni di accuratezza principali di RoboDK (Strumenti➔Opzioni➔Accuratezza) possiamo decidere se vogliamo sempre generare i programmi usando cinematiche accurate, se vogliamo che RoboDK chieda ogni volta o se vogliamo usare le cinematiche attuali del robot. Le cinematiche robot in uso possono esser modificate cliccando con il tasto destro sul robot e attivando/disattivando Utilizza cinematiche accurate. Se è attivo vedremo un pallino verde, se no, ne vedremo uno rosso.
Filtrare programmi con l'API
È possibile filtrare un programma completo usando RoboDK dato un robot calibrato e un programma robot utilizzando la chiamata FilterProgram:
robot.FilterProgram(file_program)
Un esempio di macro chiamata FilterProgram è disponibile nella sezione macro della libreria. Il codice seguente è un esempio di script Python che usa l'API di RoboDK per filtrare un programma.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Filtrare bersagli con l'API
Il seguente codice è un esempio di script Python che usa l'API di RoboDK per filtrare un bersaglio (bersaglio di posa o bersaglio di giunti) usando il comando FilterTarget:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Questo esempio è utile se un'applicazione di terze parti (diversa da RoboDK) genera il programma robot utilizzando bersagli di posa.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))
Mastering robot
Una volta che il robot è stato calibrato, solitamente abbiamo bisogno che RoboDK filtri i programmi, dunque, una licenza RoboDK è richiesta (una licenza base di OLP va bene per generare programmi robot accurati una volta che il robot è stato calibrato). Filtrare un programma significa che i bersagli in un programma sono alterati/ottimizzati per migliorare l'accuratezza del robot, prendendo in considerazione tutti i parametri di calibrazione (circa 30).
In alternativa, possiamo calibrare solo l'offset dei giunti più i sistemi di riferimento della base e dell'utensile (4 parametri di offset giunti più sei parametri per il sistema di riferimento della base più sei parametri per il sistema di riferimento utensile). La calibrazione non sarà così accurata come se usassimo la calibrazione completa predefinita ma potrebbe permettere di immettere certi parametri nel controller robot e non dipendere da RoboDK per generare i programmi robot.
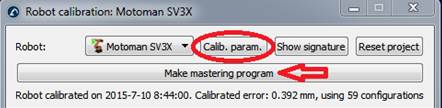
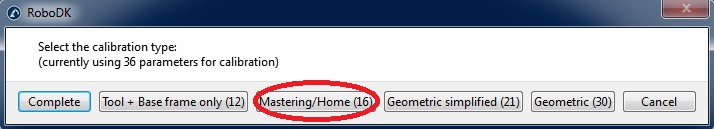
Per ottenere la calibrazione solo per l'offset dei giunti dobbiamo selezionare Calib. Param. poi il pulsante Mastering (dentro il menu calibrazione robot).
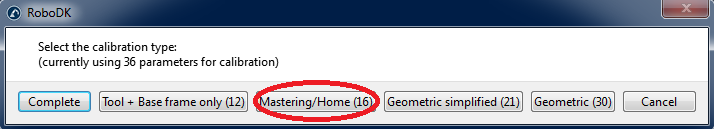
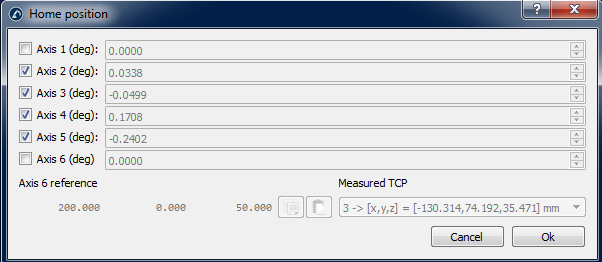
Una nuova finestra comparirà dopo che abbiam selezionato Crea programma mastering. In questa finestra possiamo selezionare quali assi vogliamo prender in considerazione per creare una nuova posizione home.
Il pulsante Crea programma mastering apparirà nella finestra calibrazione robot. Seleziona questo pulsante per generare il programma che porterà il robot nella nuova posizione home. Trasferiscilo al robot ed eseguilo, poi, una nuova posizione home deve esser registrata.
Se il robot e il PC sono connessi, possiamo fare click con il tasto destro sul programma e selezionare Invia Programma al Robot per mandare automaticamente il programma al robot. In alternativa, possiamo selezionare Genera Programma Robot per vedere i nuovi valori giunti per la posizione home.
Come esempio, dobbiamo seguire i prossimi passaggi per aggiornare la posizione home per robot Motoman
Dobbiamo prima avviare il programma MASTERING per portare il robot nella sua nuova posizione home.
Una volta che il programma è nel controller dobbiamo loggarci come Management mode (password per robot Motoman è solitamente 99999999) e dobbiamo essere in Teach mode. Le seguenti immagini mostrano gli step da seguire.
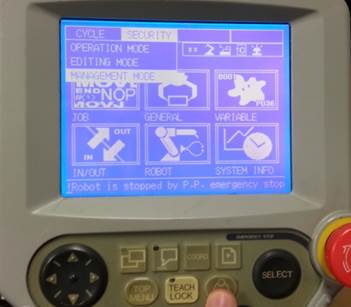
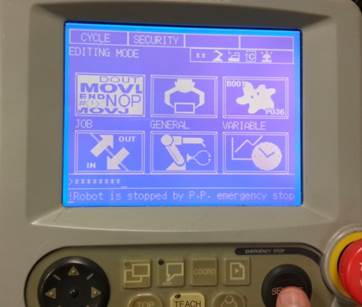
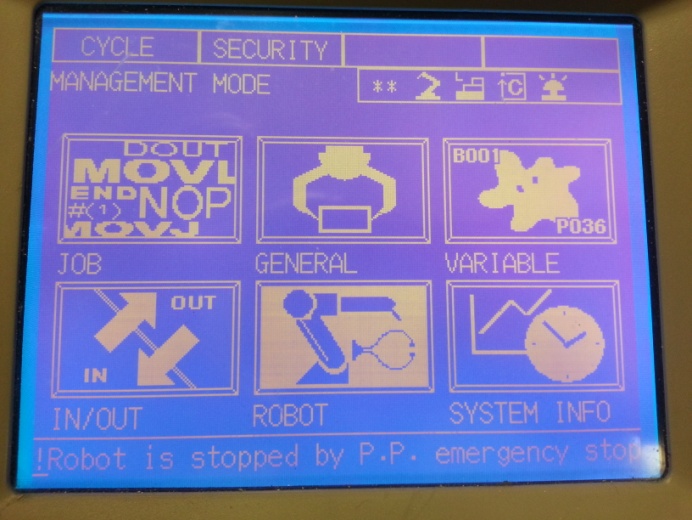
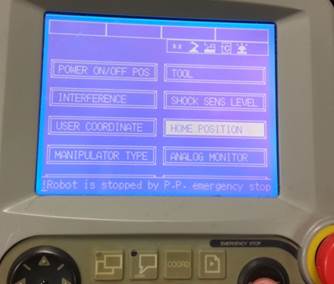
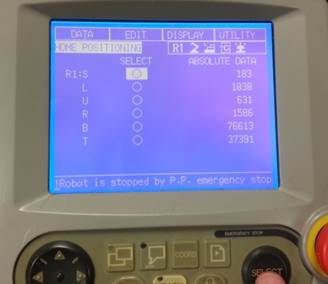
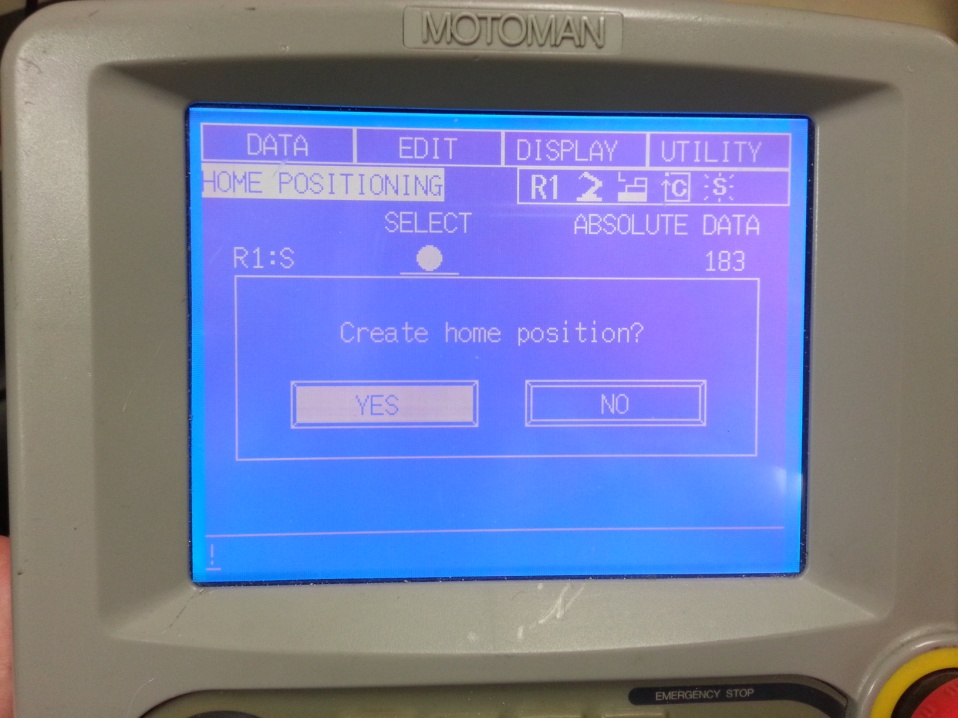
Assicurati di aggiornare la posizione home per tutti i giunti robot
Una volta che la posizione home è impostata, dobbiamo cancellare il programma robot che ha portato il robot nella nuova posizione home.
Sistema di riferimento e sistema di riferimento utensile
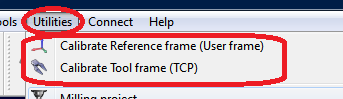
RoboDK fornisce alcune utilità per calibrare i sistemi di riferimento e i sistemi di riferimento utensile. Questi strumenti possono essere trovati rispettivamente in Utilità➔Calibra Sistema di Riferimento e Utilità➔Calibra Sistema di Riferimento Utensile.
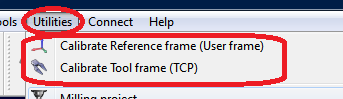
Per calibrare un sistema di riferimento o un sistema di riferimento utensile (conosciuti anche rispettivamente come Sistema Utente e TCP) è necessario disporre di alcune configurazioni robot che tocchino 3 o più punti; queste configurazioni possono essere o valori dei giunti o coordinate cartesiane (con dati di orientamento, in alcuni casi). Si raccomanda di usare i valori dei giunti invece che le coordinate cartesiane, poiché è più semplice controllare la vera configurazione del robot in RoboDK (facendo copia incolla dei giunti del robot nella schermata principale di RoboDK).
Calibrazione utensile
Seleziona Utilità➔Calibra utensile per calibrare il TCP utilizzando RoboDK. Possiamo usare quanti punti vogliamo, usando differenti orientamenti. Più punti e maggiori variazioni di orientamento sono preferibili, poiché si otterrà una stima migliore del TCP e una buona stima dell'errore del TCP.
Le seguenti due opzioni sono disponibili per calibrare un TCP:
●Toccando un punto stazionario con il TCP seguendo differenti orientamenti.
●Toccando un piano con il TCP (come uno strumento di misurazione)
È raccomandato calibrare toccando un piano di riferimento se dobbiamo calibrare uno strumento di misurazione o un mandrino. Questo metodo è più robusto rispetto agli errori dell'utente.
Se il TCP è una sfera, il centro della sfera è calcolato automaticamente come nuovo TCP (non è necessario fornire il diametro)
I seguenti passaggi devono essere seguiti per calibrare il TCP con un piano (come visualizzato nell'immagine):
1.Seleziona l'utensile che ha bisogno di essere calibrato.
2.Seleziona il metodo di calibrazione➔Calibrazione da piano XYZ.
3.Seleziona calibra usando giunti.
4.Seleziona il robot utilizzato.
5.Seleziona il numero di configurazioni che sarà utilizzato per la calibrazione del TCP (è raccomandato usare almeno 8 configurazioni)
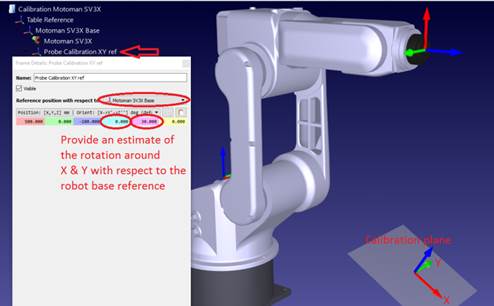
6.Seleziona una stima del piano di riferimento. Se il piano di riferimento non è parallelo al piano XY del robot (dal riferimento del robot) dobbiamo aggiungere una stima di questo piano di riferimento entro ±20 gradi. La posizione di questo piano non è importante, solo l'orientamento.
7.Possiamo iniziare a inserire i valori dei giunti nella tabella. Possiamo inserirli manualmente o facendo copia incolla con i pulsanti (come mostrato nell'immagine). Possiamo anche usare il pulsante Ottieni Jx per ottenere i valori dei giunti correnti dal robot nel simulatore. Se stiamo ottenendo i giunti da un robot reale connesso dobbiamo prima selezionare Ottieni giunti correnti dal menu di connessione del robot (vedere l'immagine allegata o l'appendice per maggiori informazioni sulla connessione di un robot con RoboDK). È fortemente raccomandato tenere una copia separata dei giunti usati per la calibrazione (ad esempio in un file di testo).
1.Una volta che la tabella è completa vedremo i nuovi valori del TCP (X,Y,Z) come TCP calibrato, verso la fine della finestra. Possiamo selezionare Aggiorna e il nuovo TCP verrà aggiornato nella stazione RoboDK. L'orientamento della sonda non può essere trovato usando questo metodo.
2.Possiamo selezionare Visualizza errori e vedremo l'errore di ogni configurazione rispetto al TCP calcolato (che è la media di tutte le configurazioni). Possiamo cancellare una configurazione se ha un errore maggiore delle altre.
3.Dobbiamo aggiornare manualmente i valori nel controller del robot reale (X,Y,Z soltanto). Se questo TCP verrà utilizzato in un programma generato da RoboDK, non è necessario aggiornare i valori nel controller del robot.
Calibrazione del sistema di riferimento
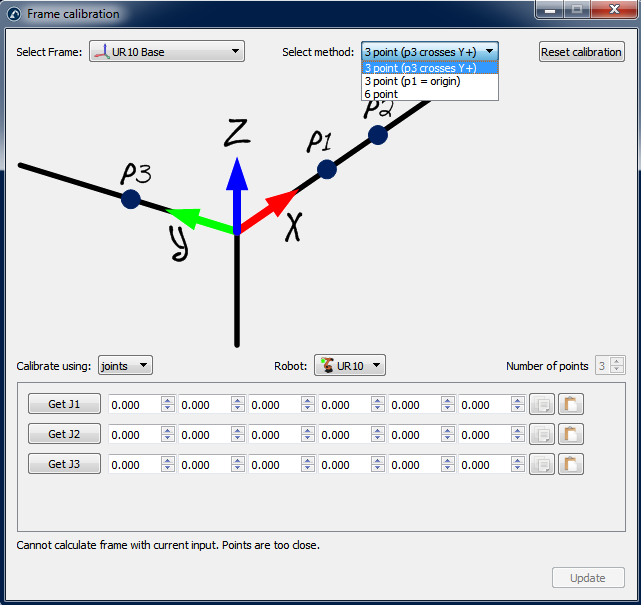
Seleziona Utilità➔Calibra piano di riferimento per calibrare un sistema di riferimento. È possibile impostare un sistema di riferimento utilizzando metodi differenti. Nell'esempio in figura, un sistema di riferimento è definito da tre punti: i punti 1 e 2 definiscono la direzione dell'asse X e il punto 3 definisce l'asse Y positivo.
Allegato I – Mastering assi 1 e 6
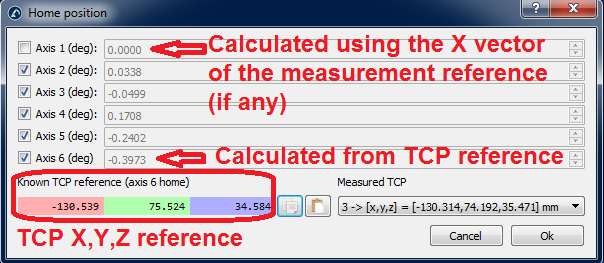
Dobbiamo fare speciale attenzione se vogliamo recuperare i valori di mastering/home per gli assi 1 e 6. Questi valori sono collegati direttamente al sistema di riferimento della base del robot per l'asse 1 e a un riferimento del TCP per l'asse 6. Dunque, è necessario effettuare misurazioni esterne per impostare correttamente questi valori. Questa finestra apparirà dopo che abbiamo selezionato “Crea programma mastering” nel menu calibrazione.
Le prossime due procedure devono essere seguite per impostare propriamente i parametri di mastering per questi due assi.
Riferimento dell'asse 6
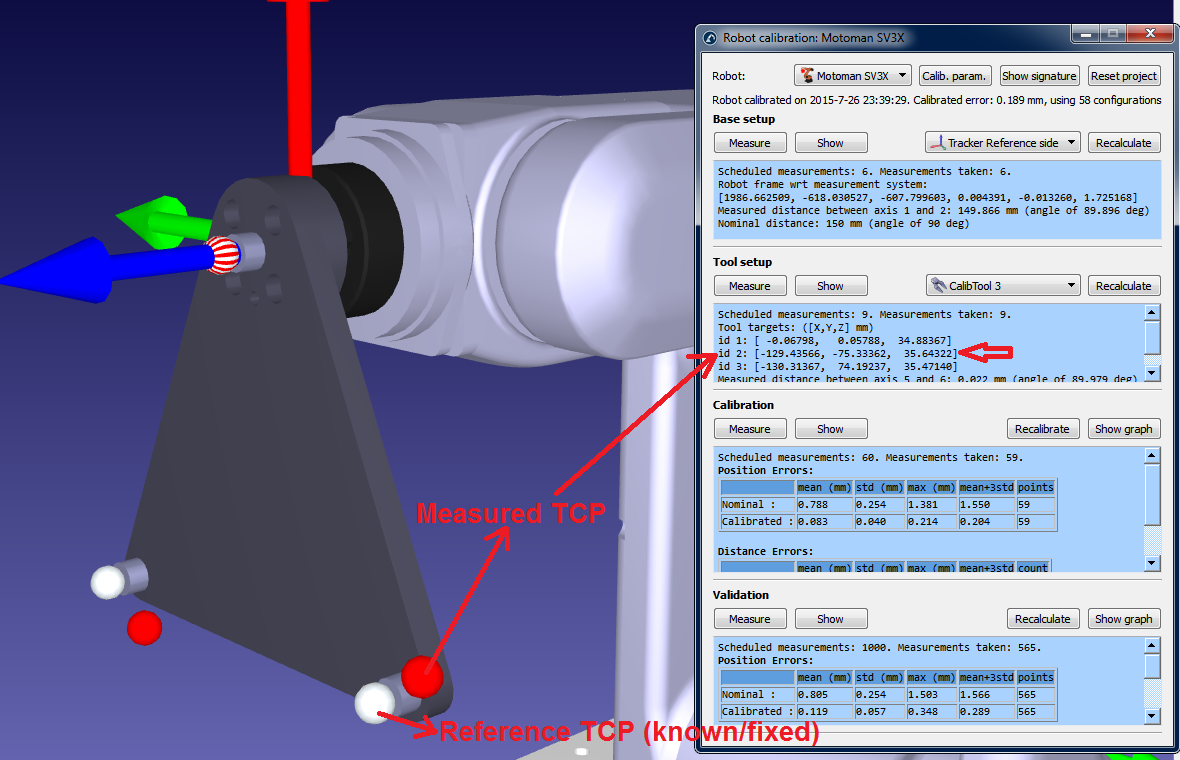
Dobbiamo usare un bersaglio di riferimento per impostare correttamente la posizione home dell'asse 6. L'angolo di offset sarà la rotazione attorno all'asse Z della flangia dell'utensile necessaria ad adattare al meglio il TCP misurato (X,Y,Z) al riferimento conosciuto del TCP. Il TCP misurato (vedere l'immagine seguente) è uno dei TCP misurati nel passaggio 2 della procedura di calibrazione. Il TCP di riferimento è un riferimento conosciuto che corrisponde a uno dei TCP dell'utensile di calibrazione in uso.
Idealmente, il TCP di riferimento deve essere misurato dal CMM rispetto alla flangia dell'utensile (sarebbe meglio una replica della flangia dell'utensile del robot). In alternativa, possiamo usare un nuovo robot per misurare (passaggio 2 della procedura di calibrazione) il TCP per la prima volta e usare un TCP misurato come riferimento. È importante usare un dowel pin e/o un appropriato riferimento sulla flangia dell'utensile per assicurarsi che l'end effector sia sempre posizionato nella stessa posizione.
Riferimento dell'asse 1
Dobbiamo misurare correttamente tre bersagli sulla base prima di iniziare la calibrazione del robot se vogliamo allineare l'asse 1 con il vero sistema di riferimento della base del robot. Questi bersagli base devono essere scelti in modo che il sistema di riferimento possa essere trovato rispetto al robot.
La posizione home dell'asse 1 dipende direttamente da questi tre bersagli base come anche dal setup della base robot. Il setup della base robot è il primo passaggio della calibrazione, in cui il sistema di riferimento della base del sistema di misurazione viene posizionato rispetto al sistema di riferimento della base del robot muovendo e misurando gli assi 1 e 2.
I bersagli della base del sistema di misurazione possono essere impostati selezionando Imposta bersagli base (vedere l'immagine seguente). Sono 3 misurazioni che definiscono il sistema di riferimento del robot desiderato (le prime due misurazioni definiscono l'asse X e il terzo punto definisce l'asse Y positivo). Si dovrebbero usare punti di riferimento appropriati collegati alla base robot in modo che questa procedura sia ripetibile.
L'angolo di correzione per il giunto 1 sarà l'angolo tra l'asse X del riferimento della base misurato tramite 3 punti e il sistema di riferimento della base misurato muovendo gli assi 1 e 2 del robot. Ovviamente, entrambi i vettori sono precedentemente proiettati sul piano XY del riferimento della base ottenuto toccando i tre punti.
Allegato II – Testare il laser tracker Faro
La calibrazione robot richiede misurazioni prese dal robot con un sistema di misurazione. Per prendere queste misurazioni è richiesto un Faro laser tracker che comunichi con il computer. La comunicazione è fatta attraverso un driver file exe che può essere avviato in modalità console.
Per esempio, Faro fornisce un'applicazione gratuita chiamata Tracker Utilities. Questa applicazione può inizializzare il laser tracker ed effettuare alcune verifiche, tra le altre cose.
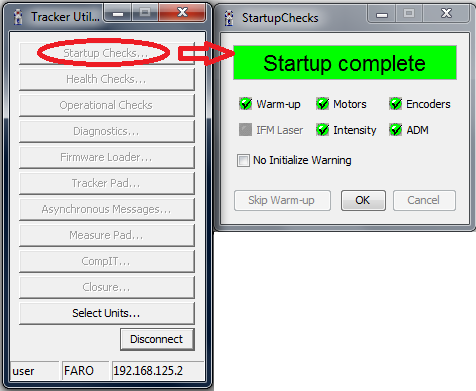
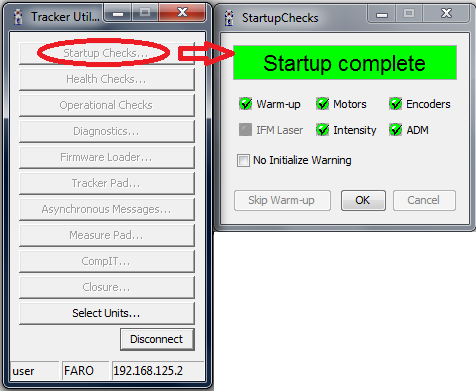
Per inizializzare il tracker dobbiamo avviare l'applicazione Tracker Utilities, connetterci usando il tracker IP, poi, selezionare Startup Checks. Quando il tracker si inizializza, dobbiamo posizionare un bersaglio SMR 1.5" nella posizione home prima dell'inizializzazione. Altrimenti, la luce verde lampeggerà dopo l'inizializzazione e le misurazioni non saranno valide.
Una volta che l'inizializzazione è completa dovremmo leggere il messaggio Startup complete, come mostrato nella prossima immagine.
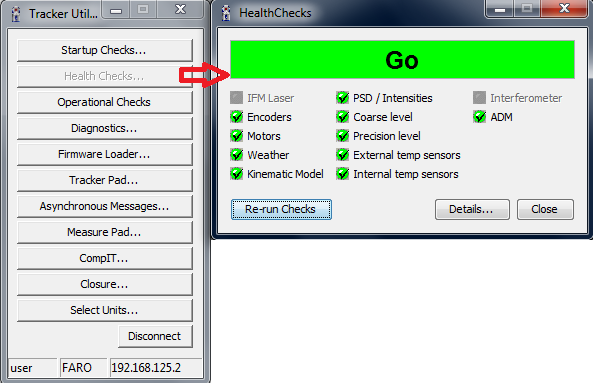
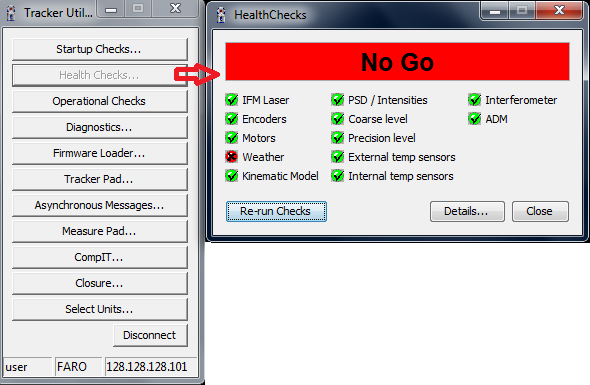
Se incontriamo problemi con il tracker, possiamo avviare qualche controllo premendo Health Checks... Le prossime due immagini mostrano un successo e un fallimento rispettivamente. Qualche volta, i problemi vengono risolti dopo aver riconnesso i cavi e riavviato il laser tracker.
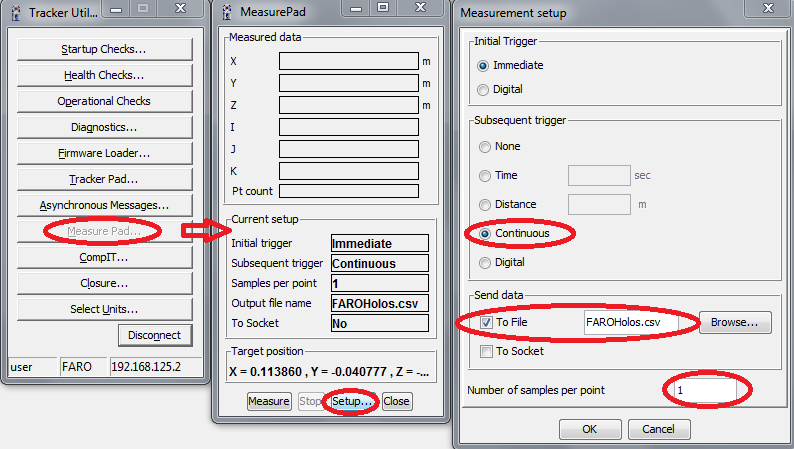
Infine, possiamo usare Measure pad per prendere alcune misurazioni. Il laser tracker può seguire un bersaglio e misurare la posizione XYZ ad una frequenza di 1000 Hz. Se impostiamo 1 sample per punto e il trigger continuo, il tracker registrerà 1000 misurazioni per secondo in un file CSV.
Possiamo usare questa funzionalità per misurare il percorso di un robot e usare il controllo di accuratezza del percorso di RoboDK per controllare l'accuratezza, velocità ed accelerazione lungo il percorso.