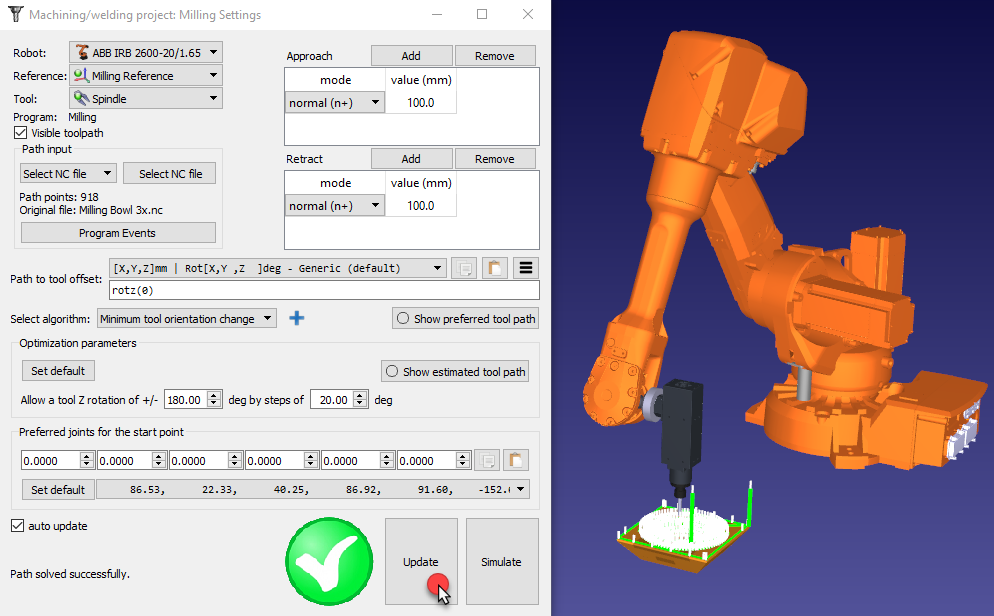
Dato un orientamento preferito dell'utensile, il robot può avere una certa libertà di ruotare attorno all'asse Z dell'utensile. Questo permette al robot di risolvere il programma evitando singolarità del robot, limiti di giunto e assicurando che tutti i punti siano raggiungibili. Per impostazione predefinita, RoboDK permette all'utensile di ruotare fino a +/-180 gradi attorno all'asse del TCP, con incrementi di 20 gradi.
È consigliato limitare questa rotazione a seconda dell'applicazione. Ad esempio, è possibile inserire +/-90 gradi per limitare a metà la rotazione consentita. Diminuire questo parametro riduce anche il tempo di elaborazione necessario per ottenere il programma.
Suggerimento: Seleziona Mostra percorso stimato per vedere i punti raggiungibili (in verde) e i punti irraggiungibili (in rosso). I punti raggiungibili possono essere ruotati rispetto al percorso preferito per rendere i bersagli raggiungibili dal robot.
Se alcuni punti del percorso non sono raggiungibili, è consigliato ruotare il sistema di riferimento oppure essere più permissivi con la rotazione Z dell'utensile. Il sistema di riferimento può essere spostato tenendo premuto il tasto Alt e trascinando il sistema di coordinate per adattare meglio la parte allo spazio di lavoro del robot.
Nota: Il percorso stimato verrà visualizzato quando il sistema di riferimento o il TCP vengono modificati (se l'opzione Auto update è selezionata). Questo può aiutarti a trovare la posizione ottimale per la tua operazione di lavorazione robotizzata.
Suggerimento: Valori di passo più piccoli permettono un riorientamento più graduale dell'utensile quando attraversa una singolarità. D'altra parte, potrebbe volerci più tempo per calcolare il percorso.
Nota: Imposta la rotazione consentita attorno a Z su 0 gradi per vincolare completamente l'utensile secondo l'orientamento preferito. Per applicazioni semplici in cui il robot lavora lontano da singolarità o limiti di asse è anche possibile impostare questa rotazione a 0 gradi. Questo è utile per applicazioni di fresatura 3D di grandi dimensioni in cui l'utensile deve mantenere principalmente lo stesso orientamento.