Progetto Inseguimento Punti
È possibile simulare facilmente un robot che segue dei punti con RoboDK. I punti in RoboDK possono essere estratti da oggetti, curve o importati come lista di punti da file CSV. Questa opzione è utile, ad esempio, per applicazioni di saldatura a punti o di foratura. Il video seguente mostra un esempio di impostazione di un'applicazione di saldatura a punti: guarda il video.
Seleziona Utilità➔Progetto Inseguimento Punti per aprire le impostazioni di inseguimento punti. Queste impostazioni sono le stesse di un Progetto di Lavorazione Robotizzata, l’unica differenza è che l’Input percorso è preselezionato su Seleziona punti.
Seleziona Seleziona punti per selezionare i punti sullo schermo.
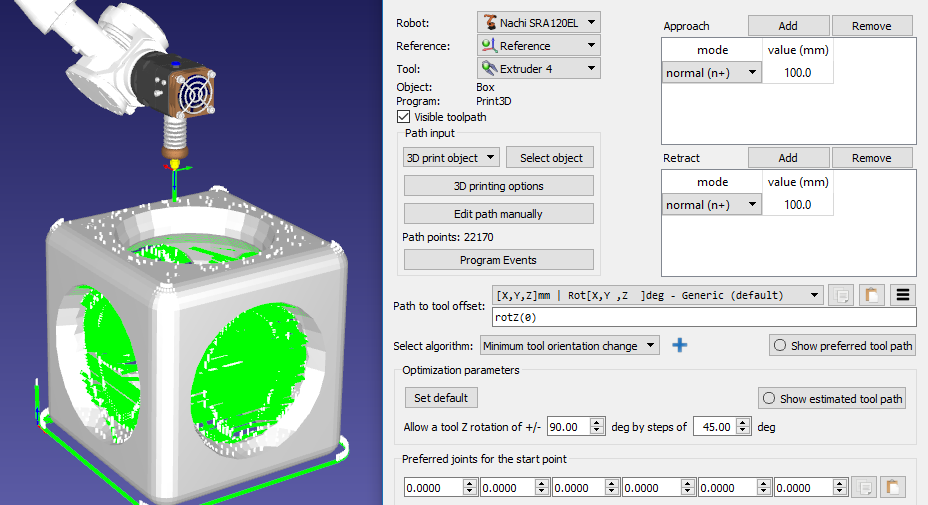
Seleziona i punti con un click sinistro del mouse. Selezionando lo stesso punto due volte si inverte la direzione di avvicinamento. Inoltre, cliccando con il tasto destro su un punto è possibile selezionare i punti successivi selezionando Seleziona prossimo.
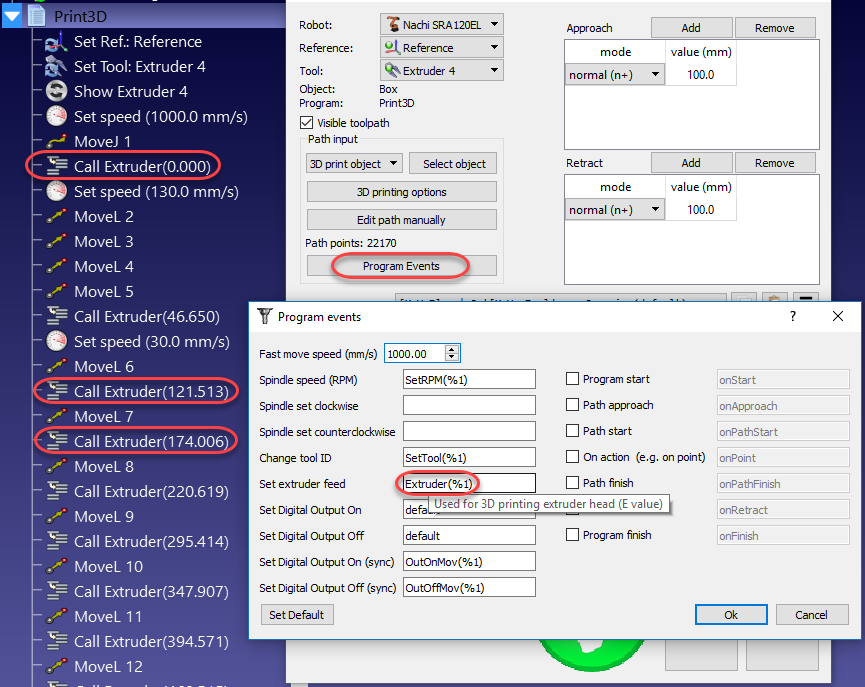
Clicca con il tasto destro sullo schermo e seleziona Fatto o premi il tasto Esc per tornare al menu delle impostazioni. Il percorso verde mostrerà il movimento del robot rispetto all'oggetto.
Alcune opzioni aggiuntive sono disponibili in alto a destra nelle impostazioni, come la velocità dell'utensile e la distanza di avvicinamento. Le impostazioni predefinite sono mostrate nella seguente immagine:


Importa Punti
Una lista di punti può essere importata da un file di testo o da un file CSV selezionando Utilità→Importa Punti. Un nuovo elemento apparirà nella stazione mostrando i punti come un oggetto.


Il file può essere un file di testo con le coordinate 3D di ogni punto della curva. Opzionalmente, l'orientamento dell'asse Z dell'utensile può essere fornito come vettore i,j,k.
Opzionalmente, curve esistenti di un oggetto possono essere convertite in punti cliccando con il tasto destro su una curva e poi selezionando Estrai punti curva.


