Setup per Lavorazione
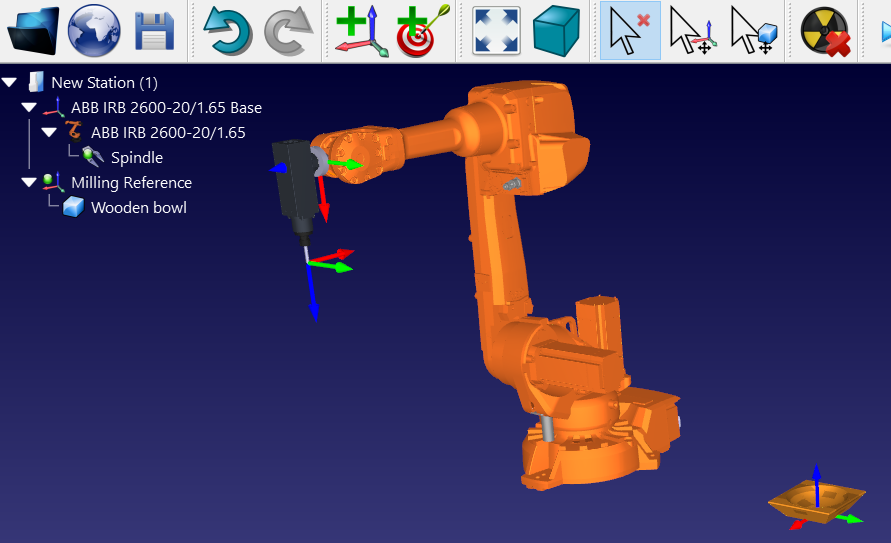
Questa sezione mostra come preparare un semplice progetto RoboDK, offline, per la lavorazione robotizzata. La cella di lavorazione robotizzata deve avere almeno un robot, un utensile (EOAT) e un sistema di riferimento (detto anche sistema di coordinate, riferimento pezzo o datum). Maggiori informazioni su come costruire una nuova stazione in RoboDK nella sezione Per Iniziare.
I passaggi seguenti mostrano come preparare una configurazione di lavorazione robotizzata con un robot KUKA KR210 e un mandrino di fresatura Teknomotor (questo esempio è disponibile nella libreria come Sample-New-Project.rdk).
Seleziona un robot:
a.Seleziona File➔
Utilizza i filtri per cercare il tuo robot per marca, carico utile, ...
Per esempio, seleziona il KUKA KR210 R2700 (carico utile 210 Kg, sbraccio 2.7 m).
Seleziona Download e il robot dovrebbe apparire automaticamente nella schermata principale.
Seleziona un utensile:
Dalla stessa libreria online, seleziona Reset per rimuovere i filtri e filtra per Tipo Tool.
Seleziona Download per caricare un utensile Spindle come il mandrino Teknomotor ATC71-C-LN.
Il mandrino verrà automaticamente collegato al robot.
Chiudi la finestra della Libreria Online.
Aggiungi un sistema di riferimento:
Seleziona il sistema di riferimento base del robot (chiamato KUKA KR210 R2700 Base).
b.Seleziona Programma➔ Aggiungi Sistema di Riferimento. Un nuovo sistema di riferimento verrà aggiunto alla base del robot.
Fai doppio click sul riferimento e inserisci le coordinate:
XYZABC = [1500,1000,500,0,0,0] (mm-deg)
Rinomina il nuovo sistema di riferimento in Milling Reference inserendo un nuovo nome o selezionando F2.
Aggiungi l'oggetto che utilizzerai per la lavorazione robotizzata (opzionale):
c.Seleziona File➔
Seleziona un oggetto chiamato Object Chess Rook.sld dalla libreria RoboDK:
C:/RoboDK/Library
Trascina l'oggetto sul Milling Reference se non è stato posizionato lì automaticamente (all'interno dell'albero della stazione).
Fai doppio click sul robot per visualizzare il pannello del robot (opzionale). Il pannello del robot mostra l'utensile attivo e il sistema di riferimento attivo. Selezionando e aggiornando l'utensile e il sistema di riferimento dovremmo vedere le stesse coordinate visibili nel controller del robot. Per impostazione predefinita, il mandrino Teknomotor ha il TCP alla radice del portautensili. L'utensile (TCP) avrà una certa lunghezza. In questo esempio aggiorneremo il TCP per rappresentare la lunghezza della fresa:
Aggiorna la coordinata X dell'utensile (TCP) a 375 mm. Vedrai il TCP muoversi lungo l'asse.
(opzionale) puoi anche creare un secondo utensile e definire un TCP relativo rispetto al primo aggiungendo una traslazione lungo l'asse Z.
Chiudi la finestra del pannello del robot.