Produzione Robotica
È possibile utilizzare i robot industriali come una macchina utensile (CNC a 3 o 5 assi). Per ottenere gli stessi risultati delle macchine CNC, i robot industriali richiedono un software di Programmazione Offline avanzato come RoboDK per convertire i programmi macchina in programmi robot. RoboDK supporta la conversione di programmi macchina come APT, G-code ACL, TAP o NCI in simulazioni e programmi robot.
La lavorazione robotica comprende diverse applicazioni di asportazione di materiale, come fresatura, foratura, smussatura e sbavatura, tipicamente eseguite da macchine utensili automatizzate (CNC).
Le dimensioni del pezzo vengono definite utilizzando un software di progettazione assistita da computer (CAD) e successivamente tradotte in programmi di produzione (come il G-code) da un software di produzione assistita da computer (CAM). I programmi di produzione possono quindi essere convertiti in programmi robot utilizzando gli strumenti di Programmazione Offline di RoboDK.
Assi addizionali, come una tavola rotante e/o una guida lineare, possono essere creati e sincronizzati con il robot per estendere lo spazio di lavoro.
Esempi di Lavorazione Robotizzata
Questa sezione mostra alcuni esempi che coinvolgono la lavorazione robotizzata. Alcuni di questi esempi utilizzano un plug-in per mostrare come generare il percorso utensile CAM. Tuttavia, è possibile caricare in RoboDK qualsiasi percorso utensile generico a 5 assi, come file APT, NC o G-code.
Per saperne di più sui progetti di esempio, consultare la sezione degli esempi.
Visitare la sezione CAM Add-Ins della nostra documentazione per altri esempi di progetti di lavorazione robotizzata, come Mastercam, MecSoft/RhinoCAM, Inventor, FeatureCAM o Fusion 360.
Introduzione alla Lavorazione Robotizzata
Questo esempio aiuta a comprendere le basi della lavorazione robotizzata in RoboDK e come convertire un lavoro di lavorazione robotizzata a 3 assi in una simulazione di lavorazione robotizzata e in un programma robot.
Per saperne di più su questo esempio di lavorazione robotizzata.
Introduzione alla Lavorazione Robotizzata (5x)
Questo esempio aiuta a comprendere come configurare le impostazioni di lavorazione robotizzata in RoboDK e come convertire un lavoro di lavorazione robotizzata a 5 assi in una simulazione e in un programma robot.
Questo esempio aiuta anche a creare movimenti di avvicinamento/ritrazione sicuri tra le diverse operazioni del lavoro di lavorazione.
Per saperne di più su questo esempio.
Lavorazione Robotizzata con Assi Esterni
Questo esempio mostra come utilizzare un robot KUKA con 3 assi esterni addizionali per la lavorazione robotizzata. La cella include un braccio robotico a 6 assi, una guida lineare a un asse e una tavola rotante a 2 assi.
Maggiori informazioni nella sezione esempi RhinoCAM. L’integrazione tra RhinoCAM e RoboDK carica automaticamente i file APT da RhinoCAM a RoboDK.
Taglio Laser
Questo esempio mostra come utilizzare un robot Yaskawa/Motoman per un’applicazione di taglio laser. Il percorso di taglio del robot viene definito utilizzando il RoboDK Add-In per Autodesk Fusion.
Per saperne di più su questo esempio di taglio laser.
Lavorazione Robotizzata di Stampi
Questo esempio mostra come utilizzare un robot Yaskawa/Motoman per la lavorazione robotizzata e il RoboDK Add-In per Mastercam. RoboDK supporta il caricamento automatico di file NCI o NC generati da Mastercam.
Visiti l’esempio Lavorazione Robotizzata a 3 Assi con Mastercam per maggiori informazioni.
Per saperne di più su questo esempio di lavorazione di stampi.
Sbavatura Robotizzata
Questo esempio mostra come utilizzare un robot ABB per la sbavatura. Questo esempio include un'operazione di pick and place.
Per saperne di più su questo esempio di sbavatura di materiali plastici.
Lucidatura
Questo esempio mostra come utilizzare un robot KUKA per la lucidatura.
Per saperne di più su questo esempio di sbavatura di materiali plastici.
Setup per Lavorazione
Questa sezione mostra come preparare un semplice progetto RoboDK, offline, per la lavorazione robotizzata. La cella di lavorazione robotizzata deve avere almeno un robot, un utensile (EOAT) e un sistema di riferimento (detto anche sistema di coordinate, riferimento pezzo o datum). Maggiori informazioni su come costruire una nuova stazione in RoboDK nella sezione Per Iniziare.
I passaggi seguenti mostrano come preparare una configurazione di lavorazione robotizzata con un robot KUKA KR210 e un mandrino di fresatura Teknomotor (questo esempio è disponibile nella libreria come Sample-New-Project.rdk).
Seleziona un robot:
a.Seleziona File➔
Utilizza i filtri per cercare il tuo robot per marca, carico utile, ...
Per esempio, seleziona il KUKA KR210 R2700 (carico utile 210 Kg, sbraccio 2.7 m).
Seleziona Download e il robot dovrebbe apparire automaticamente nella schermata principale.
Seleziona un utensile:
Dalla stessa libreria online, seleziona Reset per rimuovere i filtri e filtra per Tipo Tool.
Seleziona Download per caricare un utensile Spindle come il mandrino Teknomotor ATC71-C-LN.
Il mandrino verrà automaticamente collegato al robot.
Chiudi la finestra della Libreria Online.
Aggiungi un sistema di riferimento:
Seleziona il sistema di riferimento base del robot (chiamato KUKA KR210 R2700 Base).
b.Seleziona Programma➔ Aggiungi Sistema di Riferimento. Un nuovo sistema di riferimento verrà aggiunto alla base del robot.
Fai doppio click sul riferimento e inserisci le coordinate:
XYZABC = [1500,1000,500,0,0,0] (mm-deg)
Rinomina il nuovo sistema di riferimento in Milling Reference inserendo un nuovo nome o selezionando F2.
Aggiungi l'oggetto che utilizzerai per la lavorazione robotizzata (opzionale):
c.Seleziona File➔
Seleziona un oggetto chiamato Object Chess Rook.sld dalla libreria RoboDK:
C:/RoboDK/Library
Trascina l'oggetto sul Milling Reference se non è stato posizionato lì automaticamente (all'interno dell'albero della stazione).
Fai doppio click sul robot per visualizzare il pannello del robot (opzionale). Il pannello del robot mostra l'utensile attivo e il sistema di riferimento attivo. Selezionando e aggiornando l'utensile e il sistema di riferimento dovremmo vedere le stesse coordinate visibili nel controller del robot. Per impostazione predefinita, il mandrino Teknomotor ha il TCP alla radice del portautensili. L'utensile (TCP) avrà una certa lunghezza. In questo esempio aggiorneremo il TCP per rappresentare la lunghezza della fresa:
Aggiorna la coordinata X dell'utensile (TCP) a 375 mm. Vedrai il TCP muoversi lungo l'asse.
(opzionale) puoi anche creare un secondo utensile e definire un TCP relativo rispetto al primo aggiungendo una traslazione lungo l'asse Z.
Chiudi la finestra del pannello del robot.
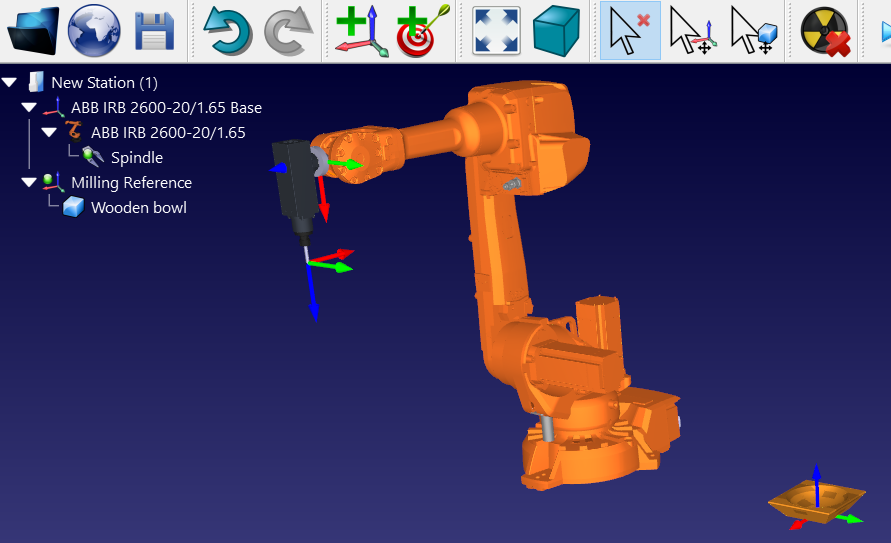
Progetto di lavorazione robotizzata
Seguire questi passaggi per impostare un nuovo progetto di lavorazione robotizzata in RoboDK dato un file NC generato da software CAM (come G-code o APT):
1.Selezionare Utilità➔
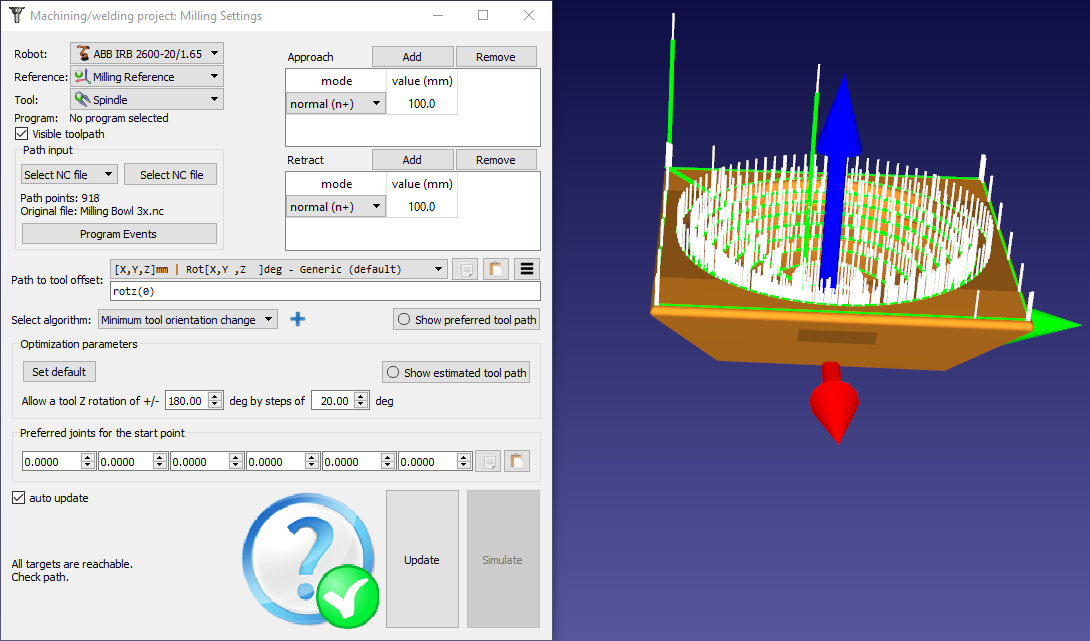
Si aprirà una nuova finestra, come mostrato nell'immagine.
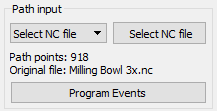
2.Selezionare Seleziona file NC nella sezione input percorso
3.Fornisci un file NC, come uno dalla libreria RoboDK:
C:/RoboDK/Library/Milling Bowl 3x.nc
4.Rinominare il progetto di lavorazione robotizzata in Machining Settings facendo click destro sul nuovo elemento nell’albero e selezionando Rinomina (F2).
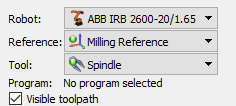
Selezionare il robot, il sistema di riferimento e l'utensile nella sezione in alto a sinistra del menu, come mostrato nella seguente immagine. Il percorso dell'utensile dovrebbe essere visualizzato in verde rispetto al sistema di coordinate corretto.
Il percorso di lavorazione è visualizzato in Verde e le normali del percorso sono visualizzate come vettori bianchi. Deselezionare Percorso visibile per nascondere il percorso.
È possibile selezionare Aggiorna per verificare se è possibile creare un programma di lavorazione robotizzata con le impostazioni predefinite. Se il programma è stato generato correttamente, verrà visualizzato un segno di spunta verde. È quindi possibile selezionare Simula o fare doppio click sul programma generato per avviare la simulazione.
Se viene visualizzata una croce rossa con un messaggio di avviso, significa che il programma di lavorazione robotizzata non è realizzabile. Potrebbe essere necessario modificare alcune impostazioni, come l’orientamento dell'utensile, i parametri di ottimizzazione, il punto di partenza o la posizione della parte.
Le sezioni seguenti forniscono maggiori informazioni su come personalizzare le impostazioni di lavorazione robotizzata.
Input Percorso
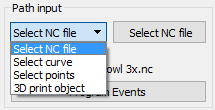
L'input percorso permette di selezionare diversi modi di fornire un percorso. Il percorso può essere definito da:
●Seleziona file NC: Come file NC (ottenuto da software CAM), come descritto in questa sezione
●Seleziona curva: Come una o più curve, descritte nella sezione Progetto Inseguimento Curva.
È possibile importare curve come lista di coordinate in RoboDK
●Seleziona punti: Uno o più punti, come descritto nella sezione Progetto Inseguimento Punti.
È possibile importare punti come lista di coordinate in RoboDK
●Oggetto stampa 3D: Come un oggetto per stampa 3D. Uno slicer è utilizzato per convertire la geometria in percorso
Eventi di Programma
Seleziona Eventi di Programma per visualizzare gli eventi speciali da tenere in considerazione durante la generazione dei programmi robot. Questo include l'attivazione di un cambio utensile, l'impostazione della velocità del mandrino in RPM o l'attivazione di programmi specifici all'inizio o alla fine del programma.
È possibile specificare un valore di arrotondamento in Eventi di programma. Questo creerà automaticamente un’istruzione di arrotondamento all’inizio del programma e aiuterà a rendere i programmi di lavorazione robotizzata più fluidi, evitando che il robot vibri. Ad esempio, su un robot ABB questo imposterà il valore ZoneData in mm, su un robot Fanuc questo imposterà il valore CNT come percentuale e sui controller Universal Robots imposterà il valore di blending in mm.
Se stai utilizzando file G-code o NCI, i codici M personalizzati verranno attivati per impostazione predefinita come chiamate di funzione a M_RunCode (il codice M viene passato come parametro). È possibile rimuovere le chiamate M personalizzate eliminando la chiamata a M_RunCode.
Sposta il cursore del mouse sopra il campo corrispondente per ulteriori informazioni su come personalizzare ogni sezione.
Ad esempio, durante il cambio dell'utensile è possibile utilizzare il valore %1 per rappresentare l’ID dell'utensile fornito dal software CAM. Se preferisci attivare funzioni statiche invece di passare argomenti, puoi sostituire SetTool(%1) con SetTool%1. Utilizzando l'utensile 2, questo genererebbe SetTool2 invece di SetTool(2).
Avvicinamento/Ritrazione
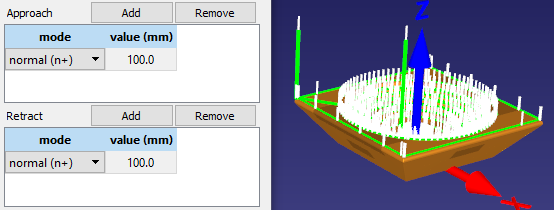
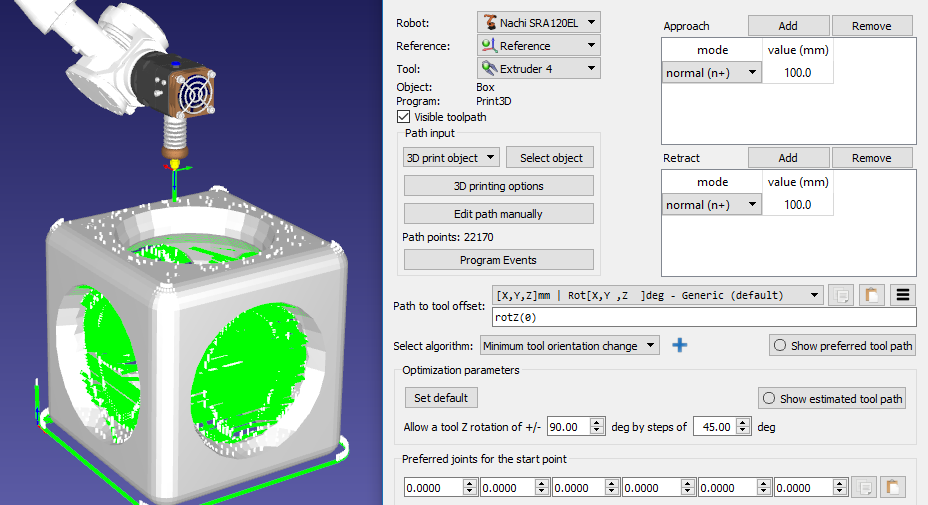
È possibile personalizzare i movimenti di avvicinamento e ritrazione dalla parte in alto a destra del menu di lavorazione robotizzata. Per impostazione predefinita, RoboDK aggiunge movimenti di avvicinamento e ritrazione di 100 mm lungo la normale.
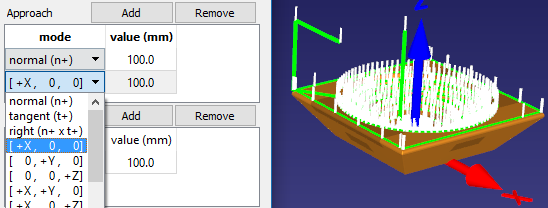
Selezionare Aggiungi per aggiungere un ulteriore movimento di ritrazione. Il percorso verde verrà aggiornato di conseguenza. È possibile scegliere tra il movimento lungo un asse specifico, l'inserimento di coordinate, un avvicinamento ad arco, ecc. È inoltre possibile combinare più movimenti di avvicinamento/ritrazione selezionando il pulsante Aggiungi.
Selezionare Rimuovi per rimuovere un movimento di avvicinamento o ritrazione specifico.
Percorso in offset utensile
Il percorso in offset utensile permette di modificare l'orientamento preferito dell'utensile lungo il percorso. Questa opzione è principalmente utilizzata per ruotare l'utensile attorno all'asse Z del TCP. Questo permette di gestire il sesto grado di libertà attorno all'asse dell'utensile. Sono disponibili diverse opzioni a seconda dell'applicazione e dei suoi requisiti. Ad esempio, è possibile scegliere di minimizzare l'orientamento dell'utensile oppure seguire l'orientamento dell'utensile lungo il percorso.
Visto che un robot a 6 assi è utilizzato per seguire un programma di manifattura CNC a 3 o 5 assi, abbiamo un grado di libertà aggiuntivo da definire. Questo grado di libertà è solitamente la rotazione attorno all'asse Z del TCP. Questo grado di libertà aggiuntivo è particolarmente utile per evitare singolarità, limiti di giunto, collisioni o problemi di raggiungibilità.
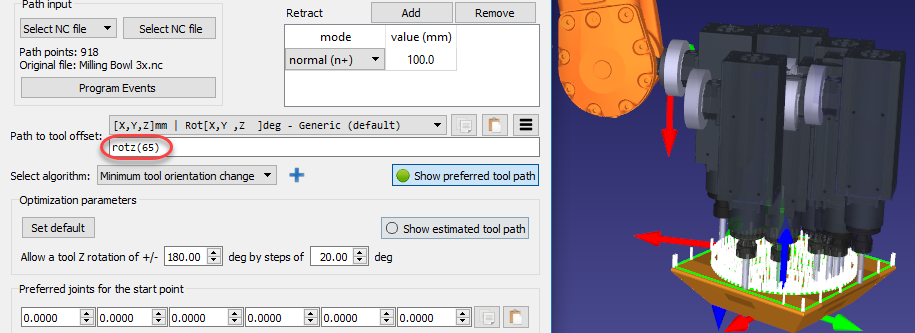
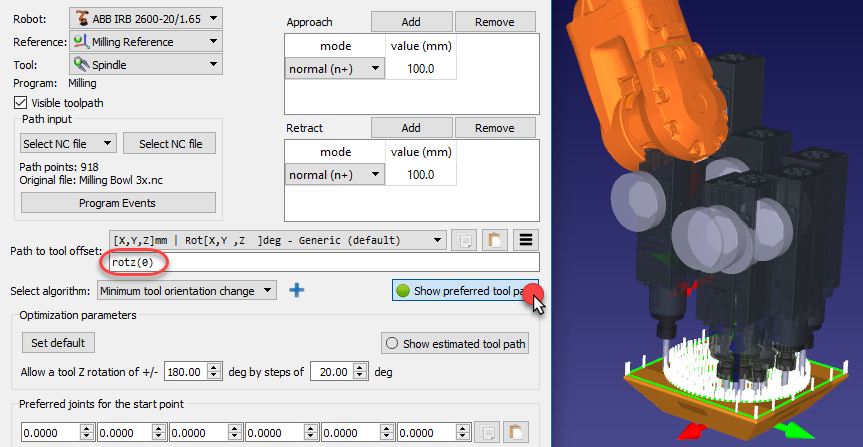
Per impostazione predefinita, il percorso in offset utensile visualizza una trasformazione rotz(0). Questo significa che è possibile aggiungere una rotazione aggiuntiva attorno all'asse Z dell'utensile. Questo valore può essere modificato per stabilire l'orientamento preferito dell'utensile, modificando l'orientamento attorno all'asse Z del TCP oppure in combinazione con altri assi. L'orientamento preferito è l'orientamento che il robot cercherà di mantenere seguendo il percorso.
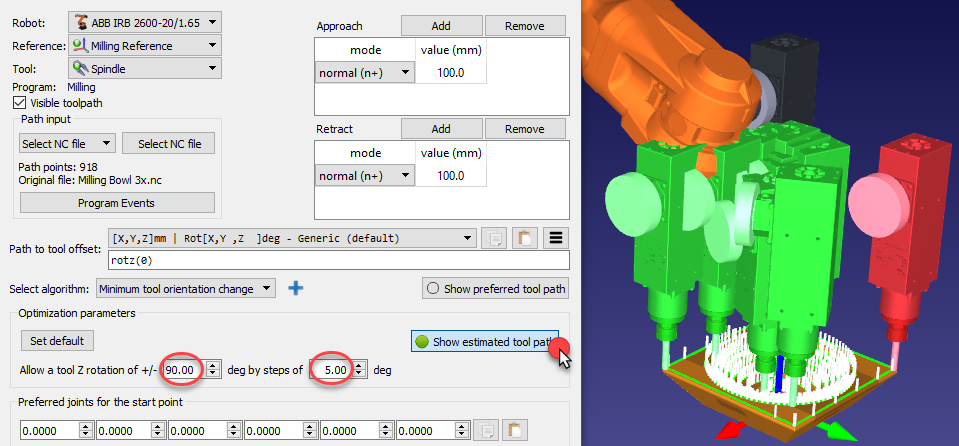
Per impostazione predefinita, RoboDK utilizza l’algoritmo di Minima variazione dell’orientamento dell’utensile. Questo significa che l’orientamento dell’utensile viene mantenuto il più possibile costante lungo il percorso. In generale, questa opzione è adatta per operazioni di fresatura poiché minimizza i movimenti dei giunti del robot. In alternativa, sono disponibili altri algoritmi/metodi, come l’orientamento dell’utensile che segue il percorso (utile per applicazioni di taglio, dove la lama deve rimanere tangente lungo il percorso), oppure il robot che tiene l’oggetto se il percorso deve essere seguito mantenendolo collegato all’utensile del robot (ad esempio, per applicazioni di dosaggio o lucidatura, note anche come configurazioni Remote TCP).
Parametri di ottimizzazione
Dato un orientamento preferito dell'utensile, il robot può avere una certa libertà di ruotare attorno all'asse Z dell'utensile. Questo permette al robot di risolvere il programma evitando singolarità del robot, limiti di giunto e assicurando che tutti i punti siano raggiungibili. Per impostazione predefinita, RoboDK permette all'utensile di ruotare fino a +/-180 gradi attorno all'asse del TCP, con incrementi di 20 gradi.
È consigliato limitare questa rotazione a seconda dell'applicazione. Ad esempio, è possibile inserire +/-90 gradi per limitare a metà la rotazione consentita. Diminuire questo parametro riduce anche il tempo di elaborazione necessario per ottenere il programma.
Se alcuni punti del percorso non sono raggiungibili, è consigliato ruotare il sistema di riferimento oppure essere più permissivi con la rotazione Z dell'utensile. Il sistema di riferimento può essere spostato tenendo premuto il tasto Alt e trascinando il sistema di coordinate per adattare meglio la parte allo spazio di lavoro del robot.
Configurazione Preferita
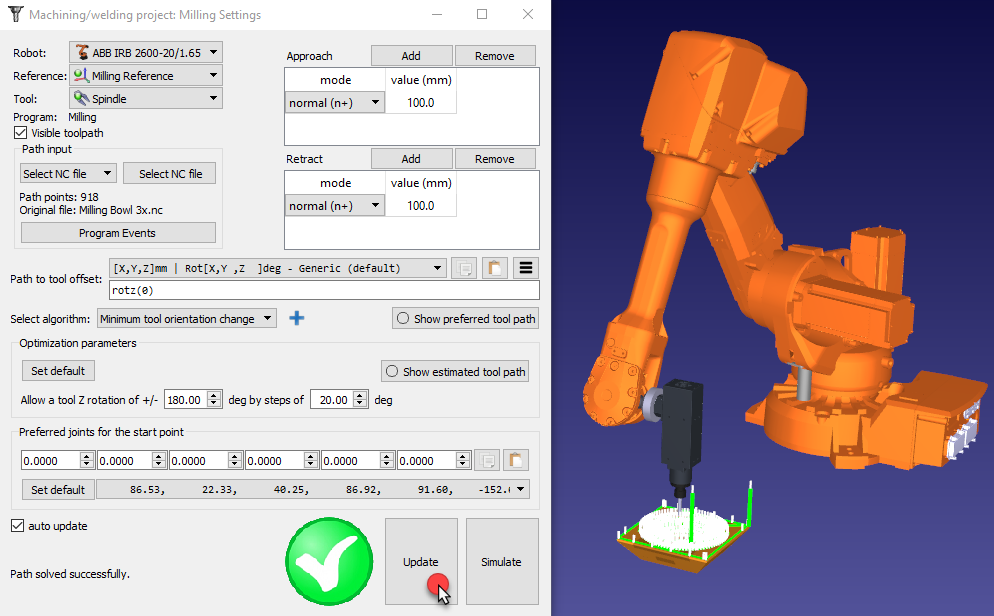
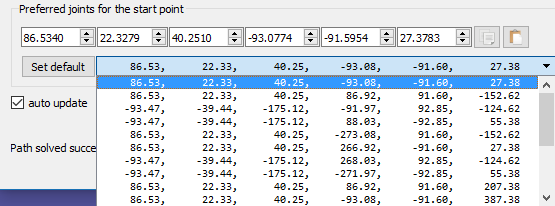
RoboDK seleziona automaticamente la configurazione iniziale che è più vicina ai giunti di partenza preferiti (Giunti preferiti per punto iniziale). Da quel punto, il robot seguirà movimenti lineari, quindi la configurazione robot non cambierà.
Un menu a scomparsa visualizzerà tutte le possibili soluzioni per iniziare il programma. Se necessario, seleziona una configurazione preferita dei giunti del robot e seleziona Aggiorna per ricalcolare il programma.
Aggiorna Programma
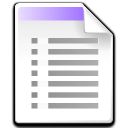
Selezionare Aggiorna per generare il programma robot in base alle impostazioni fornite. Viene visualizzato un segno di spunta verde se il programma può essere creato con successo. Si vedrà quindi un nuovo programma nella stazione chiamato Machining.
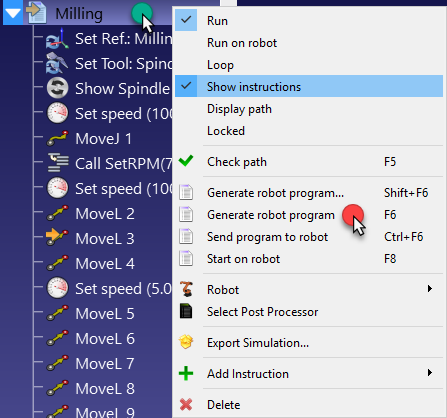
Fare doppio click sul programma generato o selezionare Simula per avviare la simulazione di lavorazione robotizzata.
Fare click con il tasto destro sul programma e selezionare Genera programma robot (F6) per generare il programma robot. Maggiori informazioni sulla generazione del programma nella sezione Programma.
Taglio Robot
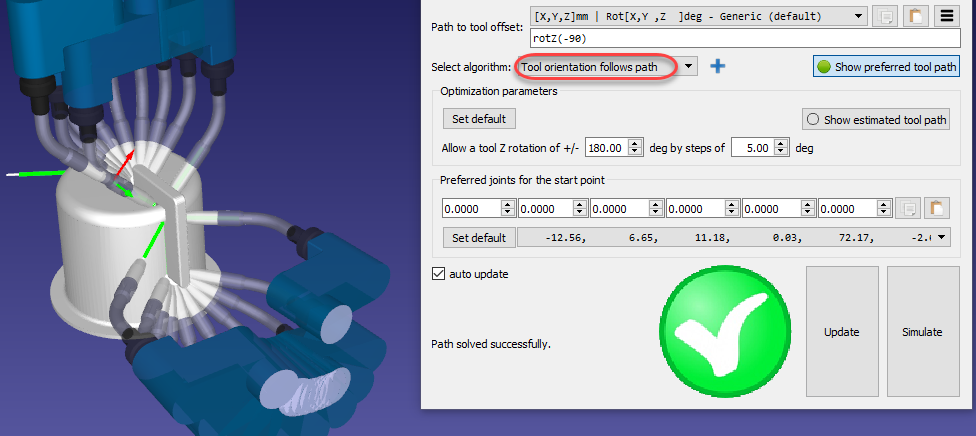
È possibile impostare l'algoritmo per mantenere costante l'orientamento dell'utensile lungo il percorso. Questo comportamento può essere utile, ad esempio, per applicazioni di taglio o saldatura.
Selezionare Orientamento utensile segue il percorso nel menu a discesa Seleziona algoritmo per ricalcolare il percorso utensile preferito. Le altre impostazioni sono le stesse di un progetto di lavorazione con orientamento dell'utensile costante.
Robot tiene oggetto
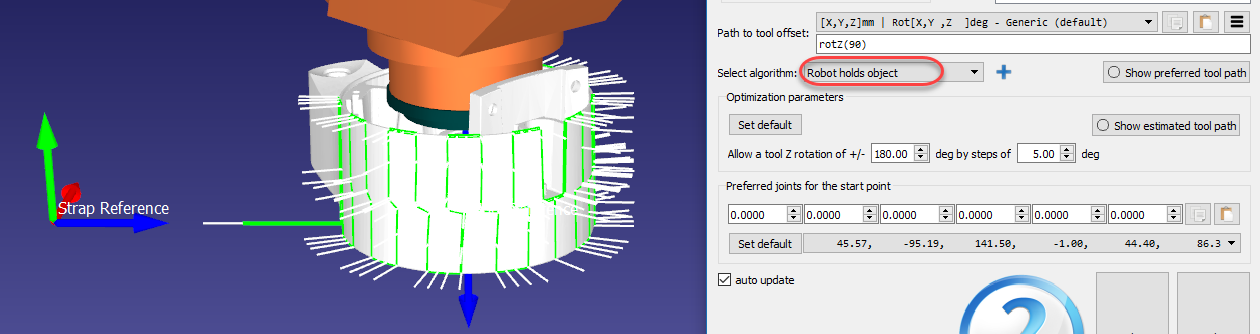
È possibile programmare un robot quando tiene l'oggetto/percorso utensile con il robot mentre l'operazione di produzione viene eseguita con l'utensile. Ciò è utile, ad esempio, per applicazioni di dosaggio di colla o di lucidatura. Questo tipo di programmazione robot è noto anche come Remote TCP.
Selezionare Robot tiene oggetto nel menu a discesa Seleziona Algoritmo per posizionare correttamente il percorso sul riferimento del TCP. Le altre impostazioni sono le stesse di un progetto di lavorazione con orientamento dell'utensile costante.
Maggiori informazioni disponibili nella sezione RoboDK Add-In per Autodesk Fusion.
Progetto Inseguimento Curva
È possibile far sì che un robot segua curve nello spazio 3D utilizzando un Progetto Inseguimento Curva (CFP). Le curve in RoboDK possono essere selezionate dagli spigoli degli oggetti o importate come lista di punti da file CSV. Un progetto inseguimento curva è utile per alcune operazioni di produzione come, ad esempio, saldatura, sbavatura, lucidatura o verniciatura robotizzata.
Per lavorare con un CFP, segui questa procedura:
1.Seleziona Utilità➔Progetto Inseguimento Curva per aprire le impostazioni del progetto inseguimento curva. Queste impostazioni sono le stesse del Progetto di Lavorazione Robotizzata, l'unica differenza è che l'Input percorso è preselezionato su Seleziona curva.
2.Seleziona Seleziona curva per selezionare le curve sullo schermo.
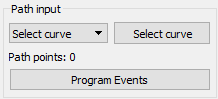
3.Seleziona le curve con il click del tasto sinistro del mouse. Selezionare la stessa curva due volte invertirà la direzione del movimento. Inoltre, cliccando con il tasto destro su una curva precedentemente selezionata è possibile invertirne il senso di marcia, deselezionarla oppure selezionare nuovamente una curva già esistente.
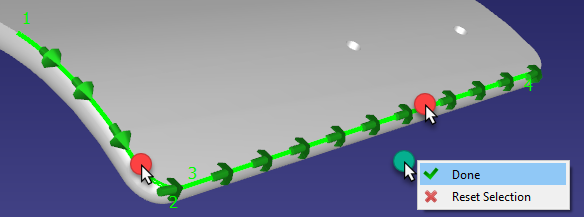
Clicca con il tasto destro sulla finestra 3D e seleziona Fatto o premi il tasto Esc per tornare al menu impostazioni. È anche possibile fare doppio click su uno spazio vuoto per tornare al menu impostazioni. Il percorso verde mostrerà i movimenti del robot rispetto all'oggetto.
4.È possibile selezionare Aggiorna per verificare se è possibile creare un programma robot con le impostazioni predefinite. Se il programma è stato generato correttamente, verrà visualizzato un segno di spunta verde. È quindi possibile selezionare Simula o fare doppio click sul programma generato per avviare la simulazione.
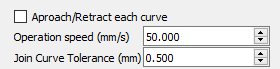
Alcune opzioni addizionali sono disponibili in alto a destra delle impostazioni, ad esempio la velocità dell'utensile e se i movimenti di avvicinamento/ritrazione devono essere applicati ad ogni curva. Le impostazioni di default sono visualizzate nella prossima immagine:
Il programma può essere ulteriormente personalizzato e ottimizzato utilizzando le stesse funzionalità mostrate nella sezione di lavorazione robotizzata.
Estrarre Caratteristiche da Oggetti 3D
È possibile estrarre curve dalle caratteristiche di oggetti 3D importati in RoboDK selezionando Strumenti→Crea Curve.
Un pannello apparirà sul lato sinistro della finestra di RoboDK; sarà possibile estrarre curve finché questo pannello è attivo e l’opzione "Estrai curve automaticamente" è abilitata.
È possibile posizionare il cursore sull'oggetto 3D da cui estrarre la curva. Apparirà una linea sottile e azzurra a rappresentare la curva. Le frecce bianche su diversi punti rappresentano la normale della curva, ovvero la direzione da cui l'utensile si avvicinerà.
È possibile modificare l’orientamento delle normali della curva (direzione di avvicinamento) spostando leggermente il mouse in verticale o in orizzontale. Il passo predefinito è di 15 gradi ed è controllato dall’opzione "Passo di inclinazione (gradi)" nel pannello Crea Curva.
Una volta identificata la curva corretta, fare click su di essa senza spostare il mouse. Ripetere finché non sono state selezionate tutte le curve che si desidera utilizzare in un Progetto Inseguimento Curva.
RoboDK include diversi strumenti per modificare le curve anche dopo averle estratte. Se si desidera semplicemente modificare la normale, è possibile farlo selezionando Strumenti➔Modifica Curve. Questa funzionalità permette di modificare le normali su qualsiasi curva creata in precedenza.
Importa Curve
RoboDK può creare oppure ottenere curve da diverse fonti. Il seguente elenco mostra esempi di strumenti che permettono di creare una curva utilizzabile in un Progetto Inseguimento Curva:
a.Estrarre le caratteristiche da un oggetto 3D importato in RoboDK.
b.Importare un file CSV contenente la curva.
c.Importare una curva utilizzando un plug-in CAD/CAM.
d.Importare curve da un file SVG o DXF.
e.Utilizzando l’app Surface Pattern Generator.
f.Utilizzando le RoboDK API per integrarsi con applicazioni esterne.
g.Utilizzando una sonda manuale come RoboDK TwinTrack.
Importa un file CSV
Le curve possono essere importate in RoboDK da un file CSV o da un file di testo selezionando Utilità→Importa Curva. Un nuovo elemento apparirà nella stazione mostrando la curva come oggetto.
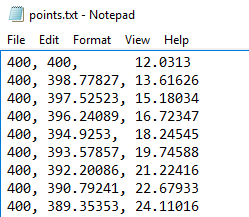
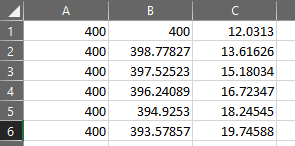
Il file può essere un file di testo con le coordinate 3D di ogni punto della curva. Opzionalmente, l'orientamento dell'asse Z dell'utensile può essere fornito come vettore i,j,k. Tutte le coordinate devono essere relative al sistema di coordinate della parte.
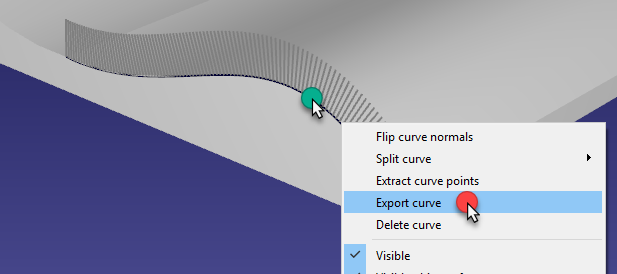
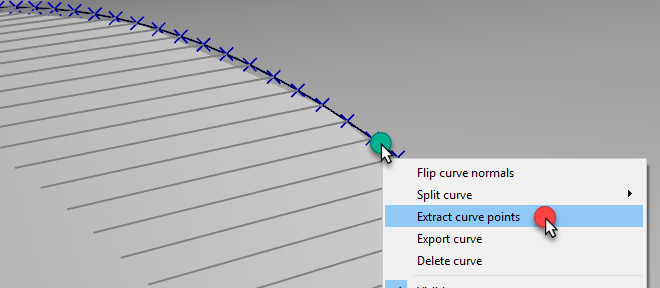
Opzionalmente, le curve esistenti di un oggetto possono essere esportate come file CSV (click destro su una curva, poi seleziona Esporta curva), modificate e reimportate in RoboDK.
Maggiori informazioni ed esempi su come personalizzare l’importazione di file CSV o TXT come curve o punti sono disponibili nella sezione di esempi della RoboDK API.
Progetto Inseguimento Punti
È possibile simulare facilmente un robot che segue dei punti con RoboDK. I punti in RoboDK possono essere estratti da oggetti, curve o importati come lista di punti da file CSV. Questa opzione è utile, ad esempio, per applicazioni di saldatura a punti o di foratura. Il video seguente mostra un esempio di impostazione di un'applicazione di saldatura a punti: guarda il video.
Seleziona Utilità➔Progetto Inseguimento Punti per aprire le impostazioni di inseguimento punti. Queste impostazioni sono le stesse di un Progetto di Lavorazione Robotizzata, l’unica differenza è che l’Input percorso è preselezionato su Seleziona punti.
Seleziona Seleziona punti per selezionare i punti sullo schermo.
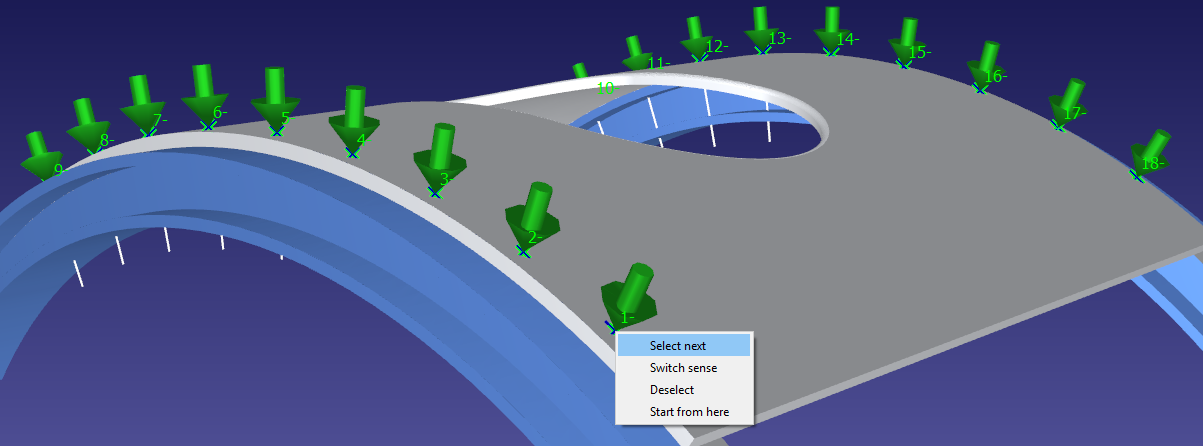
Seleziona i punti con un click sinistro del mouse. Selezionando lo stesso punto due volte si inverte la direzione di avvicinamento. Inoltre, cliccando con il tasto destro su un punto è possibile selezionare i punti successivi selezionando Seleziona prossimo.
Clicca con il tasto destro sullo schermo e seleziona Fatto o premi il tasto Esc per tornare al menu delle impostazioni. Il percorso verde mostrerà il movimento del robot rispetto all'oggetto.
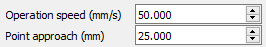
Alcune opzioni aggiuntive sono disponibili in alto a destra nelle impostazioni, come la velocità dell'utensile e la distanza di avvicinamento. Le impostazioni predefinite sono mostrate nella seguente immagine:


Importa Punti
Una lista di punti può essere importata da un file di testo o da un file CSV selezionando Utilità→Importa Punti. Un nuovo elemento apparirà nella stazione mostrando i punti come un oggetto.


Il file può essere un file di testo con le coordinate 3D di ogni punto della curva. Opzionalmente, l'orientamento dell'asse Z dell'utensile può essere fornito come vettore i,j,k.
Opzionalmente, curve esistenti di un oggetto possono essere convertite in punti cliccando con il tasto destro su una curva e poi selezionando Estrai punti curva.

Progetto di stampa 3D con robot
La produzione additiva (o stampa 3D) è il processo di creazione di oggetti solidi tridimensionali da un file digitale. I bracci robotici industriali possono essere usati come stampanti 3D a 3 assi o a 5 assi con RoboDK. Il seguente video mostra una panoramica di come impostare la stampa 3D con RoboDK offline: guarda il video.
La stampa 3D con robot è possibile in uno dei seguenti modi:
●Convertendo direttamente un programma G-code (file NC) in programmi robot con RoboDK, come mostrato con il progetto di lavorazione robotizzata. La portata di materiale (direttiva dell'estrusore E) viene calcolata correttamente per ogni movimento e può essere integrata nel programma generato come un Evento Programma. Il G-code è un tipo di file NC supportato da RoboDK ed è anche un formato supportato da molte stampanti 3D. La maggior parte dei software di slicing può generare il G-code a partire da un file STL.
Seleziona Utilità→Progetto di stampa 3D per aprire le impostazioni di stampa 3D.


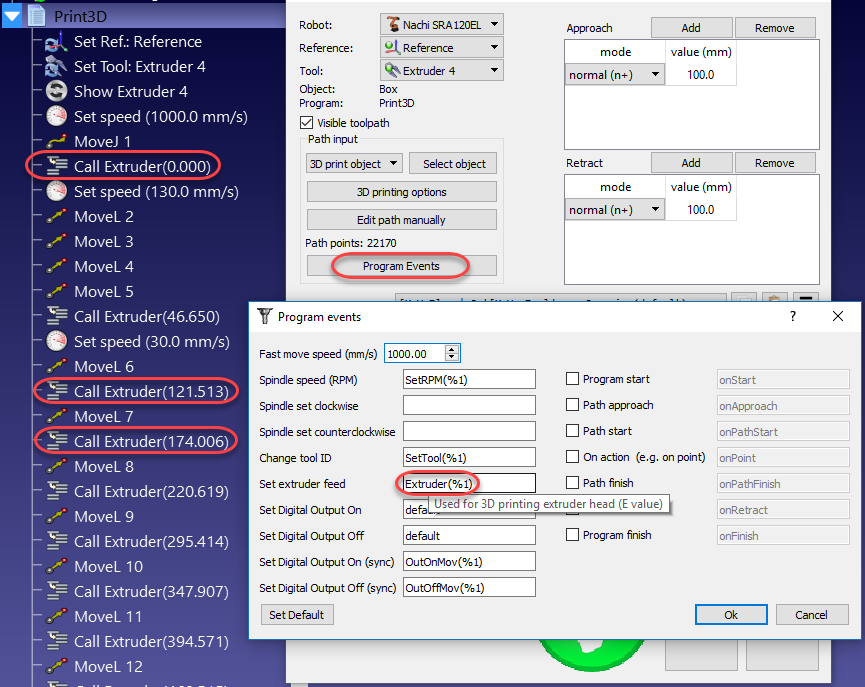
Di default, RoboDK traduce i valori E come chiamate programma ad un programma chiamato Extruder passando anche il valore E come parametro. Seleziona Eventi Programma per modificare questo comportamento.

Il valore di estrusione (E) rappresenta quanto materiale deve essere estruso prima di ogni movimento. Questo valore può essere utilizzato per gestire il feed dell'estrusore dal robot tenendo in considerazione la velocità del robot e la distanza tra i punti.
In alternativa, è possibile calcolare il feed dell'estrusore utilizzando un post-processor e generare di conseguenza il codice appropriato. La prossima sezione fornisce un esempio.
Post-processor per la stampa 3D con robot
Questa sezione mostra come modificare un post-processor robot per calcolare la velocità dell’estrusore prima di eseguire un’istruzione di movimento per la stampa 3D. In alternativa, queste operazioni possono essere effettuate sul controller del robot con la chiamata di programma Extruder (comando predefinito per pilotare l’estrusore).
Personalizzando un post-processor robot, è possibile semplificare l'integrazione di un estrusore per la stampa 3D prima di inviare il programma al robot. Per svolgere questo compito, dobbiamo eseguire alcuni calcoli e generare codice personalizzato quando il programma viene generato nel post-processor del robot.
Il primo passo è intercettare le chiamate Extruder e leggere i nuovi valori Extruder (valori E) all’interno della sezione RunCode del post-processor. La sezione seguente elabora tutte le chiamate di programma generate per un programma:
def RunCode(self, code, is_function_call = False):
if is_function_call:
if code.startswith("Extruder("):
# Intercept the extruder command.
# if the program call is Extruder(123.56)
# we extract the number as a string
# and convert it to a number
self.PRINT_E_NEW = float(code[9:-1])
# Skip the program call generation
return
else:
self.addline(code + "()")
else:
# Output program code
self.addline(code)
Il valore Extruder (lunghezza/E) viene salvato nella variabile PRINT_E_NEW nel post-processor del robot.
Dobbiamo attivare una chiamata di funzione denominata new_move ad ogni nuova istruzione di movimento lineare. Possiamo aggiungere questa chiamata all’inizio del comando MoveL:
def MoveL(self, pose, joints, conf_RLF=None):
"""Add a linear movement"""
# Handle 3D printing Extruder integration
self.new_move(pose)
...
Dobbiamo inoltre aggiungere le seguenti variabili nell'intestazione del post-processor per calcolare gli incrementi dell'estrusore:
# 3D Printing Extruder Setup Parameters:
PRINT_E_AO = 5 # Analog Output ID to command the extruder flow
PRINT_SPEED_2_SIGNAL = 0.10 # Ratio to convert the speed/flow to an analog output signal
PRINT_FLOW_MAX_SIGNAL = 24 # Maximum signal to provide to the Extruder
PRINT_ACCEL_MMSS = -1 # Acceleration, -1 assumes constant speed if we use rounding/blending
# Internal 3D Printing Parameters
PRINT_POSE_LAST = None # Last pose printed
PRINT_E_LAST = 0 # Last Extruder length
PRINT_E_NEW = None # New Extruder Length
PRINT_LAST_SIGNAL = None # Last extruder signal
Infine, dobbiamo definire una nuova procedura che generi i comandi appropriati per il feed dell'estrusore in base alla distanza tra i movimenti, alla velocità del robot e all'accelerazione del robot. Questo presuppone che il feed dell'estrusore sia pilotato da una specifica uscita analogica o da una chiamata di programma personalizzata.
Dobbiamo aggiungere il seguente codice prima della definizione del programma def MoveL.
def calculate_time(self, distance, Vmax, Amax=-1):
"""Calculate the time to move a distance with Amax acceleration and Vmax speed"""
if Amax < 0:
# Assume constant speed (appropriate smoothing/rounding parameter must be set)
Ttot = distance/Vmax
else:
# Assume we accelerate and decelerate
tacc = Vmax/Amax;
Xacc = 0.5*Amax*tacc*tacc;
if distance <= 2*Xacc:
# Vmax is not reached
tacc = sqrt(distance/Amax)
Ttot = tacc*2
else:
# Vmax is reached
Xvmax = distance - 2*Xacc
Tvmax = Xvmax/Vmax
Ttot = 2*tacc + Tvmax
return Ttot
def new_move(self, new_pose):
"""Implement the action on the extruder for 3D printing, if applicable"""
if self.PRINT_E_NEW isNone or new_pose is None:
return
# Skip the first move and remember the pose
if self.PRINT_POSE_LAST isNone:
self.PRINT_POSE_LAST = new_pose
return
# Calculate the increase of material for the next movement
add_material = self.PRINT_E_NEW - self.PRINT_E_LAST
self.PRINT_E_LAST = self.PRINT_E_NEW
# Calculate the robot speed and Extruder signal
extruder_signal = 0
if add_material > 0:
distance_mm = norm(subs3(self.PRINT_POSE_LAST.Pos(), new_pose.Pos()))
# Calculate movement time in seconds
time_s = self.calculate_time(distance_mm, self.SPEED_MMS, self.PRINT_ACCEL_MMSS)
# Avoid division by 0
if time_s > 0:
# This may look redundant but it allows you to account for accelerations and we can apply small speed adjustments
speed_mms = distance_mm / time_s
# Calculate the extruder speed in RPM*Ratio (PRINT_SPEED_2_SIGNAL)
extruder_signal = speed_mms * self.PRINT_SPEED_2_SIGNAL
# Make sure the signal is within the accepted values
extruder_signal = max(0,min(self.PRINT_FLOW_MAX_SIGNAL, extruder_signal))
# Update the extruder speed when required
if self.PRINT_LAST_SIGNAL isNone or abs(extruder_signal - self.PRINT_LAST_SIGNAL) > 1e-6:
self.PRINT_LAST_SIGNAL = extruder_signal
# Use the built-in setDO function to set an analog output
self.setDO(self.PRINT_E_AO, "%.3f" % extruder_signal)
# Alternatively, provoke a program call and handle the integration with the robot controller
#self.addline('ExtruderSpeed(%.3f)' % extruder_signal)
# Remember the last pose
self.PRINT_POSE_LAST = new_pose
Stampa 3D Robotizzata con Cura
La produzione additiva (o stampa 3D) con i robot può essere realizzata preparando i percorsi utensile in uno slicer come Ultimaker Cura e convertendo il G-code generato in programmi robot con RoboDK.
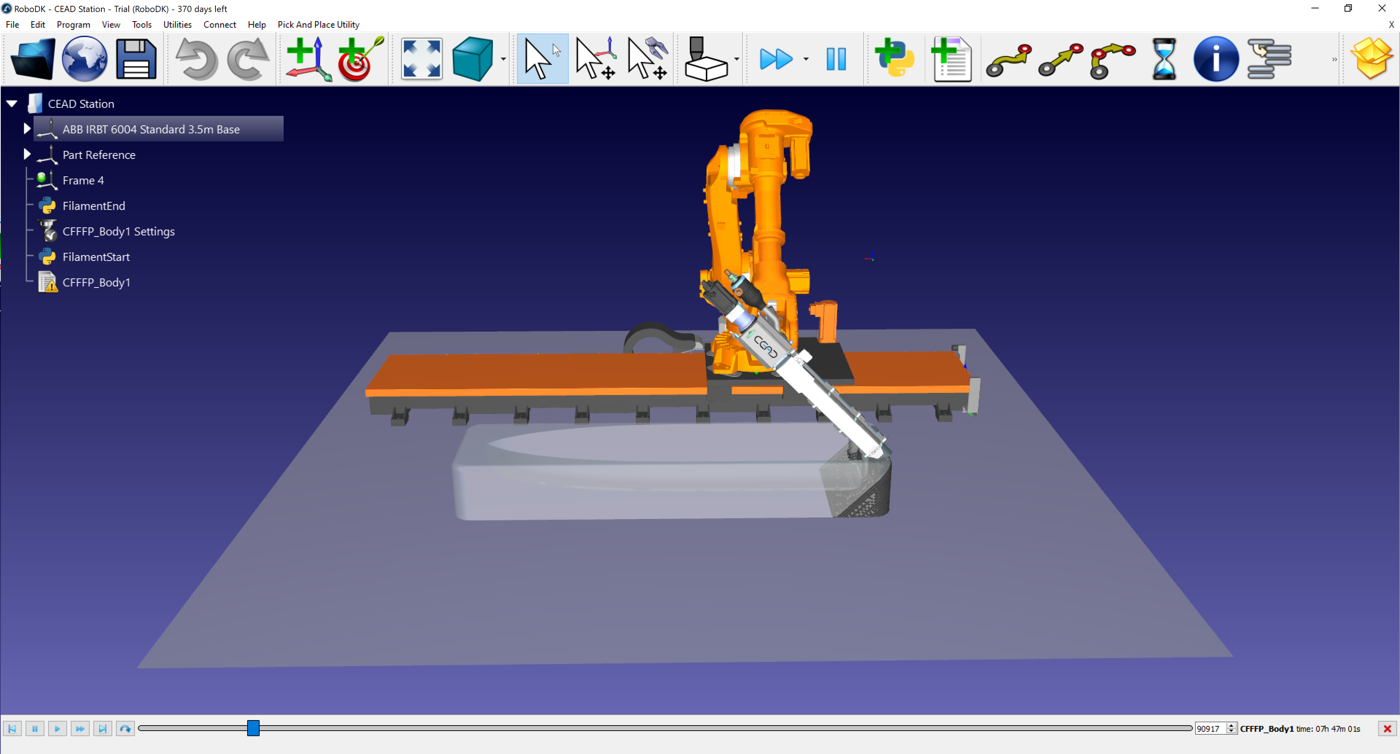
Questo esempio mostra come utilizzare Cura con RoboDK per la stampa 3D su larga scala di uno stampo per scafo di imbarcazione, utilizzando un robot ABB IRB 6640, un estrusore CEAD e una guida lineare ABB IRBT 6004.

La stampa 3D con Cura e RoboDK è possibile in uno dei seguenti modi:
2.Creare una stampante FFF personalizzata in Cura corrispondente allo spazio di lavoro del robot.
3.Importare il modello 3D (file STL) in Cura e applicare un’inclinazione di 45° prima dello slicing.
4.Eseguire lo slicing dell’STL ruotato e generare un programma G-code.
5.Convertire il G-code di Cura in un programma robot in RoboDK.
6.Simulare il processo di estrusione inclinato in RoboDK ed esportare il codice ABB RAPID.
Creare una Stampante Personalizzata in Cura
Aprire Ultimaker Cura ➔ Impostazioni ➔ Stampante ➔ Aggiungi Stampante, quindi selezionare Personalizzata ➔ Stampante FFF Personalizzata.

Impostare il volume di stampa in modo che corrisponda al robot e alla guida:
7.X: 6000 mm
8.Y: 2500 mm
9.Z: 2000 mm
Disabilitare i controlli di riscaldamento poiché l’estrusore CEAD gestisce il riscaldamento esternamente.

Applicare un’Inclinazione di 45° in Cura
Il modello STL deve essere ruotato di 45° in Cura prima dello slicing.
10.Selezionare l’oggetto.
11.Utilizzare lo strumento Ruota di Cura per inclinare la parte di 45°.
12.Eseguire lo slicing dell’STL ruotato.


Generare e Importare il G-code
Dopo aver inclinato il modello, esegui lo slicing in Cura e salva il programma come file .gcode.
In RoboDK, seleziona Utilità → Converti Programma NC e scegli il file di Cura.

Nella finestra di importazione NC:
13.Seleziona il robot ABB IRB 6640.
14.Aggiungi la guida ABB IRBT 6004 come asse esterno.
15.Seleziona l’estrusore CEAD come utensile.
16.Definisci il sistema di riferimento (piattaforma dello scafo).
Sincronizzazione dell’Estrusore
Per impostazione predefinita, RoboDK traduce la direttiva E di Cura come una chiamata di programma a un programma chiamato Extruder, passando il valore E come parametro.
Questo può essere modificato in Strumenti → Opzioni → Eventi di Programma.
Simulazione della Stampa a 45°
Quando il G-code di Cura viene importato, RoboDK simula il processo di estrusione inclinato:
17.L’ABB IRB 6640 segue il percorso utensile di Cura.
18.L’estrusore CEAD è sincronizzato con il movimento del robot.
19.L’orientamento dell’utensile riflette l’inclinazione di 45° applicata in Cura.
20.


