Ballbar test
Questa sezione descrive i passaggi richiesti per prendere misurazioni con la ballbar.
Dovresti avere due programmi robot:
●BallbarSetup: questo programma permette di impostare il centro del test ballbar (toolcup centrale) nella stessa posizione in cui abbiamo registrato i giunti del robot.
●BallbarTest: questo programma è il percorso circolare attorno al toolcup centrale per acquisire le misurazioni con la ballbar.
Per assicurarsi che il toolcup centrale sia nella posizione corretta dobbiamo avviare il programma BallbarSetup. Il robot si muoverà nel punto centrale con un avvicinamento lineare. Dobbiamo poi posizionare e bloccare il supporto magnetico.
Dobbiamo assicurarci di aver immesso correttamente i parametri di mastering del ballbar kit (vedi l'immagine seguente). Questi valori devono essere inseriti nelle caselle “Ballbar reference distance ...” dal menu parametri test. La ballbar QC20-W sarà in grado di misurare queste distanze +/- 1 mm con un'accuratezza di 1 micrometro. L'accuratezza è sufficiente per robot industriali, ma il range di misurazione può essere limitato in certi casi. Per la RCS L-90, è possibile copiare la distanza del bersaglio (raggio), poiché la distanza di riferimento è irrilevante.
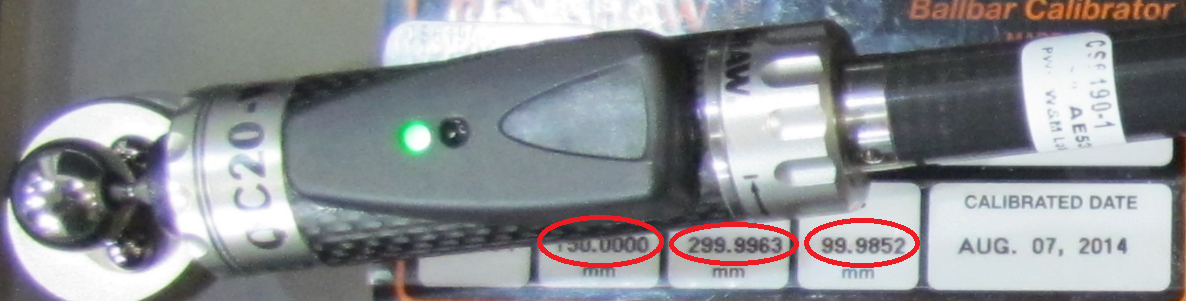
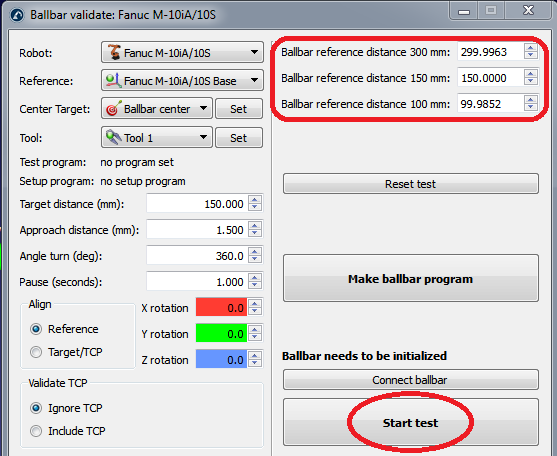
Possiamo iniziare il test selezionando Inizia test (non è richiesto selezionare prima Connetti ballbar). Una nuova finestra apparirà mostrando lo stato della connessione alla ballbar. Se la ballbar non è stata trovata o ci sono dei problemi, devi chiudere la finestra della connessione, spegnere il dispositivo ballbar, riaccenderlo e riprovare ad avviare il test. Se il problema persiste, assicurati di avere una connessione appropriata (Bluetooth o USB). La RCS L-90 offre funzionalità aggiuntive e indicherà se il dispositivo richiede homing o calibrazione.
Una volta stabilita la connessione con la ballbar, RoboDK ti guiderà nei seguenti passaggi:
1.Inizializzare la ballbar con la distanza selezionata per il test.
2.Muovere il robot nella posizione di start (il programma andrà in pausa prima di continuare)
3.L'utente deve poi posizionare la ballbar sul robot.
4.Iniziare il test selezionando OK nello schermo del computer. Il robot non si muoverà fino a che non selezioniamo continua sul teach pendant del robot.
5.Se tutto è corretto una nuova finestra apparirà mostrando la misurazione corrente della ballbar.
6.Possiamo continuare con il programma robot muovendolo lungo il percorso.
7.Quando il robot termina i suoi movimenti, possiamo fermare le misurazioni (orario e antiorario)
Quando il test è finito, RoboDK mostrerà il risultato del test e chiederà all'utente di salvare il report in formato PDF.
Il passaggio 4 è importante per trovare l'inizio e la fine del test. Questi limiti sono trovati perché il robot crea un movimento radiale di circa 1.5 mm per innescare l'inizio e la fine delle misurazioni (nei punti iniziale e finale del percorso).


