Creare una stazione RoboDK
I seguenti passaggi devono essere eseguiti per preparare il ballbar test offline:
1.Seleziona il Robot:
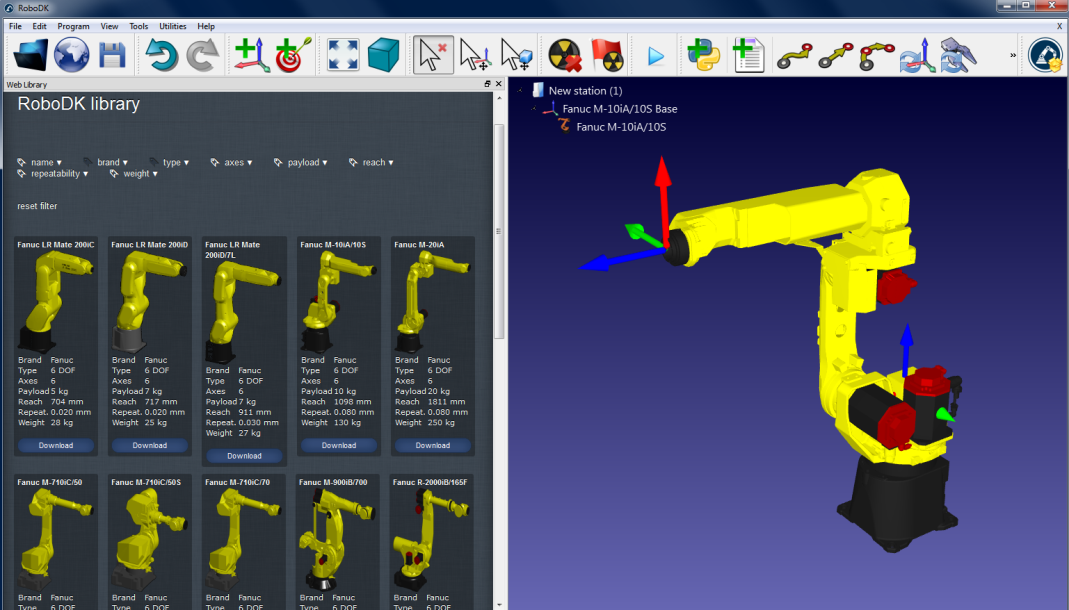
a.Seleziona File➔Apri libreria online. Una nuova finestra apparirà con una lista dei robot.
b.(Opzionale) Usa i filtri per raffinare la selezione del robot.
c.Trova il tuo robot e seleziona Download.
In alternativa, seleziona File➔Apri... e seleziona un file robot nel computer. Questo file può essere scaricato dal sito web: https://robodk.com/libraryoppure ottenuto dopo un progetto di calibrazione.
2.Aggiungi il modulo ballbar test nella stazione:
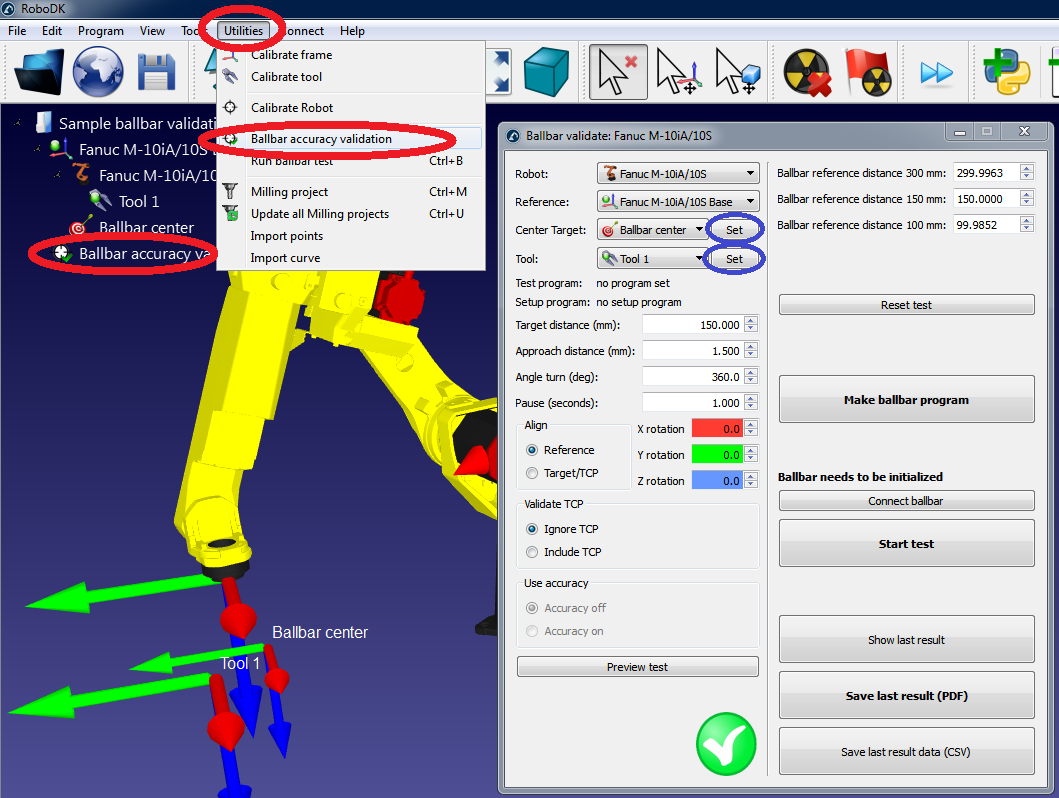
a.Seleziona Utilità➔Test accuratezza ballbar
b.La seguente finestra apparirà e un bersaglio Ballbar center sarà creato automaticamente. Se il robot non ha TCP, il TCP Tool 1 sarà anch'esso creato in automatico.
3.Inserisci i giunti robot del centro del ballbar test (bersaglio Ballbar center):
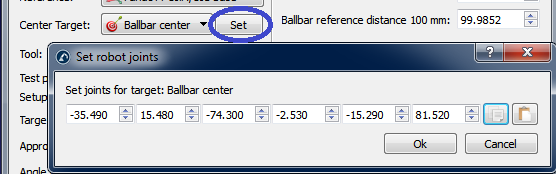
a.Seleziona Imposta accanto al bersaglio Ballbar center.
b.Immetti i giunti robot (assi dei giunti da 1 a 6)
c.Seleziona OK
4.Immetti le coordinate TCP:
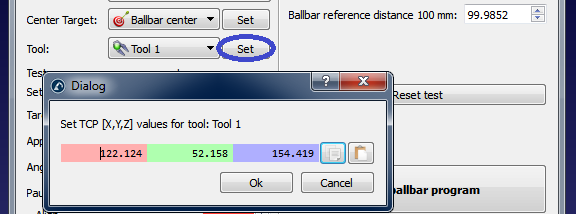
a.Seleziona Imposta accanto all'utensile selezionato (Tool 1 in questo esempio)
b.Immetti le coordinate X,Y,Z del TCP (relative all'end effector del robot)
c.Seleziona OK
5.Genera programmi:
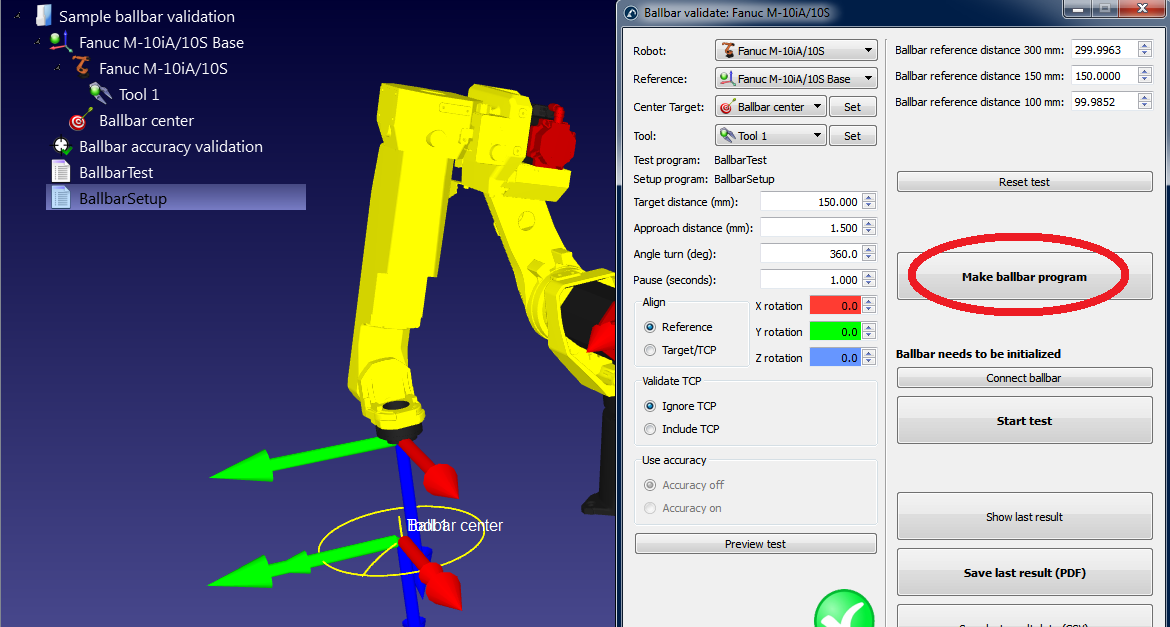
a.Seleziona Crea programma ballbar e il programma sarà creato. In realtà due programmi appariranno:
i.BallbarSetup: Questo programma è usato per posizionare il punto di pivot del toolcup centrale (centro del cerchio) nella stessa posizione in cui era stato posizionato in precedenza
ii.BallbarTest: Questo programma è usato per fare il cerchio attorno al punto di pivot (centro del cerchio) per l'acquisizione dei dati con il ballbar
b.Fai doppio click sui programmi appena creati. RoboDK simulerà il robot che esegue i programmi.
Se il ballbar test non è possibile con le impostazioni di default, puoi cambiare i parametri. Guarda la prossima sezione su come modificare queste impostazioni.
6.Una volta che il programma è di gradimento, i file del programma per il robot posson esser generati:
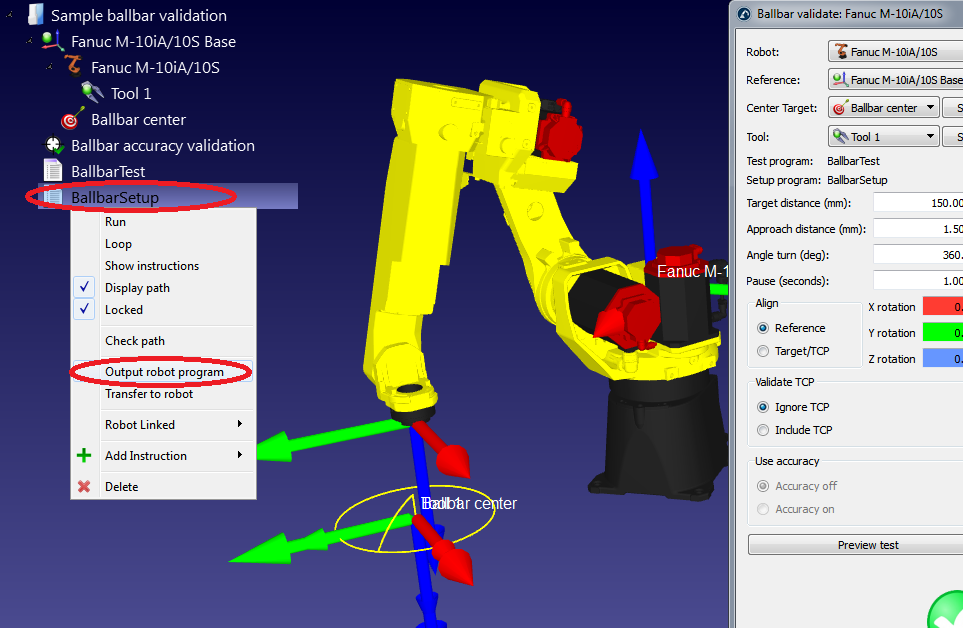
a.Tasto destro sul programma BallbarTest
b.Seleziona Genera programma robot
c.Ripeti per il programma BallbarSetup (tutti i programmi possono essere generati automaticamente sul desktop premendo F6)
d.Poi i programmi posson esser salvati su USB e trasferiti al robot. La connessione FTP può anch'essa venir usata con la maggior parte dei robot.
7.Infine, seleziona File➔Salva Stazione per salvare la stazione RoboDK in un singolo file. Il progetto può essere ripreso in RoboDK facendo doppio click sul file (formato RDK)


