Modificare i parametri del ballbar test
La prossima schermata può essere visualizzata nel menu dei parametri del ballbar test. Si può accedere facendo doppio clic sull'elemento Validazione accuratezza Ballbar nella stazione (vedere il passaggio precedente).
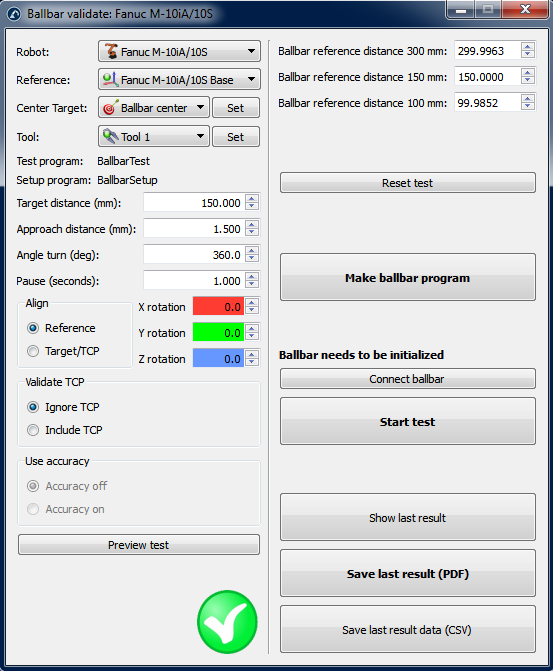
Può essere che il ballbar test non sia possibile di default. La fattibilità del test dipende da tutti questi parametri più i giunti robot del centro della toolcup e la posizione del TCP.
Se il test non è fattibile in primo luogo, possiamo selezionare “Anteprima test” e vedremo probabilmente una sequenza incompleta. In questo caso possiamo ridurre l'“Angle turn (gradi)” in modo che il programma sia fattibile. Se questo non è sufficiente, possiamo ridurre il raggio del cerchio (“Target distance”). Con la ballbar Renishaw QC20-W possiamo testare distanze di 100 mm, 150 mm e 300 mm con un errore di +/-1 mm. Con la Renishaw RCS L-90, il campo di misura della ballbar va da 240 mm a 330 mm. La “Approach distance (mm)” e la pausa (“Pause (secondi)”) possono essere lasciate come di default. Questi parametri permettono di rilevare l'inizio e la fine del test.
Il piano del test è orientato rispetto al sistema di riferimento della base del robot (Reference nella sezione Align), ciò significa che il piano XY del sistema di riferimento del robot è usato per creare il cerchio. Possiamo scegliere di fare il test rispetto al sistema di riferimento dell'utensile. In questo caso viene utilizzato il piano XY dell'utensile (quando il centro è stato insegnato). In entrambi i casi possiamo aggiungere rotazioni addizionali rispetto all'asse X, Y e/o Z del sistema di riferimento.
Se cambiamo certi parametri (ad esempio aggiungendo l'utensile nella validazione), apparirà il messaggio “Important: The TCP must be accurate”. Ciò significa che i movimenti sono calcolati rispetto al centro dell'utensile. In alternativa, possiamo avere errori del TCP e il test sarà comunque fattibile.
Se selezioniamo l'opzione “Includi TCP” l'orientamento dell'utensile cambia con il movimento lungo il cerchio. Questa opzione permette di valutare l'errore del robot più l'utensile come un unico sistema. In alternativa, controlliamo solamente l'errore del robot (“Ignora TCP”).


