Robot ballbar testing
Introduzione
Il ballbar test è spesso usato per testare le performance di macchine a controllo numerico computerizzato (CNC). Questo test può anche essere eseguito sui robot per verificarne le performance e il degrado. Questo test mostra l'errore, la ripetibilità e il gioco di un percorso circolare.
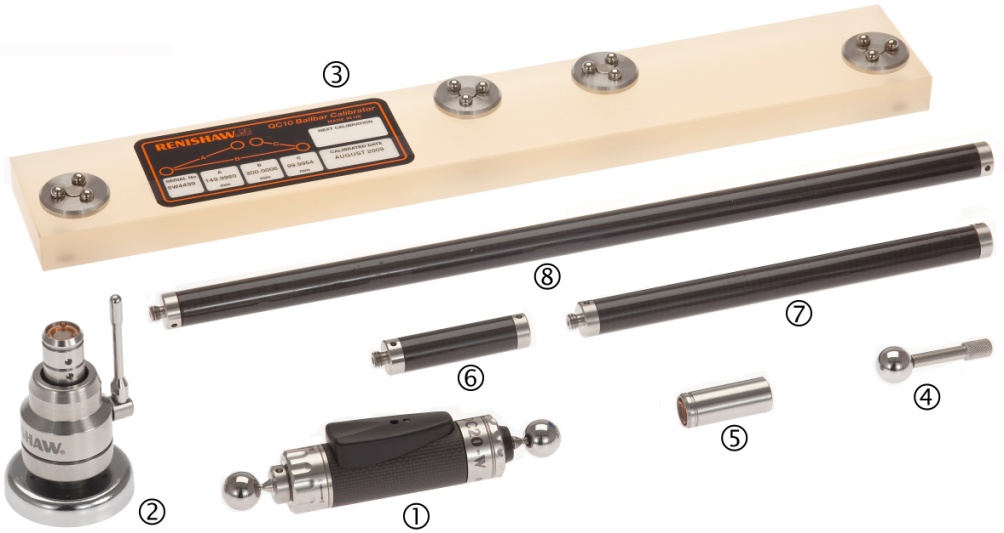
Il dispositivo ballbar più comune per la verifica delle performance è il Renishaw QC20-W. Questo ballbar funziona in modalità wireless con una batteria CR2 (3V) e richiede un computer con connessione Bluetooth.
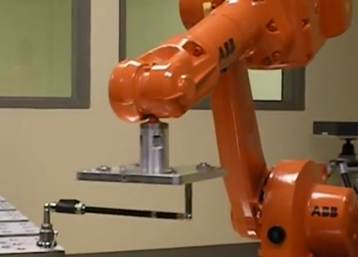
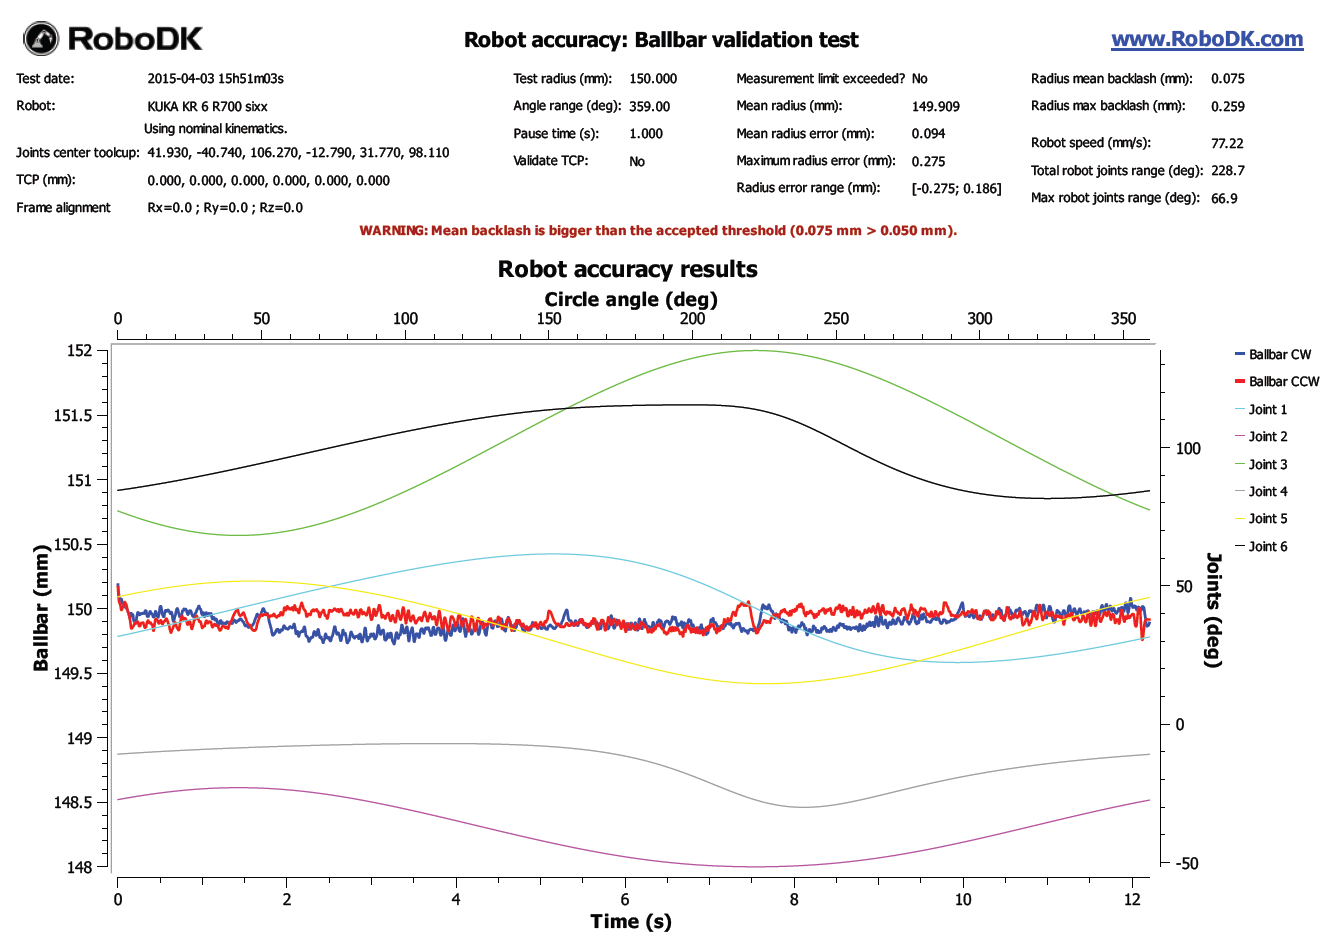
La seguente immagine mostra il ballbar test eseguito da un robot di media taglia. Un video visualizza meglio il test qui: https://robodk.com/ballbar-test.
Il software RoboDK vi guida passo dopo passo per eseguire con successo un test ballbar. RoboDK è in grado di preparare il programma del robot nell'ambiente di simulazione 3D, registrare le misurazioni del ballbar e generare un rapporto sulle prestazioni specifico per il vostro robot.
Il software RoboDK guida l'utente attraverso ogni passaggio per eseguire con successo un ballbar test. RoboDK può preparare il programma robot nell'ambiente di simulazione 3D, registrare le misurazioni del ballbar e generare un report delle performance specifico per il robot.
Requisiti del test
1.Computer portatile con Bluetooth. La connessione Bluetooth deve essere gestita dallo “stack Bluetooth di Microsoft” (impostazione predefinita). Le funzionalità dei dispositivi Bluetooth integrati nei computer portatili sono spesso molto limitate. Si consiglia vivamente di installare un modulo Bluetooth esterno con i driver forniti dal produttore.
Per eseguire correttamente un test ballbar (generare il programma del robot, completare l'acquisizione dei dati e generare un report in formato PDF) è necessario disporre di un computer con le seguenti caratteristiche.
È necessario avere un computer con le seguenti caratteristiche per effettuare propriamente il ballbar test (generare il programma robot, completare l'acquisizione dati e generare il report PDF):
2.Laptop con Bluetooth. La connessione Bluetooth deve essere gestita dallo “Microsoft Bluetooth stack” (predefinito). I dispositivi Bluetooth inclusi nei laptop sono spesso molto limitati. Si raccomanda vivamente di installare un modulo Bluetooth esterno con i driver del produttore.
3.È necessario avere le porte USB del computer sbloccate E senza crittografia. Ciò permette di trasferire il programma al robot senza problemi. In alternativa, è possibile stabilire una connessione FTP.
4.È necessario installare il software RoboDK e disporre di una licenza adeguata. Per le licenze di rete, è necessaria una connessione a Internet per verificare la validità della licenza. Per installare o aggiornare RoboDK per un test ballbar, seguire questi passaggi:
5.Il kit ballbar QC20-W di Renishaw.
6.Il kit Renishaw QC20-W
7.È necessario installare il software RoboDK e disporre di una licenza adeguata. Per le licenze di rete, è necessaria una connessione a Internet per verificare la validità della licenza. Per installare o aggiornare RoboDK per un test ballbar, seguire questi passaggi:
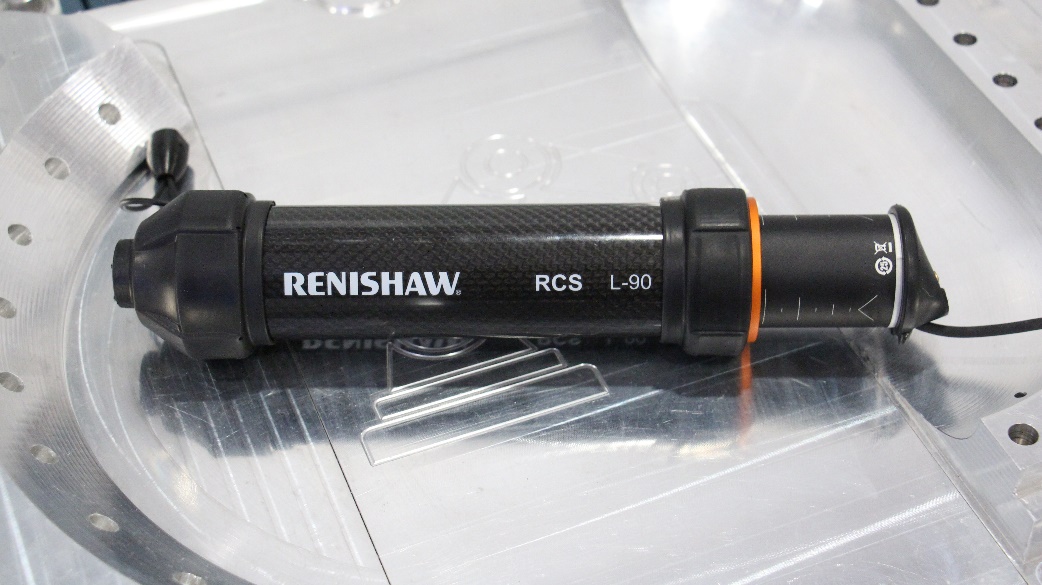
8.Il kit ballbar Renishaw RCS L-90, correttamente montato sul robot.
9.È necessario che le porte USB (2) del computer siano sbloccate E prive di crittografia. Ciò consente di trasferire il programma al robot senza alcun problema. In alternativa, è possibile stabilire una connessione FTP.
1.Computer portatile con sistema operativo Windows installato.
10.Il software RoboDK deve esser installato e una licenza appropriata è richiesta. Per licenze di rete una connessione ad internet è richiesta per controllare la licenza. Per installare o aggiornare RoboDK per un ballbar test seguire questi passaggi:
a.Scaricare RoboDK dalla sezione download
https://robodk.com/download.
b.Contattateci per ottenere il driver ballbar ed estrarre il contenuto nella cartella: C:/RoboDK/api/ballbar/.
Preparazione Offline
Un programma robot deve esser preparato per completare il test ballbar. Il programma robot è un percorso circolare attorno ad un punto centrale. Questa sezione spiega come preparare il programma. Prima di continuare, è raccomandato guardare il seguente video di introduzione: https://robodk.com/ballbar-test.
Cosa è richiesto dalla cella robot:
1.I giunti del robot quando impostiamo il supporto pivot (centro del cerchio).
2.I valori [X,Y,Z] del TCP dell'utensile (posizione dell'utensile relativa alla flangia robot). Questi valori sono molto importanti se vogliamo fare una validazione dell'utensile assieme alla validazione robot. In alternativa, questa informazione non è importante (una stima è sufficiente) perché l'accuratezza del TCP non sarà richiesta o validata con il ballbar test.
Creare una stazione RoboDK
I seguenti passaggi devono essere eseguiti per preparare il ballbar test offline:
1.Seleziona il Robot:
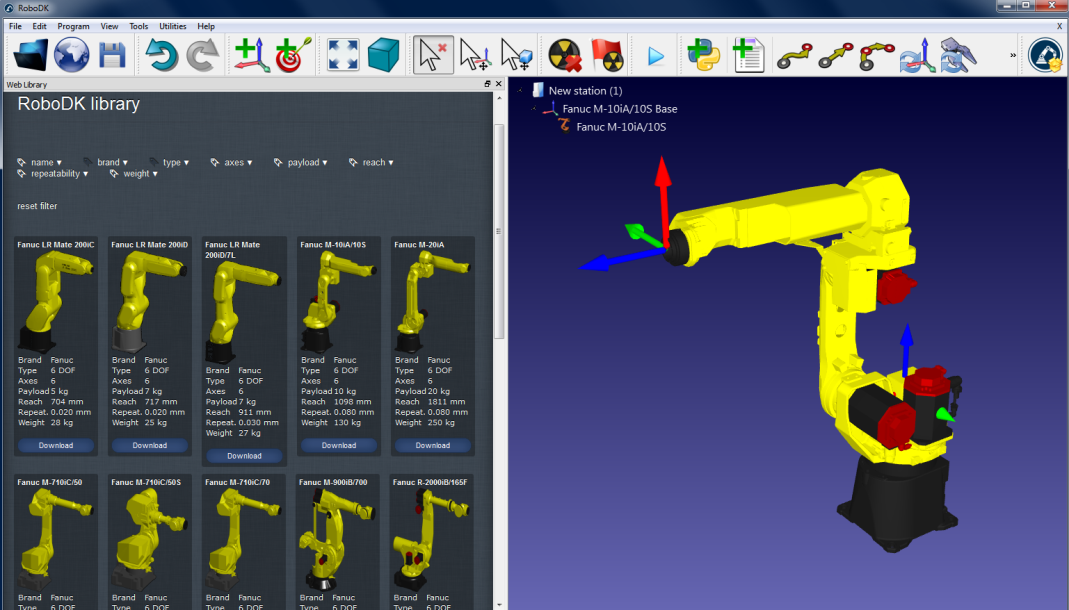
a.Seleziona File➔Apri libreria online. Una nuova finestra apparirà con una lista dei robot.
b.(Opzionale) Usa i filtri per raffinare la selezione del robot.
c.Trova il tuo robot e seleziona Download.
In alternativa, seleziona File➔Apri... e seleziona un file robot nel computer. Questo file può essere scaricato dal sito web: https://robodk.com/libraryoppure ottenuto dopo un progetto di calibrazione.
2.Aggiungi il modulo ballbar test nella stazione:
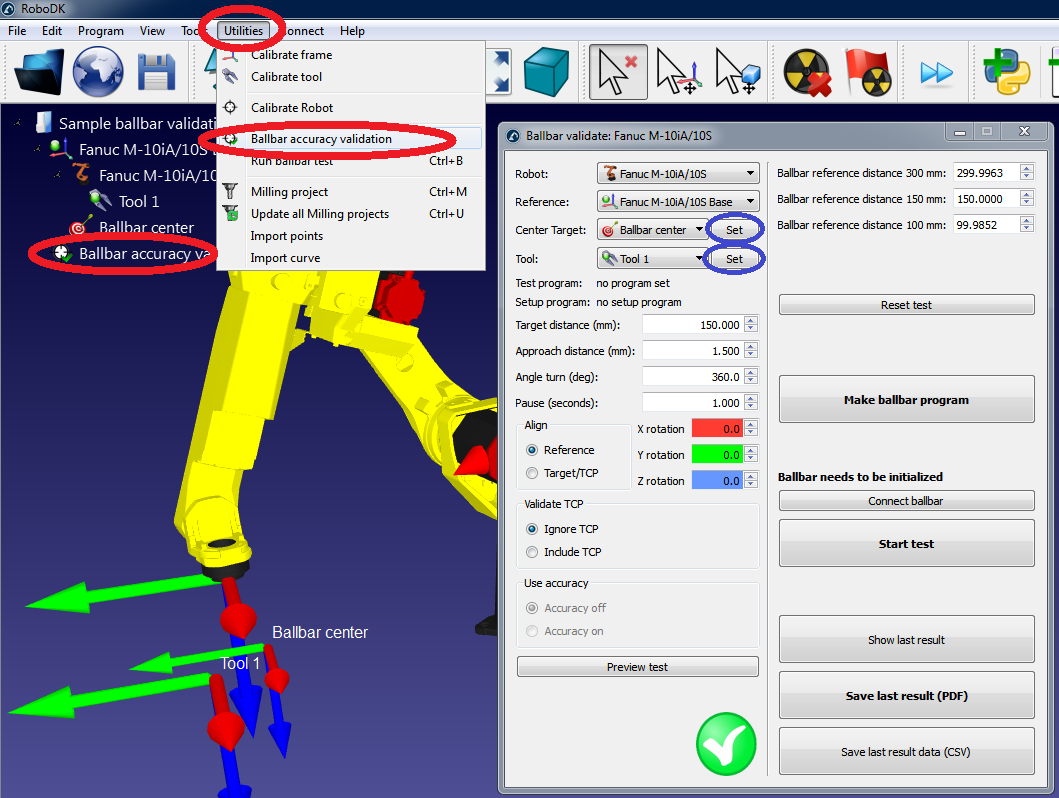
a.Seleziona Utilità➔Test accuratezza ballbar
b.La seguente finestra apparirà e un bersaglio Ballbar center sarà creato automaticamente. Se il robot non ha TCP, il TCP Tool 1 sarà anch'esso creato in automatico.
3.Inserisci i giunti robot del centro del ballbar test (bersaglio Ballbar center):
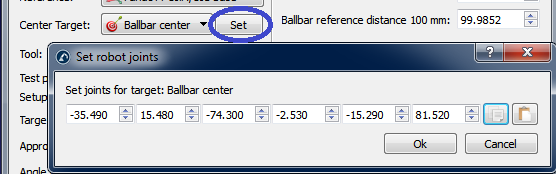
a.Seleziona Imposta accanto al bersaglio Ballbar center.
b.Immetti i giunti robot (assi dei giunti da 1 a 6)
c.Seleziona OK
4.Immetti le coordinate TCP:
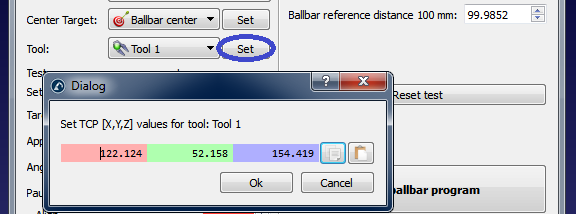
a.Seleziona Imposta accanto all'utensile selezionato (Tool 1 in questo esempio)
b.Immetti le coordinate X,Y,Z del TCP (relative all'end effector del robot)
c.Seleziona OK
5.Genera programmi:
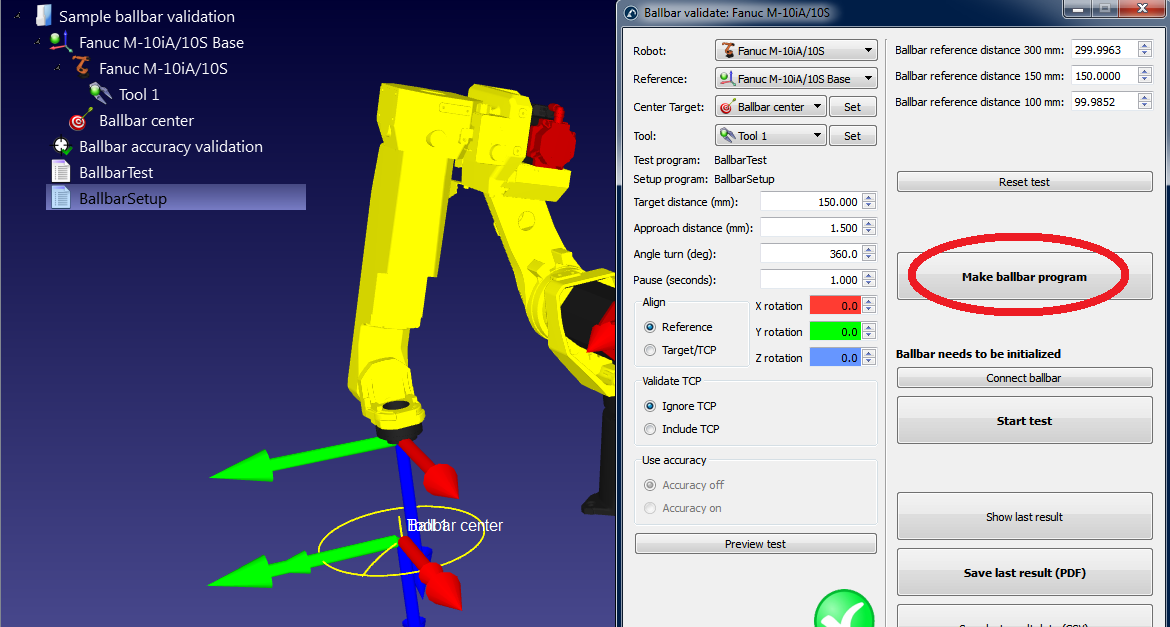
a.Seleziona Crea programma ballbar e il programma sarà creato. In realtà due programmi appariranno:
i.BallbarSetup: Questo programma è usato per posizionare il punto di pivot del toolcup centrale (centro del cerchio) nella stessa posizione in cui era stato posizionato in precedenza
ii.BallbarTest: Questo programma è usato per fare il cerchio attorno al punto di pivot (centro del cerchio) per l'acquisizione dei dati con il ballbar
b.Fai doppio click sui programmi appena creati. RoboDK simulerà il robot che esegue i programmi.
Se il ballbar test non è possibile con le impostazioni di default, puoi cambiare i parametri. Guarda la prossima sezione su come modificare queste impostazioni.
6.Una volta che il programma è di gradimento, i file del programma per il robot posson esser generati:
a.Tasto destro sul programma BallbarTest
b.Seleziona Genera programma robot
c.Ripeti per il programma BallbarSetup (tutti i programmi possono essere generati automaticamente sul desktop premendo F6)
d.Poi i programmi posson esser salvati su USB e trasferiti al robot. La connessione FTP può anch'essa venir usata con la maggior parte dei robot.
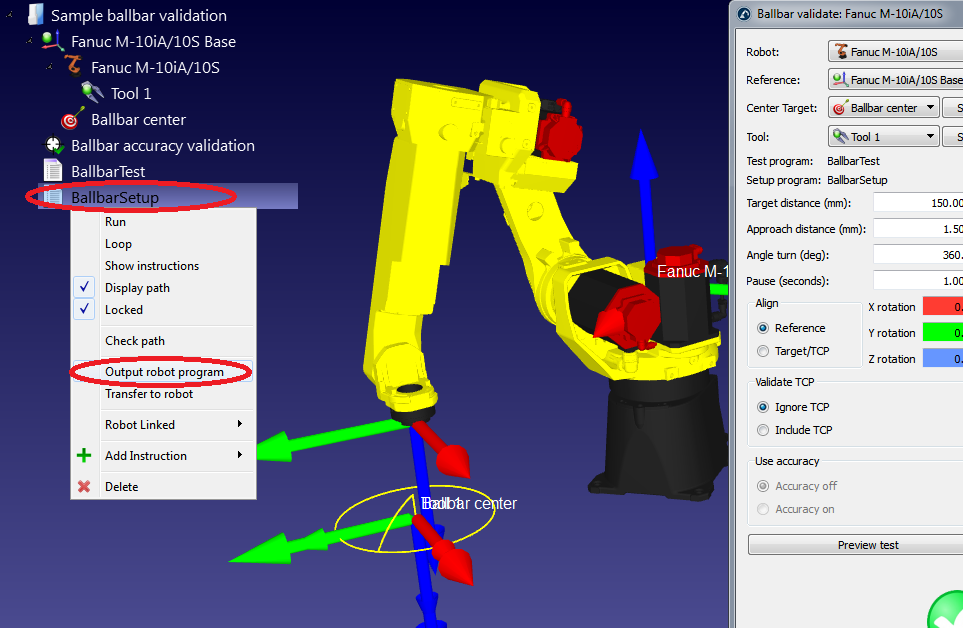
7.Infine, seleziona File➔Salva Stazione per salvare la stazione RoboDK in un singolo file. Il progetto può essere ripreso in RoboDK facendo doppio click sul file (formato RDK)
Modificare i parametri del ballbar test
La prossima schermata può essere visualizzata nel menu dei parametri del ballbar test. Si può accedere facendo doppio clic sull'elemento Validazione accuratezza Ballbar nella stazione (vedere il passaggio precedente).
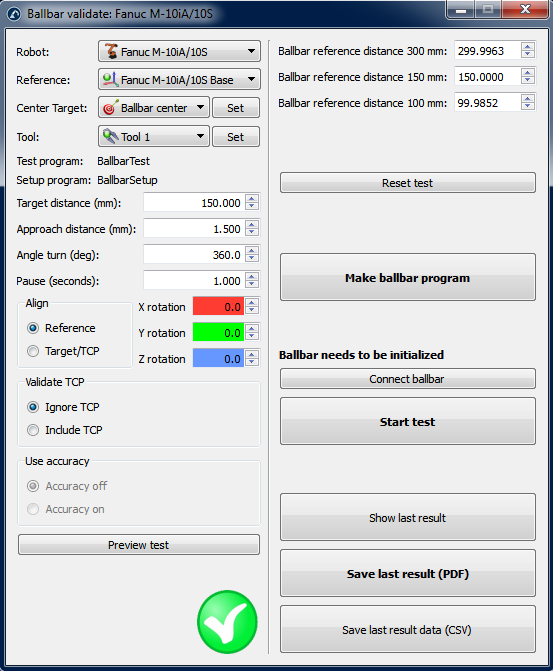
Può essere che il ballbar test non sia possibile di default. La fattibilità del test dipende da tutti questi parametri più i giunti robot del centro della toolcup e la posizione del TCP.
Se il test non è fattibile in primo luogo, possiamo selezionare “Anteprima test” e vedremo probabilmente una sequenza incompleta. In questo caso possiamo ridurre l'“Angle turn (gradi)” in modo che il programma sia fattibile. Se questo non è sufficiente, possiamo ridurre il raggio del cerchio (“Target distance”). Con la ballbar Renishaw QC20-W possiamo testare distanze di 100 mm, 150 mm e 300 mm con un errore di +/-1 mm. Con la Renishaw RCS L-90, il campo di misura della ballbar va da 240 mm a 330 mm. La “Approach distance (mm)” e la pausa (“Pause (secondi)”) possono essere lasciate come di default. Questi parametri permettono di rilevare l'inizio e la fine del test.
Il piano del test è orientato rispetto al sistema di riferimento della base del robot (Reference nella sezione Align), ciò significa che il piano XY del sistema di riferimento del robot è usato per creare il cerchio. Possiamo scegliere di fare il test rispetto al sistema di riferimento dell'utensile. In questo caso viene utilizzato il piano XY dell'utensile (quando il centro è stato insegnato). In entrambi i casi possiamo aggiungere rotazioni addizionali rispetto all'asse X, Y e/o Z del sistema di riferimento.
Se cambiamo certi parametri (ad esempio aggiungendo l'utensile nella validazione), apparirà il messaggio “Important: The TCP must be accurate”. Ciò significa che i movimenti sono calcolati rispetto al centro dell'utensile. In alternativa, possiamo avere errori del TCP e il test sarà comunque fattibile.
Se selezioniamo l'opzione “Includi TCP” l'orientamento dell'utensile cambia con il movimento lungo il cerchio. Questa opzione permette di valutare l'errore del robot più l'utensile come un unico sistema. In alternativa, controlliamo solamente l'errore del robot (“Ignora TCP”).
Ballbar test
Questa sezione descrive i passaggi richiesti per prendere misurazioni con la ballbar.
Dovresti avere due programmi robot:
●BallbarSetup: questo programma permette di impostare il centro del test ballbar (toolcup centrale) nella stessa posizione in cui abbiamo registrato i giunti del robot.
●BallbarTest: questo programma è il percorso circolare attorno al toolcup centrale per acquisire le misurazioni con la ballbar.
Per assicurarsi che il toolcup centrale sia nella posizione corretta dobbiamo avviare il programma BallbarSetup. Il robot si muoverà nel punto centrale con un avvicinamento lineare. Dobbiamo poi posizionare e bloccare il supporto magnetico.
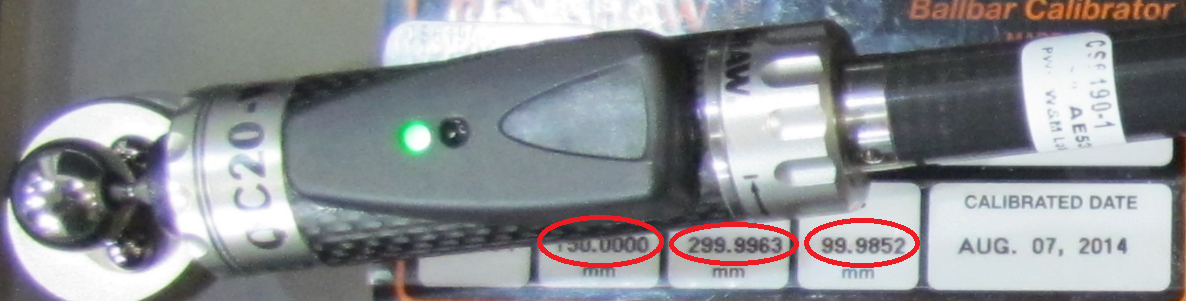
Dobbiamo assicurarci di aver immesso correttamente i parametri di mastering del ballbar kit (vedi l'immagine seguente). Questi valori devono essere inseriti nelle caselle “Ballbar reference distance ...” dal menu parametri test. La ballbar QC20-W sarà in grado di misurare queste distanze +/- 1 mm con un'accuratezza di 1 micrometro. L'accuratezza è sufficiente per robot industriali, ma il range di misurazione può essere limitato in certi casi. Per la RCS L-90, è possibile copiare la distanza del bersaglio (raggio), poiché la distanza di riferimento è irrilevante.
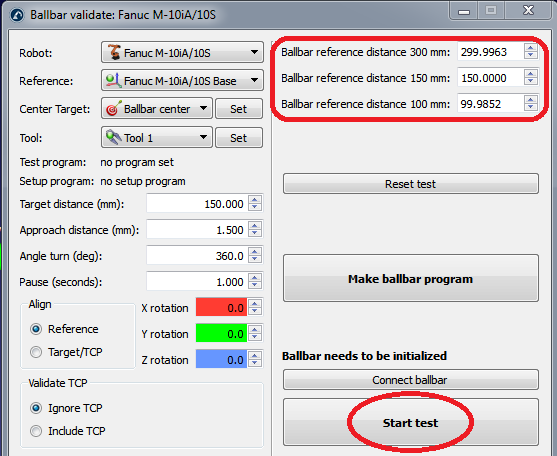
Possiamo iniziare il test selezionando Inizia test (non è richiesto selezionare prima Connetti ballbar). Una nuova finestra apparirà mostrando lo stato della connessione alla ballbar. Se la ballbar non è stata trovata o ci sono dei problemi, devi chiudere la finestra della connessione, spegnere il dispositivo ballbar, riaccenderlo e riprovare ad avviare il test. Se il problema persiste, assicurati di avere una connessione appropriata (Bluetooth o USB). La RCS L-90 offre funzionalità aggiuntive e indicherà se il dispositivo richiede homing o calibrazione.
Una volta stabilita la connessione con la ballbar, RoboDK ti guiderà nei seguenti passaggi:
1.Inizializzare la ballbar con la distanza selezionata per il test.
2.Muovere il robot nella posizione di start (il programma andrà in pausa prima di continuare)
3.L'utente deve poi posizionare la ballbar sul robot.
4.Iniziare il test selezionando OK nello schermo del computer. Il robot non si muoverà fino a che non selezioniamo continua sul teach pendant del robot.
5.Se tutto è corretto una nuova finestra apparirà mostrando la misurazione corrente della ballbar.
6.Possiamo continuare con il programma robot muovendolo lungo il percorso.
7.Quando il robot termina i suoi movimenti, possiamo fermare le misurazioni (orario e antiorario)
Quando il test è finito, RoboDK mostrerà il risultato del test e chiederà all'utente di salvare il report in formato PDF.
Il passaggio 4 è importante per trovare l'inizio e la fine del test. Questi limiti sono trovati perché il robot crea un movimento radiale di circa 1.5 mm per innescare l'inizio e la fine delle misurazioni (nei punti iniziale e finale del percorso).
Report del test ballbar
Quando un test ballbar è completo, un report PDF è ottenuto (come mostrato nella seguente immagine):
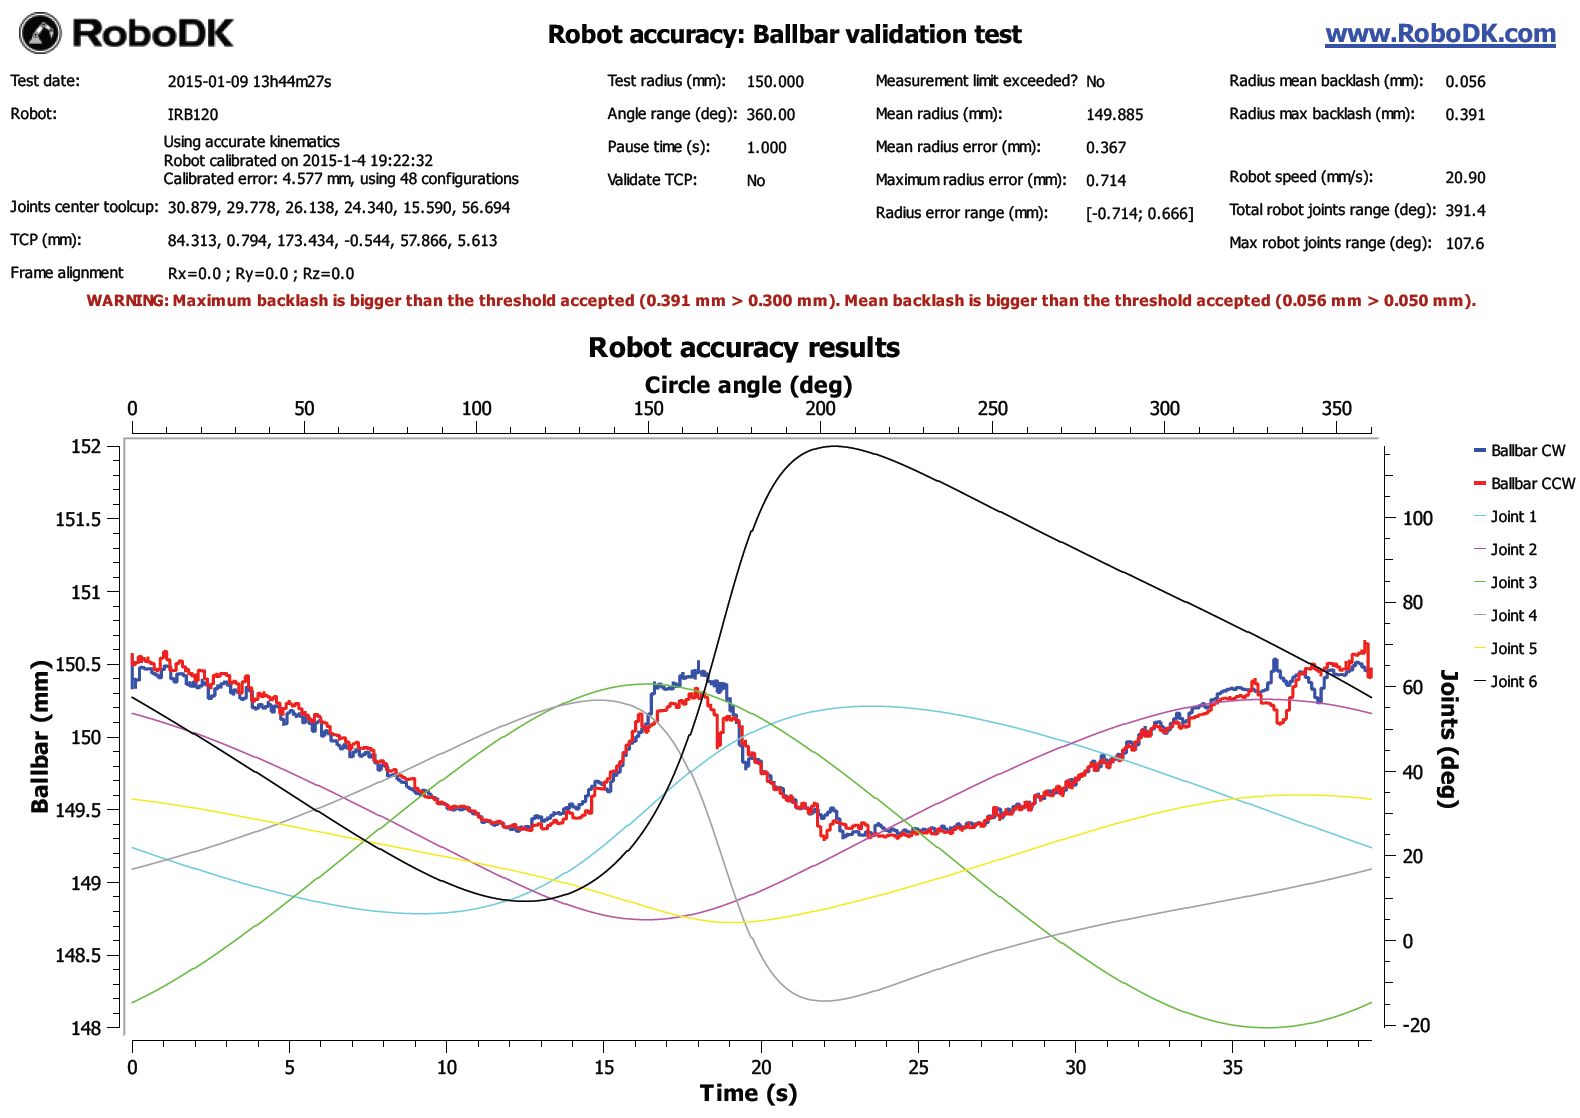
Il report mostra le letture della ballbar in mm (asse Y a sinistra) per i movimenti orari e antiorari (rispettivamente linee blu e rosse) rispetto al tempo in secondi (asse X inferiore). Vengono mostrati anche i giunti del robot. I giunti del robot sono visualizzati in gradi (asse Y destro) rispetto all'angolo del cerchio (360 gradi corrispondono a un giro completo). Un motore difettoso mostrerebbe cambiamenti sostanziali nella misurazione quando il movimento del giunto corrispondente cambia direzione, causando un gioco considerevole.
Il report avvertirà l'utente se il gioco è più grande di un dato limite. Il limite può essere impostato nel menu Strumenti➔Opzioni➔scheda Accuratezza.
Appendice – Connessione Bluetooth #BallbarBluetooth
Questa sezione spiega come stabilire una connessione Bluetooth tra il computer e la ballbar. Per far funzionare la comunicazione deve essere prima stabilita una comunicazione tra il computer e la ballbar usando Windows.
Il Windows Bluetooth Stack deve essere attivato (gestore Bluetooth predefinito di Windows). Devi quindi seguire questi passaggi per stabilire una prima connessione:
1.Seleziona il pulsante Start di Windows
2.Seleziona Pannello di Controllo
3.Cerca la parola Bluetooth
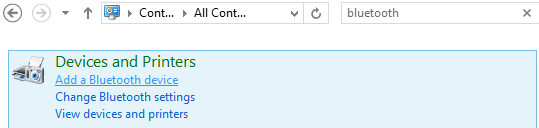
4.Seleziona Dispositivi Bluetooth
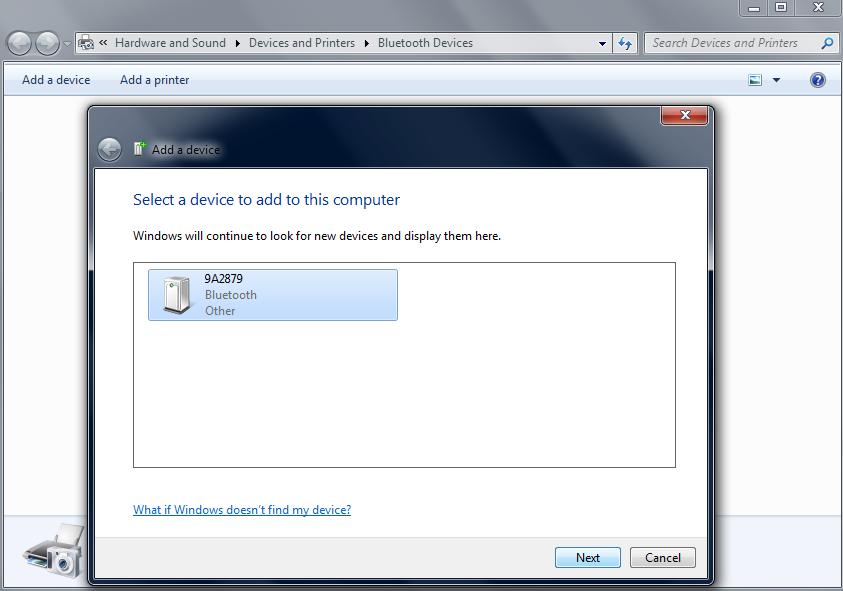
5.Seleziona Aggiungi un dispositivo se non vedi la ballbar
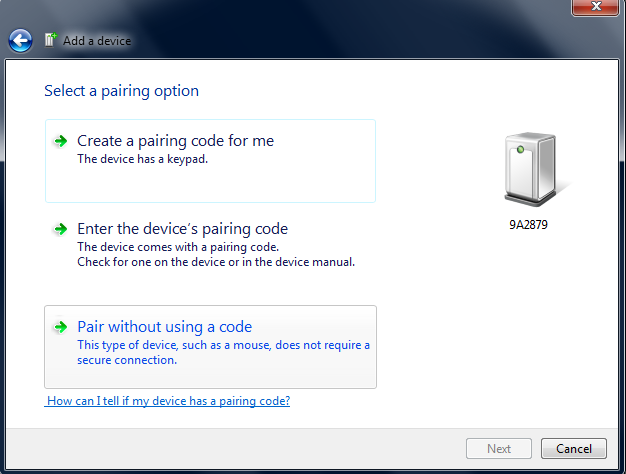
6.Una volta che il dispositivo viene trovato selezionalo e clicca su Avanti. Il numero che vedi è il numero seriale della ballbar, stampato sul dispositivo.
7.Infine, dovresti selezionare Abbina senza usare un codice.
Il dispositivo Bluetooth è ora pronto a prendere misurazioni con RoboDK.
La connessione Bluetooth può essere molto limitata se usiamo il dongle Bluetooth integrato in alcuni laptop (anche quelli recenti). È quindi raccomandato acquistare un dongle Bluetooth esterno in modo che la connessione funzioni senza problemi.
Il computer dovrebbe rimanere non troppo lontano dalla ballbar. Se insorgono problemi con la connessione è raccomandato utilizzare una prolunga USB per il dongle Bluetooth.


