Accuratezza del percorso
Per eseguire il test di accuratezza del percorso è richiesto avere il programma robot creato con RoboDK, come il programma ISO9283 creato dall'utilità Crea cubo ISO. Possiamo generare programmi robot specifici per produttore selezionando il programma e premendo F6 (o selezionando Programma➔Genera programma). In alternativa, è possibile usare ogni altro programma creato in RoboDK (ad esempio una linea dritta, un cerchio o un quadrato).
È anche richiesto avere un sistema di misurazione in modo da tener traccia della posizione dell'end effector e fornire le misurazioni di posizione rispetto a un sistema di riferimento. È richiesto usare le procedure di setup della base e dell'utensile in RoboDK (richieste per eseguire test di calibrazione o di accuratezza di posizione) per identificare il sistema di riferimento della base del robot e il sistema di riferimento utensile.
I dati della misurazione devono essere acquisiti mentre si muove il robot lungo il programma. Le misurazioni dovrebbero esser registrate in continuazione, usando il software di default fornito dal produttore del sistema di misurazione. È richiesto esportare le misurazioni come file CSV o TXT. Questi file devono contenere dati di posizione X,Y,Z come anche il timestamp di ogni misurazione. Opzionalmente, queste misurazioni possono contenere l'orientamento dell'utensile rispetto alla base del robot.
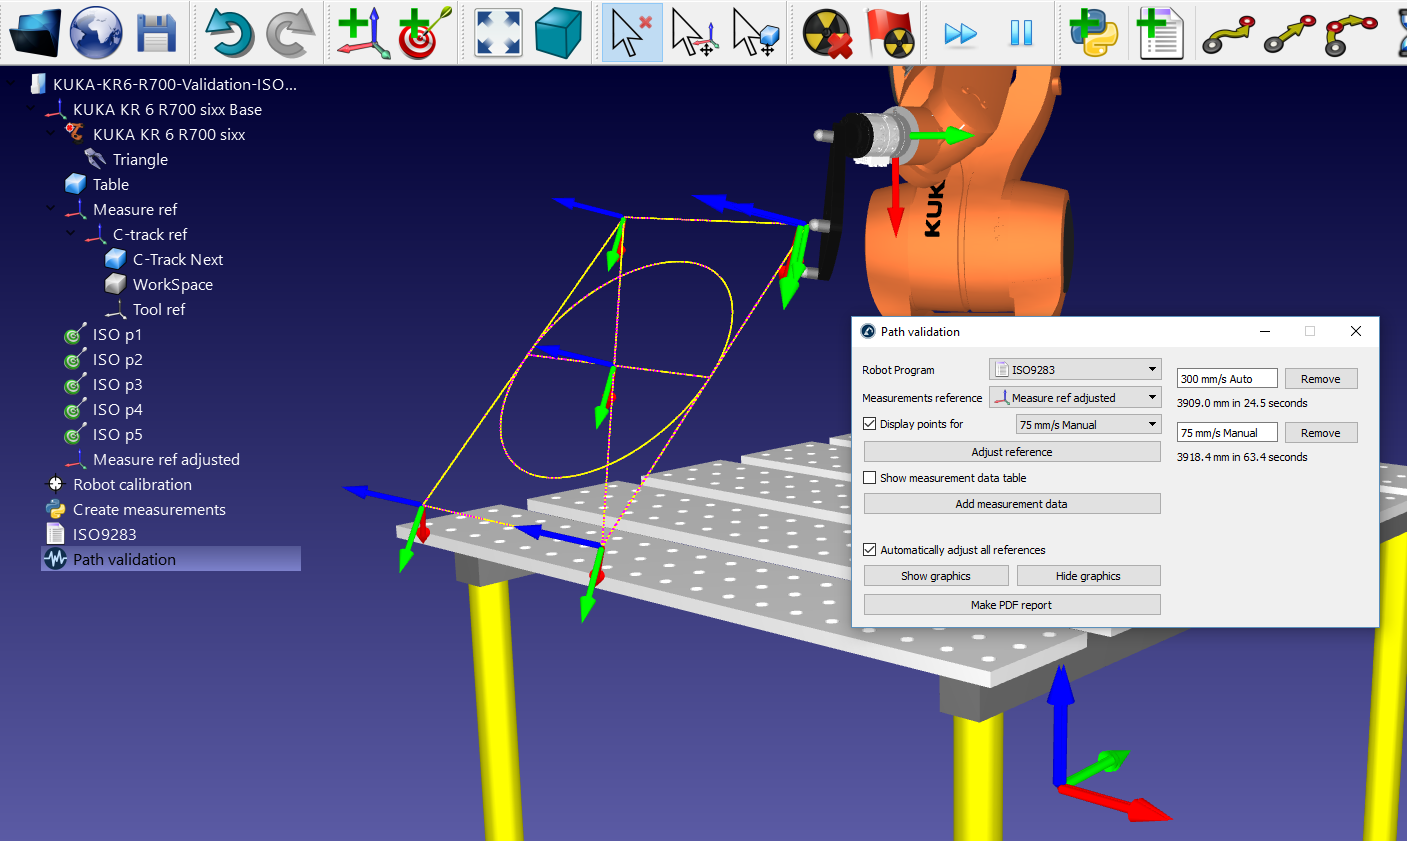
Per iniziare un progetto di validazione percorso in RoboDK:
1.Seleziona Utilità➔Test accuratezza percorso, velocità e accelerazione (ISO 9283)
2.Seleziona il programma usato per la validazione dal menu a tendina
3.Fornisci il sistema di riferimento usato nelle misurazioni
4.Importa i dati di misurazione selezionando Aggiungi dati di misurazioni. In alternativa, è possibile trascinare i file CSV o TXT contenenti le misurazioni nella finestra di validazione percorso.
Infine, seleziona Crea report PDF per generare un PDF con le statistiche e grafici riguardo all'accuratezza del percorso, velocità e accelerazione. È possibile avviare lo stesso test più volte sotto diverse condizioni (diverse velocità, diversi valori di raccordo, payload, ...) per comparare questi parametri nello stesso report.
I punti di misurazione possono essere visualizzati in viola. Queste misurazioni dovrebbero corrispondere con il percorso giallo che descrive il percorso ideale che il robot deve seguire. Le statistiche fornite da RoboDK sono le differenze tra questi due percorsi.
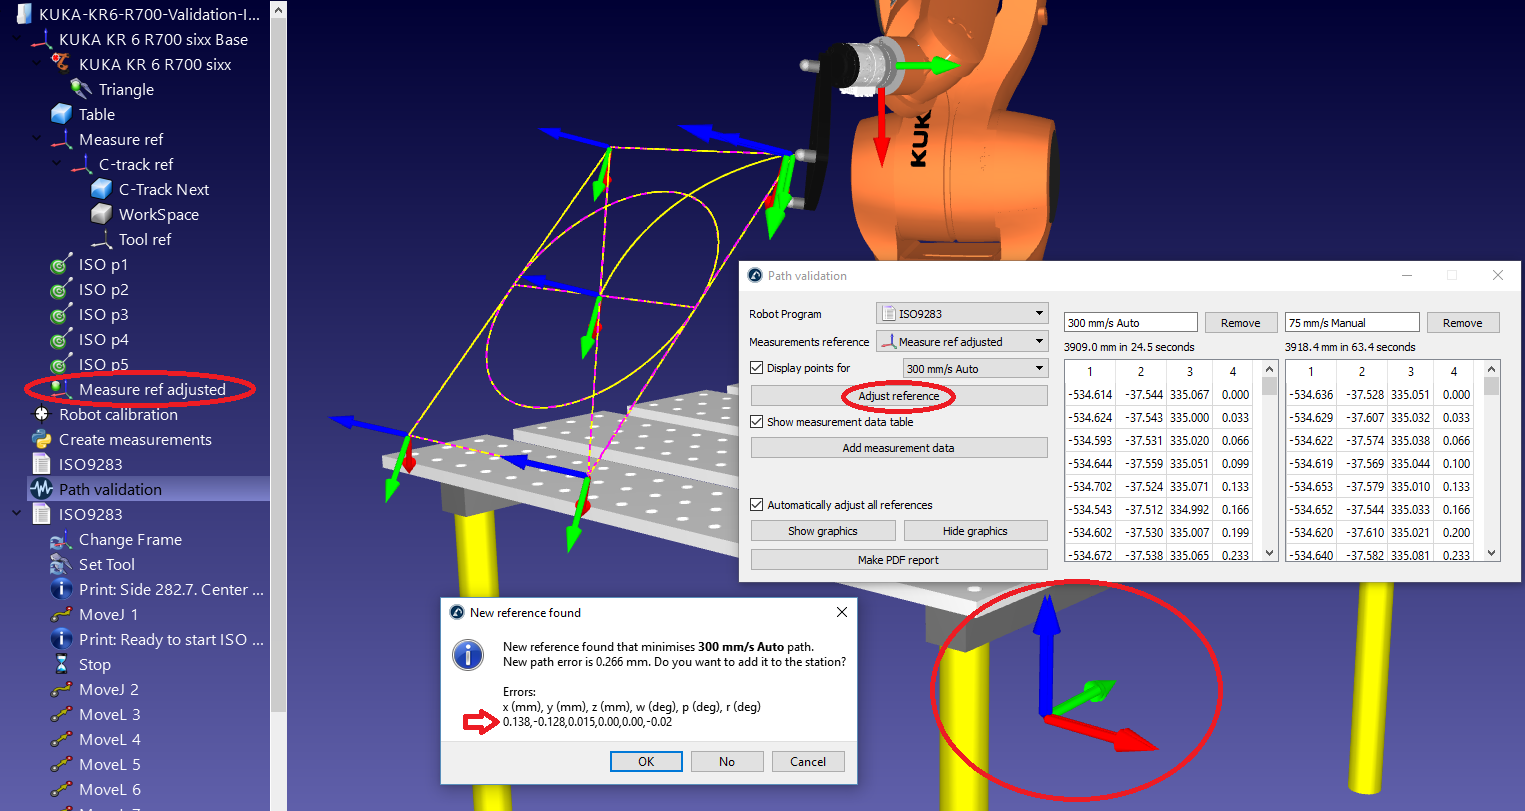
Se il sistema di riferimento non è propriamente definito i punti di misurazione non corrispondono al percorso giallo. Ciò può accadere per molte ragioni, ad esempio una cattiva definizione del sistema di riferimento o una differente definizione dell'utensile. In questo caso selezionare Aggiusta riferimento cercherà di far combaciare al meglio i due percorsi in modo che le statistiche fornite isolino questi disallineamenti.