Introduzione
Lo standard ISO “ISO9283: Manipulating industrial robots - Performance criteria and related test methods” descrive test per valutare le prestazioni dei robot industriali. Tra le altre cose, descrive alcune procedure per misurare correttamente l'accuratezza di posizione del robot, la ripetibilità e l'accuratezza del percorso.
Secondo la norma ISO9283, tutti i test devono essere eseguiti all'interno del cosiddetto cubo di test ISO. Il cubo di test ISO dovrebbe essere il cubo più grande che può essere contenuto nello spazio di lavoro del robot. Inoltre, l'accuratezza di posizione e la ripetibilità devono essere misurate in 5 diverse configurazioni per 30 volte. È noto che 5 configurazioni non sono sufficienti per fornire una misurazione appropriata dell'accuratezza per i robot moderni.
La maggior parte dei produttori di robot fornisce l'accuratezza di posizione del robot solo se il robot è stato calibrato; inoltre, utilizzano almeno 100 diverse configurazioni per fornire statistiche adeguate sull'accuratezza di posizione. I robot industriali sono molto ripetibili ma non accurati; pertanto, l'accuratezza di un robot industriale può essere migliorata tramite la calibrazione.
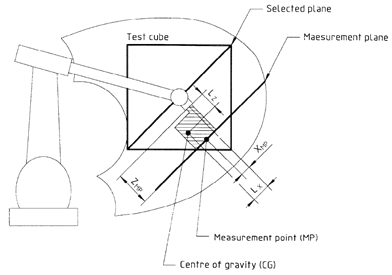
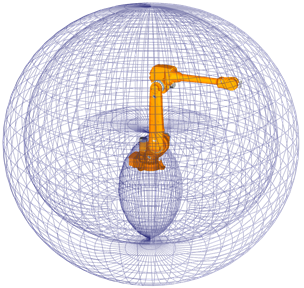
Typical robot workspace in the 80s Typical modern robot workspace
Tuttavia, la norma ISO9283 è spesso usata per i test di ripetibilità e di accuratezza del percorso anche se il robot non è stato calibrato.
Si raccomanda di guardare il seguente video che mostra i test di accuratezza del percorso con RoboDK:
RoboDK può anche esser utilizzato per calibrare i robot come anche testare le loro performance prima e dopo la calibrazione. Infine, RoboDK può anche essere usato per testare l'accuratezza del robot prima e dopo la calibrazione con il test ballbar.


