Risultati
Una volta che il test di accuratezza del percorso è completato è possibile ottenere un report PDF selezionando Crea report PDF dalla finestra Validazione percorso. Ciò genererà un PDF con alcune statistiche e grafici riguardo all'accuratezza del percorso, alla velocità e all'accelerazione.
I risultati del test di esempio preparato nelle sezioni precedenti sono mostrati nelle seguenti immagini. In questo esempio, il programma ISO 9283 è stato avviato in due modi diversi:
●Modalità manuale a 75 mm/s
●Modalità automatica a 300 mm/s
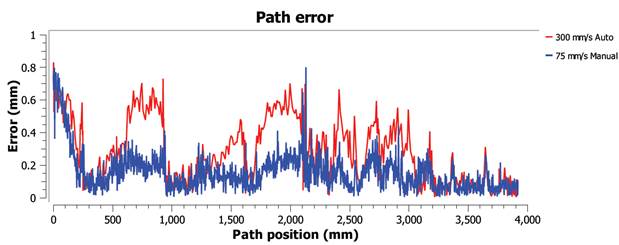
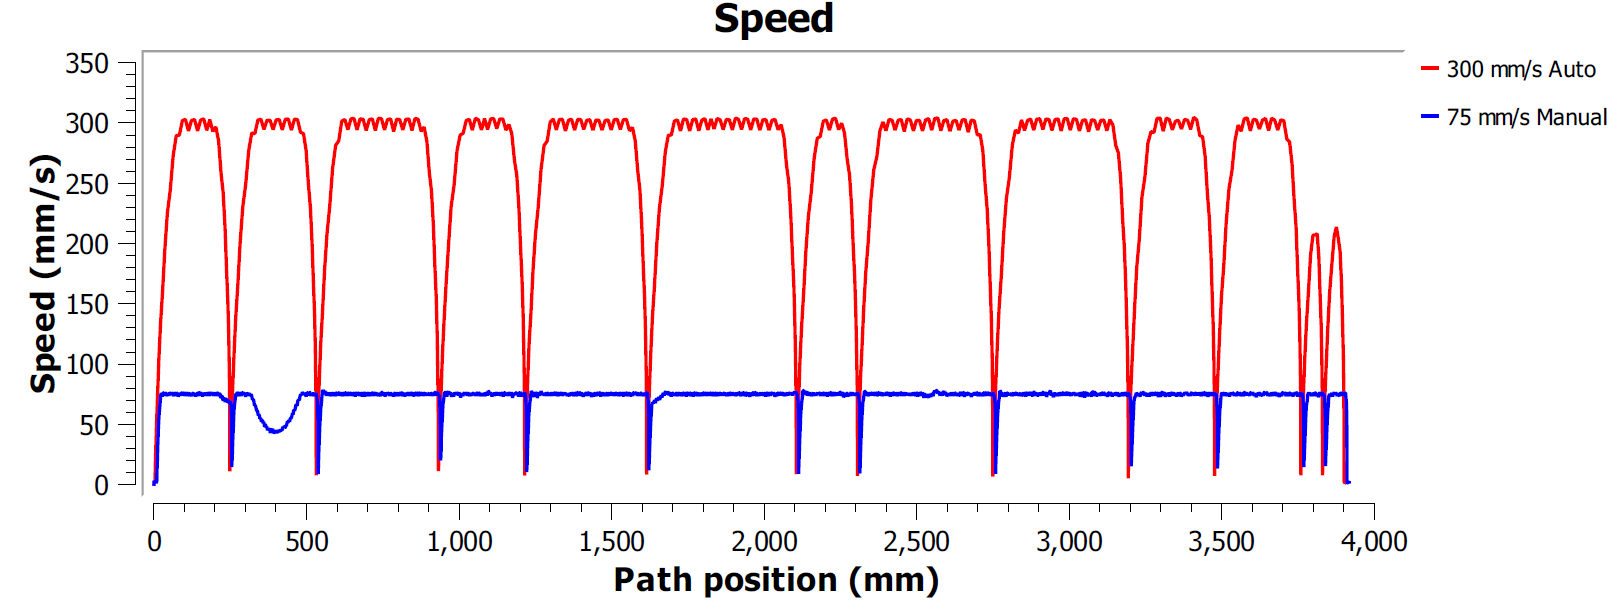
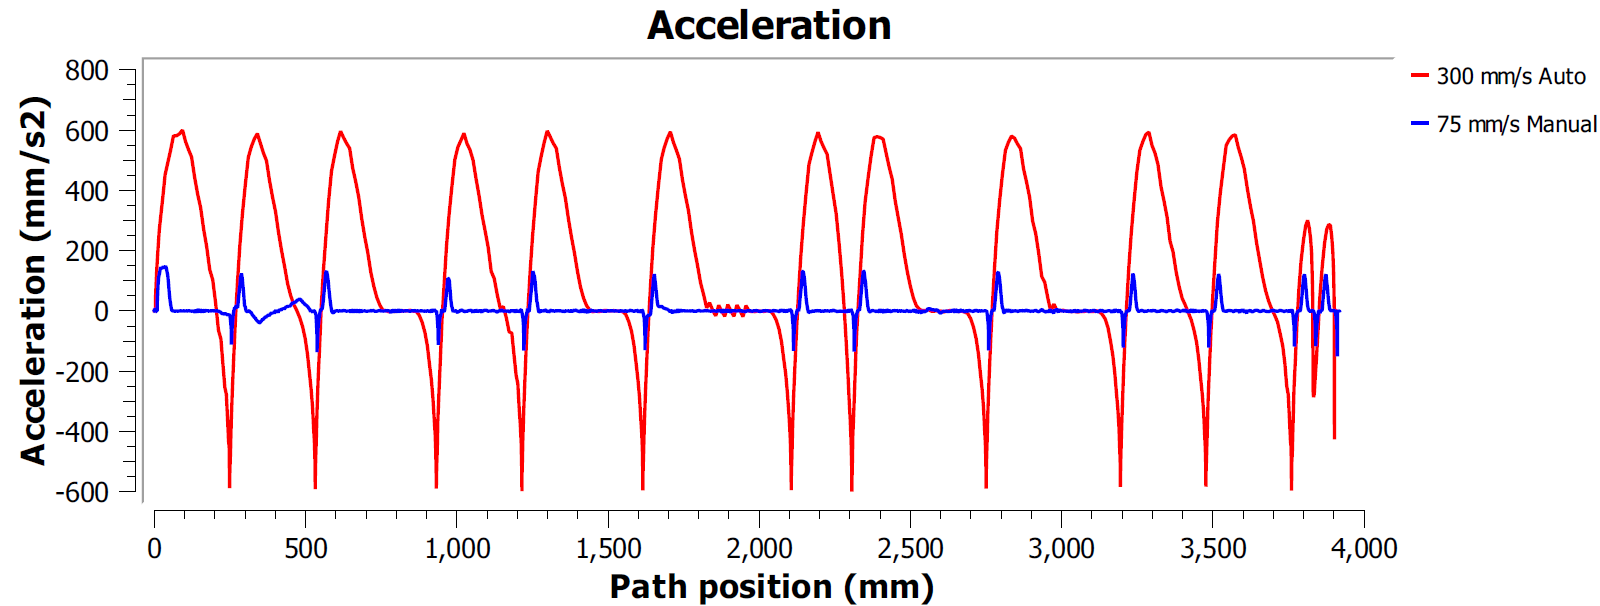
In questo esempio, entrambi i programmi sono stati generati usando l'opzione Accuratezza precisa. Ciò significa che il robot si fermerà ad ogni punto per rendere il percorso il più accurato possibile. In questo caso, è tipico osservare grandi accelerazioni e decelerazioni lungo il percorso perché la velocità deve essere zero alla fine di ogni linea o movimento circolare (angoli).
Molti produttori di robot offrono opzioni di raccordo per evitare questo effetto addolcendo gli spigoli. Per esempio ABB lo chiama ZoneData e permette di specificare una zona di accuratezza dove il controller ha il permesso di addolcire gli spigoli, Fanuc lo chiama CNT e permette di specificare una percentuale di addolcimento proporzionale alla velocità, KUKA offre l'istruzione $ADVANCE con il flag C_DIS e Universal Robots permette di specificare un raggio di raccordo per addolcire gli spigoli.
Dunque, il test di accuratezza del percorso permette di trovare un buon compromesso tra il mantenimento di una velocità fluida e livelli di accuratezza accettabili vicino agli spigoli del percorso.
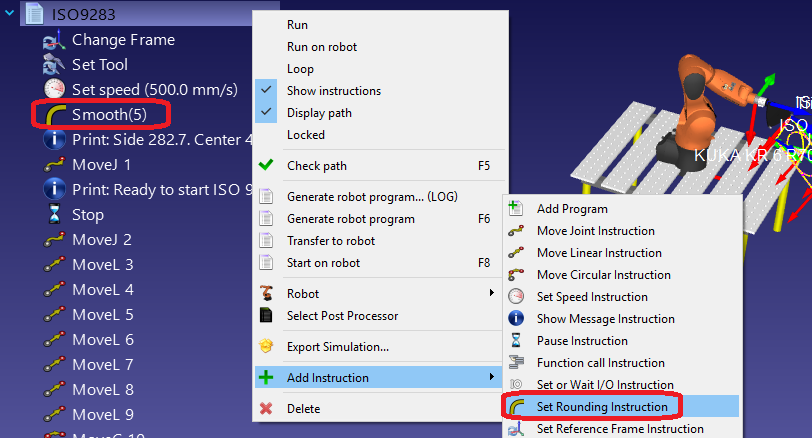
È possibile specificare il parametro di raccordo in RoboDK così come la velocità del programma. Per modificare un programma per un tale test:
1.Tasto destro sul programma
2.Seleziona Mostra Istruzioni
3.Seleziona la prima o seconda istruzione
4.Seleziona Programma➔Istruzione Imposta Raccordo per specificare un'accuratezza del raccordo
5.Seleziona Programma➔Istruzione Imposta Velocità per specificare la velocità