Setup Offline
È raccomandato costruire un ambiente virtuale del setup reale in RoboDK (setup offline) per preparare il percorso e le posizioni per il test. Ciò può esser fatto prima di avere il robot e il tracker, solamente usando il computer con installato RoboDK. Esempi del setup per la calibrazione RoboDK e la validazione del percorso posson esser scaricati dalla cartella:
https://robodk.com/stations#filter?feature=calibration-project.
RoboDK ha un'utilità per generare le configurazioni e il percorso raccomandato come indicato dallo standard ISO9283. Per usare questa utilità:
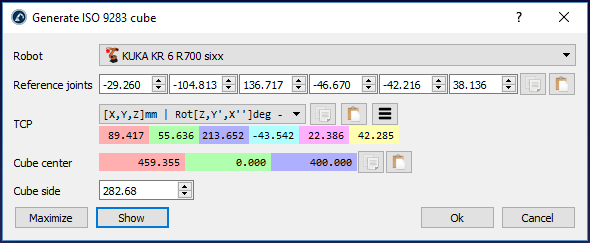
1.Utilità➔Crea cubo ISO 9283 (bersagli e percorso)
2.Immettere i giunti di riferimento (posizione del robot dove l'utensile fronteggia il tracker)
3.Regolare la posizione e la dimensione del cubo
4.Selezionare OK
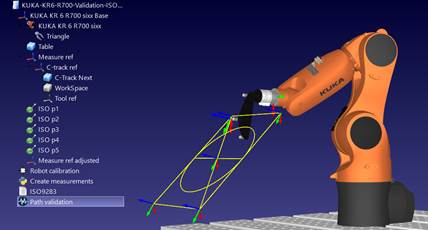
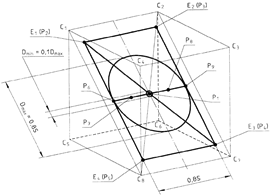
Ciò creerà i 5 bersagli descritti dalla norma ISO come anche il percorso raccomandato per il test di accuratezza del percorso. Questi bersagli e percorso rimarranno dentro un cubo localizzato di fronte al robot. Possiamo impostare il lato desiderato del cubo come anche muovere il centro (bersaglio “ISO p1”) e i giunti di riferimento che definiranno l'orientamento del percorso. È anche possibile massimizzare le dimensioni del cubo per trovare il cubo più grande che sta nello spazio di lavoro del robot.
Una stazione di esempio con le opzioni di calibrazione robot e validazione robot è mostrata nella seguente immagine.