ISO9283 Performance Testing
Introduzione
Lo standard ISO “ISO9283: Manipulating industrial robots - Performance criteria and related test methods” descrive test per valutare le prestazioni dei robot industriali. Tra le altre cose, descrive alcune procedure per misurare correttamente l'accuratezza di posizione del robot, la ripetibilità e l'accuratezza del percorso.
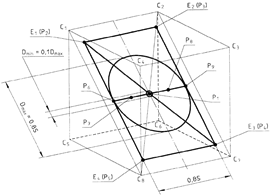
Secondo la norma ISO9283, tutti i test devono essere eseguiti all'interno del cosiddetto cubo di test ISO. Il cubo di test ISO dovrebbe essere il cubo più grande che può essere contenuto nello spazio di lavoro del robot. Inoltre, l'accuratezza di posizione e la ripetibilità devono essere misurate in 5 diverse configurazioni per 30 volte. È noto che 5 configurazioni non sono sufficienti per fornire una misurazione appropriata dell'accuratezza per i robot moderni.
La maggior parte dei produttori di robot fornisce l'accuratezza di posizione del robot solo se il robot è stato calibrato; inoltre, utilizzano almeno 100 diverse configurazioni per fornire statistiche adeguate sull'accuratezza di posizione. I robot industriali sono molto ripetibili ma non accurati; pertanto, l'accuratezza di un robot industriale può essere migliorata tramite la calibrazione.
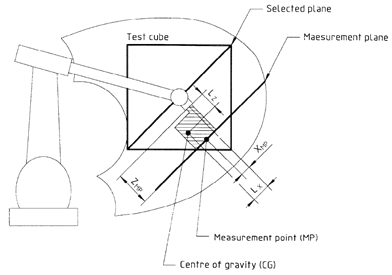
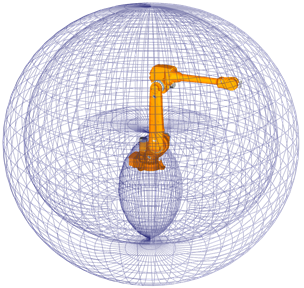
Typical robot workspace in the 80s Typical modern robot workspace
Tuttavia, la norma ISO9283 è spesso usata per i test di ripetibilità e di accuratezza del percorso anche se il robot non è stato calibrato.
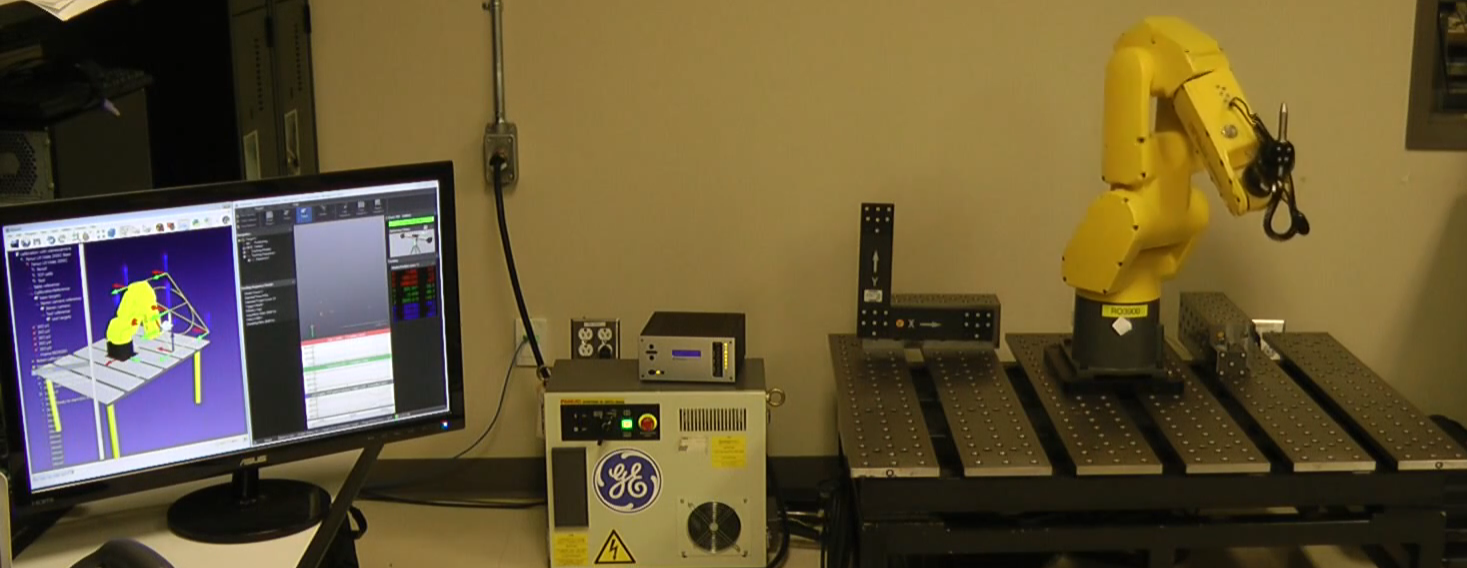
Si raccomanda di guardare il seguente video che mostra i test di accuratezza del percorso con RoboDK:
RoboDK può anche esser utilizzato per calibrare i robot come anche testare le loro performance prima e dopo la calibrazione. Infine, RoboDK può anche essere usato per testare l'accuratezza del robot prima e dopo la calibrazione con il test ballbar.
Requisiti
I seguenti elementi sono necessari per installare RoboDK ed eseguire correttamente i test di accuratezza del percorso del robot:
1.Uno o più robot industriali
2.Un sistema di misurazione: qualsiasi laser tracker come Leica, API o Faro e/o un CMM ottico come la stereocamera C-Track di Creaform dovrebbero funzionare
3.Il software RoboDK deve essere installato ed è richiesta una licenza adeguata per i test ISO9283. Per le licenze di rete, è necessaria una connessione a internet per verificare la licenza. Per installare o aggiornare RoboDK per un test di prestazioni ISO9283:
a.Scarica RoboDK dalla sezione Download
https://robodk.com/download
b.Imposta i driver dei sistemi di misurazione (non richiesto per Creaform Optical CMM)
Estrai e copia la cartella adeguata:
API Laser tracker: https://robodk.com/downloads/private/API.zip (OTII e Radian trackers)
Faro Laser Tracker: https://robodk.com/downloads/private/Faro.zip (tutti Faro Trackers)
Leica Laser Tracker: https://robodk.com/downloads/private/Leica.zip (tutti Leica Trackers)
nella cartella: C:/RoboDK/api/
Setup Offline
È raccomandato costruire un ambiente virtuale del setup reale in RoboDK (setup offline) per preparare il percorso e le posizioni per il test. Ciò può esser fatto prima di avere il robot e il tracker, solamente usando il computer con installato RoboDK. Esempi del setup per la calibrazione RoboDK e la validazione del percorso posson esser scaricati dalla cartella:
https://robodk.com/stations#filter?feature=calibration-project.
RoboDK ha un'utilità per generare le configurazioni e il percorso raccomandato come indicato dallo standard ISO9283. Per usare questa utilità:
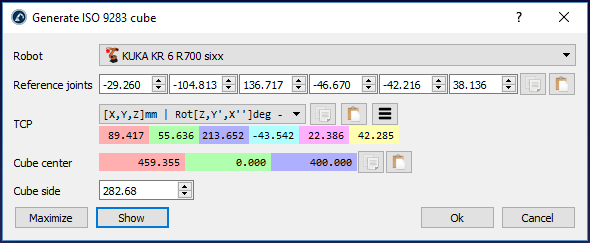
1.Utilità➔Crea cubo ISO 9283 (bersagli e percorso)
2.Immettere i giunti di riferimento (posizione del robot dove l'utensile fronteggia il tracker)
3.Regolare la posizione e la dimensione del cubo
4.Selezionare OK
Ciò creerà i 5 bersagli descritti dalla norma ISO come anche il percorso raccomandato per il test di accuratezza del percorso. Questi bersagli e percorso rimarranno dentro un cubo localizzato di fronte al robot. Possiamo impostare il lato desiderato del cubo come anche muovere il centro (bersaglio “ISO p1”) e i giunti di riferimento che definiranno l'orientamento del percorso. È anche possibile massimizzare le dimensioni del cubo per trovare il cubo più grande che sta nello spazio di lavoro del robot.
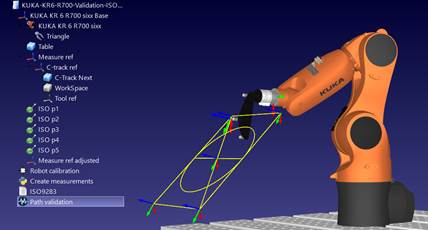
Una stazione di esempio con le opzioni di calibrazione robot e validazione robot è mostrata nella seguente immagine.
Accuratezza e Ripetibilità del Posizionamento
La stessa procedura usata per la validazione dell'accuratezza di posizionamento durante la calibrazione robot può essere usata anche per testare l'accuratezza di posizionamento. Informazioni e statistiche sulla ripetibilità possono essere ottenute anche se le misurazioni vengono effettuate sequenzialmente sullo stesso gruppo di punti. L'unica differenza tra eseguire solo la validazione oppure la calibrazione e validazione è che la prima opzione non richiede una licenza di calibrazione robot (solo una licenza di test ISO9283).
Per effettuare tale validazione è necessario selezionare il menu:
●Utilità➔Test accuratezza & ripetibilità di posizione (ISO 9283)
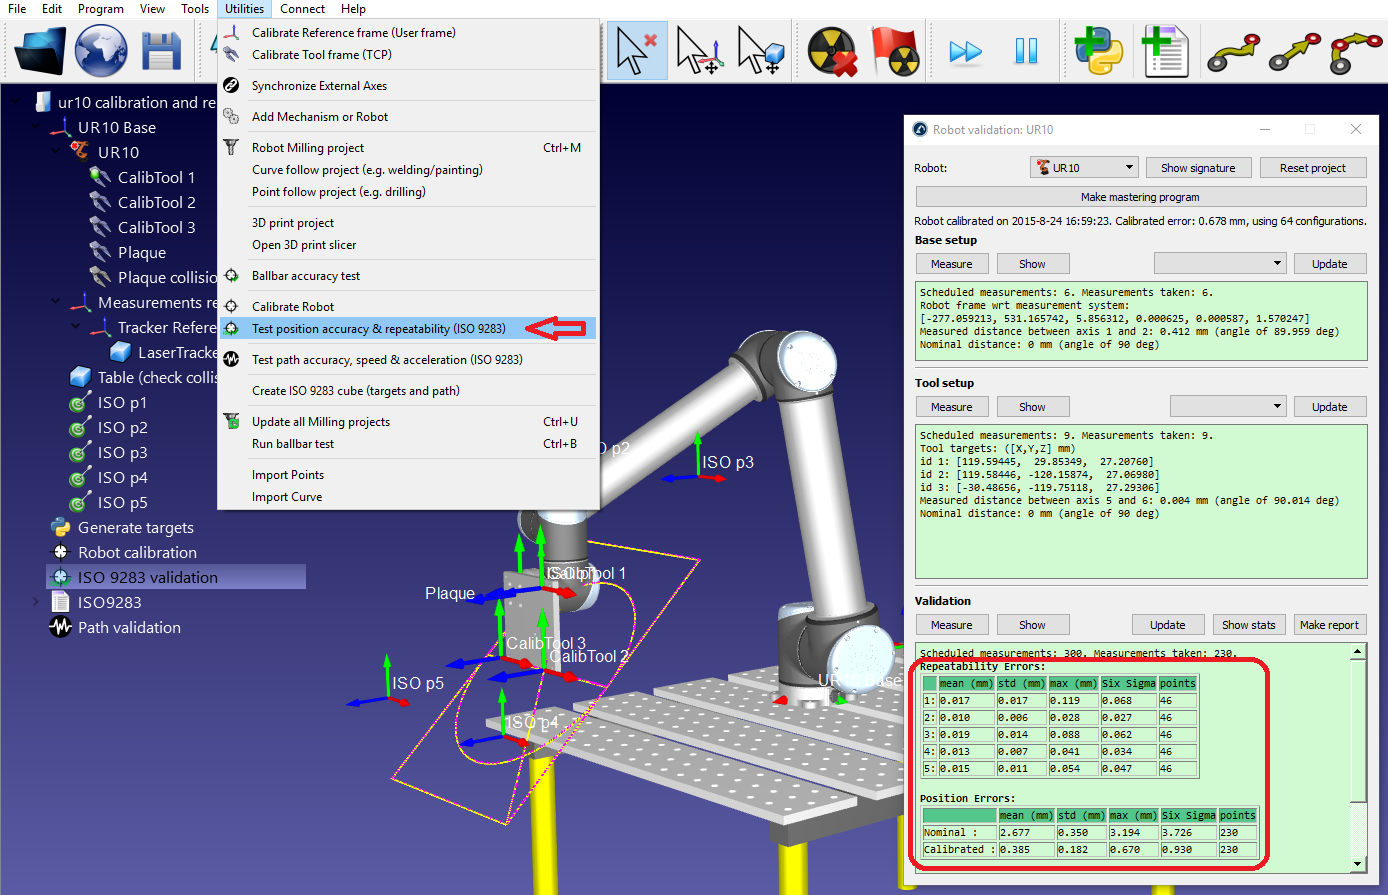
Questi test richiedono l'identificazione del sistema di riferimento della base del robot rispetto al sistema di riferimento delle misurazioni (configurazione della base) e del sistema di riferimento utensile rispetto alla flangia del robot (configurazione dell'utensile).
Questi test richiedono di identificare il sistema di riferimento della base del robot rispetto al sistema di riferimento delle misurazioni (setup base) e il sistema di riferimento utensile rispetto alla flangia del robot (setup utensile).
È possibile ottenere un report PDF quando i test di accuratezza e ripetibilità del posizionamento sono completati.
Accuratezza del percorso
Per eseguire il test di accuratezza del percorso è richiesto avere il programma robot creato con RoboDK, come il programma ISO9283 creato dall'utilità Crea cubo ISO. Possiamo generare programmi robot specifici per produttore selezionando il programma e premendo F6 (o selezionando Programma➔Genera programma). In alternativa, è possibile usare ogni altro programma creato in RoboDK (ad esempio una linea dritta, un cerchio o un quadrato).
È anche richiesto avere un sistema di misurazione in modo da tener traccia della posizione dell'end effector e fornire le misurazioni di posizione rispetto a un sistema di riferimento. È richiesto usare le procedure di setup della base e dell'utensile in RoboDK (richieste per eseguire test di calibrazione o di accuratezza di posizione) per identificare il sistema di riferimento della base del robot e il sistema di riferimento utensile.
I dati della misurazione devono essere acquisiti mentre si muove il robot lungo il programma. Le misurazioni dovrebbero esser registrate in continuazione, usando il software di default fornito dal produttore del sistema di misurazione. È richiesto esportare le misurazioni come file CSV o TXT. Questi file devono contenere dati di posizione X,Y,Z come anche il timestamp di ogni misurazione. Opzionalmente, queste misurazioni possono contenere l'orientamento dell'utensile rispetto alla base del robot.
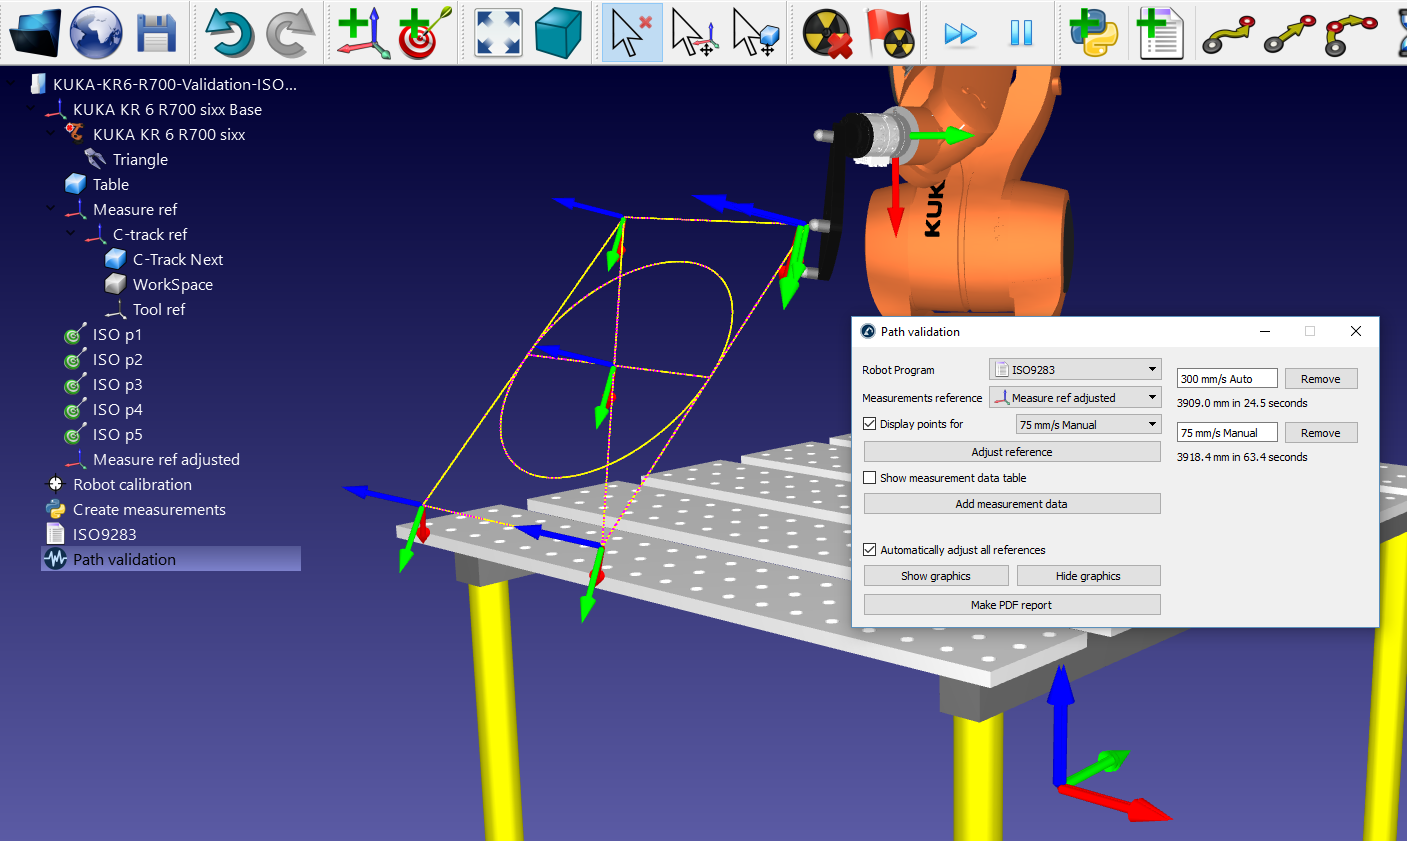
Per iniziare un progetto di validazione percorso in RoboDK:
1.Seleziona Utilità➔Test accuratezza percorso, velocità e accelerazione (ISO 9283)
2.Seleziona il programma usato per la validazione dal menu a tendina
3.Fornisci il sistema di riferimento usato nelle misurazioni
4.Importa i dati di misurazione selezionando Aggiungi dati di misurazioni. In alternativa, è possibile trascinare i file CSV o TXT contenenti le misurazioni nella finestra di validazione percorso.
Infine, seleziona Crea report PDF per generare un PDF con le statistiche e grafici riguardo all'accuratezza del percorso, velocità e accelerazione. È possibile avviare lo stesso test più volte sotto diverse condizioni (diverse velocità, diversi valori di raccordo, payload, ...) per comparare questi parametri nello stesso report.
I punti di misurazione possono essere visualizzati in viola. Queste misurazioni dovrebbero corrispondere con il percorso giallo che descrive il percorso ideale che il robot deve seguire. Le statistiche fornite da RoboDK sono le differenze tra questi due percorsi.
Se il sistema di riferimento non è propriamente definito i punti di misurazione non corrispondono al percorso giallo. Ciò può accadere per molte ragioni, ad esempio una cattiva definizione del sistema di riferimento o una differente definizione dell'utensile. In questo caso selezionare Aggiusta riferimento cercherà di far combaciare al meglio i due percorsi in modo che le statistiche fornite isolino questi disallineamenti.
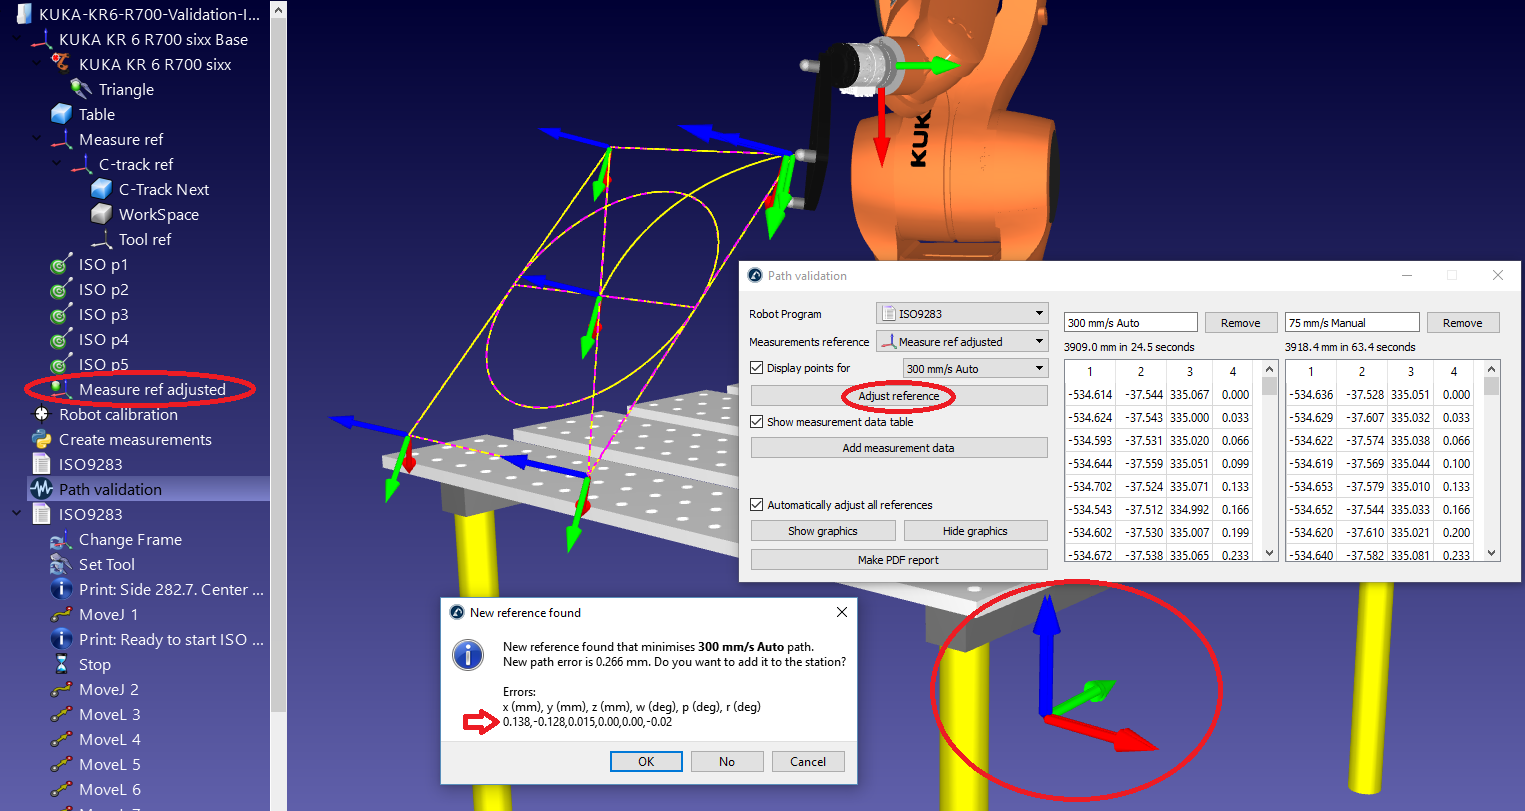
Risultati
Una volta che il test di accuratezza del percorso è completato è possibile ottenere un report PDF selezionando Crea report PDF dalla finestra Validazione percorso. Ciò genererà un PDF con alcune statistiche e grafici riguardo all'accuratezza del percorso, alla velocità e all'accelerazione.
I risultati del test di esempio preparato nelle sezioni precedenti sono mostrati nelle seguenti immagini. In questo esempio, il programma ISO 9283 è stato avviato in due modi diversi:
●Modalità manuale a 75 mm/s
●Modalità automatica a 300 mm/s
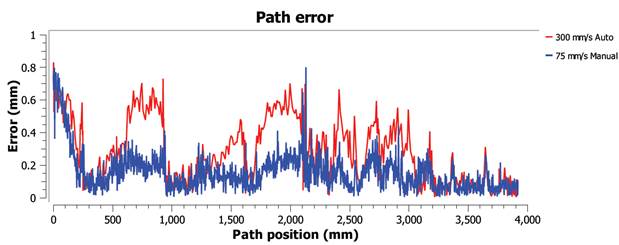
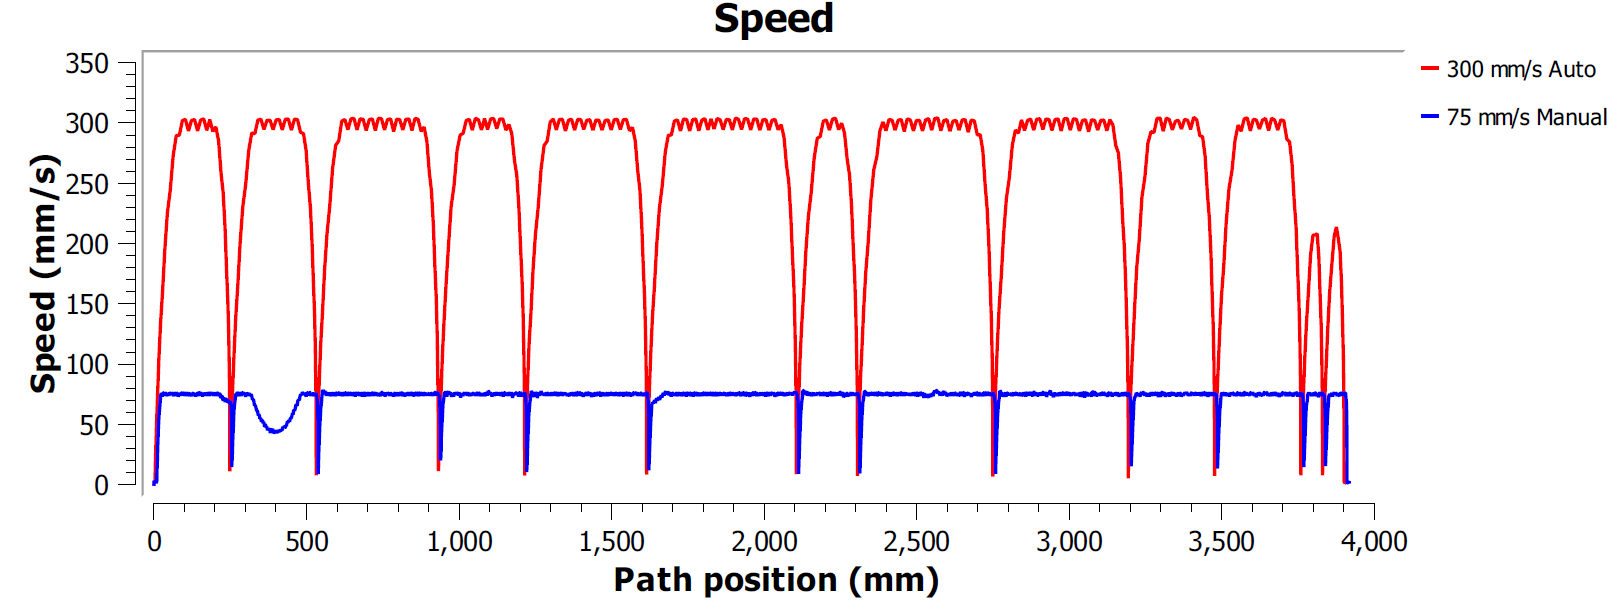
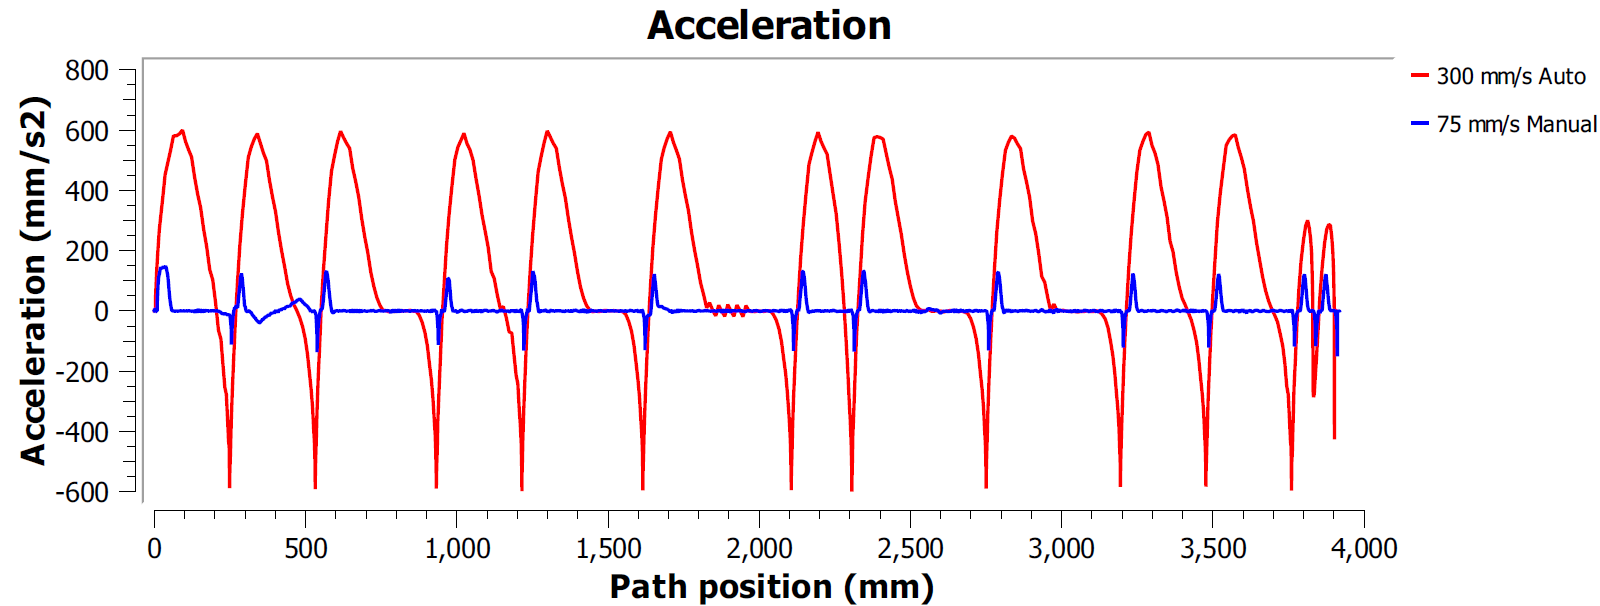
In questo esempio, entrambi i programmi sono stati generati usando l'opzione Accuratezza precisa. Ciò significa che il robot si fermerà ad ogni punto per rendere il percorso il più accurato possibile. In questo caso, è tipico osservare grandi accelerazioni e decelerazioni lungo il percorso perché la velocità deve essere zero alla fine di ogni linea o movimento circolare (angoli).
Molti produttori di robot offrono opzioni di raccordo per evitare questo effetto addolcendo gli spigoli. Per esempio ABB lo chiama ZoneData e permette di specificare una zona di accuratezza dove il controller ha il permesso di addolcire gli spigoli, Fanuc lo chiama CNT e permette di specificare una percentuale di addolcimento proporzionale alla velocità, KUKA offre l'istruzione $ADVANCE con il flag C_DIS e Universal Robots permette di specificare un raggio di raccordo per addolcire gli spigoli.
Dunque, il test di accuratezza del percorso permette di trovare un buon compromesso tra il mantenimento di una velocità fluida e livelli di accuratezza accettabili vicino agli spigoli del percorso.
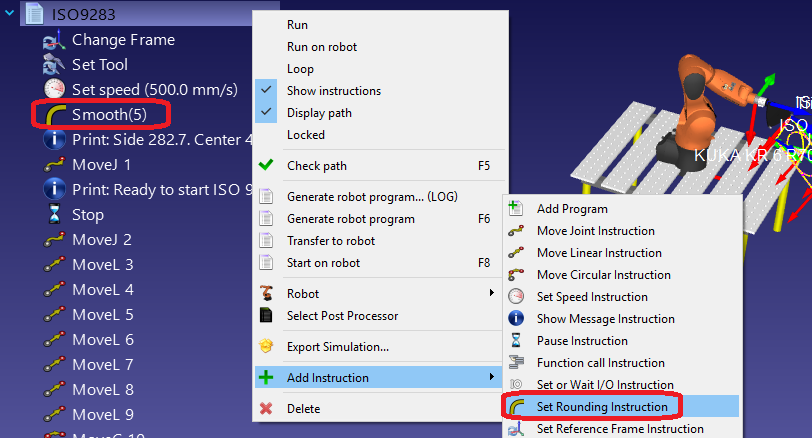
È possibile specificare il parametro di raccordo in RoboDK così come la velocità del programma. Per modificare un programma per un tale test:
1.Tasto destro sul programma
2.Seleziona Mostra Istruzioni
3.Seleziona la prima o seconda istruzione
4.Seleziona Programma➔Istruzione Imposta Raccordo per specificare un'accuratezza del raccordo
5.Seleziona Programma➔Istruzione Imposta Velocità per specificare la velocità