Recupera il TCP
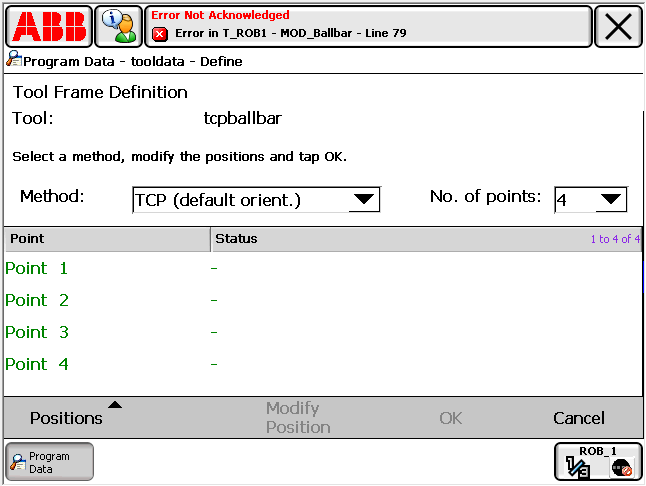
I prossimi passaggi permettono di creare o modificare gli utensili del robot (TCP, conosciuti anche come tooldata nella programmazione di robot ABB):
1.Seleziona ABB➔Program data➔tooldata (doppio click)
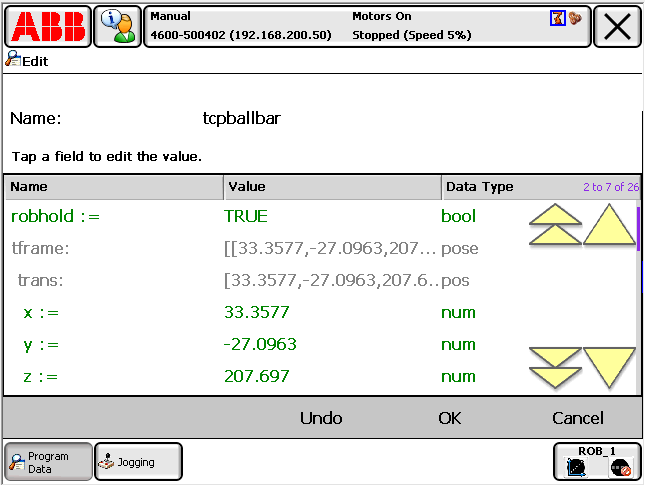
2.È ora possibile creare o modificare le variabili esistenti dell'utensile
3.Una volta definito l'utensile, è possibile ottenere i valori X,Y,Z del TCP